Aby poprawnie skalibrować robota spawalniczego, wykonujemy pomiary odniesienia enkoderów i przyrządów źródła, wprowadzamy korekty, przeprowadzamy test śladu spoiny i wystawiamy protokół zgodny z ISO 17662. Kalibracja różni się od walidacji: pierwsza mierzy i koryguje odchyłkę, druga potwierdza zgodność całego procesu z wymaganiami. Cały cykl trwa zwykle kilka godzin i wymaga wzorców odniesienia oraz świadectwa wzorcowania.
Krótko mówiąc:
- Kalibracja robota spawalniczego wymaga pomiaru odchyłek względem wzorców, korekty ustawień i przeprowadzenia testu śladu spoiny.
- Normy ISO 17662, EN ISO 3834 i IEC/EN 60974-14 określają wymogi dotyczące częstotliwości, dokumentacji oraz metod wzorcowania i walidacji.
- Przed kalibracją należy sprawdzić stan całego stanowiska, w tym mechanikę, enkodery, źródło i elementy pomocnicze, aby zapewnić dokładność pomiarów.
- W trakcie kalibracji konieczne jest tworzenie szczegółowego protokołu zawierającego wyniki pomiarów, użyte wzorce i decyzję o zgodności.
- Częstotliwość kalibracji powinna odpowiadać zaleceniom norm, a w razie zdarzeń wpływających na dokładność, konieczne jest wykonanie testów diagnostycznych i ewentualne zlecenie wzorcowania jednostce akredytowanej.
Spis treści
- Kalibracja, walidacja i weryfikacja: czym się różnią w praktyce
- Przygotowanie stanowiska przed kalibracją robota spawalniczego
- Procedura kalibracji robota spawalniczego krok po kroku
- Dokumentacja kalibracji: co musi zawierać protokół
- Jak często kalibrować robota spawalniczego
- Typowe błędy i diagnostyka przy kalibracji robota spawalniczego
- Kalibracja w praktyce: stanowiska zrobotyzowane i wyposażenie pomocnicze
- Priorytety przy wdrażaniu programu kalibracji
- Serwis, wzorcowanie i stanowiska zrobotyzowane od JM-TRONIK
- Najczęściej zadawane pytania
- Źródła
Kalibracja, walidacja i weryfikacja: czym się różnią w praktyce
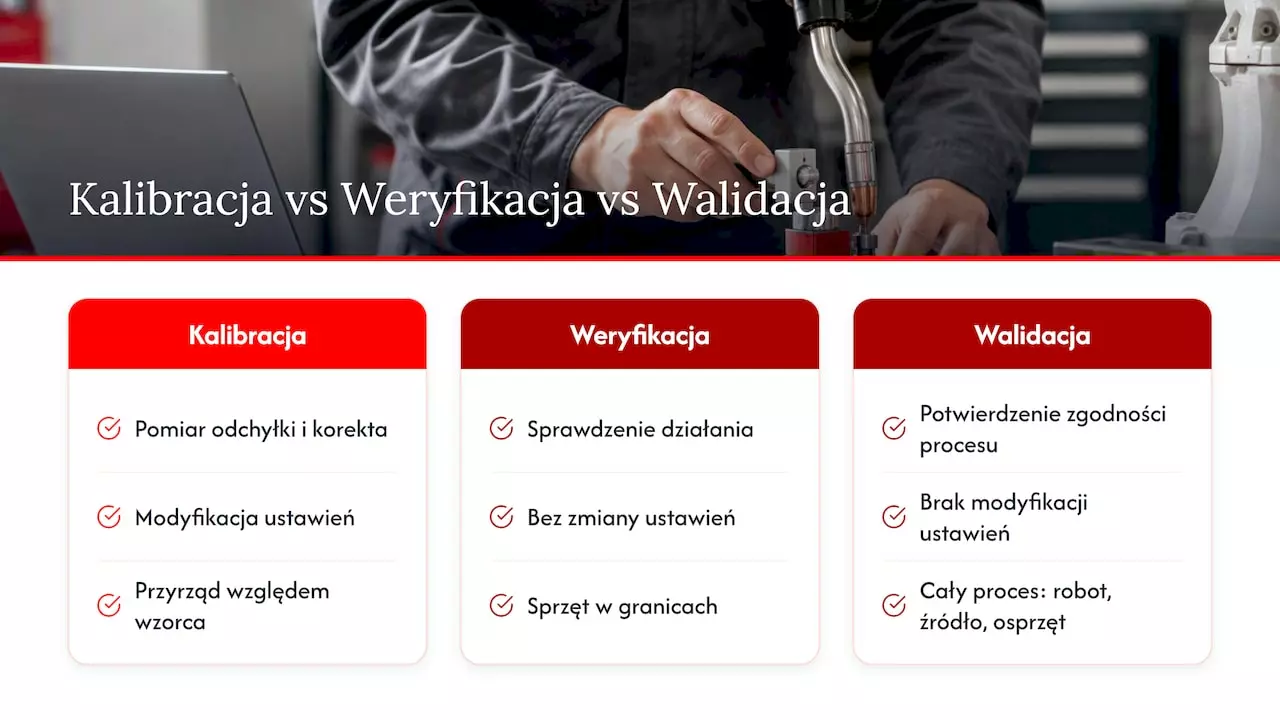
Trzy terminy często używane wymiennie oznaczają w rzeczywistości odrębne czynności. Kalibracja to pomiar odchyłki przyrządu względem wzorca i, jeśli to możliwe, jej korekta. Weryfikacja sprawdza, czy sprzęt działa w zadanych granicach, bez ingerencji w ustawienia. Walidacja potwierdza, że cały proces spawalniczy, łącznie z robotem, źródłem i osprzętem, spełnia wymagania określone dla konkretnego zastosowania.
ISO 17662 określa wymagania dotyczące wzorcowania, sprawdzania i walidacji urządzeń używanych do spawania oraz czynności pomocniczych, obejmując urządzenia kontrolujące zmienne procesu. Norma EN ISO 3834 wiąże te wymagania z systemem zarządzania jakością w spawalnictwie, więc brak dokumentacji kalibracyjnej oznacza niezgodność z systemem, nie tylko usterkę techniczną. IEC/EN 60974-14 doprecyzowuje zasady wzorcowania samych źródeł spawalniczych.
Dla metrologii robota przemysłowego osobną rolę odgrywa ISO/TR 13309, raport techniczny opisujący metody badania dokładności i powtarzalności manipulacji zgodnie z ISO 9283. To dokument informacyjny, nie wymaganie obowiązkowe, ale daje wspólny język do opisu testów pozycjonowania ramienia. W praktyce audytowej rozróżnienie tych trzech pojęć decyduje o tym, jaki zapis trafia do protokołu i jaki dokument pokazujemy podczas kontroli jakości.
Przygotowanie stanowiska przed kalibracją robota spawalniczego
Zanim przystąpimy do pomiarów, sprawdzamy stan całego stanowiska, nie tylko samego ramienia robota. Dotyczy to mechaniki, enkoderów, źródła prądu i wszystkich elementów pomocniczych, które wpływają na wynik spoiny.
- Robot: stan enkoderów, luzy mechaniczne, zerowanie osi.
- Źródło spawalnicze: wskazania amperomierza i woltomierza względem wzorca.
- Pozycjoner i mocowanie detalu: powtarzalność ustawienia, luzy w uchwytach.
- Odciąg i wentylacja stanowiska: sprawność układu, zgodnie z wymaganiami BHP.
- Przyrządy odniesienia: kalibrator prądowy, wzorzec napięciowy, płyta referencyjna, miary mechaniczne z aktualnym świadectwem.
Personel wykonujący kalibrację powinien mieć przeszkolenie z obsługi wzorców i znać procedurę awaryjną na wypadek wykrycia poważnej odchyłki. Warto też przygotować zapasowe komponenty, bo wymiana uszkodzonego elementu w trakcie kalibracji skraca przestój znacznie bardziej niż oczekiwanie na dostawę. Opis weryfikacji całego stanowiska, w tym robota, źródła i pozycjonera, znajduje się na stronie automatyzacji i robotyzacji spawania.
Procedura kalibracji robota spawalniczego krok po kroku
Sekwencja poniżej odpowiada typowemu przebiegowi kalibracji na stanowisku produkcyjnym i prowadzi od pomiaru referencyjnego do ponownej walidacji.
- Ustawiamy robota w pozycji bazowej i mierzymy jej odchyłkę względem płyty referencyjnej lub instrumentu optycznego.
- Porównujemy wskazania enkoderów osi z wartościami wzorcowymi i notujemy różnice dla każdej osi.
- Kalibrujemy amperomierz i woltomierz źródła spawalniczego, korzystając z kalibratora prądowego i wzorca napięciowego.
- Synchronizujemy odczyty źródła z parametrami zapisanymi w programie robota, żeby uniknąć rozjazdu między nastawą a rzeczywistym prądem spawania.
- Wykonujemy test śladu spoiny na próbce testowej i oceniamy geometrię, głębokość przetopu oraz powtarzalność ściegu.
- Powtarzamy pomiar pozycji kilkukrotnie, aby ocenić rozrzut wyników i odróżnić błąd systematyczny od przypadkowego.
- Jeśli odchyłka przekracza tolerancję, wprowadzamy korektę w panelu robota lub w ustawieniach źródła i powtarzamy pomiar.
- Zamykamy procedurę ponownym pomiarem walidacyjnym, który potwierdza, że wszystkie parametry wróciły do zakresu tolerancji.
Porada profesjonalisty: zawsze wykonuj test śladu spoiny na tym samym materiale i w tej samej pozycji, w której robot pracuje na produkcji, inaczej wynik kalibracji nie odda rzeczywistych warunków procesu.
W urządzeniach bez wyświetlacza, zamiast kalibracji wykonuje się weryfikację nastaw, bo nie ma możliwości odczytu wartości do porównania ze wzorcem. To rozróżnienie warto odnotować w protokole, żeby audytor rozumiał, dlaczego część sprzętu ma inny tryb nadzoru.
Dokumentacja kalibracji: co musi zawierać protokół
Protokół kalibracji jest dowodem, nie tylko formalnością. Przy reklamacji lub audycie to on pokazuje, że proces był nadzorowany zgodnie z wymaganiami EN ISO 3834.
- Identyfikacja sprzętu: numer seryjny robota, źródła i przyrządów pomiarowych.
- Przyrządy odniesienia użyte do pomiaru, z ich własnymi świadectwami wzorcowania.
- Wyniki pomiarów przed korektą i po korekcie, dla każdej mierzonej wielkości.
- Przyjęte tolerancje oraz decyzja: zgodność, korekta, wycofanie z użytku.
- Data wykonania, data następnej kalibracji i podpis osoby odpowiedzialnej.
Świadectwa przechowujemy z oznaczonym okresem ważności i wersjonujemy dokumenty, tak aby zawsze było jasne, który protokół obowiązuje w danym momencie produkcji. Legalizacja i adiustacja sprzętu pomiarowego bez aktualnego świadectwa prowadzi do produktów niezgodnych i strat materiałowych, które trudno wykazać inaczej niż przez brak dokumentacji.
Jak często kalibrować robota spawalniczego
Normy EN/IEC 60974-14 i EN ISO 17662 wskazują wzorcowanie co najmniej raz w roku, częściej jeśli producent sprzętu zaleci inny interwał albo wystąpiło zdarzenie wpływające na dokładność. Do takich zdarzeń należą: naprawa mechaniczna robota, wymiana lub modyfikacja źródła spawalniczego, awaria zasilania, przeciążenie osi oraz każde widoczne uszkodzenie uchwytu czy pozycjonera.
Między pełnymi kalibracjami warto wprowadzić krótkie testy diagnostyczne, na przykład porównanie pozycji bazowej robota z punktem referencyjnym raz w miesiącu. Taki test nie zastępuje pełnej procedury, ale pozwala wychwycić dryft zanim wpłynie na jakość spoin. Sprzęt krytyczny dla procesu warto sklasyfikować osobno i objąć go krótszym interwałem kontroli niż pozostałe wyposażenie.
Typowe błędy i diagnostyka przy kalibracji robota spawalniczego
Najczęstsze symptomy problemów z kalibracją to dryft pozycji ramienia, niespójne wskazania prądu i napięcia względem nastawy oraz niestabilny ruch palnika w czasie ściegu. Każdy z tych sygnałów wymaga innego testu.
- Dryft pozycji: porównujemy wskazania enkoderów z pozycją bazową i sprawdzamy luzy mechaniczne.
- Niespójne parametry źródła: wykonujemy test referencyjny amperomierza i woltomierza wobec wzorca.
- Niestabilny ruch palnika: oceniamy powtarzalność ruchu na próbce testowej i szukamy przyczyny w mocowaniu lub w programie.
Porada profesjonalisty: jeśli odchyłka powtarza się po korekcie, nie ponawiaj samej adiustacji, zleć sprawdzenie komponentu mechanicznego, bo problem może leżeć poza zasięgiem regulacji programowej.
Gdy odchyłka przekracza możliwości korekty wewnętrznej albo dotyczy przyrządu bez własnych wzorców, jednostka akredytowana powinna wykonać wzorcowanie zewnętrzne i wystawić świadectwo z pełną identyfikowalnością pomiaru.
Kalibracja w praktyce: stanowiska zrobotyzowane i wyposażenie pomocnicze
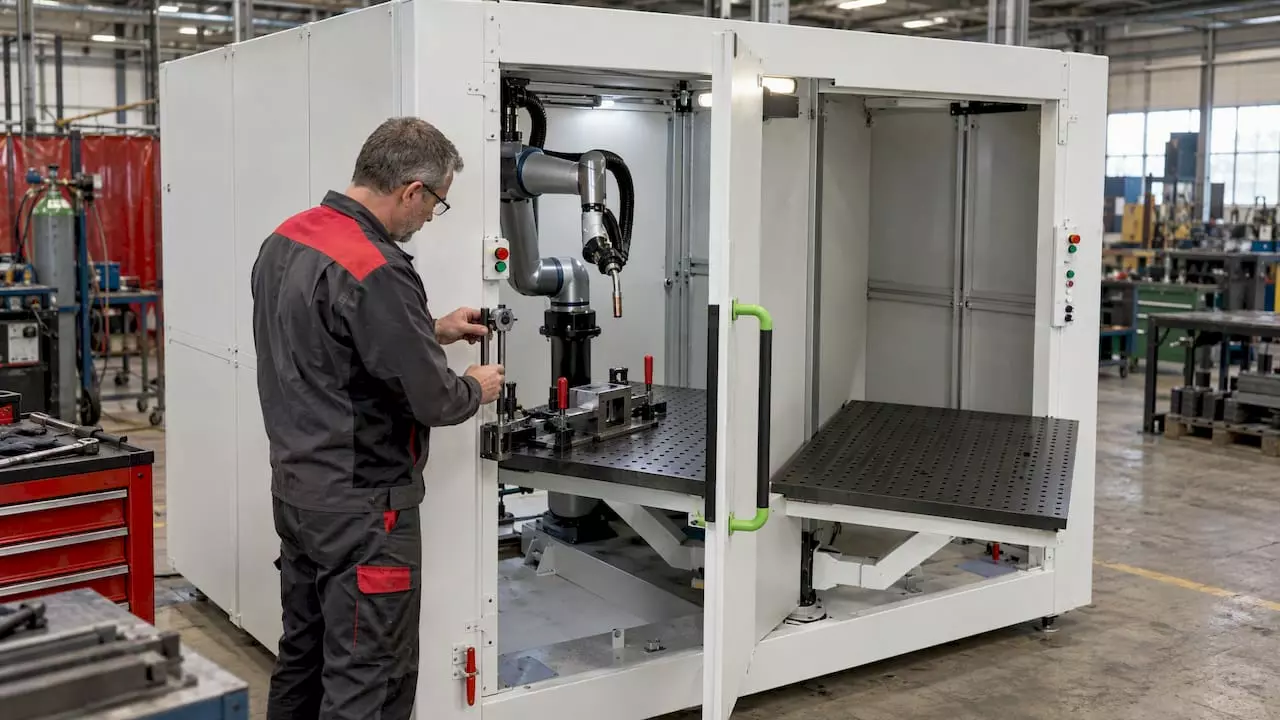
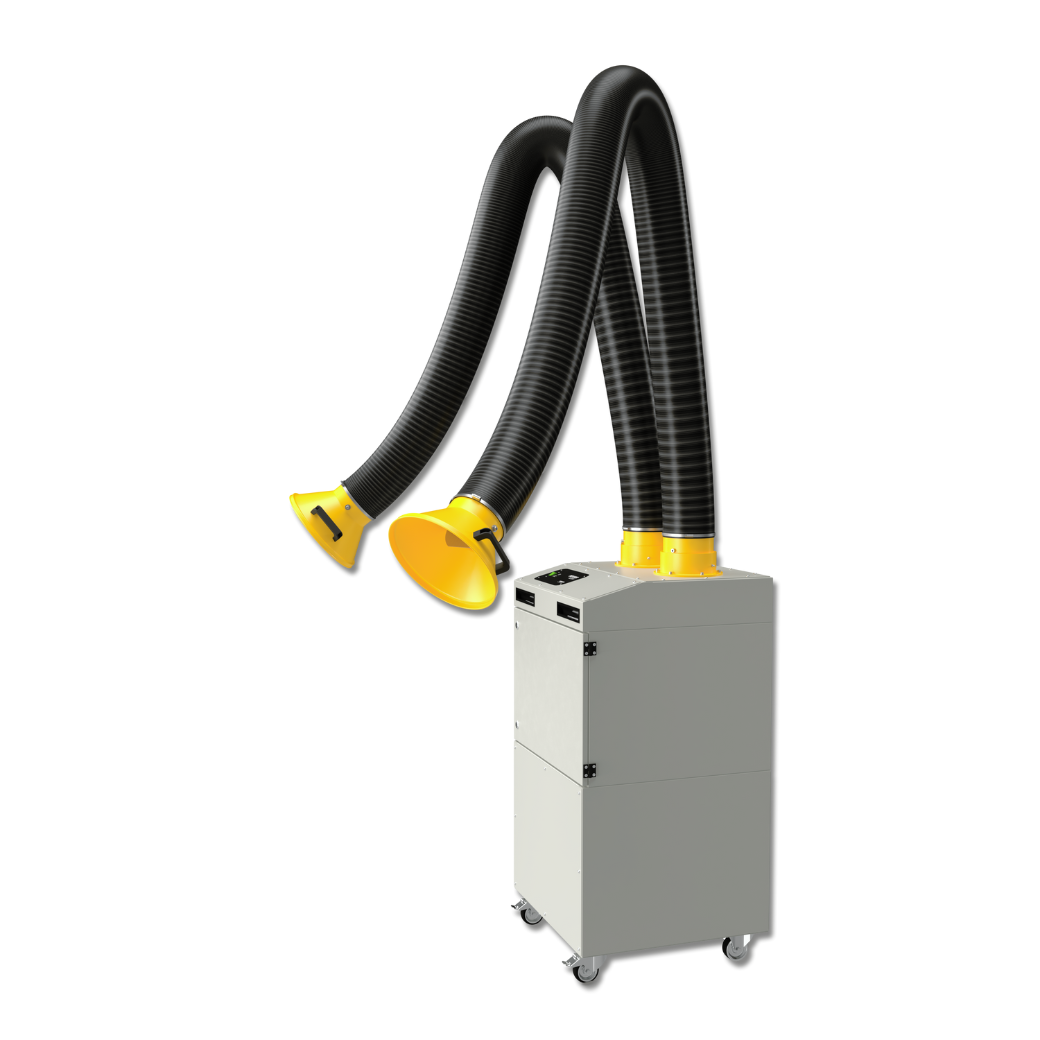
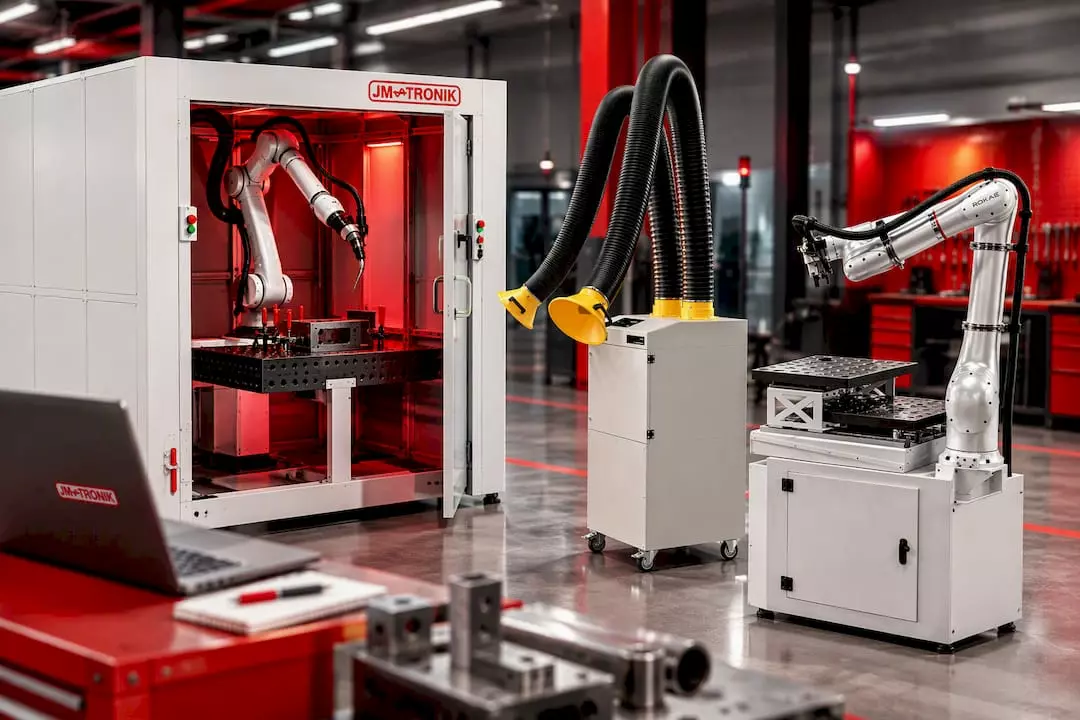
Stanowisko oparte na celi spawalniczej z cobotem CR wymaga kalibracji w tych samych punktach co klasyczny robot przemysłowy: pozycja bazowa ramienia, parametry źródła, powtarzalność uchwytu detalu. Elementy pomocnicze, takie jak mobilny odciąg BoxAir BXW Duo, nie podlegają kalibracji metrologicznej, ale ich sprawność warto odnotować w tym samym protokole kontroli stanowiska, bo wpływa na warunki pracy i bezpieczeństwo procesu.
Stanowisko CoboCNC, obsługujące maszyny CNC, wymaga dodatkowo nadzoru nad synchronizacją pozycji cobota z układem obrabiarki. Dokumentujemy ją analogicznie do kalibracji robota spawalniczego, z osobnym wpisem w protokole. Zakres usług serwisowych i szkoleniowych opisujemy na stronie serwisu, a dobór konkretnej konfiguracji stanowiska ułatwia konfigurator CoboWeld.
Priorytety przy wdrażaniu programu kalibracji
Świadectwo wzorcowania ma sens tylko wtedy, gdy towarzyszy mu regularne szkolenie personelu obsługującego stanowisko. Zaczynamy od punktów krytycznych dla jakości spoiny, nie od całego wyposażenia naraz, i trzymamy w rezerwie harmonogram zapasowy na wypadek awarii.
— Jan
Serwis, wzorcowanie i stanowiska zrobotyzowane od JM-TRONIK
Zaprojektowanie, dostawa i wdrożenie stanowiska to tylko część pracy. Świadczymy także usługi serwisowe, wzorcowanie przyrządów oraz szkolenia operatorów, które wspierają skuteczne funkcjonowanie programu kalibracji.
| Usługa | Zakres |
|---|---|
| Instalacja maszyny | Wdrożenie celi spawalniczej z cobotem CR |
| Serwis robotów przemysłowych | Przeglądy, naprawy i wsparcie techniczne stanowisk |
| Szkolenia operatorów i programistów | Przygotowanie personelu do obsługi i kalibracji |
| Certyfikacja spoin i technologii spawania | Dokumentacja zgodna z wymaganiami normowymi |
Audyt stanowiska lub termin serwisu umawiamy przez stronę automatyzacji i robotyzacji spawania, a pełny zakres kompetencji i doświadczenia zespołu znajduje się na stronie o nas.
Najczęściej zadawane pytania
Czym różni się kalibracja od walidacji sprzętu spawalniczego?
Kalibracja mierzy odchyłkę przyrządu względem wzorca i koryguje jej wartość, natomiast walidacja potwierdza, że cały proces spawalniczy spełnia wymagania określone dla danego zastosowania. ISO 17662 opisuje obie czynności jako odrębne elementy nadzoru nad sprzętem.
Jak często należy kalibrować robota spawalniczego?
Zgodnie z normami EN/IEC 60974-14 i EN ISO 17662 wzorcowanie wykonuje się co najmniej raz w roku, częściej po naprawie, awarii lub widocznym uszkodzeniu komponentu. Krótkie testy diagnostyczne między pełnymi kalibracjami pomagają wychwycić dryft wcześniej.
Kiedy zlecić kalibrację jednostce akredytowanej, a kiedy wykonać ją wewnętrznie?
Jednostka akredytowana jest potrzebna, gdy organizacja nie dysponuje własnymi wzorcami odniesienia lub przeszkolonym personelem, a także przy przyrządach wymagających identyfikowalności pomiaru do krajowego systemu metrologicznego. Pozostałe kontrole rutynowe, takie jak testy pozycji bazowej, można wykonywać wewnętrznie, co potwierdzają wskazania branżowe.
Jakie dokumenty potwierdzają prawidłową kalibrację robota spawalniczego?
Protokół kalibracji powinien zawierać identyfikację sprzętu, użyte przyrządy odniesienia, wyniki pomiarów przed i po korekcie oraz decyzję o zgodności. Świadectwo wzorcowania z oznaczonym okresem ważności jest dowodem w razie reklamacji lub audytu jakościowego.
Źródła
- ISO 17662:2025 – Welding — Calibration, verification and validation of equipment used for welding, including ancillary activities
- Wzorcowanie i Walidacja Urządzeń Spawalniczych (Spawarek) – Technik Spawalnictwo
- Walidacja wyposażenia do spawania i czynności pomocniczych j | PL | TÜV Rheinland
- Legalizacja, kalibracja, adiustacja spawalniczego sprzętu pomiarowego – Akademia Nova Cert


 United States
