JMTronik - logo właściwe2
Twój niezawodny partner od 1981 r.

Autor: JM-TRONIK

JM-TRONIK to polska firma działająca od 1981 roku. Dziś prowadzimy dwie linie biznesowe: spawanie i cięcie (SiC) oraz automatyzację i robotyzację (AiR). Rozwijamy własne technologie i sterowniki w Polsce, dlatego nasze maszyny są prostsze w codziennej obsłudze i lepiej znoszą lata intensywnej pracy. Projektujemy, montujemy i serwisujemy je u siebie, co oznacza szybki kontakt z serwisem, dostępność części i wsparcie techniczne.
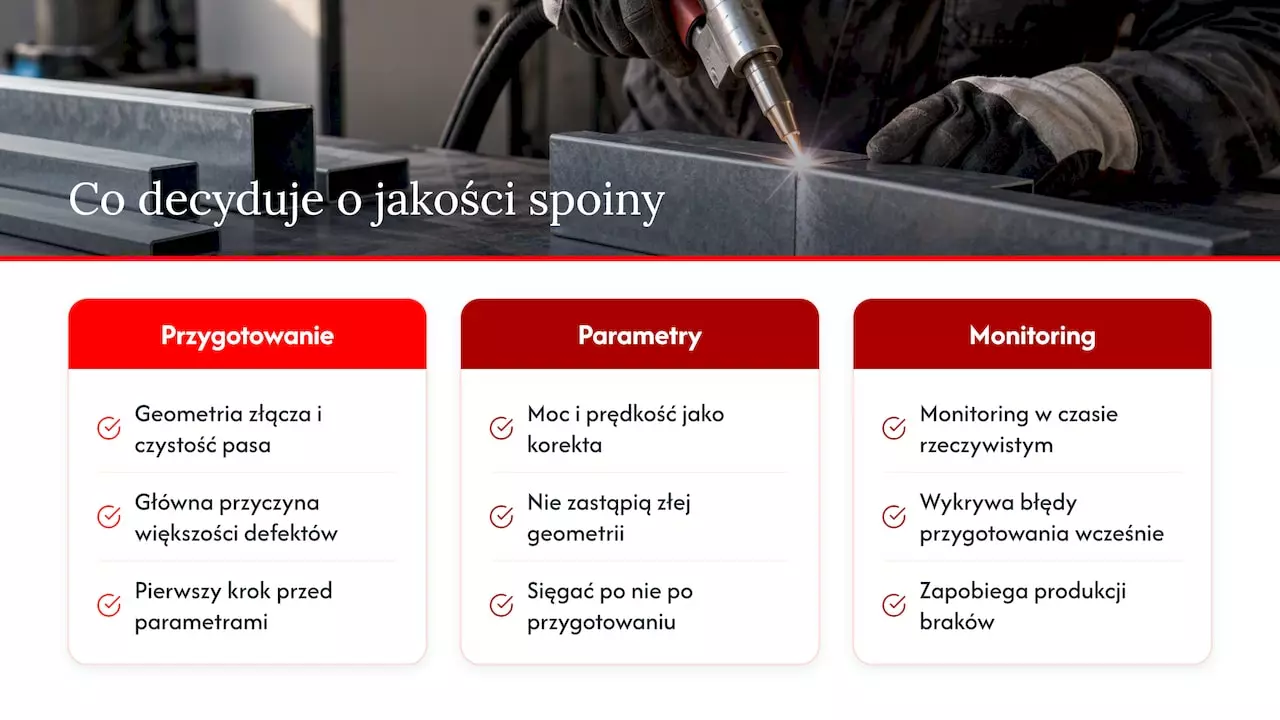
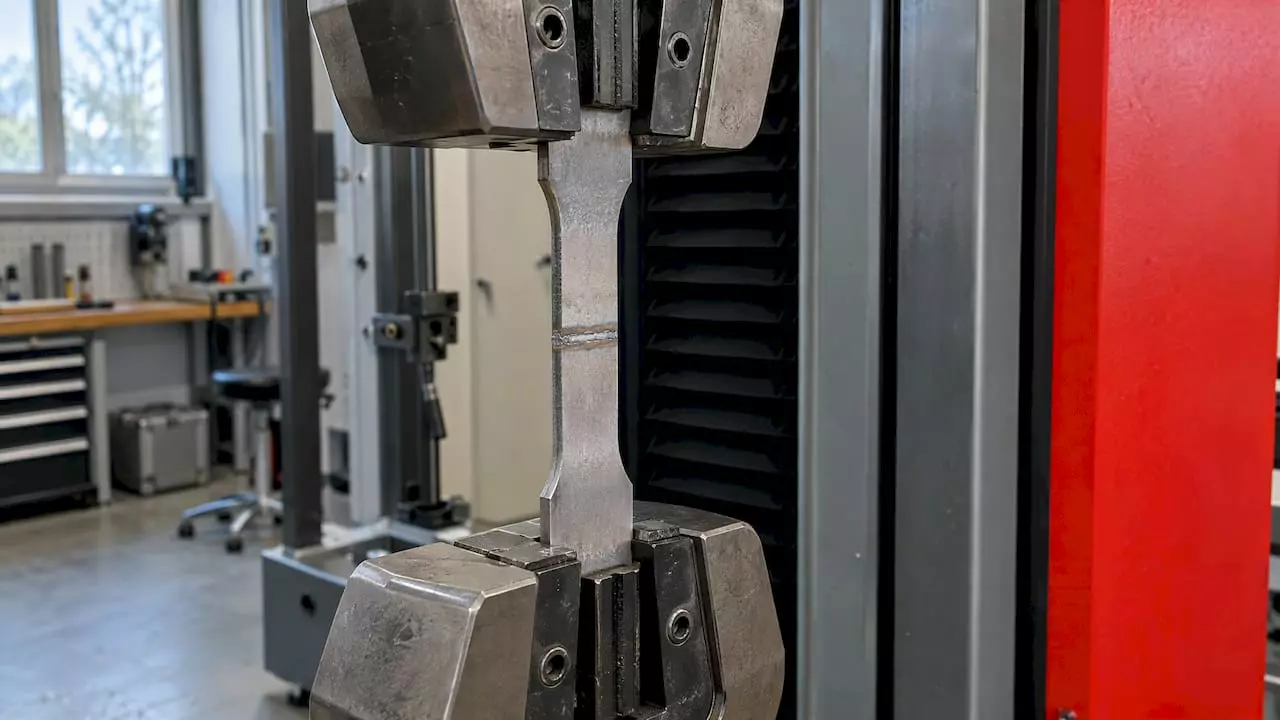
Próbka spoiny laserowej poddana próbie rozciągania

Wytrzymałość spoin laserowych: wyniki badań i praktyka

Dobrze wykonana spoina laserowa jest co najmniej tak samo wytrzymała jak materiał rodzimy, a często mocniejsza. W próbach rozciągania zrywa się wtedy blacha obok złącza, a nie sama spoina. Badania polskich i zagranicznych ośrodków potwierdzają to dla stali wysokowytrzymałych, stali karoseryjnych i połączeń różnoimiennych. Warunek jest jeden: parametry procesu muszą pasować do materiału, grubości i przygotowania krawędzi. Poniżej znajdziesz konkretne liczby z badań, przykład obliczenia nośności 1 cm spoiny, listę czynników, od których zależy wynik, i sposoby sprawdzania jakości złączy w produkcji.

Jm-tronik
jm-tronik.eu
Zwiększ precyzję spawania laserowego
JM-TRONIK projektuje i produkuje spawarki laserowe oraz stanowiska zrobotyzowane, wspierając klientów od projektu po wdrożenie.

Poznaj rozwiązania JM-TRONIK

Krótko mówiąc

  • Przy dobrze dobranej energii liniowej spoina laserowa osiąga wytrzymałość materiału rodzimego, także w stalach o Rm rzędu 1200 MPa, gdzie spawanie łukowe ma z tym duży problem.
  • Jednej uniwersalnej wartości dla „1 cm spoiny” nie ma. Nośność wynika z przekroju złącza, gatunku materiału i jakości wykonania. Policzysz ją sam według wzoru z przykładu poniżej.
  • Najważniejsze parametry to energia liniowa (moc i prędkość), szczelina między blachami, czystość i jakość krawędzi oraz osłona gazowa.
  • Wąska strefa wpływu ciepła to główna przewaga lasera nad metodami łukowymi. To właśnie dzięki niej złącze zachowuje własności materiału.
  • Jakość spoin sprawdza się normowo: kontrolą wizualną, próbą rozciągania, pomiarem twardości i kwalifikowaniem technologii spawania wiązką laserową.

Spis treści

Czy spoina laserowa może być mocniejsza od materiału?

Tak. Najlepiej widać to w badaniach, w których próbki zrywano na maszynie wytrzymałościowej i porównywano wynik z wytrzymałością blachy bazowej.

W pracy opublikowanej w Przeglądzie Spawalnictwa badano spawanie laserowe stali DOCOL 1200M o wytrzymałości Rm = 1200 MPa i grubości 1,8 mm. Przy energii liniowej 25 J/mm złącza miały wytrzymałość równą wytrzymałości materiału rodzimego. Autorzy podkreślają, że przy spawaniu łukowym tak wytrzymałej stali taki wynik jest bardzo trudny do osiągnięcia.

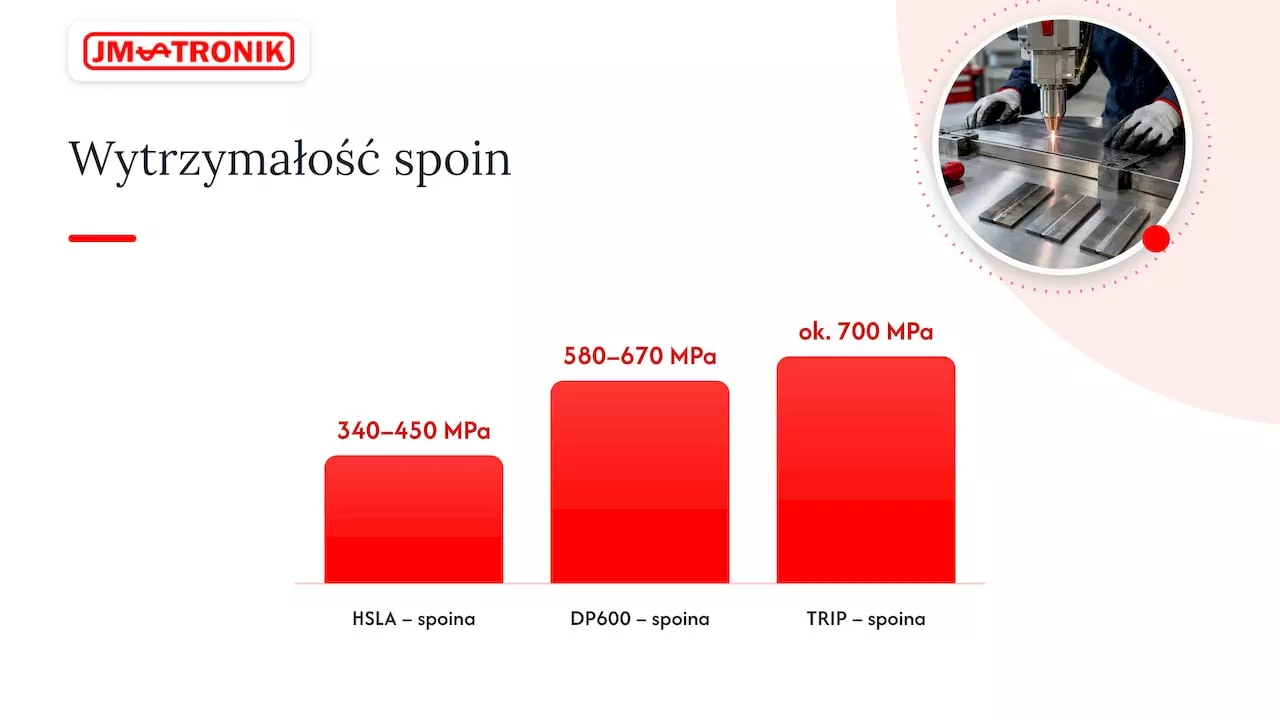
Podobne wnioski przyniosło badanie cienkich blach karoseryjnych o grubości 0,78–0,81 mm, spawanych laserem dyskowym o mocy 2 kW. Wytrzymałość na rozciąganie spoin wyniosła 340–450 MPa dla stali HSLA, 580–670 MPa dla DP600 i około 700 MPa dla stali TRIP. We wszystkich trzech przypadkach była wyższa od wytrzymałości stali bazowych.
Czy spoina laserowa może być mocniejsza od materiału?

Zespół z Politechniki Świętokrzyskiej porównał spoiny laserowe i konwencjonalne stali S960QC. Złącza laserowe miały wyższe własności rozciągania i wytrzymałość na zginanie we wszystkich obszarach. W spoinach konwencjonalnych słabym punktem okazała się strefa wpływu ciepła, w której własności spadały poniżej poziomu materiału bazowego.

Ciekawy przypadek to połączenie stali niskowęglowej ze stalą nierdzewną austenityczną. W badaniu złączy różnoimiennych próbki pękały przez przewężenie blachy ze stali węglowej, daleko od spoiny. Spoina i strefa wpływu ciepła miały wytrzymałość wyższą od słabszego materiału, odpowiednio 1,09 i 1,33 raza.

Materiał i grubość Wynik badania Gdzie nastąpiło zniszczenie lub co porównano
DOCOL 1200M, 1,8 mm wytrzymałość złącza równa materiałowi rodzimemu przy 25 J/mm złącze laserowe kontra wymagania materiału
HSLA, DP600, TRIP, 0,78–0,81 mm 340–450 MPa, 580–670 MPa, ok. 700 MPa spoina mocniejsza od stali bazowej
S960QC wyższe własności niż przy spoinie konwencjonalnej słaba strefa wpływu ciepła tylko w złączu łukowym
stal węglowa + nierdzewna wytrzymałość spoiny 1,09, strefy wpływu ciepła 1,33 raza wyższa pęknięcie w blasze, daleko od spoiny

Ile utrzyma 1 cm spoiny laserowej?

To jedno z najczęstszych pytań i nie da się na nie odpowiedzieć jedną liczbą. Nośność spoiny zależy od jej przekroju i od materiału. Ten sam centymetr spoiny w blasze 0,8 mm i w blasze 4 mm to zupełnie inne złącza.

Dla złącza doczołowego z pełnym przetopem możesz przyjąć prosty szacunek: siła zrywająca ≈ grubość blachy × długość spoiny × wytrzymałość na rozciąganie materiału.

Przykład obliczeniowy. Blacha DOCOL 1200M o grubości 1,8 mm, spoina doczołowa z pełnym przetopem, wytrzymałość złącza równa materiałowi (jak w cytowanym badaniu):

  1. Przekrój 1 cm spoiny: 1,8 mm × 10 mm = 18 mm².
  2. Wytrzymałość: 1200 MPa, czyli 1200 N na każdy milimetr kwadratowy.
  3. Siła zrywająca: 18 mm² × 1200 N/mm² = 21 600 N, czyli około 21,6 kN. To mniej więcej ciężar 2,2 tony.

Dla blachy ze zwykłej stali konstrukcyjnej o Rm około 400 MPa i tej samej grubości wynik spadnie do około 7,2 kN na centymetr. Jak widać, gatunek materiału zmienia wynik kilkukrotnie.

To szacunek siły niszczącej, a nie dopuszczalne obciążenie robocze. Jeśli projektujesz element nośny, na przykład balustradę, bramę przesuwną albo konstrukcję stalowego regału, obciążenia dopuszczalne wyznacza konstruktor z uprawnieniami. Uwzględnia przy tym współczynniki bezpieczeństwa, obciążenia zmęczeniowe i wymagania norm projektowych. Przy złączach zakładkowych, spoinach pachwinowych i niepełnym przetopie liczy się przekrój rzeczywiście przetopiony, a nie grubość blachy.

W złączach zakładkowych cienkich blach sposób zniszczenia też nie jest stały. Badacze z University of Michigan wykazali, że tryb pękania spoin laserowych w próbkach na ścinanie zależy od grubości blachy, plastyczności materiału bazowego i wytrzymałości strefy wpływu ciepła. Powyżej krytycznej grubości złącze przestaje się plastycznie uginać i zaczyna pękać od inicjacji pęknięcia.

Od czego zależy wytrzymałość spoiny laserowej?

Energia liniowa: moc i prędkość spawania

Energia liniowa to ilość energii wprowadzona na milimetr spoiny. W cytowanym badaniu stali DOCOL 1200M wzrost energii liniowej z 25 do 55 J/mm poprawiał plastyczność złącza, ale obniżał jego wytrzymałość poniżej poziomu materiału rodzimego. Dla stali wysokowytrzymałych zasada brzmi więc: tyle energii, ile potrzeba do pełnego przetopu, i nic więcej.

To samo dotyczy aluminium. W badaniu stopu AA7075-T6 spawanego laserem światłowodowym dużej mocy niższy wkład ciepła dał wyższą wytrzymałość na rozciąganie niż wysoki. Autorzy wskazują, że kluczowe są mała strefa topnienia o drobnej strukturze, ograniczona utrata pierwiastków stopowych i mniejsza segregacja. Jak dobrać moc źródła do materiału i grubości, opisujemy w poradniku o wyborze mocy i źródła lasera.

Materiał i jego struktura

Laser nagrzewa i chłodzi metal bardzo szybko, co w stalach sprzyja powstawaniu twardych struktur. W złączach stali S355J2G3 twardość spoiny wynosiła 470–510 HV1, wyraźnie więcej niż w materiale rodzimym. W stalach żarowytrzymałych 13CrMo4-5 i 16Mo3 spoiny laserowe miały strukturę głównie martenzytyczną i bainityczną, z wysoką twardością i wysokimi własnościami wytrzymałościowymi w poszczególnych strefach złącza.

W stalach ulepszanych cieplnie trzeba zwrócić uwagę na strefę zmiękczenia. W badaniu stali o granicy plastyczności 1300 MPa twardość materiału rodzimego wynosiła około 430 HV1, co odpowiada Rm około 1405 MPa. W strefie zmiękczenia spadała do około 320 HV1, czyli Rm około 1006 MPa. Ta strefa miała jednak tylko 0,6–0,8 mm szerokości, a strefa nagrzana powyżej Ac1 nie przekraczała 0,3 mm. Tak wąski obszar jest podparty przez mocniejszy materiał z obu stron, dlatego ma dużo mniejszy wpływ na całe złącze niż szeroka strefa wpływu ciepła po spawaniu łukowym.

Szczelina i przygotowanie krawędzi

Wiązka lasera ma średnicę ułamka milimetra, więc dokładność zestawienia elementów ma duże znaczenie. W rozprawie doktorskiej z Wojskowej Akademii Technicznej przyjęto, że szerokość szczeliny nie powinna przekraczać 5% grubości blach. Zbyt szeroka szczelina prowadzi do porowatości i podtopień. Dla blachy 2 mm oznacza to szczelinę do 0,1 mm.

Ta sama praca zwraca uwagę na jakość krawędzi. Przy cięciu mechanicznym zużycie narzędzi i rosnąca grubość materiału zmieniają chropowatość oraz kąt powierzchni cięcia, co pogarsza powtarzalność szczelin. Dlatego w produkcji seryjnej spawanie laserowe dobrze łączy się z wycinaniem laserowym: krawędź jest równa i powtarzalna od pierwszej do ostatniej sztuki.

Gaz osłonowy i czystość powierzchni

Olej, rdza, zgorzelina i resztki powłok w obszarze spoiny to źródło gazów, które zostają w jeziorku jako pory. Osłona gazowa chroni spoinę przed utlenianiem i wpływa na kształt przetopu. Jaki gaz dobrać do stali czarnej, nierdzewnej i aluminium, wyjaśniamy w artykule o gazie osłonowym w spawaniu laserowym.

Co osłabia spoinę laserową i jak temu zapobiec

Większość problemów z wytrzymałością wynika z ustawień i przygotowania, a nie z samej technologii. Oto najczęstsze niezgodności i sposoby ich uniknięcia.

Niezgodność Typowa przyczyna Jak zapobiegać
Porowatość zbyt szeroka szczelina, zanieczyszczona powierzchnia, niestabilny kanał parowy szczelina do ok. 5% grubości, czyszczenie krawędzi, dobór gazu i prędkości
Podtopienia lica zbyt szeroka szczelina, za duża energia dokładne zestawienie, korekta mocy i prędkości
Brak pełnego przetopu za mała moc lub za duża prędkość próby technologiczne i zgład makro przed produkcją
Karby lica i grani nierówna geometria spoiny stabilne prowadzenie wiązki, ustalone parametry
Nieszczelności w blachach ocynkowanych pary cynku między blachami kontrolowana szczelina między blachami
Strefa zmiękczenia w stalach ulepszanych nadmiar ciepła możliwie niska energia liniowa

Karby mają szczególne znaczenie przy obciążeniach zmiennych. W rozprawie doktorskiej z Politechniki Gdańskiej wykazano, że źródłem koncentracji naprężeń w spoinach laserowych są głównie karby geometryczne lica i grani. Autor opracował też zależność między twardością stref złącza a trwałością zmęczeniową, którą można wykorzystać do korygowania obliczeń.

Przy blachach ocynkowanych pomaga kontrolowana szczelina. W badaniu stali wysokowytrzymałych z powłoką cynkową szczelina 0,1 mm między blachami pozwoliła uzyskać spoiny gazoszczelne. Jeśli złącze ma być szczelne, na przykład w zbiorniku albo obudowie, warto dodać do kontroli jakości próbę szczelności.

Jak sprawdzić wytrzymałość i jakość spoin laserowych

W zakładzie produkcyjnym jakość spoin ocenia się według norm, a nie na oko. Najczęściej stosowane narzędzia to:

  1. Badania wizualne według PN-EN ISO 17637. Wychwytują podtopienia, nadlewy, pęknięcia powierzchniowe i nierówną geometrię.
  2. Próba rozciągania próbek poprzecznych według PN-EN ISO 4136. Pokazuje wytrzymałość złącza i miejsce zerwania. Zerwanie w materiale rodzimym, poza spoiną, to najlepszy możliwy wynik.
  3. Pomiar twardości i mikrotwardości według PN-EN ISO 9015-2. Pokazuje utwardzenie spoiny i ewentualną strefę zmiękczenia. Takie właśnie badania wykonano dla złączy laserowych stali S355J2G3 w cytowanej pracy z Przeglądu Spawalnictwa.
  4. Zgład makroskopowy. Pokazuje głębokość przetopu, kształt spoiny i pory wewnętrzne.
  5. Ocena poziomu jakości według PN-EN ISO 13919-1:2020-04. Ta norma dotyczy złączy spawanych wiązką elektronów i laserem w stali, niklu, tytanie i ich stopach. Określa poziomy jakości według rodzaju i wielkości niezgodności.
  6. Kwalifikowanie technologii spawania według PN-EN ISO 15614-11, czyli badanie technologii dla spawania wiązką elektronów i laserem. Na tej podstawie powstaje uznana instrukcja technologiczna (WPS), według której pracuje produkcja.

Wyniki trzeba czytać w całości. Wysoka twardość spoiny nie gwarantuje odporności na pękanie, a dobra wytrzymałość na rozciąganie nie mówi nic o zmęczeniu. W badaniu stali żarowytrzymałych odporność na pękanie stref złącza była nieco niższa niż materiału bazowego, ale nie zaobserwowano kruchego pękania. W jednej ze spoin odporność na pękanie metalu spoiny przewyższyła materiał bazowy. Różnice między wariantami wynikały z energii liniowej: przy 540 kJ/m wartość KJC w spoinie spadła do 140 MPa·m^1/2, a przy 405 kJ/m przekroczyła 200 MPa·m^1/2. To kolejny dowód, że w laserze o wyniku decydują parametry.

Spoiny laserowe w codziennej produkcji z metalu

W zakładach produkujących bramy, balustrady, ogrodzenia, meble stalowe i drobne artykuły z blachy wytrzymałość to tylko część wymagań. Liczy się też wygląd spoiny i ilość pracy po spawaniu.

Mała ilość ciepła wprowadzana przez laser oznacza mniejsze odkształcenia cienkich profili i blach. Spoina jest wąska i równa, więc szlifowanie i prostowanie zajmują mniej czasu. W stali nierdzewnej łatwiej zachować estetyczny wygląd połączenia przy poręczach i elementach widocznych. Przy elementach nośnych, takich jak słupki balustrad czy zawiasy bram, warto wykonać próby niszczące na próbkach z tego samego materiału i z tymi samymi parametrami, które pójdą do produkcji. Wtedy nośność złącza jest znana, a nie zakładana.
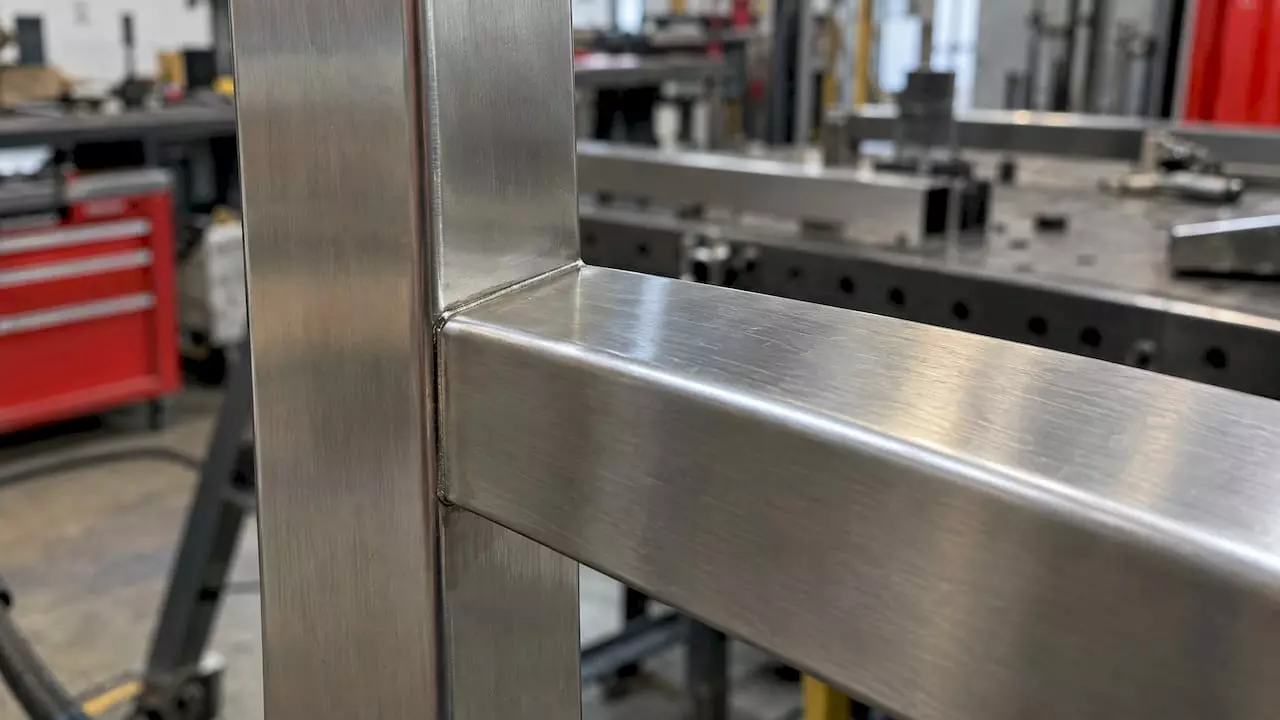
Gładka spoina laserowa na balustradzie ze stali nierdzewnej

Jeśli chcesz najpierw zrozumieć zjawiska fizyczne, które stoją za tymi efektami, zajrzyj do naszego artykułu o tym, jak działa spawanie laserowe, oraz do przeglądu spawania laserowego metali.

Nasze spojrzenie na wytrzymałość spoin laserowych

Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu. Z rozmów z klientami wiemy, że pytanie o wytrzymałość spoiny laserowej prawie zawsze oznacza pytanie o powtarzalność: czy sto pierwsza brama będzie spawana tak samo jak pierwsza próbka na stole.

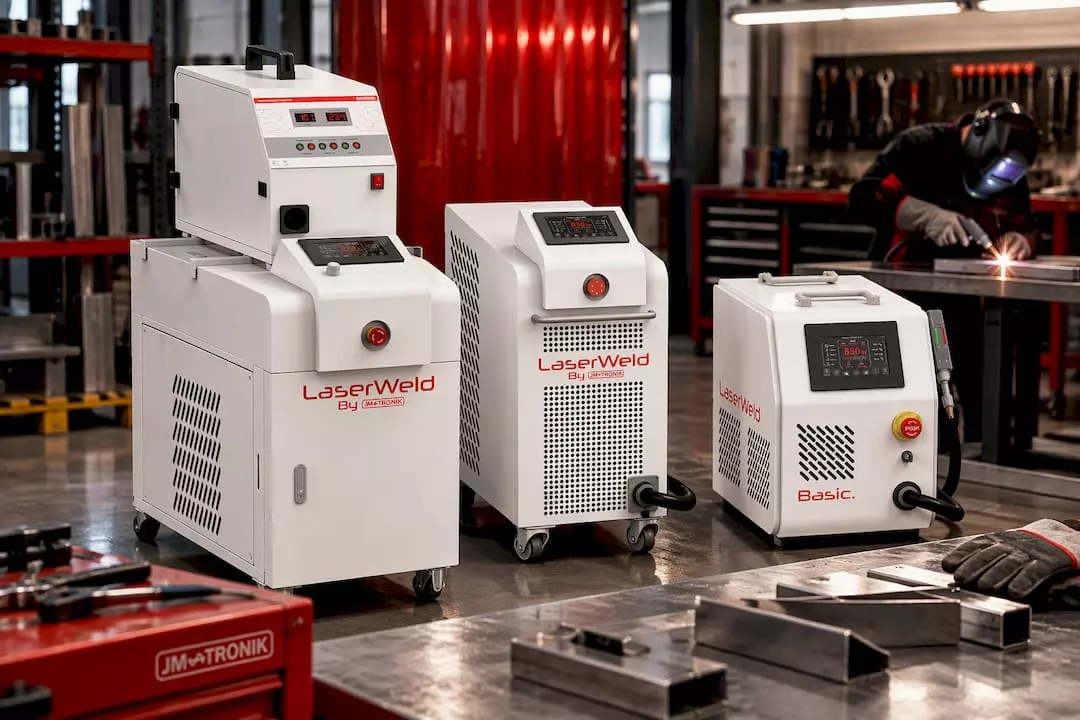
Naszym zdaniem odpowiedź leży w połączeniu trzech rzeczy: dobrze dobranego źródła lasera, ustalonych i zapisanych parametrów oraz przeszkolonego operatora. Dlatego przy wdrożeniu spawarki LaserWeld nie kończymy pracy na dostawie. Instalujemy maszynę, dobieramy parametry do materiałów klienta i szkolimy operatorów.

Wytrzymałość warto potwierdzić na papierze. Oferujemy certyfikację spoin i technologii spawania, dzięki której klient dostaje udokumentowaną technologię dla swoich wyrobów, a nie tylko deklarację, że spoina jest mocna.

Projektujemy i produkujemy we własnych strukturach. Gdy produkcja rośnie, to samo stanowisko może przejść w zrobotyzowane spawanie z cobotem. Robot prowadzi wiązkę zawsze tak samo, co jest najprostszą drogą do jednakowej jakości spoin w dużych seriach.

Jan

Spawanie laserowe z JM-TRONIK

Jeśli przygotowujesz inwestycję w spawanie laserowe, zacznij od rozmowy o swoich detalach: materiałach, grubościach i wymaganiach jakościowych. Nasze spawarki laserowe LaserWeld dostarczamy z instalacją maszyny, a na życzenie z certyfikacją spoin i technologii spawania dla Twoich wyrobów.
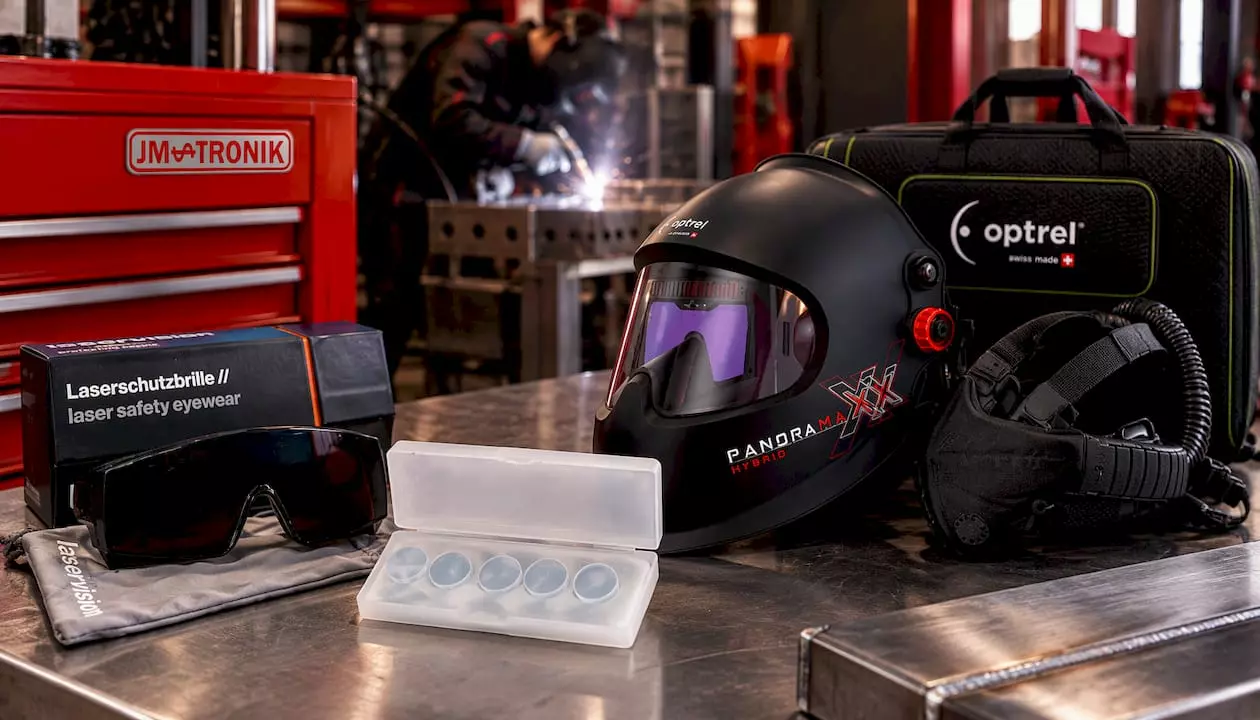
Szkła ochronne do spawarki laserowej 5 szt.

Do pracy ręcznej proponujemy ręczną spawarkę LaserWeld, a jeśli w jednej maszynie chcesz mieć spawanie, cięcie i czyszczenie, sprawdź model LaserWeld Pro 3w1. Zapewniamy szkolenia operatorów, serwis 24/7 i części zamienne.

Najczęstsze pytania

Czy spoina laserowa jest mocniejsza niż spoina MIG/MAG albo TIG?

W badaniach stali wysokowytrzymałych spoiny laserowe miały wyższe własności rozciągania i zginania niż spoiny konwencjonalne. Główną przyczyną jest wąska strefa wpływu ciepła, która po spawaniu łukowym często staje się najsłabszym miejscem złącza. Warunkiem jest poprawnie dobrana technologia dla danego materiału.

Ile kilogramów utrzyma 1 cm spoiny laserowej?

Zależy to od grubości i gatunku materiału. Dla blachy 1,8 mm o Rm 1200 MPa i pełnego przetopu siła niszcząca wynosi około 21,6 kN na centymetr, a dla zwykłej stali konstrukcyjnej tej samej grubości około 7,2 kN. Obciążenie dopuszczalne w konstrukcji wyznacza konstruktor ze współczynnikami bezpieczeństwa.

Co najczęściej osłabia spoinę laserową?

Najczęściej zbyt szeroka szczelina, zanieczyszczona powierzchnia i niedopasowana energia liniowa. Prowadzą one do porowatości, podtopień lub niepełnego przetopu. Dokładne zestawienie elementów, czyste krawędzie i parametry potwierdzone próbami eliminują większość tych problemów.

Jak udokumentować wytrzymałość spoin dla klienta lub audytora?

Podstawą jest kwalifikowanie technologii spawania według PN-EN ISO 15614-11 i ocena poziomu jakości według PN-EN ISO 13919-1. Obejmuje to badania wizualne, próby rozciągania, pomiary twardości i zgłady. My w ramach usługi certyfikacji spoin i technologii spawania przeprowadzamy klienta przez ten proces.

Źródła

Próby spawania laserowego stali DOCOL 1200M, Przegląd Spawalnictwa
Properties Evaluation of the Welded Joints Made by Disk Laser, PMC
Verification of strength of the welded joints, Biblioteka Nauki
On Combined Tensile-Shear Performance of Laser-Welded Joints, MDPI
Failure mode of laser welds in lap-shear specimens, University of Michigan
High-Power Fiber Laser Welding of AA7075-T6, MDPI Materials
Badanie własności złączy ze stali S355J2G3 spawanej laserem, Przegląd Spawalnictwa
Strength and Fracture Toughness of TIG- and Laser-Welded Joints, PMC
Ocena możliwości spawania laserowego stali o Re 1300 MPa, Przegląd Spawalnictwa
Badanie stalowych połączeń spawanych laserowo, rozprawa doktorska WAT
Zastosowanie naprężeń lokalnych do oceny trwałości złączy, Politechnika Gdańska
On Welding of High-Strength Steels Using Laser Beam Welding, MDPI
PN-EN ISO 13919-1:2020-04, PKN
PN-EN ISO 15614-11:2005, PKN
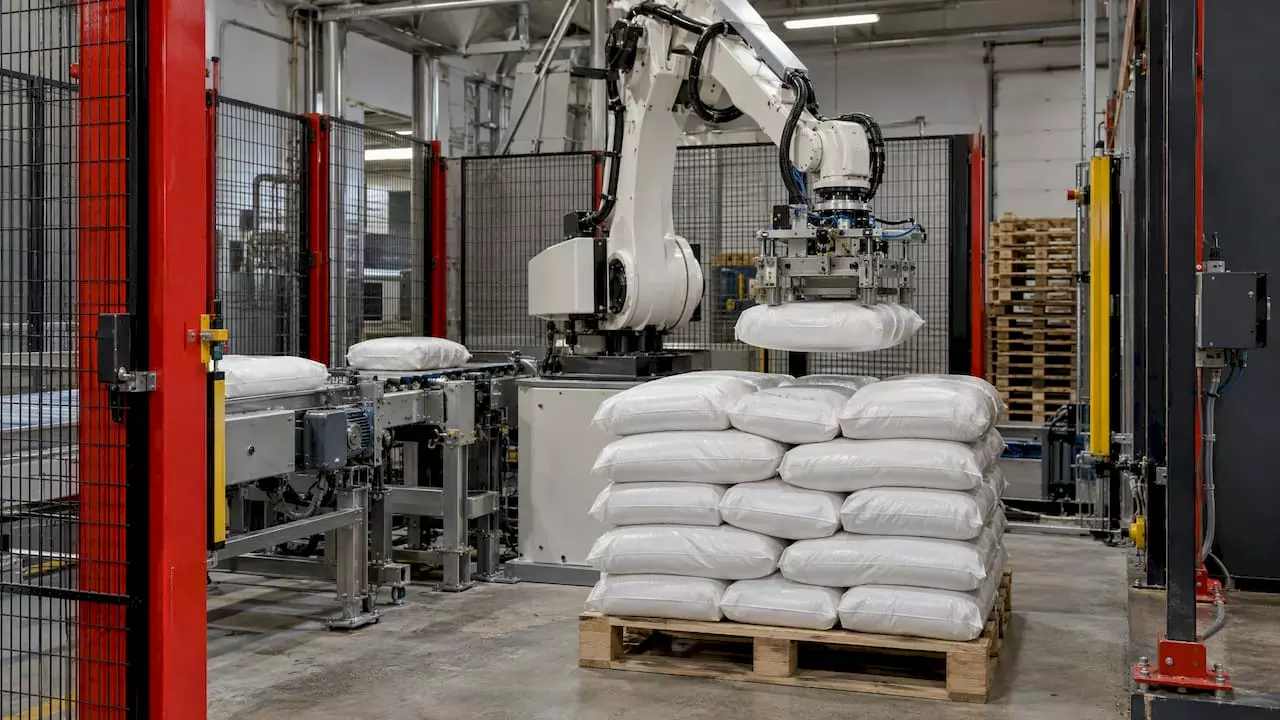
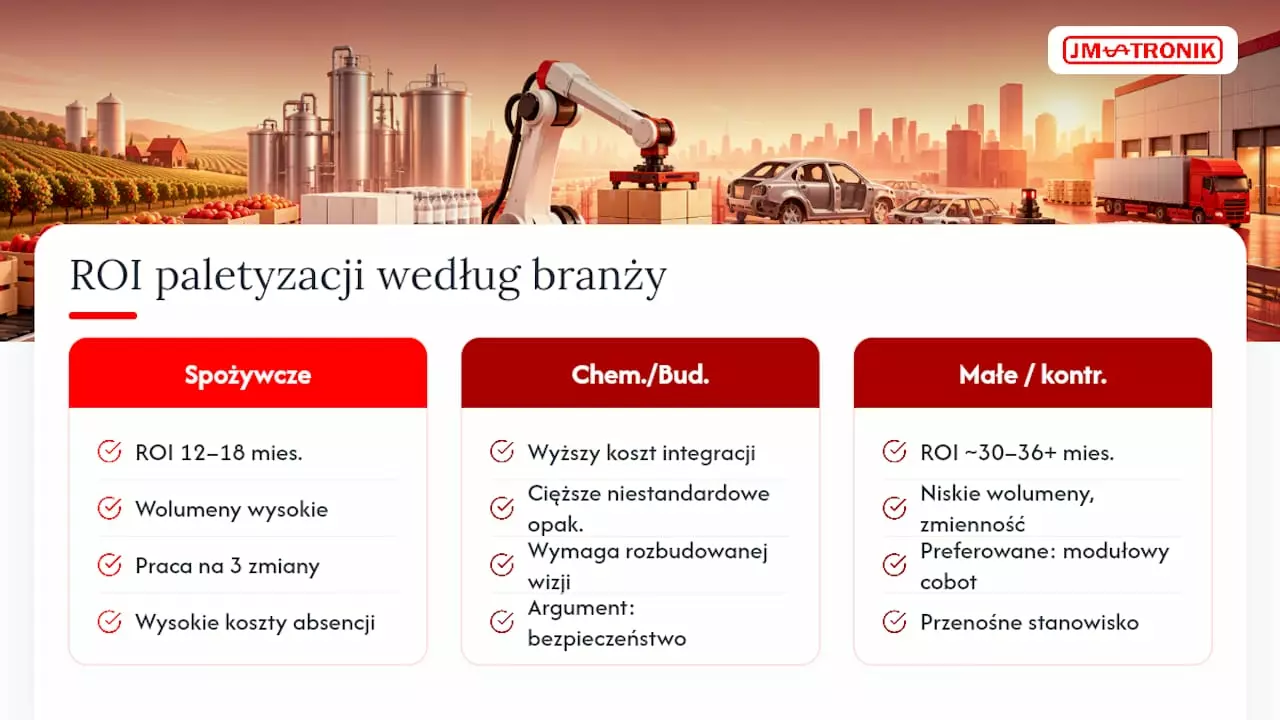
Robot układa worki na palecie obok linii produkcyjnej

Robotyzacja małej produkcji: od czego zacząć i ile to kosztuje

Robotyzacja małej produkcji zaczyna się od jednego powtarzalnego procesu, nie od całej hali. Najlepiej sprawdzają się spawanie seryjnych detali, paletyzacja kartonów i worków, pakowanie oraz obsługa maszyn CNC. W małym zakładzie trzeba też dobrać takie stanowisko, które szybko przezbroisz na kolejny produkt, bo serie bywają krótkie. Dla większości firm z branży metalowej, od producentów bram, balustrad i ogrodzeń po zakłady robiące meble stalowe, pierwszym krokiem jest stanowisko z robotem współpracującym (cobotem). Zajmuje mało miejsca, programuje się je stosunkowo prosto i można je wdrożyć bez przebudowy całej linii. Poniżej opisujemy, jak wybrać proces, dobrać robota, przeprowadzić wdrożenie i policzyć, kiedy inwestycja zacznie się zwracać.

Jm-tronik
Zwiększ wydajność małej produkcji
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska do spawania, paletyzacji i pakowania, wspierając klientów od projektu po uruchomienie.

Poznaj rozwiązania JM-TRONIK

Krótko mówiąc

  • Zacznij od jednego procesu, który jest powtarzalny, uciążliwy dla ludzi i blokuje przepustowość: najczęściej spawanie, paletyzacja, pakowanie albo obsługa CNC.
  • Przy krótkich i średnich seriach cobot zwykle wygrywa z klasycznym robotem: szybciej go przezbroisz, łatwiej zaprogramujesz i zmieścisz na mniejszej powierzchni.
  • Wdrożenie składa się z kilku etapów: audyt, koncepcja, projekt z oceną ryzyka, budowa i testy FAT, uruchomienie u klienta z testami SAT, szkolenie i serwis.
  • Zwrot z inwestycji licz z realnych danych: czas cyklu, liczba zmian, odsetek braków i koszt przezbrojeń, a nie samo porównanie ceny robota z pensją operatora.
  • Leasing i ulga na robotyzację mogą znacznie obniżyć próg wejścia. Szczegóły podatkowe ustal z doradcą podatkowym.

Spis treści

Robotyzacja a automatyzacja w małym zakładzie

Automatyzacja to szersze pojęcie. Obejmuje każde rozwiązanie, które wykonuje pracę bez ciągłego udziału człowieka: przenośnik, podajnik, sterownik PLC, czujnik wizyjny, automatyczny magazyn. Robotyzacja to jej część, w której zadanie przejmuje programowalne ramię robota: spawa, układa, chwyta, odkłada, podaje detal do maszyny.

W dużej fabryce robotyzacja oznacza często linię z kilkunastoma robotami, wydzieloną strefą i jednym produktem robionym latami. W małej produkcji wygląda to inaczej. Typowy zakład ma kilka lub kilkanaście maszyn, wiele indeksów, serie od kilkudziesięciu do kilku tysięcy sztuk i ludzi, którzy pracują na wielu stanowiskach. Robot musi więc być:

  • elastyczny, czyli łatwy do przezbrojenia na nowy detal w ciągu godzin, a nie tygodni,
  • kompaktowy, bo w hali rzadko jest miejsce na rozbudowane wygrodzenia,
  • prosty w obsłudze, żeby operator lub technolog mógł sam wprowadzić nowy program po szkoleniu,
  • wpięty w istniejący proces, czyli obok obecnych maszyn, bez stawiania nowej hali.

Dlatego robotyzacja małej produkcji to zwykle jedno lub dwa stanowiska w miejscu, w którym dziś tracisz najwięcej czasu albo najtrudniej znaleźć ludzi do pracy.

Które procesy robotyzować w pierwszej kolejności

Najlepszy kandydat na pierwsze stanowisko spełnia trzy warunki: zadanie się powtarza, jest ciężkie, monotonne lub szkodliwe dla ludzi, a jego wydajność ogranicza resztę zakładu. Poniżej procesy, które w produkcji metalowej i pakowaniu najczęściej spełniają wszystkie trzy.

Proces Co przejmuje robot Kiedy zwykle opłaca się najbardziej
Spawanie Prowadzenie palnika lub głowicy laserowej po zaprogramowanej ścieżce, powtarzalne spoiny na seriach detali Powtarzalne elementy bram, balustrad, ogrodzeń, ram, mebli stalowych; brak spawaczy
Paletyzacja Układanie kartonów lub worków na palecie według zadanego wzoru Ciężkie opakowania na końcu linii, praca na kilka zmian
Pakowanie i miksowanie Wkładanie produktów do kartonów (case packer), kompletowanie zestawów Wiele podobnych produktów, częste zmiany asortymentu
Obsługa CNC Załadunek surówki i odbiór gotowych detali z obrabiarki Maszyna stoi, bo operator obsługuje kilka stanowisk
Gięcie Podawanie i obracanie arkusza przy prasie krawędziowej Duże serie tych samych giętych elementów
Cięcie i czyszczenie laserowe Automatyczne prowadzenie lasera, przygotowanie powierzchni przed spawaniem lub malowaniem Detale wymagające stałej jakości krawędzi i powierzchni

W małym zakładzie metalowym najczęściej zaczyna się od spawania. Spawanie seryjnych elementów jest powtarzalne, wymaga doświadczonego spawacza, a jakość spoiny decyduje o reklamacjach. Zrobotyzowane stanowisko spawalnicze prowadzi ścieżkę za każdym razem tak samo, a spawacz może zająć się detalami nietypowymi i kontrolą jakości.

Drugim częstym wyborem jest koniec linii. Ręczne układanie worków po 25 kg przez całą zmianę to praca, do której coraz trudniej znaleźć chętnych. Gotowe stanowisko do paletyzacji worków albo kompaktowy cobot paletyzujący przejmuje to zadanie i zajmuje niewiele miejsca przy linii.

Cobot czy robot przemysłowy: dobór do serii i detalu

O wyborze decydują cztery czynniki: wielkość serii, masa i rozmiar detalu, wymagana prędkość oraz to, czy ludzie pracują obok robota.

Kryterium Cobot (robot współpracujący) Klasyczny robot przemysłowy
Wielkość serii Krótkie i średnie, częste zmiany produktu Długie, stabilne serie
Przezbrojenie Szybkie, często przez uczenie ręczne i prosty interfejs Zwykle wymaga programisty
Udźwig i zasięg Mniejsze, wystarczające dla większości detali w małej produkcji Większe, także dla ciężkich elementów
Prędkość Ograniczana w strefie współpracy z człowiekiem Wysoka, w wygrodzonej strefie
Zabezpieczenia Zależą od oceny ryzyka, często lżejsze niż pełne wygrodzenie Zwykle pełne wygrodzenie i kurtyny
Miejsce Kompaktowe stanowisko, łatwe do przestawienia Większa, stała cela

W małej produkcji cobot jest najczęściej rozsądnym punktem startu. Roboty współpracujące, takie jak coboty ROKAE xMate, dobrze sprawdzają się przy spawaniu, paletyzacji, obsłudze maszyn i pakowaniu, a jedno ramię można z czasem przenieść do innego zadania. Przy bardzo ciężkich detalach albo wysokiej wydajności na trzy zmiany warto rozważyć klasycznego robota spawalniczego w wydzielonej celi.

Pamiętaj, że „współpracujący” nie oznacza automatycznie „bezpieczny w każdej aplikacji”. Palnik spawalniczy, ostry detal czy głowica laserowa zmieniają ocenę ryzyka, dlatego zabezpieczenia dobiera się do całego stanowiska, a nie do samego ramienia.

Jak sprawdzić, czy Twój zakład jest gotowy

Zanim zapytasz o ofertę, odpowiedz na kilka pytań. Dzięki nim integrator szybciej przygotuje koncepcję, a Ty unikniesz robotyzowania niewłaściwego procesu.

  1. Powtarzalność detalu. Czy elementy z jednej partii są wymiarowo powtarzalne? Przy spawaniu liczy się dokładność przygotowania: cięcia, gięcia i pozycjonowania w przyrządzie.
  2. Wolumen i mix. Ile indeksów robisz w miesiącu, jak długie są serie, ile razy dziennie zmieniasz produkt?
  3. Wąskie gardło. Gdzie dziś czekają materiały lub ludzie? Robot ustawiony poza wąskim gardłem nie podniesie wydajności zakładu.
  4. Dane. Czy znasz obecny czas cyklu, liczbę braków, przestoje i koszt przezbrojeń? Bez tego nie policzysz zwrotu.
  5. Miejsce i media. Czy jest miejsce na stanowisko, dojście z materiałem, zasilanie, sprężone powietrze, a przy spawaniu odciąg dymów?
  6. Ludzie. Kto będzie operatorem, a kto osobą, która wprowadza nowe programy? Warto wyznaczyć ją przed wdrożeniem.

Jeśli na większość pytań masz odpowiedź, możesz przejść do audytu. Jeśli nie, audyt procesu pomoże zebrać te dane.

Wdrożenie krok po kroku

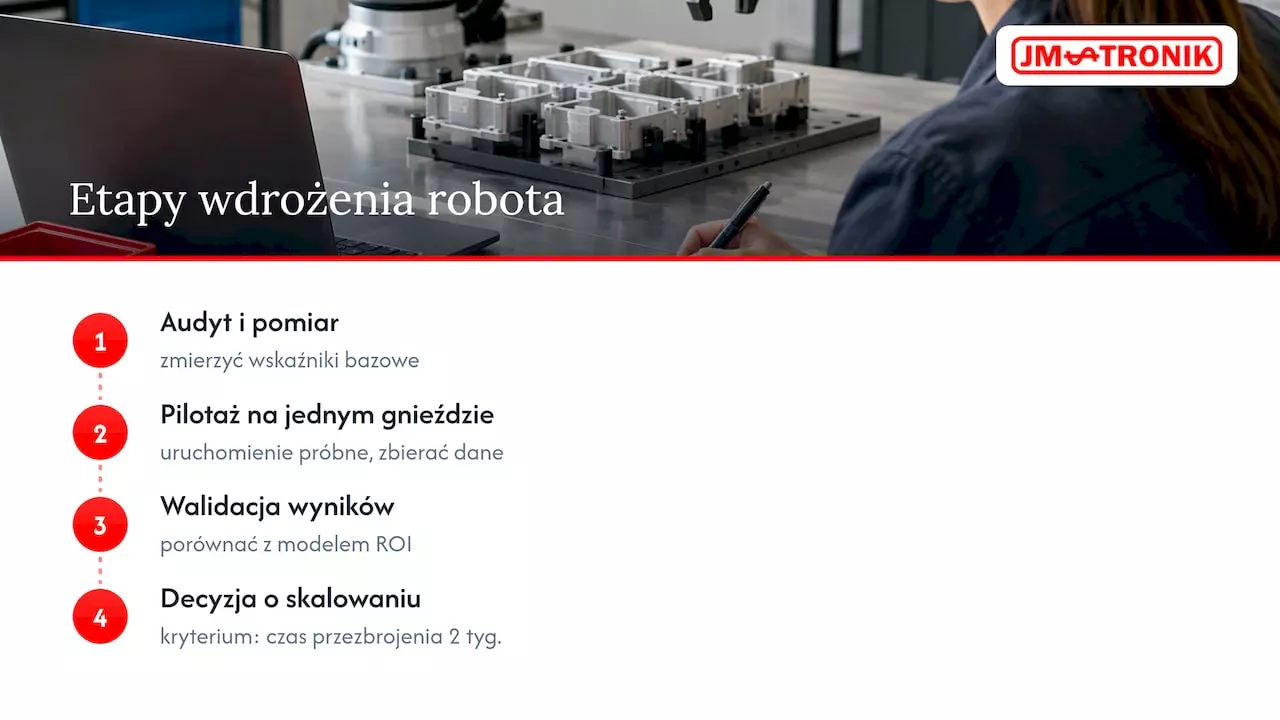
Typowe wdrożenie stanowiska zrobotyzowanego przebiega w siedmiu etapach, od audytu produkcji po serwis i rozwój. W małym zakładzie każdy z nich jest krótszy niż w dużej fabryce, ale żadnego nie warto pomijać.

  1. Audyt produkcji. Analiza procesu, detali, czasów cykli i miejsca. Na tym etapie wybiera się proces do robotyzacji.
  2. Koncepcja i wycena. Układ stanowiska, dobór robota, chwytaka lub narzędzia, przyrządów i zabezpieczeń oraz szacunkowy czas cyklu.
  3. Projekt techniczny z analizą bezpieczeństwa. Szczegółowy projekt mechaniki i elektryki, ocena ryzyka maszyn i symulacja stanowiska, która potwierdza zasięgi i czas cyklu, zanim cokolwiek powstanie.
  4. Budowa, programowanie i testy FAT. Stanowisko jest składane i programowane u integratora, a test odbiorczy u producenta (FAT) pokazuje, czy działa na Twoich detalach. Na tym etapie powstaje też szafa sterownicza i pulpit operatora. Dobrze zaprojektowana budowa przemysłowego panelu sterowania wpływa na to, jak szybko operator nauczy się obsługi i jak rzadko się pomyli.
  5. Wdrożenie u klienta i testy SAT. Montaż w zakładzie, podłączenie do istniejących maszyn lub sterownika PLC, test odbiorczy na miejscu (SAT) w warunkach produkcyjnych.
  6. Szkolenie i dokumentacja. Operatorzy uczą się obsługi, a wyznaczona osoba tworzenia i modyfikowania programów. Przekazana zostaje dokumentacja techniczna.
  7. Serwis i rozwój. Przeglądy, części zamienne, nowe programy dla kolejnych detali, a z czasem kolejne stanowiska.

Integracja z istniejącą linią

Robot rzadko pracuje sam. Musi wiedzieć, kiedy obrabiarka skończyła cykl, kiedy paleta jest pełna albo kiedy przyrząd jest zamknięty. Odpowiada za to komunikacja z PLC i czujnikami. Jeśli w zakładzie są już maszyny różnych producentów, kluczowe jest programowanie robotów i PLC w jednym zespole, który zna oba światy. Gdy stanowisko trafia do sieci zakładowej, np. w ramach cyfryzacji produkcji, zadbaj o oddzielenie sieci maszyn od biurowej i zmianę domyślnych haseł.

Bezpieczeństwo pracy przy robocie

Bezpieczeństwo wynika z oceny ryzyka całego stanowiska, przeprowadzonej przed jego uruchomieniem. To ona decyduje, czy wystarczą skanery bezpieczeństwa i ograniczenie prędkości, czy potrzebne jest pełne wygrodzenie, kurtyny świetlne i blokady drzwi. Po każdej istotnej zmianie stanowiska, np. nowym narzędziu lub przestawieniu robota, ocenę trzeba zaktualizować. W razie wątpliwości co do wymagań prawnych dla Twojej maszyny skonsultuj się ze specjalistą ds. bezpieczeństwa maszyn lub służbą BHP w zakładzie.

Ile kosztuje robotyzacja i jak policzyć zwrot

Koszt zależy od procesu, robota, stopnia integracji i wymaganej precyzji. Według analizy z lipca 2026 r. wdrożenie robota przemysłowego średniej klasy kosztuje w Polsce zwykle od 250 000 do 600 000 zł. Ta sama analiza wskazuje, że w pierwszym roku pełny koszt utrzymania stanowiska bywa wyższy niż koszt etatu, a przewaga automatyzacji rośnie od drugiego lub trzeciego roku, zwłaszcza przy pracy na trzy zmiany. Kompaktowe stanowiska z cobotem, wdrażane bez przebudowy linii, często mieszczą się w niższej części tego przedziału, ale dokładną kwotę poznasz dopiero po audycie i koncepcji.

Na całkowity koszt składają się:

  • robot lub cobot z kontrolerem,
  • narzędzie: palnik, głowica laserowa, chwytak podciśnieniowy lub mechaniczny,
  • przyrządy, stoły, podajniki, pozycjonery,
  • zabezpieczenia i ocena ryzyka,
  • programowanie, uruchomienie i szkolenie,
  • serwis, części eksploatacyjne i energia w kolejnych latach.

Jak policzyć czas zwrotu

Najprostszy wzór to: okres zwrotu = nakład inwestycyjny / roczne oszczędności netto. Roczne oszczędności netto to suma zysków pomniejszona o roczny koszt utrzymania stanowiska. Do zysków zalicz nie tylko pracę, którą robot przejmuje, ale też:

  • dodatkową produkcję dzięki krótszemu cyklowi lub pracy na kolejnej zmianie,
  • mniej braków i poprawek,
  • mniej reklamacji,
  • krótsze przezbrojenia,
  • czas wykwalifikowanych pracowników przesunięty do zadań, których robot nie zrobi.

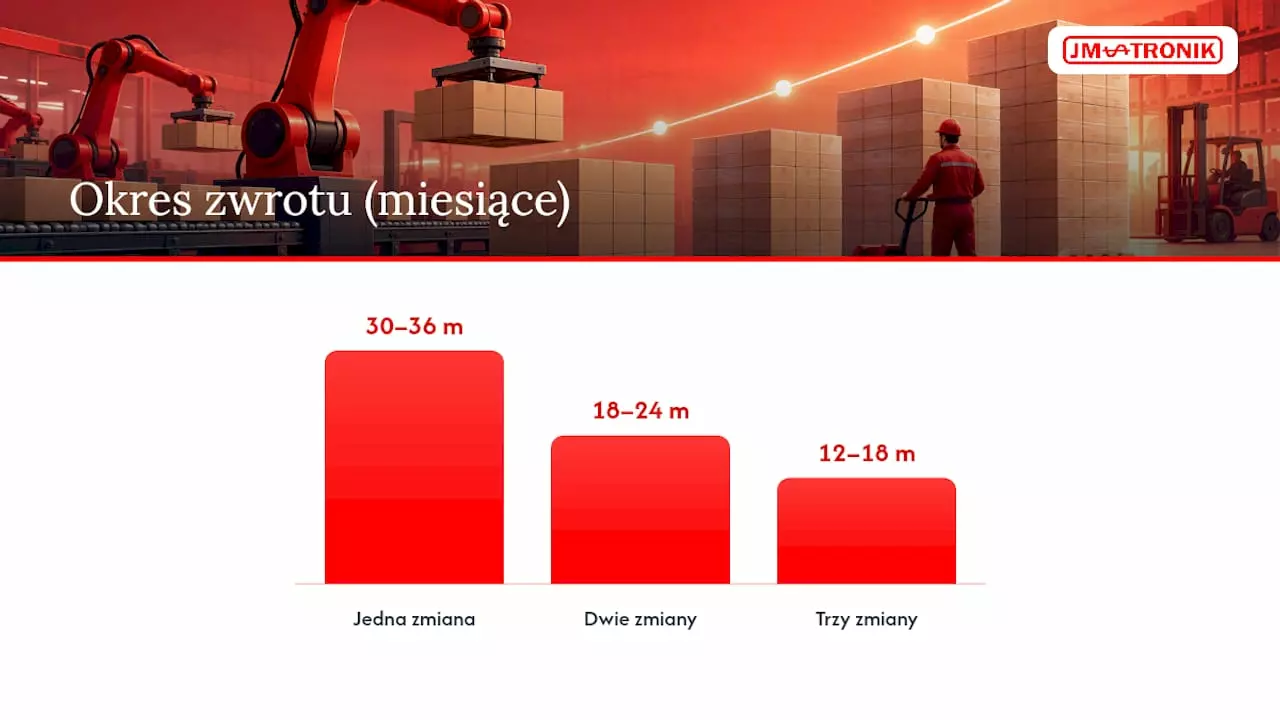
Przykład poglądowy (liczby wymyślone dla ilustracji metody): zakład inwestuje 300 000 zł w stanowisko spawalnicze. Robot pracuje na dwie zmiany i odciąża dwóch spawaczy, którzy przechodzą do spawania detali nietypowych. Wartość przejętej pracy i dodatkowej produkcji to 160 000 zł rocznie, mniejsza liczba poprawek daje 20 000 zł, a serwis, energia i materiały eksploatacyjne kosztują 30 000 zł rocznie. Oszczędności netto wynoszą 150 000 zł, więc okres zwrotu to około 2 lata. Przy jednej zmianie ten sam wzór da wynik wyraźnie dłuższy, dlatego liczba zmian jest jedną z najważniejszych zmiennych w kalkulacji.

Jak mierzyć efekty robotyzacji

Żeby wiedzieć, czy robot spełnia założenia, zmierz te same wskaźniki przed wdrożeniem i po nim, przez kilka tygodni produkcji:

  • Czas cyklu na detal lub paletę.
  • Wydajność na zmianę, czyli liczba dobrych sztuk.
  • Odsetek braków i poprawek, np. spoin do poprawy.
  • Dostępność stanowiska, czyli czas pracy do czasu planowanego, z rozbiciem przestojów na przyczyny.
  • Czas przezbrojenia na nowy indeks.
  • Wskaźnik OEE, łączący dostępność, wydajność i jakość w jedną liczbę.

Dane z maszyn najłatwiej zbierać automatycznie. Dlatego robotyzację warto planować razem z cyfryzacją procesów: stanowisko samo raportuje cykle, przestoje i alarmy, a Ty nie opierasz oceny na ręcznych notatkach.

Finansowanie: leasing i ulga na robotyzację

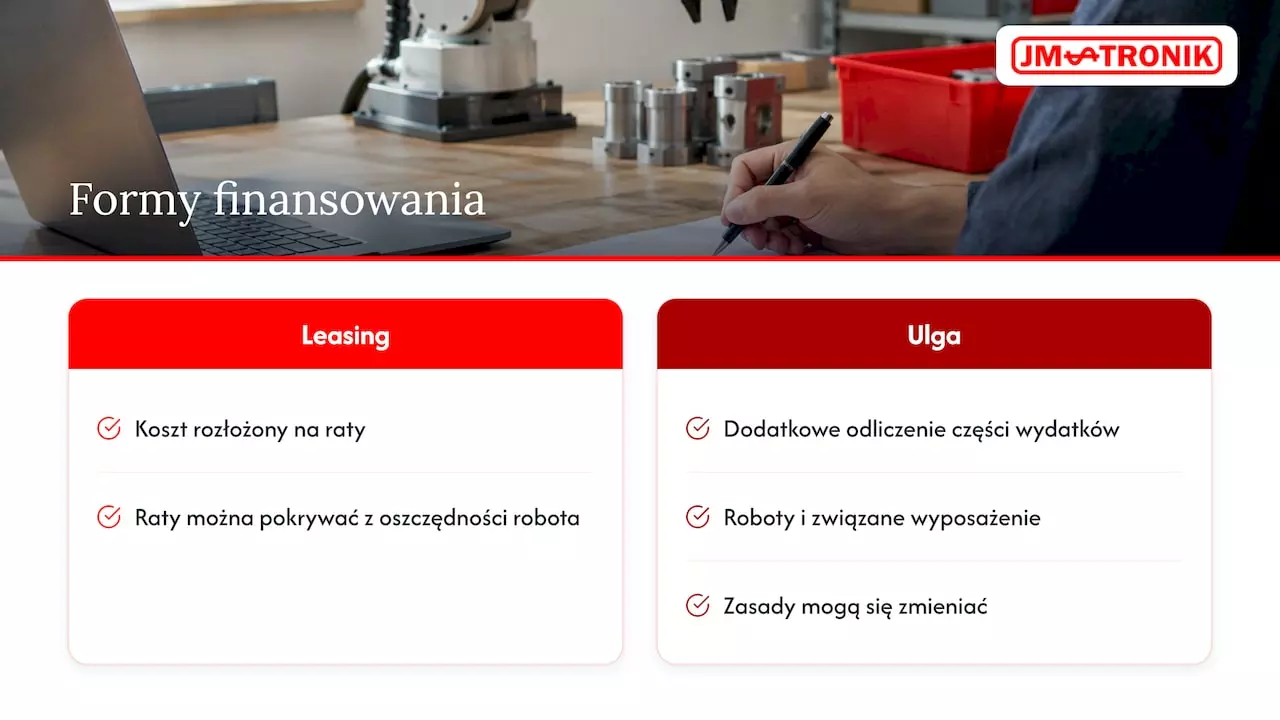
Mała firma nie musi płacić za stanowisko jednorazowo. Popularną formą jest leasing, który rozkłada koszt na raty i pozwala pokrywać je z oszczędności generowanych przez robota. Więcej o tym, jak to działa przy maszynach przemysłowych, przeczytasz w naszym poradniku o leasingu maszyn CNC i laserowych.

Finansowanie: leasing i ulga na robotyzację

Przedsiębiorcy w Polsce mogą też korzystać z ulgi na robotyzację w podatku dochodowym, która pozwala dodatkowo odliczyć część wydatków na roboty i związane z nimi wyposażenie. Zasady, katalog kosztów i okres obowiązywania ulgi mogą się zmieniać, dlatego przed podpisaniem umowy ustal z doradcą podatkowym lub księgowym, które wydatki w Twoim projekcie się kwalifikują i jak udokumentować inwestycję.

Nasze zdanie: mały zakład też może robotyzować

Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu i widzimy, że najwięcej zyskują ci, którzy zaczynają od konkretnego problemu, a nie od katalogu robotów. Właściciel zakładu robiącego balustrady nie potrzebuje „robotyzacji”. Potrzebuje, żeby spoiny na każdej serii były takie same i żeby nie czekać miesiącami na spawacza.

Dlatego łączymy technologię spawania, cięcia i czyszczenia laserowego z robotyką. Projektujemy i produkujemy stanowiska we własnych strukturach, więc możemy dopasować je do Twojego detalu, Twojej hali i Twoich serii, zamiast dopasowywać Twój proces do gotowego produktu.

W małej produkcji najważniejsza jest elastyczność. Nasze stanowiska z cobotami budujemy tak, żeby nowy detal można było wprowadzić szybko, a ramię z czasem przenieść do innego zadania: z paletyzacji do pakowania albo z obsługi CNC do gięcia. Szkolimy operatorów i programistów, żebyś nie był zależny od nas przy każdej zmianie.

Wdrożenie nie kończy się na uruchomieniu. Zapewniamy serwis 24/7 i części zamienne, bo robot, który stoi, nie zarabia. To podejście od projektu po serwis daje małym zakładom kontrolę nad procesem i przewidywalną jakość.

Jan

Zrobotyzowane stanowisko dla Twojej produkcji

JM-TRONIK projektuje, produkuje i wdraża stanowiska zrobotyzowane dla małych i średnich zakładów: CoboSystem z cobotami do spawania, paletyzacji, obsługi CNC, gięcia i pakowania, spawarki laserowe LaserWeld, wycinarki LaserCut i oczyszczarki LaserClean. Prowadzimy cały projekt: od audytu i koncepcji, przez programowanie robotów, instalację i szkolenia, po serwis i części zamienne.

Jm-tronik

Jeśli chcesz sprawdzić, który proces w Twoim zakładzie warto zrobotyzować jako pierwszy, porozmawiaj z naszymi inżynierami o swoim detalu i wielkości serii. Dla zakładów spawalniczych przygotowaliśmy też gotowe stanowiska z cobotem spawalniczym.

Najczęstsze pytania

Czy robotyzacja opłaca się przy krótkich seriach?

Tak, jeśli stanowisko szybko się przezbraja. Cobot z prostym programowaniem i uniwersalnymi przyrządami pozwala zmieniać produkt w ciągu godzin. Opłacalność rośnie, gdy w jednym stanowisku obsługujesz wiele podobnych detali, np. różne warianty bram czy ram.

Jak długo trwa wdrożenie stanowiska zrobotyzowanego?

Zależy to od złożoności stanowiska i liczby detali do zaprogramowania. Prosta cela z cobotem powstaje szybciej niż zintegrowana linia z kilkoma maszynami. Realny harmonogram poznasz po audycie i koncepcji, gdy znany jest zakres projektu i zabezpieczeń.

Czy potrzebuję programisty robotów w firmie?

Nie musisz zatrudniać osobnego programisty. Wystarczy osoba, np. technolog lub doświadczony operator, która po szkoleniu wprowadza nowe programy i modyfikuje istniejące. Przy bardziej złożonych zmianach możesz skorzystać z usług programowania u integratora.

Czy robot zastąpi moich pracowników?

Robot przejmuje zadania powtarzalne i ciężkie, a ludzie przechodzą do pracy wymagającej doświadczenia: detali nietypowych, kontroli jakości, obsługi i programowania stanowisk. W małych zakładach robotyzacja często pozwala zwiększyć produkcję bez szukania kolejnych pracowników, których trudno znaleźć.

Źródła

Rekomendacje

Szybkie przezbrojenia celi spawalniczej: metoda i sprzęt – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: operator dokonuje wymiany urządzenia w komorze spawalniczej

Szybkie przezbrojenia celi spawalniczej: metoda i sprzęt

Żeby cela spawalnicza szybko przechodziła z jednego detalu na drugi, trzeba zrobić cztery rzeczy. Pierwsza to pomiar obecnego przezbrojenia. Druga to przeniesienie jak największej liczby czynności na czas, gdy robot jeszcze spawa. Trzecia to przyrządy, które wymienia się i bazuje bez ustawiania. Czwarta to programy i parametry przygotowane offline. Robot rzadko jest tu słabym ogniwem. Czas ucieka na szukaniu przyrządu, poprawianiu punktów w programie i czekaniu na zatwierdzenie pierwszej sztuki. Poniżej opisujemy, jak to uporządkować krok po kroku, jaki sprzęt naprawdę pomaga i jak policzyć, czy inwestycja się zwróci.

Jm-tronik
Sprawniejsze przezbrojenia celi spawalniczej
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska spawalnicze, pomagając zwiększać precyzję i efektywność produkcji.

Krótko mówiąc

  • Zacznij od nagrania i rozpisania jednego pełnego przezbrojenia. Średni czas ukrywa problemy, dlatego patrz także na najdłuższe przypadki.
  • Oddziel czynności wewnętrzne, czyli te, które wymagają zatrzymania celi, od zewnętrznych, które da się zrobić w trakcie spawania. To podstawa metody SMED.
  • Dwie stacje robocze, wspólny system bazowania przyrządów i szybkozłącza mediów skracają przestój najbardziej.
  • Programy robota i zestawy parametrów spawania przygotowuj offline i trzymaj je jako zatwierdzone receptury dla każdego detalu.
  • Opłacalność licz jako koszt wytworzenia jednej sztuki przed zmianą i po niej, a nie jako cenę samego sprzętu.

Spis treści

Z czego składa się przezbrojenie celi spawalniczej

W zrobotyzowanej celi zmiana detalu to coś więcej niż wymiana przyrządu. Typowe przezbrojenie obejmuje:

  1. Zdjęcie przyrządu po poprzedniej serii i odłożenie go we właściwe miejsce.
  2. Montaż i bazowanie nowego przyrządu na stole albo na pozycjonerze, razem z podłączeniem powietrza do docisków pneumatycznych i czujników obecności detalu.
  3. Wybór programu robota i, jeśli trzeba, korektę punktów po zmianie położenia przyrządu.
  4. Zmianę parametrów spawania: prądu, napięcia, prędkości podawania drutu, prędkości ruchu palnika, przepływu gazu.
  5. Zmianę materiałów eksploatacyjnych, gdy nowy detal wymaga innego drutu, gazu albo końcówek palnika.
  6. Spawanie pierwszej sztuki, jej kontrolę i zwolnienie serii.

Kroki 3 i 4 to edycja lub wybór programu, bez fizycznej przebudowy stanowiska. Kroki 2, 5 i 6 dzieją się przy maszynie i właśnie tam zwykle znika najwięcej czasu. Dlatego usprawnianie zaczyna się od pomiaru, a nie od zakupów.

Jak zmierzyć czas przezbrojenia

Bez rzetelnego pomiaru nie wiadomo, co poprawiać. Politechnika Białostocka w swoim opracowaniu o przezbrojeniach metodą SMED opisuje punkt wyjścia: dokładną rejestrację wszystkich czynności, używanych zasobów oraz przemieszczeń operatorów, narzędzi i materiałów.

W praktyce w celi spawalniczej wygląda to tak:

  • Nagraj całe przezbrojenie, od ostatniej dobrej sztuki starej serii do pierwszej zatwierdzonej sztuki nowej. Ten punkt końcowy jest ważny: przezbrojenie nie kończy się w chwili, gdy robot ruszy.
  • Rozpisz film na czynności z czasem rozpoczęcia i zakończenia każdej. Oznacz oczekiwanie, szukanie narzędzi i przyrządów, zbędne przejścia, poprawki programu i ponowne spawanie próbek.
  • Narysuj drogę operatora na planie hali. Jeśli przyrządy leżą w regale po drugiej stronie hali, zobaczysz to od razu.
  • Zbierz kilkanaście pomiarów, nie jeden. Analiza ma pokazać rzeczywisty proces, a nie ocenić pracownika.

Do samej liczby warto podejść ostrożnie. Jak zauważa poradnik o pomiarze przezbrojeń z pomocą MES, średnia potrafi ukryć problem. Lepiej śledzić P90, czyli czas, poniżej którego mieści się 90% obserwacji, i ułożyć przyczyny opóźnień w wykres Pareto. Jeśli przezbrojenie zwykle trwa 25 minut, a co dziesiąte przeciąga się do godziny, to te długie przypadki wskażą, co naprawdę blokuje celę: brak drutu, zgubiony przyrząd, nieaktualny program.

To samo podejście, czyli rejestrowanie każdego postoju z przyczyną i liczenie powtarzających się zdarzeń, stosuje się też w utrzymaniu ruchu. Dobrze pokazuje to analiza powtarzających się awarii. Jeśli w Twoim zakładzie przestoje i przezbrojenia trafiają do jednego systemu, łatwiej odróżnić przestój z powodu zmiany detalu od przestoju z powodu usterki.

SMED w celi: co da się zrobić, zanim robot stanie

SMED (Single Minute Exchange of Die) to metoda opracowana przez Shigeo Shingo. Jej celem jest przezbrojenie w jednocyfrowej liczbie minut, czyli poniżej 10 minut. Jak wyjaśnia Lean Enterprise Institute Polska, podstawą metody jest podział wszystkich operacji na przezbrojenia wewnętrzne i zewnętrzne. To wewnętrzne powodują przestoje, dlatego analiza zwykle zaczyna się właśnie od nich.

W celi spawalniczej ten podział wygląda mniej więcej tak:

CzynnośćTypowo wykonywanaDocelowo
Przyniesienie przyrządu i detali do celipodczas postojuzewnętrzna: wózek z kompletem gotowy przed końcem serii
Sprawdzenie kompletności przyrządu i dociskówpodczas postojuzewnętrzna: kontrola na stanowisku przygotowawczym
Montaż i bazowanie przyrządupodczas postojuwewnętrzna, skrócona dzięki wspólnemu systemowi bazowania
Podłączenie powietrza i czujnikówpodczas postojuwewnętrzna, skrócona dzięki szybkozłączom wielomediowym
Przygotowanie programu robotaprzy robocie, z paneluzewnętrzna: program offline, przetestowany w symulacji
Wybór parametrów spawaniaręcznie na źródlewewnętrzna, ale jednym wyborem zapisanej receptury
Wymiana szpuli drutu lub butli gazupodczas postojuzewnętrzna, jeśli nowy materiał jest przygotowany wcześniej
Kontrola pierwszej sztukiczekanie na kontrolerawewnętrzna, z gotową instrukcją i sprawdzianem przy celi

Kolejność pracy jest zawsze ta sama:

  1. Przenieś na zewnątrz wszystko, co nie wymaga zatrzymanej celi. Często to od razu kilkanaście minut mniej bez żadnej inwestycji.
  2. Uprość czynności wewnętrzne. Zastąp śruby dociskami szybkomocującymi, a pomiary bazami i kołkami ustalającymi.
  3. Wyeliminuj regulacje. Każde „podkręcę i zobaczę” w celi oznacza, że przyrząd albo program nie jest powtarzalny.
  4. Ustandaryzuj. Karta przezbrojenia przy celi, z kolejnością kroków i zdjęciami, tak żeby każda zmiana robiła to samo.

Sprzęt, który skraca przezbrojenie

Po uporządkowaniu czynności przychodzi kolej na rozwiązania techniczne. Te dają w celi spawalniczej najwięcej.

Dwie stacje robocze

Najbardziej oczywisty sposób na ukrycie przezbrojenia to praca naprzemienna. Robot spawa na jednej stacji, a operator w tym czasie zdejmuje gotowe detale albo zmienia przyrząd na drugiej. Przezbrojenie staje się wtedy w dużej mierze czynnością zewnętrzną. Dobrym przykładem jest portal spawalniczy, który ZRE Katowice wdrożyło na początku 2026 roku. Siedmioosiowe stanowisko spawa metodą 135 MAG stale S690QL i S960QL i ma dwie niezależne stacje: manipulator L o udźwigu 10 t i obrotnik do 14 t. Według firmy pozwala to szybko się przezbrajać, spawać na zmianę dwa różne elementy i pracować w trybie 24/7.

Wspólny system bazowania przyrządów

Jeśli każdy przyrząd ma inne mocowanie, każdy montaż kończy się ustawianiem. Rozwiązaniem jest jedna płyta bazowa na stole albo pozycjonerze i jednakowy interfejs pod spodem każdego przyrządu: kołki ustalające, elementy punktu zerowego albo powtarzalne zaciski. Przyrząd trafia zawsze w to samo miejsce względem układu współrzędnych robota, więc program nie wymaga korekty punktów. Przy dużych przyrządach przydaje się też wózek, z którego przyrząd zsuwa się prosto na bazy, bez suwnicy.

Szybkozłącza mediów i identyfikacja przyrządu

Dociski pneumatyczne i czujniki obecności detalu trzeba podłączyć przy każdej zmianie. Złącze wielomediowe, które jednym ruchem łączy powietrze i sygnały, zastępuje kilka węży i wtyczek. Jeszcze lepiej, gdy przyrząd ma własny identyfikator, a sterownik celi sam wybiera właściwy program. Wtedy znika błąd polegający na uruchomieniu programu do innego detalu.

Szybka wymiana narzędzi robota

W celach, w których robot obsługuje kilka zadań, na przykład spawanie i przekładanie detali, stosuje się zmieniacze narzędzi. Pozwalają one automatycznie wymieniać chwytaki i uchwyty spawalnicze bez udziału operatora.

Materiały eksploatacyjne pod ręką

Zmiana drutu albo gazu przy przejściu na inny materiał to klasyczna czynność wewnętrzna. Da się ją skrócić, przygotowując szpulę i butlę przed końcem serii i planując kolejność zleceń tak, żeby detale z tego samego materiału szły jedna seria po drugiej.

Programy i parametry gotowe przed zmianą

Najwięcej czasu da się zwykle odzyskać w programie robota. Uczenie punktów z panelu na nowym detalu zatrzymuje celę na długo. Programowanie offline przenosi tę pracę do biura. Opis programowania offline robota spawalniczego w środowisku CAM pokazuje typową kolejność. Najpierw pobiera się środowisko robota z biblioteki, umieszcza detal i montuje palnik na ostatniej osi. Potem wskazuje się krzywe spoin i generuje ścieżkę, a na koniec definiuje pozycje referencyjne, waliduje ścieżkę, symuluje ruch i generuje kod na sterownik.

Żeby program offline działał od pierwszego uruchomienia, potrzebne są dwie rzeczy: przyrząd bazowany powtarzalnie, jak opisaliśmy wyżej, oraz model 3D celi zgodny z rzeczywistością. Wtedy na robocie zostaje najwyżej krótka weryfikacja.

Parametry spawania warto trzymać jako zapisane receptury, a nie wpisywać ich za każdym razem. W instrukcji integracji cobota ze źródłem spawalniczym dla każdego typu złącza tworzy się osobne zadanie (JOB) na źródle i odpowiadający mu harmonogram spawania w robocie. Instrukcja przestrzega też, żeby nie zmieniać struktury układów współrzędnych użytkownika ani TCP robota. W celi z częstymi zmianami to złota zasada: układ narzędzia i bazy przyrządów są wspólne dla wszystkich programów, więc każda „szybka poprawka” TCP psuje wszystkie detale naraz.

Dobra praktyka w biurze technicznym wygląda tak:

  • jeden numer detalu odpowiada jednemu programowi, jednemu zestawowi parametrów i jednemu przyrządowi, opisanym w karcie przezbrojenia;
  • zmiany w programie wprowadza się offline i zatwierdza, zanim trafią na sterownik;
  • kopie zatwierdzonych programów są przechowywane poza robotem.

Jeśli nie masz w zespole programisty robotów, programowanie i przygotowanie receptur można zlecić. Robimy to w ramach usługi programowania robotów przemysłowych i PLC, a dla stanowisk na robotach Fanuc również jako programowanie robotów Fanuc. Opis narzędzi znajdziesz na stronie o oprogramowaniu do robotów.

Pierwsza spoina po przezbrojeniu

Szybkie przezbrojenie, po którym połowa serii idzie do poprawki, niczego nie przyspiesza. Dlatego czas przezbrojenia liczy się do zatwierdzenia pierwszej sztuki, a sama kontrola powinna być krótka i jednoznaczna.

Podstawą jest zatwierdzona technologia. Według artykułu w Przeglądzie Spawalnictwa kwalifikacja technologii spawania zgodnie z PN-EN ISO 15614-1 obejmuje wykonanie złączy próbnych według pWPS, badania nieniszczące (VT, RT lub UT, PT lub MT) oraz badania niszczące: rozciąganie, zginanie, udarność, twardość i makroskop. Wyniki badań nieniszczących ocenia się według poziomów jakości PN-EN ISO 5817. To praca robiona raz, dla technologii. Po przezbrojeniu sprawdzasz tylko, czy cela odtworzyła zatwierdzone warunki.
Dla kontroli pierwszej sztuki w celi przygotuj:

  • instrukcję oględzin dla danego detalu, z wymaganym poziomem jakości i zdjęciami wzorcowych spoin;
  • sprawdziany do wymiarów kluczowych dla montażu, leżące przy celi, a nie w dziale jakości;
  • potwierdzenie receptury: numer programu i zestawu parametrów zgodny z kartą przezbrojenia;
  • zapis wyniku, żeby każda seria miała ślad, kto i kiedy ją zwolnił.

Jeśli pierwsza sztuka regularnie wymaga poprawek, wróć do analizy. Najczęściej przyczyną jest bazowanie przyrządu albo program poprawiany przy robocie zamiast offline.

Bezpieczeństwo przy przezbrajaniu

Przezbrojenie to moment, w którym operator wchodzi do strefy robota, dotyka gorącego przyrządu i pracuje przy palniku. W Polsce wymagania dla prac spawalniczych określa rozporządzenie Ministra Gospodarki z 27 kwietnia 2000 r. (Dz.U. 2000 nr 40 poz. 470). Dotyczy ono między innymi wentylacji, ochrony przed promieniowaniem i kwalifikacji do prac spawalniczych. Stanowisko z ręcznymi uchwytami spawalniczymi musi mieć osprzęt do ich bezpiecznego odkładania lub zawieszania. Naprawy wykonują osoby z odpowiednimi kwalifikacjami, a po naprawie urządzenia i osprzęt sprawdza się pod kątem bezpieczeństwa i dokumentuje wynik.

Przy celi z częstymi zmianami detali przekłada się to na kilka konkretnych zasad:

  • wejście do strefy robota tylko po bezpiecznym zatrzymaniu, przez drzwi lub kurtynę objętą systemem bezpieczeństwa celi;
  • w układzie dwustanowiskowym bariera między stacjami musi chronić operatora przy przyrządzie, gdy robot spawa po drugiej stronie;
  • miejsce na odłożenie gorącego przyrządu i rękawice termoodporne przy celi;
  • sprawny odciąg dymów spawalniczych, także przy próbach i spawaniu pierwszej sztuki.

Gdy cela nie ma własnego odciągu, a detale się zmieniają, sprawdza się odciąg mobilny, na przykład BoxAir BXW. Szczegółowe rozwiązania dla konkretnej celi uzgodnij ze swoim specjalistą BHP, bo zależą od jej układu i stosowanej metody spawania.

Jak policzyć, czy szybkie przezbrojenia się opłacą

Przy krótkich seriach i częstych zmianach detali o opłacalności robotyzacji decyduje właśnie czas przezbrojenia. Proces powtarzalny, generujący duże koszty pracy albo będący wąskim gardłem, łatwo się automatyzuje. Przy produkcji zmiennej trzeba celę zaprojektować tak, żeby zmiana detalu nie zjadała zysku z szybkiego spawania.

Nettax.pl radzi oceniać projekt przez koszt wytworzenia jednej sztuki przed automatyzacją i po niej. Przypomina też, że urządzenie za 500 000 zł nie oznacza projektu za 500 000 zł. Do budżetu dochodzą projekt stanowiska, chwytaki, czujniki, wygrodzenia, systemy bezpieczeństwa, sterowanie, oprogramowanie, integracja z linią, szkolenia i serwis.

Prosty sposób liczenia dla przezbrojeń:

  1. Policz godziny przezbrojeń w miesiącu: liczba zmian detalu razy obecny czas do pierwszej dobrej sztuki.
  2. Wyceń godzinę postoju celi: utracona produkcja plus czas operatora i kontrolera.
  3. Oszacuj czas po zmianach, osobno dla działań bez nakładów (SMED, karta przezbrojenia) i dla działań wymagających sprzętu (druga stacja, system bazowania, programowanie offline).
  4. Przelicz to na koszt jednej sztuki przy Twojej mieszance detali i wielkościach serii.

Przykład rachunku, nie wynik żadnego wdrożenia: 40 zmian detalu w miesiącu po 45 minut to 30 godzin postoju. Skrócenie przezbrojenia do 15 minut odzyskuje 20 godzin pracy celi miesięcznie. Te godziny możesz pomnożyć przez własny koszt postoju albo przez dodatkowe sztuki, które cela w tym czasie pospawa.

Nasze spojrzenie na przezbrojenia

Projektując stanowiska zrobotyzowane, od początku myślimy o przezbrojeniu, a nie tylko o samym cyklu spawania. W zakładach produkujących bramy, balustrady, ogrodzenia czy meble stalowe partie są często krótkie, a detali jest dużo. Dla takich firm cela, która przechodzi na nowy detal w kilka minut, jest warta więcej niż cela o rekordowym czasie cyklu, która stoi pół zmiany przy każdej zmianie zlecenia.

Dlatego projekt, produkcję i rozwój rozwiązań prowadzimy we własnych strukturach i dopasowujemy stanowisko do konkretnych detali klienta. Przyrządy, pozycjonery, programy i receptury parametrów projektujemy jako jeden system. Wtedy przezbrojenie staje się powtarzalną procedurą, a nie sztuką, którą zna tylko jeden doświadczony operator.

Równie ważne jest to, co dzieje się po uruchomieniu. Szkolimy operatorów i programistów, pomagamy w certyfikacji spoin i technologii spawania, a serwis 24/7 i części zamienne dbają o to, żeby szybkie przezbrojenia działały także w trzecim roku pracy celi.

Cela, która przezbraja się w minutach

Jeśli planujesz robotyzację spawania albo chcesz przebudować celę, która za długo stoi przy zmianach detali, zacznijmy od Twoich detali i wielkości serii. Dobierzemy stanowisko, przyrządy i sposób programowania pod Twoją mieszankę produkcji, a potem je zainstalujemy i przeszkolimy zespół.

Zobacz nasze rozwiązania do automatyzacji i robotyzacji spawania: od kompletnego robota spawalniczego po cobota spawalniczego do krótkich serii. Przy spawaniu prostych, długich złączy blach sprawdzi się ława spawalnicza PlateWeld.

Najczęstsze pytania

Ile powinno trwać przezbrojenie celi spawalniczej?

Metoda SMED stawia za cel przezbrojenie w jednocyfrowej liczbie minut, czyli poniżej 10 minut. W celi z dwiema stacjami, wspólnym systemem bazowania i programami offline większość pracy odbywa się podczas spawania, więc sam przestój robota może być bardzo krótki. Realny cel dla Twojej celi ustal po pomiarze obecnego stanu.

Czy po każdej zmianie detalu trzeba poprawiać program robota?

Nie, jeśli przyrząd trafia zawsze w to samo miejsce względem robota, a program przygotowano offline na zgodnym modelu celi. Korekty punktów przy robocie zwykle oznaczają problem z bazowaniem przyrządu albo z TCP. Te przyczyny warto usunąć, zamiast poprawiać każdy program z osobna.

Od czego zacząć, jeśli budżet na sprzęt jest ograniczony?

Od nagrania przezbrojenia i przeniesienia czynności zewnętrznych poza postój celi: przygotowania przyrządu, detali, drutu i programu przed końcem serii. Potem pomaga karta przezbrojenia przy celi. Sprzęt, taki jak druga stacja czy system bazowania, wybieraj na podstawie analizy Pareto opóźnień.

Czy cobot spawalniczy nadaje się do częstych zmian detali?

Coboty spawalnicze są często wybierane właśnie do krótkich serii i zmiennej produkcji. Dobór konkretnego stanowiska zależy od wielkości detali, rodzaju złączy i wymagań bezpieczeństwa. Najlepiej omówić to na przykładzie Twoich detali.

Źródła

Rekomendacje

Wdrożenie robota: etapy krok po kroku, od audytu do produkcji – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: technicy przygotowują do pracy stanowisko z robotem

Wdrożenie robota: etapy krok po kroku, od audytu do produkcji

Wdrożenie robota w zakładzie produkcyjnym ma siedem etapów: wyznaczenie celu i audyt procesu, zebranie danych i specyfikacji wymagań, koncepcja stanowiska razem z oceną ryzyka, projekt i budowa z testem odbiorczym u dostawcy (FAT), montaż i test u klienta (SAT) z rozruchem, szkolenie i przekazanie, a na końcu pomiar efektów i optymalizacja. Kolejność jest stała niezależnie od tego, czy robotyzujesz spawanie bram, paletyzację worków, czy pakowanie kartonów. Zmienia się tylko to, co trzeba sprawdzić na każdym etapie. Poniżej opisujemy każdy krok: co się w nim dzieje, jakie dokumenty powstają i gdzie projekty najczęściej się wykolejają.

Jm-tronik
Zaplanuj robotyzację od projektu po wdrożenie
JM-TRONIK projektuje i wdraża rozwiązania automatyzacji, integrując technologię spawalniczą z robotyzacją procesów przemysłowych.
Poznaj rozwiązania JM-TRONIK

Krótko mówiąc

  • Najwięcej problemów bierze się z błędnego zrozumienia procesu, dlatego najważniejsze są pierwsze dwa etapy: audyt i dokładna specyfikacja wymagań.
  • Bezpieczeństwo planuje się od pierwszego szkicu stanowiska, a nie po montażu. Ocena ryzyka to obowiązek pracodawcy, nie dobra praktyka.
  • Stanowisko testuje się dwa razy: u integratora (FAT) i u Ciebie w hali (SAT). Dopiero potem przychodzi rozruch produkcyjny.
  • Szkolenie operatorów i techników kończy wdrożenie. Bez niego nie przejmiesz odpowiedzialności za eksploatację.
  • Opłacalność ocenia się po okresie stabilizacji, porównując wskaźniki z danymi zebranymi przed startem projektu.

Spis treści

Etapy wdrożenia robota w jednej tabeli

EtapCo się dziejeCo masz na końcu
1. Cel i audyt procesuWybór procesu, pomiar stanu obecnego, określenie celu biznesowegoUzasadnienie projektu i dane bazowe
2. Specyfikacja wymagańDetale, warianty, czasy cyklu, media, miejsce, interfejsy z liniąSpecyfikacja wymagań, podstawa ofert
3. Koncepcja i ocena ryzykaUkład stanowiska, dobór robota i chwytaka lub osprzętu, strefy bezpieczeństwaZatwierdzona koncepcja, wstępna ocena ryzyka
4. Projekt, budowa, FATProjekt mechaniczny i elektryczny, program, testy u dostawcyProtokół FAT, lista poprawek
5. Montaż, SAT, rozruchInstalacja w hali, integracja z linią, testy na Twoich detalachProtokół SAT, dokumentacja, stanowisko w produkcji
6. Szkolenie i przekazanieSzkolenie operatorów, programistów i utrzymania ruchuPrzeszkolony zespół, instrukcje
7. Pomiar i optymalizacjaStabilizacja, porównanie KPI z danymi bazowymi, poprawkiOcena biznesowa wdrożenia

Taki układ potwierdza praktyka polskich projektów finansowanych ze środków publicznych. W opisanym przez PARP przypadku firmy DOMI-MET najpierw był audyt technologiczny i diagnoza dojrzałości cyfrowej, potem mapa drogowa, a dopiero na końcu inwestycje w automatyzację, robotyzację i integrację IT/OT.

Etap 1: cel projektu i audyt procesu

Zanim pojawi się pytanie „jaki robot”, odpowiedz na pytanie „po co”. Typowe cele w zakładach metalowych to: podniesienie wydajności przy braku spawaczy, powtarzalna jakość spoin, odciążenie ludzi od ciężkiej i monotonnej pracy przy paletyzacji albo zwiększenie mocy produkcyjnych bez kolejnej zmiany.

To ostatnie bywa najmocniejszym argumentem. Projekt firmy JOCZ, opisany w bazie dobrych praktyk PARP, ruszył, gdy maszyny manualne i częściowo numeryczne wyczerpały moce produkcyjne. Podstawą była mapa drogowa transformacji, czyli plan oparty na rzetelnej diagnozie.

Podczas audytu sprawdź, czy proces:

  • jest powtarzalny i ma stabilną, udokumentowaną technologię,
  • dotyczy detali o przewidywalnej geometrii i tolerancjach,
  • ma wystarczający wolumen, żeby stanowisko pracowało przez większość zmiany,
  • nie jest uzależniony od decyzji „na oko”, których nie da się opisać regułą.

W tym samym czasie zapisz stan bazowy: czas cyklu, liczbę sztuk na zmianę, odsetek braków, przestoje, czas przezbrojeń i koszt jednostkowy. Bez tych liczb nie ocenisz później, czy wdrożenie się opłaciło.

Etap 2: dane wejściowe i specyfikacja wymagań

To etap, który decyduje o powodzeniu całego projektu. Instytucja IET w swoim przewodniku podkreśla, że wiele nieudanych wdrożeń wynika z błędnego zrozumienia procesu, dlatego wymagania trzeba zebrać szczegółowo już na początku projektowania.

Co powinno trafić do specyfikacji:

  1. Detale i warianty. Rysunki, modele 3D, materiał, grubości, masy, liczba odmian i częstotliwość ich zmiany.
  2. Wydajność. Wymagany czas cyklu, liczba zmian, planowana wielkość produkcji za rok czy dwa, a nie tylko dziś.
  3. Jakość. Kryteria akceptacji: wymagania dla spoin, tolerancje, wygląd wyrobu, stabilność palety.
  4. Otoczenie. Miejsce w hali, wysokość, posadzka, dostęp wózków, zasilanie, sprężone powietrze, wentylacja i odciąg.
  5. Interfejsy. Skąd detal przychodzi i dokąd odchodzi, sygnały z linii, komunikacja z systemami zakładu.
  6. Ludzie. Kto będzie obsługiwał stanowisko, kto je przezbroi, kto zajmie się utrzymaniem ruchu.

Im dokładniejsza specyfikacja, tym bardziej porównywalne oferty dostaniesz i tym mniej sporów będzie przy odbiorze. Do testów warto od razu odłożyć partię prawdziwych detali, także tych „najgorszych” z produkcji.

Etap 3: koncepcja stanowiska i ocena ryzyka

Na podstawie specyfikacji integrator przygotowuje koncepcję: układ stanowiska, dobór robota lub cobota, chwytaka, uchwytów albo osprzętu spawalniczego, sposób podawania i odbioru detali oraz koncepcję zabezpieczeń. Często powstaje też symulacja, która potwierdza zasięgi i czas cyklu.

Bezpieczeństwo nie jest dodatkiem do koncepcji, tylko jej częścią. PARP, omawiając nowe przepisy, wyjaśnia, że wymagania bezpieczeństwa trzeba uwzględniać już w planowaniu i projektowaniu, a dokumentacja maszyny ma obejmować między innymi procedury testowania, regulacji, konserwacji i użytkowania.

Po stronie zakładu obowiązki są jasne. Pracodawca musi przeprowadzić ocenę ryzyka zawodowego, czyli zidentyfikować zagrożenia i zaplanować działania, które je wyeliminują lub ograniczą. Przy stanowisku zrobotyzowanym oznacza to przede wszystkim analizę stref ruchu robota, miejsc załadunku, dostępu serwisowego oraz zagrożeń procesowych, na przykład promieniowania laserowego, dymów spawalniczych czy spadającego ładunku przy paletyzacji. Jeśli nie masz w zespole osoby z doświadczeniem w maszynach, zaangażuj specjalistę BHP i integratora. U nas zajmuje się tym osobny zespół: ocena ryzyka maszyn i stanowisk obejmuje zarówno nowe, jak i modernizowane stanowiska.

Warto też patrzeć w przód. Rozporządzenie UE 2023/1230 w sprawie maszyn wprowadza zmiany dotyczące maszyn autonomicznych i sterowanych zdalnie, w tym robotów, i będzie stosowane od 20 stycznia 2027 r. Stanowisko projektowane dziś będzie pracowało już w nowym otoczeniu prawnym, więc zapytaj dostawcę, jak uwzględnia te wymagania w dokumentacji.

Etap 4: projekt wykonawczy, budowa i test FAT

Po akceptacji koncepcji powstaje projekt wykonawczy: mechanika, elektryka, sterowanie, układ bezpieczeństwa i program robota. Potem budowa i uruchomienie stanowiska u integratora.

Kluczowy moment tego etapu to FAT (Factory Acceptance Test), czyli odbiór fabryczny u dostawcy. Przewodnik IET opisuje typową sekwencję testów: FAT u integratora, montaż, SAT u klienta i rozruch. Na FAT sprawdzasz, czy stanowisko spełnia specyfikację, zanim opuści halę dostawcy, bo tam poprawki są najtańsze i najszybsze.

Jak dobrze przygotować się do FAT:

  • przyjedź z przedstawicielem produkcji, jakości i utrzymania ruchu,
  • przywieź prawdziwe detale, również te z granicy tolerancji,
  • sprawdź czas cyklu na pełnej serii, a nie na kilku sztukach,
  • przetestuj przezbrojenie na inny wariant i reakcję na typowe błędy,
  • zweryfikuj działanie wszystkich zabezpieczeń,
  • spisz listę poprawek z terminami i osobą odpowiedzialną.

Etap 5: montaż, test SAT i rozruch u klienta

Po FAT stanowisko jest demontowane, transportowane i instalowane w Twoim zakładzie. Przygotuj miejsce wcześniej: wyrównaną posadzkę, doprowadzone media i wolną drogę transportu. Opóźnienia na tym etapie rzadko wynikają z robota, częściej z braku przyłącza albo zajętego miejsca w hali.

SAT (Site Acceptance Test) powtarza najważniejsze próby z FAT, ale w realnych warunkach: z Twoją linią, Twoimi detalami i Twoimi ludźmi. Sprawdza się integrację z maszynami przed i za stanowiskiem, przepływ materiału i komunikację sygnałów.

Po przekazaniu do eksploatacji przychodzi jeszcze jeden obowiązek. Urząd Dozoru Technicznego wskazuje, że pracodawca powinien sprawdzić zgodność sprzętu roboczego z wymaganiami minimalnymi po przekazaniu go do użytku, a analogiczną ocenę trzeba przeprowadzić po istotnej modernizacji lub przeniesieniu w inne miejsce. Pamiętaj o tym, jeśli za rok zechcesz przestawić stanowisko na inną linię.

Etap 6: szkolenie zespołu i przekazanie stanowiska

Szkolenie to nie formalność na koniec. Według IET szkolenie operatorów i techników jest niezbędne przed przejęciem przez zakład pełnej odpowiedzialności za eksploatację stanowiska.

Dobry zakres szkolenia widać w polskich zamówieniach. Zapytanie ofertowe opublikowane w Bazie Konkurencyjności przez firmę Mączka Group obejmowało nie tylko dostawę stanowiska, ale też konfigurację, przezbrajanie, optymalizację pracy, serwisowanie, wymianę części eksploatacyjnych i rozwiązywanie typowych błędów. To dobra lista kontrolna dla każdego zakładu.

Podziel szkolenie na trzy grupy:

  • Operatorzy: uruchamianie, zatrzymanie, wznowienie po błędzie, wymiana detali, codzienne kontrole.
  • Technolodzy i programiści: korekty programów, nowe warianty, parametry procesu.
  • Utrzymanie ruchu: przeglądy, części eksploatacyjne, diagnostyka usterek.

Etap 7: pomiar efektów i optymalizacja

Stanowisko odebrane technicznie nie jest jeszcze sukcesem biznesowym. Production Manager zwraca uwagę, że stanowisko może działać poprawnie, a mimo to nie osiągać zakładanej opłacalności, dlatego po uruchomieniu potrzebny jest okres stabilizacji i pomiaru.

Jeszcze przed startem projektu ustal KPI, właściciela pomiaru, źródło danych i termin oceny. Wskaźniki, które warto śledzić:

  • czas cyklu i liczba sztuk na zmianę,
  • OEE i dostępność stanowiska,
  • odsetek braków,
  • liczba interwencji operatora i przestoje,
  • czas przezbrojeń,
  • koszt jednostkowy,
  • MTBF i MTTR, czyli średni czas między awariami i średni czas naprawy.

Porównaj je z danymi bazowymi z etapu 1. Jeśli wynik odbiega od planu, szukaj rzeczywistego wąskiego gardła. Często nie jest nim robot, tylko podawanie detali, dostępność palet albo czas oczekiwania na operatora.

Etapy wdrożenia przy spawaniu, paletyzacji i pakowaniu

Schemat jest ten sam, ale akcenty rozkładają się inaczej w zależności od procesu.

Robotyzacja spawania

Najwięcej pracy wymaga etap 2 i 4. Robot spawa powtarzalnie tylko wtedy, gdy detal trafia w to samo miejsce, dlatego jakość cięcia, gięcia i przygotowania krawędzi oraz konstrukcja przyrządów mają ogromne znaczenie. Przy bramach, balustradach czy meblach stalowych dochodzi duża liczba wariantów, więc trzeba zaplanować szybkie przezbrojenie i łatwe programowanie. W wielu małych i średnich zakładach dobrze sprawdza się cobot spawalniczy, a przy dużych seriach klasyczny robot spawalniczy. Na etapie FAT spawa się próbki i sprawdza je według kryteriów jakości ze specyfikacji, a gdy klient tego potrzebuje, w grę wchodzi kwalifikacja technologii spawania.

Robotyzacja paletyzacji kartonów i worków

Tu kluczowe są dane o opakowaniach i palecie: wymiary i masa kartonów lub worków, wzory układania, wysokość palety, sposób dostarczania pustych palet i odbioru pełnych. Worki zachowują się inaczej niż kartony, więc chwytak i wzór paletowy trzeba sprawdzić na prawdziwym produkcie, nie na próbkach katalogowych. W ocenie ryzyka szczególną uwagę zwraca się na strefę wymiany palet, gdzie ludzie i wózki wchodzą w obszar pracy. Przykładowe rozwiązania to cobot paletyzujący i stanowiska do paletyzacji worków.

Robotyzacja pakowania i case packer

Przy pakowaniu specyfikacja musi objąć cały przepływ: formowanie kartonu, sposób podawania produktu, układ w opakowaniu, zamykanie i etykietowanie, a także liczbę formatów i częstotliwość ich zmiany. Na FAT i SAT testuje się każdy format oraz reakcję stanowiska na produkt źle ułożony na przenośniku. Jeśli pakujesz wiele asortymentów, sprawdź czas przezbrojenia równie dokładnie jak czas cyklu. Więcej o tym, jak może wyglądać taka linia, znajdziesz na stronie o maszynach pakujących typu case packer.

Jak patrzymy na wdrożenia w JM-TRONIK

Przez ponad 45 lat pracy z przemysłem nauczyliśmy się jednego: robot jest tylko tak dobry, jak przygotowanie projektu, w którym pracuje. Dlatego zanim zaproponujemy konkretną maszynę, chcemy zobaczyć proces, detale i ludzi, którzy będą z nim pracować.

Projektujemy, produkujemy i rozwijamy nasze stanowiska we własnych strukturach. Dla klienta oznacza to, że koncepcja, budowa, program i serwis są w jednych rękach. Nie ma przerzucania odpowiedzialności między dostawcą robota, konstruktorem przyrządów i programistą, gdy coś trzeba poprawić na FAT albo po rozruchu.

Uważamy też, że wdrożenie nie kończy się podpisem pod protokołem SAT. Szkolimy operatorów i programistów, zapewniamy serwis 24/7 i części zamienne, a stanowiska dopasowujemy do realnych potrzeb zakładu, także małego, który dopiero zaczyna robotyzację. Najlepszy projekt to taki, który po roku pracuje lepiej niż w dniu odbioru.

Wdrożenie z jednym partnerem, od projektu po serwis

Jeśli planujesz robotyzację spawania, paletyzacji, pakowania albo obsługi maszyn, możemy poprowadzić cały proces opisany powyżej: od analizy i koncepcji, przez budowę i programowanie robotów, instalację i szkolenia, aż po serwis. Oferujemy również gotowe cele z cobotem, które skracają drogę od decyzji do produkcji.

Zobacz pełny zakres naszych rozwiązań na stronie automatyzacja i robotyzacja produkcji albo porozmawiaj z nami o swoim procesie. Przygotuj rysunki detali i podstawowe dane o produkcji, a pierwsza rozmowa od razu będzie konkretna.

Najczęstsze pytania

Ile trwa wdrożenie robota przemysłowego?

Czas zależy od procesu, liczby wariantów i stopnia integracji z linią. Gotowa cela z cobotem uruchamiana jest znacznie szybciej niż stanowisko projektowane od zera z własnymi przyrządami i integracją z kilkoma maszynami. Najwięcej czasu oszczędzasz na etapie 2: kompletna specyfikacja i próbki detali przyspieszają projekt i ograniczają poprawki po FAT.

Kto odpowiada za ocenę ryzyka stanowiska zrobotyzowanego?

Producent lub integrator odpowiada za spełnienie wymagań bezpieczeństwa maszyny i jej dokumentację. Pracodawca odpowiada za ocenę ryzyka zawodowego na stanowisku pracy i za sprawdzenie zgodności sprzętu z wymaganiami minimalnymi po przekazaniu do eksploatacji. W praktyce obie strony pracują nad tym razem od etapu koncepcji.

Czym różni się FAT od SAT?

FAT to test odbiorczy u dostawcy, przed wysyłką stanowiska, na którym sprawdzasz zgodność ze specyfikacją i zgłaszasz poprawki. SAT to test w Twoim zakładzie, już po montażu, w realnych warunkach: z Twoją linią, mediami i operatorami. Pozytywny SAT otwiera drogę do rozruchu produkcyjnego.

Czy mały zakład może zacząć od jednego cobota?

Tak, i często to najrozsądniejszy pierwszy krok. Jedno stanowisko przy powtarzalnym procesie, na przykład spawaniu lub paletyzacji, pozwala zespołowi nauczyć się pracy z robotem i zebrać dane do kolejnych decyzji. Etapy wdrożenia są te same, tylko krótsze.

Jak sprawdzić, czy robot się opłacił?

Porównaj wskaźniki po okresie stabilizacji z danymi bazowymi zebranymi przed projektem: czas cyklu, sztuki na zmianę, OEE, braki, przestoje i koszt jednostkowy. Ustal z góry, kto mierzy, skąd bierze dane i kiedy następuje ocena. Bez danych bazowych ocena opłacalności zamienia się w opinię.

Źródła

PARP: Transformacja przedsiębiorstwa DOMI-MET w kierunku Przemysłu 4.0

PARP: Inwestycja w robotykę przemysłową i automatyzację, firma JOCZ

IET: Guide to Implementing Industrial Robots

PARP: Nowe rozporządzenie maszynowe, najważniejsze zmiany dla przedsiębiorców

Gov.pl: Informacje dla pracodawcy, prawa i obowiązki BHP

UDT: Wymagania nowego rozporządzenia maszynowego, Inspektor 2/2025

UDT: Inspektor 2/2023, wymagania dyrektyw

Baza Konkurencyjności: zapytanie ofertowe Mączka Group

Production Manager: Czy robotyzacja się opłaca? Metody kalkulacji ROI

Bezpieczna praca z cobotem: ocena ryzyka, normy i praktyka – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: operator współpracuje z cobotem na jednym stanowisku

Bezpieczna praca z cobotem: ocena ryzyka, normy i praktyka

Praca z cobotem jest bezpieczna wtedy, gdy bezpieczna jest cała aplikacja, a nie tylko sam robot. Wbudowane ograniczenie siły i prędkości to punkt wyjścia. O tym, czy operator może stać obok ramienia bez ogrodzenia, decyduje ocena ryzyka. Obejmuje ona narzędzie, detal, prędkości, strefy dostępu i sposób pracy ludzi. Poniżej pokazujemy, jak tę ocenę przeprowadzić, który tryb współpracy wybrać, kiedy potrzebny jest skaner lub osłona i jakie obowiązki ma pracodawca w Polsce.

Jm-tronik
Zaplanuj bezpieczną automatyzację
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska, integrując technologię spawalniczą z automatyzacją procesów przemysłowych.
Poznaj JM-TRONIK

Krótko mówiąc

  • Cobot ma funkcje bezpieczeństwa, ale bezpieczny z założenia robot nie gwarantuje bezpiecznej aplikacji. Ostry chwytak czy palnik zmieniają wszystko.
  • Normy przewidują cztery tryby współpracy: bezpieczne zatrzymanie, prowadzenie ręczne, monitorowanie prędkości i odległości oraz ograniczanie mocy i siły.
  • Ogrodzenie nie zawsze jest potrzebne. Zastępują je skanery, kurtyny i odpowiednio ustawione limity, jeśli ocena ryzyka to potwierdzi.
  • Zgodnie z art. 226 Kodeksu pracy pracodawca musi ocenić i udokumentować ryzyko zawodowe oraz poinformować o nim pracowników.
  • Od 20 stycznia 2027 r. zaczyna obowiązywać nowe unijne rozporządzenie maszynowe, więc stanowiska planowane dziś warto projektować pod nowe wymagania.

Spis treści

Cobot a robot przemysłowy: na czym polega różnica w bezpieczeństwie

Klasyczny robot przemysłowy pracuje szybko, ma duży udźwig i zwykle stoi za wygrodzeniem. Człowiek wchodzi do celi dopiero po zatrzymaniu maszyny. Cobot został zaprojektowany tak, by mógł pracować blisko człowieka. Według badań VTT nad projektowaniem bezpieczeństwa cobotów różnica polega przede wszystkim na ograniczeniach siły i prędkości, które pozwalają na pracę w bliskiej odległości od człowieka. Ta sama publikacja podkreśla jednak, że cobot nie jest bezpieczny z założenia w każdym zastosowaniu.

Coboty różnią się od robotów przemysłowych także konstrukcją. Międzynarodowa Federacja Robotyki wymienia lekkie materiały, zaokrąglone kontury, wyściółki oraz czujniki mierzące i kontrolujące siłę i prędkość. Dzięki nim uderzenie ramienia w dłoń czy przedramię ma ograniczoną energię, a robot zatrzymuje się po wykryciu kontaktu.

Problem zaczyna się na końcu ramienia. Cobot z miękkim chwytakiem podający kartony to inna sytuacja niż ten sam cobot z palnikiem spawalniczym, ostrym detalem z blachy lub narzędziem tnącym. Dlatego pytanie „czy ten cobot jest bezpieczny?” zawsze zastępujemy pytaniem „czy to stanowisko jest bezpieczne?”.

Jest też druga strona medalu. Europejska Agencja Bezpieczeństwa i Zdrowia w Pracy (EU-OSHA) wskazuje, że automatyzacja zadań fizycznych poprawia warunki pracy. Zapobiega urazom przeciążeniowym, wyprowadza ludzi z niebezpiecznych środowisk i zmniejsza obciążenie. Dobrze wdrożony cobot zdejmuje z pracownika dźwiganie worków na paletę czy wielogodzinne spawanie w dymie.

Cztery tryby współpracy człowieka z robotem

OSHwiki, serwis wiedzy EU-OSHA, opisuje cztery tryby współpracy, które trzeba uwzględnić w ocenie ryzyka. Każdy z nich określa warunki, w jakich człowiek może przebywać w strefie działania robota. W jednym stanowisku można łączyć kilka trybów, np. szybką pracę, gdy strefa jest pusta, i zwolnienie, gdy ktoś podchodzi.

Tryb współpracyNa czym polegaTypowe zastosowanie
Bezpieczne monitorowane zatrzymanieRobot zatrzymuje się, gdy człowiek wchodzi do wspólnej strefy, i wznawia ruch po jej opuszczeniuRęczne podanie detalu, wymiana palety
Prowadzenie ręczneOperator przesuwa ramię ręką, trzymając urządzenie sterujące z przyciskiem zezwoleniaUczenie punktów, pozycjonowanie ciężkiego elementu
Monitorowanie prędkości i odległościCzujniki mierzą odległość człowieka, a robot zwalnia lub staje, zanim dystans spadnie poniżej bezpiecznegoPaletyzacja, obsługa maszyn CNC przy ruchu w hali
Ograniczanie mocy i siłyRobot może dotknąć człowieka, ale siła i nacisk nie przekraczają ustalonych granicMontaż, pakowanie lekkich produktów, kontrola jakości

Najczęstszy błąd to założenie, że cobot zawsze pracuje w ostatnim trybie. Ograniczanie mocy i siły ma sens tylko wtedy, gdy narzędzie i detal nie tworzą ostrych krawędzi ani miejsc zgniotu. Prędkość musi też być dobrana do części ciała, która może zostać uderzona. Przy palniku spawalniczym lub ciężkim worku zwykle lepiej sprawdza się monitorowanie odległości albo bezpieczne zatrzymanie.

Jak przeprowadzić ocenę ryzyka stanowiska z cobotem

Ocena ryzyka jest sercem bezpieczeństwa robotów przemysłowych i cobotów. Amerykański NIST w metodyce oceny zadań człowiek–robot zaleca podział pracy na etapy i ocenę każdego z nich osobno. Uwzględnia się narzędzia, przedmioty, siły, naciski i możliwy kontakt. Macierz łączy ciężkość urazu z prawdopodobieństwem, a celem jest najniższy poziom ryzyka w czterostopniowej skali. Po polskiej stronie procedura oparta na normie PN-N-18002 prowadzi przez zebranie informacji, identyfikację zagrożeń, oszacowanie ryzyka, określenie jego dopuszczalności i ustalenie działań.

W praktyce wygląda to tak:

  1. Opisz zadanie od początku do końca. Nie tylko cykl produkcyjny, ale też uczenie programu, przezbrojenie, usuwanie zacięć, czyszczenie i serwis. Zadania nierutynowe łatwo pominąć, a ocena musi je objąć.
  2. Określ, kto i gdzie wchodzi w strefę robota. Operator, ustawiacz, wózkowy podjeżdżający po paletę, pracownik utrzymania ruchu. Każda z tych osób ma inny kontakt z maszyną.
  3. Zidentyfikuj zagrożenia na każdym etapie. Uderzenie, zgniecenie między ramieniem a stołem lub ścianą, ostre krawędzie detalu, wypadnięcie przedmiotu z chwytaka po zaniku zasilania lub podciśnienia, gorący materiał, promieniowanie, dymy.
  4. Oszacuj ryzyko. Połącz ciężkość możliwego urazu z częstotliwością narażenia i szansą uniknięcia zdarzenia.
  5. Dobierz środki w kolejności skuteczności. Najpierw zmiany konstrukcyjne (zaokrąglenie chwytaka, przeniesienie punktu odkładania, niższa prędkość). Potem zabezpieczenia techniczne (skaner, kurtyna, osłona, blokada). Na końcu instrukcje i środki ochrony indywidualnej.
  6. Zweryfikuj i udokumentuj. Zmierz czasy zatrzymania, sprawdź strefy skanera i potwierdź siły kontaktu tam, gdzie stosujesz ograniczanie mocy i siły.

Pamiętaj też o zakresie oceny. Poradnik CIOP do normy ISO 45001 przypomina, że trzeba nią objąć zarówno pracowników, jak i inne osoby, na które wpływa działalność zakładu. Obejmuje ona również zadania rutynowe, nierutynowe i czynniki psychospołeczne. Do oceny bezpieczeństwa całej aplikacji należy też instalacja zasilająca. Dlatego obok mechaniki warto przejrzeć zasady, według których przeprowadza się ocenę ryzyka elektrycznego w zakładzie.

Jeśli łączysz cobota z prasą, obrabiarką lub przenośnikiem, pamiętaj o połączeniach między nimi. Zgodnie z zasadami oznakowania CE maszyn, gdy kilka maszyn tworzy linię, trzeba ocenić bezpieczeństwo całej linii i połączeń między urządzeniami, a nie tylko każdego elementu osobno.

Czy cobot musi pracować za ogrodzeniem?

Nie zawsze. Według EU-OSHA cobot może pracować bez wygrodzenia, jeśli bezpieczną pracę zapewniają wbudowane funkcje bezpieczeństwa lub systemy zewnętrzne, takie jak skanery i kurtyny, a ocena ryzyka to potwierdza. Ogrodzenie lub osłony są konieczne, gdy ryzyka, np. wynikającego z dużej prędkości lub rodzaju narzędzia, nie da się usunąć w inny sposób.

Jak to wygląda w typowych sytuacjach:

  • Bez wygrodzenia pracuje zwykle cobot z lekkim detalem, łagodnym chwytakiem i umiarkowaną prędkością, np. przy pakowaniu drobnych produktów czy kontroli wizyjnej.
  • Skaner laserowy lub kurtyna świetlna to częsty wybór przy paletyzacji. Robot pracuje szybko, gdy nikt nie stoi przy palecie, i zwalnia lub staje, gdy wózkowy albo operator wejdzie w strefę.
  • Pełna osłona lub ekran jest potrzebna, gdy zagrożenie nie dotyczy tylko kontaktu z ramieniem: łuk spawalniczy, wiązka lasera, odpryski, wyrzucane wióry.
  • Rozwiązanie mieszane jest najczęstsze w praktyce: częściowa osłona od strony procesu, otwarty dostęp od strony operatora i skaner pilnujący przejścia.

O wyborze wariantu decyduje ocena ryzyka, a nie katalog robota. Dwa identyczne coboty w dwóch zakładach mogą wymagać zupełnie innych zabezpieczeń.

Spawanie, paletyzacja, pakowanie: na co uważać w konkretnej aplikacji

Każda aplikacja niesie własny zestaw zagrożeń, wynikających głównie z procesu i narzędzia. Poniższe zestawienie to lista kontrolna do oceny ryzyka, a nie zamknięty katalog.

AplikacjaGłówne zagrożeniaTypowe środki ochronne
Spawanie łukowe cobotemPromieniowanie łuku, dymy spawalnicze, odpryski, gorący detal i palnik, zgniecenie przy mocowaniu elementuEkrany spawalnicze, odciąg dymów, przyciski zezwolenia przy uczeniu, oddzielenie strefy mocowania od strefy spawania
Spawanie i cięcie laseroweWiązka lasera bezpośrednia i odbita, dymy z procesu, gorące krawędzieZamknięta kabina lub osłony dobrane do lasera, blokady drzwi, odciąg, okulary ochronne dobrane do długości fali
Paletyzacja kartonów i workówCiężki ładunek nad głową, wypadnięcie produktu z chwytaka, zgniecenie przy palecie, ruch wózkówSkaner strefy, kurtyny przy wymianie palety, chwytak utrzymujący ładunek po zaniku podciśnienia, wyznaczone drogi wózków
Pakowanie w kartony (case packing)Zgniecenie dłoni przy kartonie, przenośniki, noże do taśmyOgraniczenie siły i prędkości, osłony elementów tnących, wyłączniki awaryjne w zasięgu ręki
Obsługa CNC i prasy krawędziowejOstre krawędzie blachy, ruch prasy lub drzwi obrabiarki, nagłe wysunięcie detaluIntegracja sygnałów bezpieczeństwa robota i maszyny, blokady, kontrola strefy pod belką prasy

Przy spawaniu dochodzi jeszcze jedna kwestia: palnik i drut to ostry, gorący element na końcu ramienia. Nawet jeśli cobot zatrzymuje się po kontakcie, uderzenie końcówką drutu w twarz to coś innego niż uderzenie zaokrąglonym przegubem. Dlatego w celi spawalniczej z cobotem strefę procesu projektuje się oddzielnie od miejsca, w którym operator mocuje detal.

Przy paletyzacji największą rolę odgrywają ciężar i wysokość. Wysoka paleta oznacza ładunek przenoszony nad głową człowieka, a ruch wózków widłowych wokół stanowiska wymaga jasnego podziału stref. Kompaktowy cobot paletyzujący zwykle pracuje w parze ze skanerem, który rozpoznaje, czy strefa jest pusta, czy ktoś właśnie wymienia paletę.

Przepisy i normy: co obowiązuje w Polsce

Podstawą jest prawo pracy. Zgodnie z art. 226 Kodeksu pracy pracodawca ocenia i dokumentuje ryzyko zawodowe, stosuje niezbędne środki profilaktyczne i informuje pracowników o ryzyku oraz zasadach ochrony przed zagrożeniami. Stanowisko z cobotem to nowe stanowisko pracy, więc przed uruchomieniem musi zostać objęte oceną ryzyka zawodowego.

Drugi filar to przepisy i normy maszynowe:

  • EN ISO 10218 określa wymagania bezpieczeństwa dla robotów przemysłowych (część 1) oraz dla systemów zrobotyzowanych i ich integracji (część 2). Według EU-OSHA szczegółowe wymagania dla robotów współpracujących zawierała specyfikacja techniczna ISO/TS 15066. Przed rozpoczęciem projektu sprawdź w Polskim Komitecie Normalizacyjnym, które wydania norm są aktualne.
  • Oznakowanie CE i deklaracja zgodności dotyczą całego stanowiska. Integrator, który łączy robota, chwytak i urządzenia peryferyjne, przeprowadza ocenę zgodności dla kompletnej maszyny.
  • Nowe rozporządzenie maszynowe UE 2023/1230. PARP przypomina, że od 20 stycznia 2027 r. producenci będą musieli zapewnić, by maszyny spełniały nowe wymagania bezpieczeństwa i ochrony zdrowia. Stanowisko kupowane teraz warto więc od razu projektować pod te wymagania.

Coraz większą wagę ma też cyberbezpieczeństwo. EU-OSHA zwraca uwagę, że ataki cyfrowe na systemy zrobotyzowane mogą bezpośrednio wpływać na bezpieczeństwo i zdrowie pracowników. W praktyce oznacza to kontrolę dostępu do sterownika, hasła chroniące zmianę parametrów bezpieczeństwa i ostrożność przy zdalnym dostępie serwisowym.

Uruchomienie i codzienna eksploatacja stanowiska

EU-OSHA zaleca, by przed wdrożeniem ocenić ryzyko, zastosować potrzebne środki ochronne, przeszkolić personel, zaangażować pracowników, określić procedury awaryjne oraz dokumentować kontrole i naprawy. Nasza lista kontrolna odbioru stanowiska wygląda tak:

  1. Ocena ryzyka i dokumentacja techniczna są kompletne i odpowiadają temu, co faktycznie stoi w hali.
  2. Funkcje bezpieczeństwa robota (limity siły i prędkości, strefy, orientacja narzędzia) są skonfigurowane, zabezpieczone hasłem i sprawdzone w testach.
  3. Dla skanerów i kurtyn zmierzono odległości bezpieczeństwa i zweryfikowano czas zatrzymania robota.
  4. Wyłącznik awaryjny jest w zasięgu z każdego miejsca pracy operatora.
  5. Procedura wyjmowania zakleszczonego detalu i ręcznego zwolnienia hamulców jest spisana i przećwiczona.
  6. Operatorzy i ustawiacze przeszli szkolenie z obsługi i z zasad bezpieczeństwa dla tego konkretnego stanowiska.

Po uruchomieniu bezpieczeństwo trzeba utrzymać. Według EU-OSHA ważnymi środkami bezpieczeństwa stanowisk zrobotyzowanych są regularne przeglądy, konserwacja oraz zapisy z kontroli i napraw. Szczególnie uważaj po kolizji albo wymianie silnika czy enkodera. Trzeba wtedy ponownie sprawdzić kalibrację osi i strefy bezpieczeństwa. W robotach przemysłowych wygląda to podobnie. Dobrym przykładem jest kalibracja osi robota Fanuc, po której należy zweryfikować pozycje i zaprogramowane ograniczenia ruchu. Każda zmiana narzędzia, detalu lub układu stanowiska oznacza aktualizację oceny ryzyka.

Ludzie przy cobocie: szkolenia i czynnik psychospołeczny

Bezpieczeństwo to nie tylko siły i odległości. EU-OSHA zauważa, że automatyzacja może wywoływać lęk przed utratą pracy, większe obciążenie poznawcze i poczucie depersonalizacji. Agencja zaleca projektowanie skoncentrowane na człowieku, informowanie pracowników o korzyściach technologii i angażowanie ich we wdrożenie. Podobnie SafeWork NSW podkreśla rosnący nacisk na podejście łączące bezpieczeństwo fizyczne, psychiczne i etyczne.

Co to oznacza na hali:

  • Zanim cobot zacznie pracę produkcyjną, pokaż zespołowi, jak reaguje na kontakt. Operator, który wie, czego się spodziewać, pracuje spokojniej.
  • Włącz doświadczonego pracownika w ustawianie stanowiska. Spawacz czy pakowacz wie, gdzie detal się zacina i gdzie ręka sięga odruchowo.
  • Ustal, kto może zmieniać program i parametry bezpieczeństwa. Operator uruchamia cykl, a zmiany konfiguracji wprowadza przeszkolony programista.
  • Zadbaj o czytelność: sygnalizacja świetlna stanu robota, oznakowane strefy na posadzce, prosty panel.

Nasze podejście do bezpieczeństwa cobotów

Od ponad 45 lat projektujemy i produkujemy maszyny dla przemysłu i łączymy technologię spawalniczą z robotyzacją. Z tego doświadczenia wynika prosta zasada: bezpieczeństwo projektuje się razem z procesem, a nie dokłada na końcu.

Dlatego zaczynamy od zadania, a nie od robota. Pytamy, jaki detal trafia na stanowisko, jak operator go podaje, kto podjeżdża po paletę i co dzieje się przy przezbrojeniu. Dopiero potem dobieramy tryb współpracy, chwytak, prędkości i zabezpieczenia.

Projekt, produkcję i rozwój prowadzimy we własnych strukturach, więc ocena ryzyka, konfiguracja funkcji bezpieczeństwa i programowanie robota są w jednych rękach. Klient nie musi koordynować kilku dostawców, a dokumentacja odpowiada temu, co faktycznie pracuje w hali.

Uważamy też, że dobrze wdrożony cobot podnosi poziom bezpieczeństwa w zakładzie. Przejmuje dźwiganie, powtarzalne ruchy i pracę przy spawaniu, a człowiek zostaje przy tym, co wymaga jego oceny. Warunkiem jest rzetelna ocena ryzyka i przeszkolony zespół.

Stanowisko z cobotem od projektu po serwis

Jeśli planujesz robotyzację spawania, paletyzacji lub pakowania, możemy poprowadzić cały proces. Wykonujemy ocenę ryzyka maszyn i stanowisk zrobotyzowanych, projektujemy stanowisko, programujemy roboty i szkolimy operatorów oraz programistów.

Mamy w ofercie gotowe cele z cobotem oraz maszyny do spawania, gięcia na prasie krawędziowej i kontroli jakości, takie jak CoboWeld, CoboBend i CoboInspect. Budujemy też stanowiska dopasowane do Twojej produkcji na bazie robotów współpracujących ROKAE xMate. Po uruchomieniu zapewniamy serwis 24/7 i części zamienne. Skontaktuj się z nami i opisz proces, który chcesz zrobotyzować.

Najczęstsze pytania

Czy cobot może zranić człowieka?

Tak, jeśli aplikacja jest źle zaprojektowana. Cobot ogranicza siłę i prędkość, ale ostre narzędzie, gorący palnik czy ciężki detal mogą mimo to spowodować uraz. Dlatego ocenia się całe stanowisko, a nie sam robot.

Kto odpowiada za ocenę ryzyka stanowiska z cobotem?

Integrator lub producent stanowiska odpowiada za ocenę ryzyka maszyny i jej zgodność z wymaganiami przed oznakowaniem CE. Pracodawca odpowiada za ocenę ryzyka zawodowego na stanowisku pracy, jej dokumentację i poinformowanie pracowników. Obie oceny powinny się uzupełniać.

Czy po zmianie chwytaka lub detalu trzeba powtórzyć ocenę ryzyka?

Tak. Nowe narzędzie lub detal zmienia kształt, masę i krawędzie tego, co porusza się na końcu ramienia, a więc i skutki ewentualnego kontaktu. Zaktualizuj ocenę ryzyka, sprawdź limity siły i prędkości oraz poinformuj operatorów o zmianach.

Czy przy cobocie potrzebne są środki ochrony indywidualnej?

To zależy od procesu, nie od robota. Przy spawaniu potrzebna jest ochrona przed promieniowaniem i dymami. Przy pracy z laserem potrzebne są okulary dobrane do lasera, a przy obsłudze blach rękawice chroniące przed przecięciem. Zakres środków ochrony wynika z oceny ryzyka zawodowego.

Ile trwa przygotowanie bezpiecznego stanowiska z cobotem?

Zależy to od złożoności aplikacji i liczby maszyn, z którymi cobot współpracuje. Prosta cela o znanej konfiguracji wymaga mniej analiz niż stanowisko zintegrowane z prasą lub linią pakującą. W harmonogramie od początku zarezerwuj czas na ocenę ryzyka, testy funkcji bezpieczeństwa i szkolenia.

Źródła

Rekomendacje

Programowanie offline robota spawalniczego: proces, dane i opłacalność – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: inżynier opracowuje program przy stanowisku spawalniczym

Programowanie offline robota spawalniczego: proces, dane i opłacalność

Programowanie offline spawania polega na tym, że program dla robota powstaje na komputerze, w wirtualnym modelu stanowiska, a nie na hali przy konsoli. Robot w tym czasie dalej spawa. Gotową ścieżkę sprawdza się w symulacji, eksportuje do sterownika i po krótkiej korekcie punktów uruchamia na prawdziwym detalu. Poniżej opisujemy, jakie dane trzeba mieć, jak wygląda ten proces krok po kroku, gdzie najczęściej pojawiają się problemy i kiedy taka inwestycja ma sens w zakładzie, który spawa bramy, balustrady, meble stalowe czy konstrukcje.

Jm-tronik
Zwiększ precyzję zrobotyzowanego spawania
JM-TRONIK projektuje i wdraża rozwiązania łączące technologie spawalnicze z robotyzacją, wspierając klientów od projektu po uruchomienie.
Poznaj rozwiązania spawalnicze

Krótko mówiąc

  • Program offline tworzy się w środowisku 3D z modelem robota, palnika, przyrządu i detalu, więc robot nie stoi podczas programowania.
  • Podstawą są poprawne dane: model CAD detalu, zdefiniowany punkt TCP palnika, układ bazowy detalu i opis osi zewnętrznych, na przykład pozycjonera.
  • Symulacja wychwytuje kolizje, punkty poza zasięgiem i pozycje osobliwe, zanim ktokolwiek uderzy palnikiem w przyrząd.
  • Po przeniesieniu programu na robota zwykle trzeba skorygować kilka punktów, a dokładność zależy od kalibracji i zgodności modelu z rzeczywistym stanowiskiem.
  • Offline zarabia przy częstych zmianach detali, produkcji jednostkowej i długich cyklach spawania. Przy kilku powtarzalnych detalach często wystarczy programowanie przez uczenie.

Spis treści

Offline i online: czym różnią się te dwie metody

W programowaniu online, nazywanym też teach-in, operator prowadzi robota panelem lub ręcznie, zapisuje kolejne punkty i parametry spawania bezpośrednio na stanowisku. Według wytycznych niemieckiego stowarzyszenia spawalniczego DVS to najczęściej stosowana metoda w praktyce, ale ma jedną zasadniczą wadę: w czasie programowania robot nie może produkować.

Programowanie offline przenosi tę pracę do komputera. Autorzy artykułu w „Przeglądzie Spawalnictwa” opisują je jako tworzenie wirtualnego systemu zrobotyzowanego, programowanie poza robotem i projektowanie oprzyrządowania spawalniczego w jednym środowisku. Ten sam dokument DVS wyróżnia trzy odmiany programowania offline: tekstową (program pisany w języku robota), graficzno-interaktywną (ścieżka wskazywana na modelu 3D) oraz automatyczne generowanie programu z danych CAD.

KryteriumProgramowanie online (teach-in)Programowanie offline
Gdzie powstaje programNa stanowisku, przy robocieNa komputerze, w modelu 3D
Czy robot produkuje w tym czasieNieTak
Czego potrzeba na startRobot, detal, przyrząd, operatorModele CAD, oprogramowanie, skalibrowane stanowisko
Wykrywanie kolizjiNa żywym sprzęcie, ostrożnie i powoliW symulacji, przed uruchomieniem
Wymagane kompetencjeNiższe, bliższe pracy spawaczaWyższe, potrzebna znajomość CAD i oprogramowania
Korekty po uruchomieniuRzadko, bo punkty uczono na detaluZwykle kilka punktów do poprawienia
Najlepsze zastosowanieDługie serie, mało wariantówWiele wariantów, produkcja jednostkowa, duże detale

W praktyce te metody się uzupełniają. Większość zakładów, które pracują offline, i tak dotyka panelu przy pierwszym uruchomieniu, a dobre stanowisko pozwala łatwo przejść z jednego trybu w drugi.

Jakie dane przygotować przed programowaniem

Program offline jest tak dobry jak dane, na których powstał. Zanim programista otworzy symulację, warto skompletować pięć rzeczy.

Model 3D detalu. Najlepiej natywny lub w formacie wymiany, na przykład STEP, z rzeczywistymi grubościami blach i fazowaniem krawędzi. Rysunek 2D wystarczy do spawania ręcznego, ale nie do wyznaczenia orientacji palnika w każdym punkcie spoiny.

Model stanowiska. Robot w konkretnej wersji, jego podstawa, stół lub pozycjoner, przyrząd mocujący, osłony i podajnik drutu. Brak w modelu jednego docisku często kończy się kolizją, której symulacja nie mogła pokazać.

Palnik i punkt TCP. Geometria palnika i dokładnie wyznaczony punkt narzędzia, czyli miejsce, wokół którego robot liczy ruch. Do obliczenia ścieżki potrzebne są TCP, orientacja palnika i rama bazowa detalu, czyli układ współrzędnych, względem którego opisane są spoiny.

Osie zewnętrzne. Jeśli detal obraca pozycjoner jedno- lub dwuosiowy albo robot jeździ po torze, oprogramowanie musi znać ich kinematykę. Ręczne zgranie ruchu robota z kilkoma osiami jest żmudne, dlatego właśnie tu programowanie offline daje dużą przewagę.

Technologia spawania. Metoda, prędkość, natężenie i napięcie, kąt prowadzenia i pochylenia palnika, kolejność spoin pod kątem odkształceń. Kierunek rozwoju dobrze pokazuje rozdział naukowy z 2023 r.: parametryczny model produktu może zawierać dane procesu, takie jak kąty spawania, a z gotowych struktur operacji program może powstawać automatycznie.

Jeśli przygotowujecie kilka wariantów jednego wyrobu, na przykład przęsła ogrodzeniowe w różnych szerokościach, opłaca się od razu ustalić wspólny punkt bazowy i stałe położenie detalu w przyrządzie. Wtedy nowy wariant to głównie zmiana geometrii, a nie budowanie programu od zera.

Programowanie offline krok po kroku

Niezależnie od marki robota i oprogramowania kolejność prac jest podobna.

  1. Wczytanie stanowiska. Pobieracie z biblioteki model robota, pozycjonera i peryferiów albo importujecie własne modele. Ustawiacie je w tych samych odległościach co na hali.
  2. Umieszczenie detalu i przyrządu. Detal trafia w przyrząd dokładnie tak, jak mocuje go operator. Zapisujecie ramę bazową detalu.
  3. Dodanie palnika i zdefiniowanie TCP. Wartości TCP przepisujecie ze sterownika rzeczywistego robota, a nie z katalogu palnika.
  4. Wyznaczenie spoin. Wskazujecie krawędzie na modelu albo pozwalacie programowi wykryć je automatycznie. Dla każdej spoiny określacie kąt palnika, kierunek spawania, dojazd i odjazd.
  5. Konfiguracja robota i osi zewnętrznych. Wybieracie konfigurację ramienia i ustawienie pozycjonera tak, aby spoina była w korzystnej pozycji, najlepiej podolnej lub nabocznej.
  6. Przypisanie parametrów spawania. Łączycie każdą spoinę z zestawem parametrów, zapisanym w sterowniku lub źródle spawalniczym.
  7. Walidacja i symulacja. Sprawdzacie kolizje, zasięg, ograniczenia osi i pozycje osobliwe, a potem puszczacie cały cykl.
  8. Generowanie programu. Postprocesor zamienia ścieżkę na kod w natywnym języku sterownika robota.
  9. Wgranie i korekta na stanowisku. Pierwsze przejście robi się bez łuku i na zmniejszonej prędkości, potem poprawia się pojedyncze punkty i spawa detal próbny.

Punkty 4 do 7 to iteracja. Rzadko kiedy pierwsza wersja ścieżki przechodzi walidację bez zmian, i właśnie po to jest symulacja.

Symulacja: kolizje, zasięg i czas cyklu

Symulacja jest najtańszym miejscem na błędy. Badacze opisujący spawanie dużych konstrukcji w „Przeglądzie Spawalnictwa” zwracają uwagę, że w wirtualnym modelu można wykryć kolizje, które w rzeczywistym systemie mogłyby uszkodzić sprzęt lub zagrozić operatorowi. W tej samej pracy pada praktyczny argument: przy dużych elementach dostęp do spoin w trybie uczenia bywa możliwy tylko z drabiny lub podestu, co samo w sobie jest ryzykiem.

Podczas walidacji sprawdzacie cztery rzeczy:

  • Kolizje palnika, przewodu i ramienia z detalem, przyrządem, pozycjonerem i osłonami. Warto włączyć kontrolę z pewnym marginesem bezpieczeństwa, bo rzeczywisty detal ma tolerancje.
  • Zasięg, czyli czy robot dosięga każdego punktu spoiny z zadanym kątem palnika, a nie tylko samego punktu.
  • Ograniczenia osi, zwłaszcza obrót ostatniej osi, który przy długich spoinach obwodowych potrafi się skończyć w połowie ściegu.
  • Pozycje osobliwe, w których dwie osie robota się pokrywają i ramię wykonuje gwałtowny, nieprzewidywalny ruch. Na spoinie oznacza to szarpnięcie palnika i wadę.

Po walidacji symulacja daje też szacunkowy czas cyklu. To liczba przydatna do wyceny zlecenia i do decyzji, czy dołożyć pozycjoner albo drugi przyrząd. Traktujcie ją jako dobre przybliżenie: czas zajarzenia łuku, czyszczenia palnika czy wymiany detalu warto zmierzyć na stanowisku i wpisać do modelu.

Od symulacji do pierwszej spoiny

Najczęstsze rozczarowanie po pierwszym wdrożeniu brzmi: „w symulacji było idealnie, a robot spawa obok”. To nie wina metody, tylko różnicy między modelem a rzeczywistością. Branżowy przegląd z USA podaje, że po wgraniu programu zwykle potrzebne są drobne korekty punktów w ścieżkach spawania, a dokładność zależy od kalibracji i zgodności modelu z zbudowanym stanowiskiem.

Dlatego przed pierwszym programem offline trzeba skalibrować robota i stanowisko tak, aby odpowiadały wirtualnym. Polscy praktycy podkreślają, że obok kalibracji robota i rzeczywistego stanowiska potrzebny jest skuteczny system wyszukiwania miejsca spawania. Ma to szczególne znaczenie przy detalach ciętych i giętych, gdzie każda sztuka różni się o ułamki milimetra.

W praktyce sprawdzają się trzy zabezpieczenia:

  • Wyszukiwanie położenia spoiny przed spawaniem, na przykład dotykiem drutu lub czujnikiem, które przesuwa program do rzeczywistego położenia detalu.
  • Śledzenie spoiny w trakcie spawania, gdy detal odkształca się od ciepła.
  • Stała kontrola TCP, bo lekko wygięty palnik po drobnej kolizji psuje dokładność wszystkich programów, także tych z biura.

Dobra praktyka przy uruchomieniu: przejście na sucho z obniżoną prędkością, korekta punktów, spawanie detalu próbnego, kontrola wizualna i wymiarowa, a dopiero potem produkcja. Gdy spoiny podlegają wymaganiom jakościowym, detal próbny jest też dobrym momentem na kwalifikację technologii spawania.

Kiedy offline się opłaca, a kiedy wystarczy teach-in

Oprogramowanie i kompetencje kosztują. Wytyczne DVS wprost przyznają, że programowanie offline wymaga wyższych nakładów na oprogramowanie, ale wyraźnie skraca przestoje, których przy uczeniu robota nie da się uniknąć. Te same wytyczne wskazują, że metoda jest szczególnie korzystna, gdy często tworzy się nowe programy lub dopasowuje istniejące do zmieniających się zadań.

Dobrze obrazuje to przykład z polskiej praktyki: przy słupie energetycznym o średnicy 3 m jeden ścieg obwodowy trwa 30 minut, a co najmniej siedem takich ściegów to 3,5 godziny spawania. W tym czasie operator może przygotować offline program dla kolejnego, innego słupa. W produkcji jednostkowej, gdzie każdy element powstaje na zamówienie, ta różnica decyduje o wykorzystaniu robota.

Z drugiej strony badanie z Chorwacji przypomina, że programowanie online jest często stosowane w małych i średnich systemach i wymaga mniej szkolenia niż offline. Nie każdy zakład potrzebuje stanowiska programisty w biurze.

Kryteria, które pomagają podjąć decyzję:

Sytuacja w zakładzieRekomendowana metoda
Kilka detali, długie serie, zmiana raz na kwartałTeach-in, ewentualnie z korektą offline
Wiele wariantów jednego wyrobu (bramy, balustrady, przęsła)Offline lub programowanie parametryczne
Produkcja jednostkowa na zamówienieOffline
Duże konstrukcje, trudny dostęp do spoinOffline z pozycjonerem i wyszukiwaniem spoiny
Robot pracuje na trzy zmiany, każda godzina przestoju boliOffline
Brak modeli 3D detali i osoby znającej CADNajpierw teach-in i uporządkowanie dokumentacji

Proste przeliczenie na własnych danych: zsumujcie, ile godzin w miesiącu robot stoi, bo ktoś go uczy nowego detalu, i pomnóżcie przez godzinowy koszt stanowiska oraz utraconej produkcji. Jeśli wynik jest wyraźnie wyższy niż koszt licencji i szkolenia rozłożony na rok, offline się broni.

Coboty spawalnicze a programowanie offline

Coboty zmieniły rachunek dla małych zakładów. Programowanie ramienia przez prowadzenie ręką i zapisywanie punktów na tablecie jest na tyle proste, że spawacz uczy się go szybko, a przy krótkich seriach często w ogóle nie potrzeba stanowiska offline. Taki cobot spawalniczy dobrze pasuje do zakładu, który spawa wiele różnych detali w małych partiach i nie ma działu technologii.

Gdy jednak wariantów przybywa, a detale są duże albo wymagają pozycjonera, warto mieć możliwość przygotowania i sprawdzenia programu w symulacji. Dla cobotów ROKAE służy do tego ROKAE Studio, które opisujemy na stronie oprogramowanie do robotów: pozwala programować i symulować roboty ROKAE zarówno offline, jak i online. Ten sam model stanowiska służy wtedy do programowania, planowania przyrządów i oceny czasu cyklu.

Przy cięższych detalach i dłuższych seriach naturalnym wyborem jest klasyczny robot spawalniczy z pozycjonerem, gdzie programowanie offline od początku jest częścią sposobu pracy.

Nasze spojrzenie na programowanie offline

Od ponad 45 lat projektujemy i budujemy maszyny w swoich strukturach, a przy stanowiskach spawalniczych widzimy ten sam schemat. Klienci pytają o oprogramowanie, a o sukcesie decyduje stanowisko. Jeśli przyrząd nie trzyma detalu powtarzalnie, a TCP nikt nie kontroluje, najlepsza symulacja zamieni się w godziny poprawiania punktów.

Dlatego zaczynamy od procesu, a nie od licencji. Patrzymy, ile jest wariantów detali, jak długi jest cykl spawania, czy są modele 3D i kto w zakładzie będzie programował. Dopiero wtedy proponujemy cobota z prostym programowaniem, robota z pozycjonerem albo połączenie obu podejść. W wielu zakładach metalowych najlepiej sprawdza się model mieszany: nowe detale i warianty przygotowywane w symulacji, drobne poprawki robione przez operatora na stanowisku.

Uważamy też, że programowanie offline to kompetencja, a nie funkcja w menu. Szkolimy zarówno operatorów, jak i programistów, bo program przygotowany w biurze musi zrozumieć osoba, która stoi przy robocie o szóstej rano.

Wdrożenie stanowiska spawalniczego z JM-TRONIK

Jeśli planujecie zrobotyzowane spawanie i zastanawiacie się, czy od razu wejść w programowanie offline, możemy przejść ten proces z Wami od początku. Prowadzimy konsultacje i audyty procesów produkcyjnych, projektujemy i budujemy stanowiska, programujemy roboty, instalujemy maszyny i szkolimy operatorów oraz programistów. Po uruchomieniu zapewniamy serwis 24/7 i części zamienne.

Dla zakładów, które chcą zacząć od elastycznego rozwiązania, mamy CoboWeld, cobota do spawania, oparty na robotach współpracujących ROKAE xMate. Pełny przegląd naszych rozwiązań znajdziecie w dziale automatyzacja i robotyzacja spawania.

Najczęstsze pytania

Czy po programowaniu offline robot od razu spawa poprawnie?

Zwykle nie w stu procentach. Po wgraniu programu trzeba skorygować kilka punktów, bo model nigdy nie jest idealnie zgodny z rzeczywistym stanowiskiem. Im lepsza kalibracja robota, przyrządu i TCP, tym mniej poprawek, a system wyszukiwania spoiny dodatkowo kompensuje różnice między detalami.

Czy do programowania offline potrzebne są modele 3D detali?

Tak, to podstawa. Bez modelu 3D nie da się wyznaczyć spoin, orientacji palnika ani sprawdzić kolizji. Jeśli zakład pracuje głównie na rysunkach 2D, warto najpierw uporządkować dokumentację albo zacząć od programowania przez uczenie.

Czy mały zakład potrzebuje programowania offline?

Nie zawsze. Przy kilku powtarzalnych detalach i krótkich zmianach cobot programowany ręką na stanowisku jest szybszy i tańszy we wdrożeniu. Offline zaczyna się opłacać, gdy wariantów jest dużo, detale są duże albo każda godzina przestoju robota jest kosztowna.

Kto w zakładzie powinien programować offline?

Najlepiej osoba, która łączy znajomość CAD z wiedzą spawalniczą, na przykład technolog lub doświadczony operator po szkoleniu. Programowanie offline wymaga więcej przygotowania niż uczenie na panelu. Dobrze, gdy ta sama osoba uczestniczy w pierwszym uruchomieniu programu na stanowisku.

Czy programowanie offline działa z cobotami?

Tak. Coboty zwykle programuje się przez prowadzenie ręką, ale wiele z nich ma oprogramowanie do symulacji i programowania offline. Dla cobotów ROKAE jest to ROKAE Studio, które obsługuje oba tryby.

Źródła

Rekomendacje

Dobór chwytaka do cobota: typy, obliczenia i testy przed startem – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: robot współpracujący ustawia detal chwytakiem przy giętarce

Dobór chwytaka do cobota: typy, obliczenia i testy przed startem

Chwytak dobiera się od detalu, nie od katalogu. Najpierw opisujesz, co robot ma chwycić (masa, kształt, materiał, powierzchnia), jak szybko i dokąd ma to przenieść, a dopiero potem wybierasz typ chwytaka: mechaniczny, próżniowy albo magnetyczny. Na końcu sprawdzasz trzy liczby: siłę chwytu z zapasem na przyspieszenia, łączną masę chwytaka i detalu względem udźwigu cobota oraz czas cyklu. Poniżej pokazujemy ten proces krok po kroku, z przykładowymi obliczeniami i typowymi zastosowaniami z zakładów produkujących w metalu, pakujących i paletyzujących.

Jm-tronik
Zautomatyzuj precyzyjne operacje produkcyjne
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska, integrując robotyzację z technologią spawalniczą w procesach przemysłowych.
Poznaj rozwiązania JM-TRONIK

Krótko mówiąc

  • Zacznij od karty detalu: wymiary, masa, geometria, sztywność, porowatość, zabrudzenia i tolerancje decydują o typie chwytaka.
  • Chwytaki mechaniczne (pneumatyczne lub elektryczne) trzymają detal siłą tarcia albo kształtem, próżniowe pracują na gładkich powierzchniach, magnetyczne tylko na stali ferromagnetycznej.
  • Siłę chwytu licz z zapasem na przyspieszanie, hamowanie i zmiany kierunku. Bez tego detal wysunie się przy pierwszym szybszym ruchu.
  • Udźwig cobota obejmuje chwytak, detal i przesunięcie środka masy. Ciężki chwytak zabiera udźwig i wydłuża cykl.
  • Przed produkcją przetestuj chwytak na prawdziwych detalach i oceń ryzyko całej aplikacji, a nie samego robota.

Spis treści

Od czego zacząć: detal, proces i otoczenie

Chwytak jest bezpośrednim łącznikiem robota z detalem i procesem, dlatego jego wybór zaczyna się od zastosowania. Branżowe opracowanie Elektrotechnika AUTOMATYKA wskazuje te same kryteria, które sprawdzamy przy każdym projekcie: rodzaj, wymiary, masę i kształt detalu, charakter operacji, udźwig robota, warunki środowiskowe oraz siły zewnętrzne działające na detal.

W praktyce warto spisać odpowiedzi na kilka pytań, zanim otworzysz jakikolwiek katalog:

  1. Jaki jest detal? Masa (najlżejszy i najcięższy wariant), wymiary, geometria, sztywność. Czy jest płaski, obły, sprężysty, porowaty (karton, worek, tkanina)?
  2. Z czego jest wykonany i w jakim stanie trafia do robota? Stal czarna, nierdzewna, aluminium, tworzywo. Czy jest naoliwiony, zapylony, mokry, gorący, pomalowany?
  3. Jaki ruch wykonuje robot? Tylko przeniesienie z punktu A do B, czy także obrót, odwrócenie, włożenie w uchwyt CNC z tolerancją dziesiątych części milimetra?
  4. Jaki jest wymagany czas cyklu? Ile sztuk na godzinę, ile ruchów na sztukę.
  5. Jak detal jest podawany? Z palety, z przenośnika, z pojemnika luzem, z prasy krawędziowej. Czy jego położenie jest powtarzalne?
  6. Co jest dostępne przy stanowisku? Sprężone powietrze (ciśnienie, jakość), zasilanie, miejsce na zawory i przewody.
  7. Jak często zmienia się asortyment? Jedna referencja przez lata czy kilkanaście zmian tygodniowo?

Jeśli robot ma obsługiwać wiele wariantów, chwytak musi poradzić sobie zarówno z najcięższym, jak i z najdelikatniejszym detalem. To najczęstszy powód, dla którego w produkcji krótkoseryjnej wygrywają chwytaki elektryczne z regulowanym skokiem lub szybkie systemy wymiany narzędzi.

Chwytak nie tylko podnosi i odkłada. Musi też utrzymać detal mimo sił zewnętrznych i nadać mu właściwą orientację w miejscu docelowym. Jeśli detal ma trafić do szczęk tokarki albo na ogranicznik giętarki, ta druga funkcja bywa ważniejsza niż sama siła.

Typy chwytaków do cobotów i ich zastosowania

Podstawowy podział funkcjonalny, opisany w przeglądzie chwytaków AutomatykaOnline, obejmuje chwytaki siłowe, kształtowe i siłowo-kształtowe. Konstrukcyjnie spotkasz układy szczypcowe, nożycowe, imadłowe i opasujące. Dla osoby wdrażającej cobota bardziej praktyczny jest podział według zasady działania:

Typ chwytakaZasada działaniaNajlepiej sprawdza się przyOgraniczenia
Mechaniczny pneumatycznySzczęki napędzane sprężonym powietrzemPowtarzalnych detalach, dużej sile i krótkim cykluWymaga sprężonego powietrza, siła i pozycja szczęk regulowane w ograniczonym zakresie
Mechaniczny elektrycznySilnik i sterownik, programowana siła, prędkość i skokProdukcji wielu wariantów, detalach delikatnych, obsłudze CNCZwykle wyższa cena i masa przy tej samej sile
Adaptacyjny (2 lub 3 palce)Palce dopasowujące się do kształtuDetalach o różnych kształtach i masachMniejsza siła niż chwytak imadłowy o tej samej wielkości
Próżniowy (przyssawki, pianka)Podciśnienie na powierzchni detaluKartonach, płytach, blachach, szkle, foliiPorowate i nierówne powierzchnie, zabrudzenia, nieszczelności
MagnetycznyPole magnetyczne (elektromagnes, magnes trwały przełączalny)Blachach i detalach ze stali ferromagnetycznejTylko ferromagnetyki, spadek siły na cienkiej, brudnej lub powlekanej blasze

Chwytaki mechaniczne: pneumatyczne i elektryczne

Chwytaki pneumatyczne mają prostą budowę, dużą siłę w stosunku do masy i szybkie ruchy szczęk. Jeśli w hali jest stabilna instalacja sprężonego powietrza, a detal jest zawsze ten sam, to zwykle najprostszy i najtańszy wybór.

Chwytaki elektryczne dają lepszą kontrolę siły i precyzję. Siłę, prędkość i rozwarcie ustawiasz w programie robota, więc ten sam chwytak może delikatnie złapać tulejkę z aluminium, a chwilę później mocniej ścisnąć stalowy wałek. Do cobota mają jeszcze jedną zaletę: nie potrzebują przewodów pneumatycznych prowadzonych wzdłuż ramienia, a sterowanie często odbywa się przez złącze narzędziowe na nadgarstku.

Chwytaki adaptacyjne to odmiana mechanicznych przeznaczona do detali o zmiennym kształcie. Modele trójpalczaste lepiej dopasowują się do brył obłych i nieregularnych niż dwupalczaste.

Chwytaki próżniowe

Chwytak podciśnieniowy trzyma detal dzięki różnicy ciśnień, a jego udźwig zależy od powierzchni ssawki i wartości podciśnienia. Większe lub elastyczne detale wymagają kilku przyssawek rozłożonych tak, by detal się nie uginał. Próżnia to podstawowy wybór przy paletyzacji kartonów, przenoszeniu płyt i arkuszy blachy, także aluminiowej i nierdzewnej, których nie złapie magnes.

Na kartonie z recyklingu, z perforacją lub taśmą klejącą na krawędzi, część powietrza ucieka przez materiał. Wtedy stosuje się chwytaki piankowe, generatory o większym przepływie albo więcej punktów ssania.

Chwytaki magnetyczne do blach

Magnes działa wyłącznie na materiały ferromagnetyczne, czyli stal węglową i niektóre stale stopowe. Stal nierdzewna austenityczna (np. popularna 304), aluminium i mosiądz nie nadają się do chwytania magnetycznego. W tych przypadkach wybierasz próżnię.

Nawet na stali czarnej siła trzymania nie jest stała. Spada, gdy:

  • blacha jest cienka i pole magnetyczne nie ma w niej gdzie się zamknąć,
  • magnes przylega tylko częścią powierzchni (otwory, wytłoczenia, krawędź),
  • między magnesem a stalą jest szczelina: farba, powłoka cynkowa, rdza, olej, zgorzelina,
  • detal jest gorący,
  • materiał ma inny skład niż stal niskowęglowa, na którą producenci zwykle podają siłę katalogową.

Przy cienkich arkuszach pojawia się jeszcze jeden problem: zbliżający się magnes potrafi przyciągnąć lub przesunąć detal zanim chwytak go dotknie, a także podnieść dwa sklejone olejem arkusze naraz. Na stanowiskach z prasą krawędziową stosuje się wtedy rozdzielacze arkuszy i czujnik podwójnej blachy. Jeśli nie masz pewności, jak zachowa się twój materiał, przetestuj go na próbkach, zanim zamówisz chwytak.

Siła chwytu: jak policzyć zapas

Najwięcej awarii chwytaków nie wynika z wadliwego sprzętu, tylko ze zbyt małej siły dobranej na statyczny ciężar detalu. Podczas pracy na detal działają siły dynamiczne przy przyspieszaniu, hamowaniu i zmianie kierunku, więc siła trzymania musi być wyraźnie wyższa niż suma ciężaru i tych sił. Właśnie dlatego do obliczeń zawsze dodaje się współczynnik bezpieczeństwa.

Przykład: chwytak szczękowy trzymający detal tarciem

Robot przenosi stalowy wykrój o masie 6 kg. Chwytak dwuszczękowy ma płaskie szczęki, a detal trzymany jest wyłącznie tarciem. Przyjmijmy do przykładu:

  • masa detalu m = 6 kg,
  • przyspieszenie grawitacyjne g = 9,81 m/s²,
  • maksymalne przyspieszenie ruchu robota a = 3 m/s²,
  • współczynnik tarcia szczęka-stal μ = 0,2 (sucha, gładka powierzchnia, wartość do potwierdzenia testem),
  • liczba szczęk n = 2,
  • współczynnik bezpieczeństwa S = 2.

Wymagana siła chwytu: F = m × (g + a) ÷ (μ × n) × S = 6 × 12,81 ÷ 0,4 × 2 ≈ 384 N.

Wynik często zaskakuje: do utrzymania 6 kg potrzeba prawie 400 N, bo tarcie przenosi tylko część siły docisku. Jeśli detal jest naoliwiony, współczynnik tarcia spada i siła rośnie. Jest prostsze rozwiązanie niż większy chwytak: szczęki kształtowe, które obejmują detal lub zahaczają o jego krawędź. Wtedy ciężar przenosi kształt, a siła docisku tylko stabilizuje detal. To zwykle tańsze niż dokładanie siły.

Przykład: chwytak próżniowy przy paletyzacji kartonów

Karton waży 12 kg i jest podnoszony od góry, z poziomej powierzchni. Przy podciśnieniu 60 kPa (ok. -0,6 bar) jedna przyssawka o średnicy 60 mm ma teoretyczną siłę trzymania: 60 000 Pa × π × 0,03² m² ≈ 170 N.

Potrzebujemy: 12 × (9,81 + 3) × 2 ≈ 307 N. Na papierze wystarczą dwie przyssawki. W praktyce efektywna powierzchnia ssawki jest mniejsza od nominalnej, karton przepuszcza powietrze, a przy ruchu w bok siła działa częściowo równolegle do powierzchni. Dlatego przy kartonach zwykle projektuje się chwytak z wyraźnie większym zapasem albo pole piankowe na całej powierzchni górnej ścianki.

Gdy siła jest za duża

Zapas nie może przejść w zgniatanie. Cienkościenna rura, wypraska z tworzywa czy pomalowany element ogrodzenia odkształcą się albo porysują pod zbyt mocnym dociskiem. Tu przewagę mają chwytaki elektryczne z regulacją siły oraz miękkie nakładki na szczęki.

Masa chwytaka a udźwig cobota

Udźwig podawany w karcie cobota to maksymalna masa zamocowana na kołnierzu, czyli chwytak, adapter, ewentualny czujnik lub kamera i detal razem. Przykład: cobot o udźwigu 10 kg, chwytak z adapterem 2,5 kg i detal 6 kg dają 8,5 kg. Wydaje się, że jest zapas, ale to dopiero połowa sprawdzenia.

Udźwig nominalny dotyczy ładunku, którego środek masy leży blisko kołnierza. Długi chwytak lub detal trzymany za koniec przesuwa środek masy i rośnie moment obciążający nadgarstek. Producent robota podaje wykres dopuszczalnego udźwigu w funkcji odległości środka masy, i to on decyduje, nie sama liczba z nagłówka katalogu.

Masa chwytaka wpływa też na czas cyklu. Cięższe narzędzie oznacza mniejsze dopuszczalne przyspieszenia, a w trybie współpracy z człowiekiem robot i tak porusza się wolniej, bo energia ewentualnego kontaktu musi pozostać bezpieczna. Dlatego przy cobotach opłaca się szukać najlżejszego rozwiązania, które spełnia wymagania siły, zamiast najmocniejszego dostępnego.

Po zamontowaniu chwytaka wprowadź jego masę i środek ciężkości w ustawieniach robota. Błędne dane powodują fałszywe zatrzymania przy wykrywaniu kolizji albo, co gorsza, osłabiają tę funkcję.

Zasilanie, sterowanie i mocowanie

Większość cobotów ma znormalizowany kołnierz narzędziowy, zwykle zgodny z ISO 9409-1, ale chwytak często wymaga płyty adaptacyjnej. Przed zakupem sprawdź:

  • Mechanikę: wzór otworów, kołek ustalający, wysokość całego zestawu i wpływ na zasięg robota.
  • Zasilanie: czy chwytak pracuje na 24 V z nadgarstka, czy wymaga osobnego sterownika, czy potrzebuje sprężonego powietrza i jakiego ciśnienia.
  • Sterowanie: proste wyjścia cyfrowe otwórz/zamknij, czy komunikacja z regulacją siły i pozycji. Czy producent chwytaka ma wtyczkę lub bibliotekę do twojego robota.
  • Sygnały zwrotne: potwierdzenie chwytu, czujnik obecności detalu, czujnik podciśnienia. Bez nich robot nie wie, że zgubił detal.
  • Zachowanie przy zaniku zasilania: czy chwytak utrzyma detal po odcięciu powietrza lub prądu. Przy magnesach elektrycznych i próżni to pytanie kluczowe dla bezpieczeństwa.
  • Przewody: jak prowadzić węże i kable, by nie ograniczały obrotu nadgarstka i nie tworzyły miejsc zaczepienia.

Pamiętaj też o dokumentacji. Nowe rozporządzenie maszynowe UE, które w 2027 roku zastąpi dyrektywę maszynową, wymaga m.in. rejestrowania dowodów ingerencji w oprogramowanie maszyny i dopuszcza instrukcje w formie cyfrowej, które da się wydrukować. Jeśli sam składasz stanowisko z robota, chwytaka i osprzętu, warto już teraz uporządkować dokumentację pod te wymagania.

Gotowe zestawy do cobotów ROKAE xMate, w tym chwytaki i adaptery, opisujemy na stronie akcesoria do cobotów xMate.

Chwytak a zastosowanie w przemyśle

Ten sam cobot w różnych procesach potrzebuje zupełnie innych narzędzi. Oto typowe dopasowania, które widzimy w zakładach produkujących w metalu i na liniach pakujących:

ProcesTypowy chwytakNa co uważać
Paletyzacja kartonówPróżniowy piankowy lub z polem przyssawekPorowatość kartonu, różne formaty, chwytanie kilku kartonów naraz
Paletyzacja workówWidłowy lub palcowy podchwytujący worek od spoduPrzesypujący się materiał, odkształcanie worka
Obsługa maszyn CNCPodwójny chwytak mechaniczny (surówka i gotowy detal)Dokładność pozycjonowania, chłodziwo i wióry
Obsługa prasy krawędziowejPróżniowy lub magnetyczny z obrotem detaluUgięcie arkusza, podwójne arkusze, prowadzenie detalu przy gięciu
Przenoszenie blach stalowychMagnetyczny lub próżniowyGrubość i powłoka blachy, olej
Elementy bram, balustrad, mebli stalowychMechaniczny z kształtowymi szczękamiRysowanie powierzchni, długie profile i moment na nadgarstku
Kontrola jakościLekki chwytak elektryczny lub kamera bez chwytakaPowtarzalne położenie detalu przed kamerą

Przy paletyzacji gotowe rozwiązanie, takie jak nasz cobot paletyzujący, ma chwytak dobrany do opakowania razem z oprogramowaniem wzorów układania. Przy kontroli jakości narzędziem bywa sama kamera, jak w stanowisku CoboInspect do kontroli jakości. W spawaniu z kolei efektorem jest uchwyt spawalniczy, a detal trzymają przyrządy na stole.

Testy i bezpieczeństwo przed startem produkcji

Obliczenia zawężają wybór, ale decyduje test na prawdziwych detalach, z tymi samymi zabrudzeniami, tolerancjami i tempem, jakie będą na produkcji. Sprawdź:

  1. Chwyt i odłożenie najtrudniejszych wariantów: najcięższego, najlżejszego, najbardziej zabrudzonego i najbardziej odkształconego.
  2. Pełną prędkość docelową: detal nie może się przesuwać w chwytaku przy hamowaniu i zmianach kierunku.
  3. Powtarzalność odłożenia: szczególnie przy załadunku maszyn i paletyzacji wysokich stosów.
  4. Reakcję na błąd: brak detalu, zgubiony detal, zanik powietrza lub zasilania.
  5. Zużycie: nakładki szczęk i przyssawki zużywają się, więc zaplanuj ich wymianę.

Cobot nie jest bezpieczny tylko dlatego, że jest cobotem. Ocenę ryzyka robi się dla całej aplikacji: robota, chwytaka, detalu i otoczenia. Ostre krawędzie blachy w chwytaku, wystające palce czy miejsca zgniatania między szczękami zmieniają wynik oceny niezależnie od funkcji ograniczania siły w robocie. Jeśli operator pracuje obok robota, sposób współpracy (ograniczanie mocy i siły albo kontrola prędkości i odległości) dobiera się do tego, co niesie chwytak.

Badania pomiarów kolizji mechanicznych przy stanowiskach współpracujących pokazują, że wynik zależy od tego, w których punktach mierzy się kontakt, a wyznaczenie punktów krytycznych wciąż wymaga dopracowanych metod. Wniosek praktyczny: pomiary siły i nacisku przy chwytaku zleć osobie, która ma doświadczenie w ocenie ryzyka maszyn, i wykonaj je na gotowym stanowisku, nie na samym robocie.

Jak my podchodzimy do doboru chwytaka

W JM-TRONIK od ponad 45 lat projektujemy i budujemy maszyny dla produkcji, w tym stanowiska z cobotami do paletyzacji, spawania, obsługi CNC, gięcia i pakowania. Z tej perspektywy chwytak rzadko jest osobnym zakupem. Prawie zawsze jest częścią stanowiska, które musi osiągnąć określony czas cyklu przy konkretnych detalach klienta.

Dlatego zaczynamy od próbek. Prosimy o kilka najtrudniejszych detali z produkcji, a nie o rysunek najładniejszego wariantu. Dopiero gdy wiemy, jak zachowuje się blacha z olejem po wykrawarce albo karton z magazynu klienta, dobieramy typ chwytaka, szczęki i parametry ruchu robota. Często okazuje się, że zmiana kształtu szczęk albo sposobu podawania detalu daje więcej niż mocniejszy chwytak.

Drugą zasadą jest projektowanie z myślą o zmianach asortymentu. Właściciel zakładu produkującego bramy czy meble stalowe za rok będzie miał inne wzory. Stanowisko, w którym chwytak da się szybko przezbroić, a program robota łatwo zmienić, zarabia dłużej. Projektujemy i produkujemy we własnych strukturach, więc możemy dopasować chwytak i całe stanowisko do procesu, a potem zapewnić serwis, części zamienne i szkolenia operatorów.

Stanowisko z cobotem dobrane do twojego detalu

Jeśli wolisz nie składać stanowiska z części od różnych dostawców, sprawdź nasze gotowe cele z cobotem oraz modułowy CoboSystem. Dobieramy cobota ROKAE xMate, chwytak i osprzęt do twoich detali, programujemy robota, instalujemy stanowisko i szkolimy zespół. Przygotuj próbki detali, wymagany czas cyklu i opis podawania, a zaproponujemy konkretną konfigurację. Pełną ofertę znajdziesz na stronie roboty współpracujące ROKAE xMate.

Najczęstsze pytania

Jaki chwytak do cobota jest najlepszy?

Nie ma jednego najlepszego chwytaka, jest najlepszy dla danego detalu i procesu. Przy jednej powtarzalnej referencji i dostępnym sprężonym powietrzu zwykle wygrywa chwytak pneumatyczny. Przy wielu wariantach lepszy jest elektryczny z regulacją siły i skoku, a przy kartonach i arkuszach próżniowy.

Czy chwytakiem magnetycznym przeniosę blachę nierdzewną?

Zwykle nie. Popularne stale nierdzewne austenityczne, aluminium i mosiądz nie są ferromagnetyczne, więc magnes ich nie utrzyma. Do takich blach stosuje się chwytaki próżniowe.

Jaki zapas siły chwytu przyjąć?

W obliczeniach uwzględnia się ciężar detalu, przyspieszenia robota i współczynnik tarcia, a następnie mnoży wynik przez współczynnik bezpieczeństwa, w przykładach często przez 2. Ostateczną wartość potwierdza test przy pełnej prędkości na prawdziwych, także zabrudzonych detalach.

Czy masa chwytaka wlicza się do udźwigu cobota?

Tak. Udźwig obejmuje chwytak, adaptery, czujniki i detal razem. Trzeba też sprawdzić wykres udźwigu producenta, bo przesunięty środek masy zmniejsza dopuszczalne obciążenie.

Źródła

Rekomendacje

Layout celi zrobotyzowanej: jak zaprojektować celę spawalniczą – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: stanowisko spawalnicze z robotem współpracującym na hali produkcyjnej

Layout celi zrobotyzowanej: jak zaprojektować celę spawalniczą

Dobry layout celi zrobotyzowanej zaczyna się od detalu i przepływu materiału, a robot przychodzi dopiero potem. Na jednym rzucie trzeba zmieścić robota z jego pełnym zasięgiem, pozycjoner lub stół, przyrządy, strefę operatora, osłony, odciąg, media i dostęp serwisowy, a do tego tak je ułożyć, żeby robot jak najmniej czekał, a człowiek nigdy nie wchodził w strefę ruchu maszyny. Poniżej pokazujemy, jakie dane zebrać, jak wybrać układ jedno-, dwu- lub wielostanowiskowy, jak rozplanować strefy bezpieczeństwa i jak podejść do modernizacji istniejącej celi spawalniczej bez długiego przestoju.

Jm-tronik
jm-tronik.eu
Zaprojektuj wydajną celę spawalniczą
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska spawalnicze, integrując technologię spawania z automatyzacją procesów przemysłowych.
Poznaj rozwiązania JM-TRONIK

Krótko mówiąc

  • Layout projektuje się od detalu, czasu cyklu i przepływu materiału, a nie od katalogu robotów: najpierw rysunki, wolumeny i plan hali, potem dobór sprzętu.
  • Jedna stacja sprawdza się przy długich cyklach i małych seriach, dwie lub więcej pozwalają ładować detal w czasie, gdy robot spawa.
  • Bezpieczeństwo wynika z analizy ryzyka: strefa pracy robota za stałymi osłonami, strefa monitorowana (kurtyny, skanery) i strefa operatora.
  • Najmniejszy footprint rzadko jest najlepszy, bo utrudnia serwis, usuwanie awarii i bezpieczną obsługę.
  • Modernizację celi planuje się z programowaniem offline i etapami, żeby stanowisko stało jak najkrócej.

Spis treści

Co obejmuje layout celi zrobotyzowanej

Layout to nie tylko rysunek z robotem na środku. To kompletny plan stanowiska, który pokazuje, gdzie stoi każdy element, którędy przechodzi materiał, gdzie pracuje człowiek i jak dojść do urządzeń, kiedy coś się zepsuje. W celi spawalniczej obejmuje on zwykle:

  • robota z pełną przestrzenią roboczą, czyli nie tylko punkty spawania, ale też obwiednię ruchów z palnikiem, przewodem i podajnikiem drutu,
  • pozycjoner, stół lub tor jezdny razem z zakresem ich obrotu i przejazdu,
  • przyrządy spawalnicze i miejsce na ich składowanie przy przezbrojeniu,
  • strefę operatora: załadunek, rozładunek, kontrola wizualna, sczepianie,
  • osłony, drzwi, kurtyny i skanery, a także ekrany chroniące przed promieniowaniem łuku,
  • stację czyszczenia palnika, obcinania drutu i wymiany końcówek,
  • odciąg dymów spawalniczych i jego trasę przewodów,
  • media: zasilanie, gaz osłonowy, sprężone powietrze, chłodzenie, sieć,
  • trasy kablowe i szafy sterownicze,
  • dostęp serwisowy i drogi wyjęcia komponentów, na przykład wymiany źródła prądu czy demontażu przyrządu suwnicą lub wózkiem.

Ostatni punkt najczęściej znika z pierwszych szkiców. A to właśnie on decyduje, czy po dwóch latach serwis wymieni podzespół w godzinę, czy będzie demontował połowę wygrodzenia.

Dane, które trzeba zebrać przed projektem

Bez danych wejściowych layout jest zgadywaniem. Przed pierwszym szkicem warto zebrać komplet informacji o produkcie, procesie i miejscu. W praktyce sprowadza się to do kilku grup.

ObszarCo zebraćDlaczego to ważne
DetalRysunki 3D, wymiary gabarytowe, masa, materiał i grubościWyznaczają zasięg robota, udźwig pozycjonera i wielkość przyrządów
SpoinyRodzaj połączeń, długość i położenie spoin, dostępność palnikiem, spoiny sczepneDecydują, czy potrzebny jest pozycjoner i ile osi musi mieć układ
DokładnośćTolerancje wycinania i gięcia, powtarzalność przygotowaniaOd niej zależy, czy wystarczy prosty przyrząd, czy potrzebne jest wyszukiwanie spoiny
WolumenLiczba sztuk na zmianę, wielkość serii, liczba wariantówPozwala wybrać układ jedno- lub wielostanowiskowy
Czas cykluDocelowy takt, czas spawania, czas załadunku i rozładunkuPokazuje, czy robot będzie czekał na operatora
HalaPlan z wymiarami, wysokość, słupy, posadzka, suwnice, drogi wózkówOgranicza footprint i ustawienie bram załadowczych
MediaDostępna moc, gaz, sprężone powietrze, wentylacjaWymaga przygotowania przed montażem
LudzieKto ładuje, kto programuje, ile zmianOkreśla ergonomię strefy operatora i zakres szkoleń

Polskie opracowania o konfiguracji stanowisk spawalniczych od lat wskazują to samo: wybór koncepcji stanowiska trzeba poprzedzić analizą techniczno-ekonomiczną, która bierze pod uwagę dokładność łączonych elementów, rodzaj i położenie spoin, oczekiwaną wydajność oraz wymagania BHP. Każdy projekt rozpatruje się indywidualnie, bo dwa zakłady spawające podobne ramy mogą potrzebować zupełnie innych układów.

Dla producentów bram, balustrad, ogrodzeń i mebli stalowych szczególnie ważny jest punkt o dokładności. Jeśli elementy z cięcia i gięcia mają powtarzalne wymiary, przyrząd może być prosty, a robot spawa z programu. Jeśli przygotowanie jest nierówne, layout musi uwzględnić czujniki, dodatkowy czas na wyszukiwanie spoiny albo poprawę procesu przed celą.

Jedno-, dwu- czy wielostanowiskowa cela

Konfigurację dobiera się do rozmiaru detalu, przepływu materiału i czasu cyklu. Jak opisuje przegląd doboru wyposażenia celi spawalniczej, pojedynczą stację stosuje się zwykle przy długich cyklach i niskich wolumenach, a układy wielostanowiskowe pozwalają indeksować zespoły albo ładować i rozładowywać detale na osobnych stanowiskach, gdy robot pracuje na innym.

UkładKiedy pasujeZaletyOgraniczenia
Jednostanowiskowy, stały stółKrótkie serie, wiele wariantów, długie spawanie w stosunku do załadunkuNajmniejszy koszt i powierzchnia, łatwe przezbrojenieRobot stoi, gdy operator ładuje
Dwustanowiskowy (dwa stoły lub pozycjoner obrotowy)Średnie i duże serie, załadunek porównywalny z czasem spawaniaZaładunek równolegle ze spawaniem, wyższe wykorzystanie robotaWiększa powierzchnia, bardziej złożone zabezpieczenia strefy
Z pozycjonerem wieloosiowymDetale przestrzenne, spoiny w różnych pozycjachSpawanie w pozycji podolnej, lepsza jakość i krótsze ruchy robotaWyższy koszt, programowanie osi zewnętrznych
Wielostanowiskowy z torem jezdnymDługie i ciężkie konstrukcje, kilka przyrządów w liniiDuży zasięg, praca na kilku stacjachDuży footprint, wymaga suwnicy lub wózka do obsługi
Cela z cobotemMałe i średnie serie, częste zmiany asortymentu, ograniczone miejsceSzybkie uczenie programów, kompaktowy układAnaliza ryzyka nadal obowiązkowa, mniejszy udźwig i zasięg

Przykład liczbowy: kiedy opłaca się druga stacja

Weźmy przykładowy detal, ramę skrzydła bramy. Załóżmy, że spawanie trwa 6 minut, a zdjęcie gotowej ramy, założenie elementów i zaciśnięcie przyrządu zajmuje operatorowi 3 minuty.

  • Jedna stacja: robot spawa 6 minut, potem czeka 3 minuty. Cykl wynosi 9 minut, robot pracuje przez około 67% czasu.
  • Dwie stacje: operator ładuje drugą stację, gdy robot spawa na pierwszej. Cykl spada do około 6 minut plus kilka sekund na przejazd lub obrót, a wykorzystanie robota zbliża się do 100%.

Na zmianie, przy tych samych założeniach, to różnica między mniej więcej 53 a 80 ramami. Jeśli jednak załadunek trwa dłużej niż spawanie, wąskim gardłem staje się operator i druga stacja niewiele da bez uproszczenia przyrządu. Takie proste rachunki warto zrobić, zanim narysuje się pierwszą linię layoutu.

Jak rozmieścić elementy celi krok po kroku

Kolejność ma znaczenie. Poniższy porządek sprawdza się zarówno przy nowej celi, jak i przy przebudowie.

  1. Zacznij od przepływu materiału. Zaznacz, skąd przyjeżdżają detale, gdzie stoją palety z półfabrykatami i dokąd odjeżdża gotowy wyrób. Strefa załadunku powinna leżeć od strony drogi wózków, a nie od ściany.
  2. Ustaw pozycjoner lub stoły względem robota. Spoiny mają się znaleźć w optymalnym zasięgu ramienia, a nie na jego granicy. Praca na skraju zasięgu to gorsze kąty palnika i ryzyko osobliwości.
  3. Uporządkuj ruchy według kolejności operacji. Zalecenia dotyczące skracania czasu cyklu w aplikacjach zrobotyzowanych mówią wprost: urządzenia peryferyjne rozmieszcza się zgodnie z kolejnością operacji i tak, by minimalizować drogę robota, zwłaszcza obrót na wolniejszej osi podstawy.
  4. Dołóż urządzenia procesowe. Stacja czyszczenia palnika powinna stać blisko typowej pozycji końca programu, podajnik drutu i beczka tak, żeby przewód nie skręcał się przy pełnym obrocie.
  5. Zaprojektuj strefę operatora. Wysokość robocza przyrządu, miejsce na detale, oświetlenie, dostęp do panelu i przycisku startu poza strefą zagrożenia.
  6. Wyznacz strefy bezpieczeństwa. Na podstawie analizy ryzyka narysuj wygrodzenie, drzwi serwisowe, kurtyny i skanery z zachowaniem odpowiednich odległości.
  7. Poprowadź media i odciąg. Trasy kablowe nad lub pod przejściami, nie po podłodze strefy operatora. Ramię odciągu lub okap nie mogą kolidować z robotem.
  8. Sprawdź dostęp serwisowy. Czy da się wyjąć źródło prądu, wymienić przyrząd, wejść do robota przy zablokowanym napędzie? Jeśli nie, przesuń elementy, nawet kosztem większej powierzchni.
  9. Zweryfikuj layout w symulacji. Model 3D z zasięgiem robota, kolizjami i czasem cyklu pokaże błędy, których nie widać na rzucie 2D.

Strefy bezpieczeństwa i wymagania BHP

W Polsce podstawą obowiązków pracodawcy przy użytkowaniu maszyn jest rozporządzenie Ministra Gospodarki w sprawie minimalnych wymagań BHP przy użytkowaniu maszyn z 30 października 2002 r. Wymaga ono między innymi bezpiecznego umiejscowienia maszyn, minimalizowania ryzyka, stosowania osłon lub innych urządzeń ochronnych oraz znaków ostrzegawczych i oznakowania. Layout celi to miejsce, w którym te wymagania stają się konkretnymi decyzjami.

Projekt bezpieczeństwa opiera się na analizie ryzyka prowadzonej według normy PN-EN ISO 10218-2 dotyczącej systemów robotów przemysłowych i ich integracji. W typowej celi spawalniczej wynikiem jest podział na trzy strefy:

  • strefa pracy robota, fizycznie odgrodzona stałymi osłonami, do której nikt nie wchodzi podczas pracy automatycznej,
  • strefa monitorowana, w której wejście człowieka wykrywają kurtyny świetlne, skanery bezpieczeństwa lub maty naciskowe i zatrzymują ruch,
  • strefa operatora, z której obsługuje się stanowisko bez narażenia na ruch robota.

Do typowych środków należą wygrodzenia, programowe ograniczenie zakresu ruchów, kurtyny świetlne, skanery, przyciski zatrzymania awaryjnego, zamki ryglujące drzwi i maty naciskowe. W spawaniu dochodzą zagrożenia samego procesu: promieniowanie łuku, rozpryski, gorące detale i dymy. Dlatego osłony w strefie załadunku powinny chronić przed promieniowaniem, a odciąg trzeba zaplanować od początku, a nie dostawiać po odbiorze.

Przy cobotach łatwo o skrót myślowy, że robot współpracujący nie wymaga zabezpieczeń. Tymczasem w spawaniu zagrożeniem jest nie tylko ramię, ale i łuk, a ocena ryzyka dotyczy całego stanowiska z narzędziem i detalem. Cobot ułatwia layout i programowanie, ale nie zwalnia z analizy ryzyka.

Na koniec projektu stanowisko przechodzi ocenę zgodności: dokumentację techniczną, deklarację zgodności, oznakowanie CE oraz testy odbiorcze, czyli FAT u dostawcy i SAT w zakładzie klienta. Jeśli łączysz maszyny różnych producentów, ustal na starcie, kto odpowiada za ocenę zgodności całości. Przy wątpliwościach co do zakresu obowiązków skonsultuj się ze służbą BHP zakładu i z osobą odpowiedzialną za ocenę zgodności u integratora.

Jak layout wpływa na czas cyklu i rozbudowę

Layout zamraża wiele decyzji na lata. Dobrze zaprojektowany skraca drogę robota, zmniejsza czas oczekiwania na materiał i ułatwia przezbrojenia. Źle zaprojektowany dokłada sekundy do każdego cyklu i godziny do każdej zmiany asortymentu.

Kilka zależności, które warto mieć w głowie:

  • Droga robota to czas. Każdy zbędny obrót podstawy powtarza się w każdym cyklu. Ustawienie stacji czyszczenia palnika po złej stronie potrafi kosztować więcej niż szybszy robot.
  • Robot nie powinien czekać na detal. W układach z kilkoma robotami pętla przenośników ogranicza czekanie na palety, a w celi spawalniczej tę samą rolę spełnia druga stacja albo pozycjoner obrotowy.
  • Przezbrojenie musi mieć miejsce. Szybkozłącza przyrządów, regał na przyrządy przy celi i powtarzalne bazowanie skracają zmianę wariantu z godzin do minut.
  • Zostaw miejsce na rozbudowę. Projektowanie stanowiska wyłącznie pod jeden wyrób może ograniczać rozwój zakładu. Modułowa konstrukcja i otwarta architektura sterowania pozwalają dodać kolejną stację lub etap procesu bez budowy systemu od nowa.

W praktyce oznacza to na przykład pozostawienie wolnego pola obok celi pod drugi stół, przygotowanie przepustów kablowych na zapas albo dobór sterowania, które przyjmie dodatkową oś zewnętrzną.

Modernizacja istniejącej celi spawalniczej

Wiele zakładów nie zaczyna od zera. Mają celę sprzed lat, która działa, ale spawa za wolno, ma stary sterownik, brakuje części albo nie pasuje do nowego asortymentu. Modernizacja bywa tańsza niż nowa cela, pod warunkiem że zacznie się od rzetelnej oceny.

Co sprawdzić w ocenie istniejącej celi

  • Wykorzystanie robota: ile czasu spawa, ile czeka na operatora, ile stoi przez awarie i przezbrojenia.
  • Stan mechaniczny i dostępność części: robot, pozycjoner, źródło prądu, podajnik, przewody.
  • Zgodność urządzeń: czy nowe źródło prądu lub robot dogada się ze starym sterowaniem i pozycjonerem.
  • Bezpieczeństwo: czy osłony i układy bezpieczeństwa odpowiadają obecnym wymaganiom i rzeczywistemu sposobowi obsługi.
  • Asortyment: czy obecny layout pomieści detale, które zakład będzie spawał za trzy lata.

Jak modernizować bez długiego przestoju

  1. Zrób model 3D obecnej celi i nanieś na niego planowane zmiany.
  2. Przygotuj programy offline w środowisku wirtualnym, żeby w celi zostały tylko korekty na rzeczywistym detalu.
  3. Zamów i sprawdź nowe podzespoły przed demontażem starych, najlepiej z testem u dostawcy.
  4. Zaplanuj prace na okres niższego obciążenia, na przykład przestój urlopowy, i przygotuj produkcję na zapas.
  5. Po uruchomieniu przeprowadź testy odbiorcze, zaktualizuj dokumentację i przeszkol operatorów.

Pamiętaj, że istotna przebudowa, na przykład zmiana funkcji, dodanie robota czy nowych osi, może oznaczać konieczność ponownej oceny zgodności całego stanowiska. To pytanie warto zadać na etapie oferty, a nie po montażu.

Najczęstsze błędy w layoucie celi

  • Projekt pod najmniejszy footprint. Ciasna cela wygląda dobrze na rysunku, ale utrudnia dostęp, usuwanie awarii, konserwację i bezpieczną ręczną obsługę.
  • Brak drogi dla suwnicy lub wózka. Ciężkie przyrządy i detale trzeba czymś przywieźć, a drzwi serwisowe muszą być wystarczająco szerokie.
  • Odciąg dostawiony na końcu. Później zwykle koliduje z robotem albo działa słabo.
  • Operator po złej stronie. Załadunek od strony ściany wydłuża każdy cykl i zmusza do przenoszenia detali dookoła celi.
  • Brak zapasu na nowe detale. Cela zbyt dokładnie dopasowana do jednego wyrobu szybko staje się ograniczeniem.

Jak to widzimy w JM-TRONIK

Od ponad 45 lat projektujemy i produkujemy rozwiązania do automatyzacji procesów przemysłowych, a spawanie i robotyzacja to dla nas jedna dziedzina, nie dwie. Z tej perspektywy layout celi to przede wszystkim rozmowa o produkcji klienta: o detalach, seriach, ludziach i hali. Robota dobieramy na końcu tej rozmowy, nie na początku.

Projektowanie, produkcję i rozwój stanowisk realizujemy we własnych strukturach, dlatego możemy dopasować układ do zakładu, zamiast dopasowywać zakład do gotowego katalogu. Najwięcej korzyści widzimy tam, gdzie klient od początku myśli o całym procesie: o tym, co dzieje się przed celą, czyli przy cięciu i gięciu, i o tym, co po niej. Powtarzalne przygotowanie detali często daje więcej niż szybszy robot.

Drugą rzeczą, o którą zawsze pytamy, jest serwis. Layout, w którym nasz technik nie może wygodnie dojść do urządzeń, kosztuje klienta przy każdej awarii. Dlatego wsparcie liczymy od projektu przez wdrożenie i szkolenia aż po serwis i części zamienne, a dostęp serwisowy rysujemy od pierwszego szkicu.

Cela spawalnicza od projektu po serwis

Jeśli chcesz zrobotyzować spawanie w małym lub średnim zakładzie, zobacz naszą celę spawalniczą z cobotem xMate CR. To gotowe, kompaktowe stanowisko, które dobrze sprawdza się przy krótkich seriach i częstych zmianach asortymentu. Gdy potrzebujesz większego zasięgu lub udźwigu, przygotujemy stanowisko z robotem spawalniczym dopasowane do Twoich detali, a całą ofertę znajdziesz w dziale automatyzacja i robotyzacja spawania. Przy istniejącej celi pomoże nasz serwis robotów przemysłowych i cobotów, a do odprowadzenia dymów z mniejszych stanowisk mamy mobilny odciąg spawalniczy BoxAir BXW Duo.

Najczęściej zadawane pytania

Ile miejsca potrzebuje cela spawalnicza?

To zależy od gabarytów detalu, liczby stacji i rodzaju pozycjonera. Kompaktowa cela z cobotem zajmuje wyraźnie mniej miejsca niż cela z torem jezdnym do długich konstrukcji. Do samej powierzchni robota dolicz strefę operatora, drogę wózka lub suwnicy i dostęp serwisowy.

Czy cobot spawalniczy wymaga wygrodzenia?

Decyduje o tym analiza ryzyka całego stanowiska, a nie sam typ robota. W spawaniu zagrożeniem są także łuk, rozpryski i dymy, więc zwykle potrzebne są przynajmniej ekrany spawalnicze i odciąg. Zakres zabezpieczeń ustala integrator razem ze służbą BHP zakładu.

Kiedy wybrać celę dwustanowiskową zamiast jednostanowiskowej?

Gdy czas załadunku i rozładunku jest porównywalny z czasem spawania, a serie są na tyle duże, że przestój robota przy każdym załadunku realnie ogranicza wydajność. Druga stacja pozwala ładować detal równolegle ze spawaniem. Przy długich cyklach i małych seriach jedna stacja zwykle wystarcza.

Czy modernizacja starej celi się opłaca?

Często tak, jeśli robot i mechanika są w dobrym stanie, a ograniczeniem jest sterowanie, źródło prądu albo układ stanowiska. Opłacalność pokaże ocena wykorzystania robota, dostępności części i dopasowania do przyszłego asortymentu. Przy dużej przebudowie trzeba też uwzględnić ponowną ocenę zgodności.

Jak długo trwa projekt layoutu celi?

Zależy to od złożoności detali, liczby wariantów i tego, jak szybko zakład dostarczy dane wejściowe. Największe opóźnienia biorą się zwykle z niepełnych rysunków i nieustalonego czasu cyklu. Komplet danych od początku i symulacja 3D skracają cały proces.

Źródła

Rekomendacje

Integracja lasera z robotem: jak zbudować stanowisko, które działa – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: robot przesuwa głowicę laserową nad elementem

Integracja lasera z robotem: jak zbudować stanowisko, które działa

Integracja lasera z robotem to coś więcej niż przykręcenie głowicy do kołnierza ramienia. Działające stanowisko łączy cztery elementy: źródło lasera z głowicą, robota lub cobota, wspólne sterowanie z wymianą sygnałów w czasie rzeczywistym oraz wygrodzenie, które chroni ludzi przed promieniowaniem. Jeśli którykolwiek z nich dobierzesz osobno, bez myślenia o pozostałych, dostaniesz maszynę, która pięknie wygląda na odbiorze i zawodzi przy pierwszej serii detali z odchyłką wymiarową. Poniżej opisujemy, jak podejść do integracji spawarki laserowej z robotem w zakładzie produkującym w metalu, od audytu po pierwszą certyfikowaną spoinę.

Jm-tronik
Zintegruj laser z robotem w produkcji
JM-TRONIK projektuje i wdraża zrobotyzowane rozwiązania spawalnicze, łącząc technologię spawania z automatyzacją procesów przemysłowych.
Poznaj rozwiązania JM-TRONIK

Krótko mówiąc

  • O jakości stanowiska decyduje sterowanie: robot i laser muszą wymieniać sygnały (gotowość, załączenie wiązki, moc, alarmy) bez opóźnień, a moc powinna nadążać za prędkością ruchu.
  • Bez kalibracji relacji między głowicą lub sensorem a kołnierzem robota nawet najlepszy laser będzie trafiał obok złącza.
  • Śledzenie spoiny sensorem laserowym koryguje tor ruchu na bieżąco i kompensuje niedokładności przygotowania detali.
  • Ocenę ryzyka robi się dla całego stanowiska, nie dla pojedynczych maszyn. Osłony laserowe projektuje się razem z celą, nie dokleja na końcu.
  • Najmniej problemów daje stanowisko od jednego dostawcy, który odpowiada za laser, robota, oprogramowanie, szkolenie i serwis.

Spis treści

Z czego składa się zrobotyzowane stanowisko laserowe

Zanim zaczniesz porównywać oferty, rozbij stanowisko na części. Każda z nich ma własne parametry, a integracja polega na tym, żeby do siebie pasowały.

Źródło lasera i głowica

Źródło decyduje o tym, jakie grubości i materiały zespawasz oraz z jaką prędkością. Głowica decyduje o kształcie spoiny: stała plamka, oscylacja wiązki (wobbling), podawanie drutu, gaz osłonowy. W aplikacji robotycznej liczą się też masa i wymiary głowicy, bo wpływają na udźwig robota i jego zasięg w ciasnych miejscach detalu. Szerzej o tym, jak dobrać moc do grubości i materiału, piszemy w artykule o mocy i źródle lasera, a podstawy procesu opisuje tekst o spawaniu laserowym metali.

Przewód światłowodowy to element, o którym łatwo zapomnieć. Ma minimalny promień gięcia i nie lubi skręcania, dlatego jego prowadzenie po ramieniu robota trzeba zaplanować tak samo starannie jak wiązkę kabli spawalniczych.

Robot przemysłowy czy cobot

Robot przemysłowy pracuje szybko, z dużym udźwigiem i w pełnym wygrodzeniu. Cobot jest lżejszy, łatwiejszy w programowaniu (często przez prowadzenie ramienia ręką) i szybciej się go przezbraja. W spawaniu laserowym trzeba jednak pamiętać o jednej rzeczy: sam fakt, że robot jest współpracujący, nie zwalnia z ochrony przed promieniowaniem. Cobot z laserem dalej potrzebuje strefy z osłonami lub kabiną, bo zagrożeniem jest wiązka, a nie siła ramienia.

Sterowanie i komunikacja

To serce integracji. Sterownik robota musi przynajmniej:

  • sprawdzić gotowość źródła i chłodzenia przed startem,
  • załączyć i wyłączyć wiązkę dokładnie w punkcie początku i końca spoiny,
  • zmieniać moc w funkcji prędkości (na łukach i w narożach robot zwalnia, a stała moc oznacza przepalenie),
  • sterować gazem, podajnikiem drutu i oscylacją,
  • reagować na alarmy lasera i obwody bezpieczeństwa celi.

Najprostsze integracje opierają się na wejściach i wyjściach cyfrowych oraz analogowym zadawaniu mocy. Lepsze korzystają z sieci przemysłowej i gotowych modułów komunikacyjnych lub wtyczek programowych w panelu robota, dzięki którym operator ustawia parametry lasera bezpośrednio w programie ruchu. Różnica wychodzi przy pierwszej zmianie asortymentu: w dobrze zintegrowanym systemie zmieniasz recepturę, a nie przepinasz sygnały.

Integracja spawarki z robotem krok po kroku

Poniższa kolejność sprawdza się zarówno przy pierwszym stanowisku w małym zakładzie, jak i przy kolejnej celi w większej fabryce.

  1. Audyt detali i procesu. Zbierz rysunki, tolerancje, materiały, grubości i roczne wolumeny. Sprawdź, jak dziś wygląda przygotowanie krawędzi i jakie są realne odchyłki po cięciu i gięciu. Spawanie laserowe jest mniej wyrozumiałe dla szczelin niż MIG/MAG, więc ten etap decyduje o całej reszcie.
  2. Próby technologiczne. Zespawaj próbki na docelowym materiale i ustal okno parametrów: moc, prędkość, ogniskowanie, oscylację, gaz, ewentualnie drut. To tutaj wychodzi, czy potrzebujesz podawania drutu do mostkowania szczelin.
  3. Dobór robota i oprzyrządowania. Na podstawie masy głowicy, zasięgu i dostępu do spoin wybierasz robota lub cobota, pozycjoner i przyrządy mocujące. Przyrząd mocujący bywa ważniejszy od robota: powtarzalne ustalenie detalu to połowa sukcesu.
  4. Projekt celi i ocena ryzyka. Projektujesz układ, wygrodzenie, osłony laserowe, odciąg dymów, dostęp operatora i obwody bezpieczeństwa. Ocena ryzyka obejmuje całe stanowisko z aplikacją laserową.
  5. Montaż i komunikacja. Instalacja źródła, chłodzenia, głowicy, prowadzenia światłowodu, okablowania i wymiany sygnałów między sterownikami.
  6. Kalibracja. Wyznaczenie punktu narzędzia (TCP) i relacji sensora względem kołnierza robota, a potem weryfikacja na detalu.
  7. Programowanie i receptury. Ścieżki, parametry dla każdego typu spoiny, procedury startu i końca, obsługa błędów.
  8. Walidacja i certyfikacja spoin. Badania próbek, dokumentacja technologii, odbiór stanowiska.
  9. Szkolenie i serwis. Operatorzy i programiści muszą umieć zmienić program, wymienić szybkę ochronną głowicy i zdiagnozować typowy alarm.

Jeśli pominiesz kroki 1 i 2, wszystkie kolejne będą poprawkami. Inżynierowie Sieci Badawczej Łukasiewicz zajmujący się robotyzacją podkreślają, że automatyzację warto traktować jako proces obejmujący cały zakład, a nie zakup pojedynczej maszyny. Z naszych wdrożeń wynika to samo.

Kalibracja: dlaczego laser trafia obok złącza

Plamka lasera jest mała, a jeziorko spawalnicze wąskie. Błąd, który przy spawaniu łukowym zginąłby w szerokiej spoinie, przy laserze oznacza brak przetopu jednej z krawędzi. Dlatego kalibracja nie jest formalnością.

Przy stanowiskach z sensorem zamocowanym na nadgarstku robota kluczowe jest wyznaczenie, gdzie dokładnie znajduje się układ współrzędnych sensora względem kołnierza. Opisane w literaturze metody korzystają z pomiarów płaskich powierzchni wzorcowych z różnych pozycji robota; przykładem jest kalibracja skanera laserowego na nadgarstku robota z ograniczeniami płaskimi, opublikowana na konferencji IROS. Takie podejście pozwala skompensować niedokładności montażu sensora i głowicy, których nie da się usunąć mechanicznie.

W praktyce warto zaplanować trzy poziomy kalibracji:

  • TCP głowicy, czyli punkt, w którym robot „myśli”, że jest ognisko,
  • sensor względem kołnierza, jeśli stanowisko ma śledzenie spoiny lub pomiar detalu,
  • układ przyrządu lub pozycjonera, żeby programy dało się przenosić między przyrządami bez ręcznego poprawiania punktów.

Po każdej kolizji, wymianie głowicy lub dysz kalibrację TCP trzeba sprawdzić. Dobrze zaprojektowane stanowisko ma do tego prostą procedurę i wzorzec, które operator potrafi obsłużyć sam.

Śledzenie spoiny i adaptacja toru

Nawet przy dobrych przyrządach detale się różnią: blacha po cięciu ma inne krawędzie w każdej partii, profil po gięciu sprężynuje, a ciepło spawania przesuwa elementy w trakcie pracy. Dlatego coraz więcej stanowisk laserowych ma sensor, zwykle triangulacyjny skaner laserowy, który mierzy położenie złącza przed głowicą i koryguje tor robota w czasie rzeczywistym.

Przegląd metod opublikowany w 2018 roku opisuje, jak systemy wizyjne rozpoznają położenie i wymiary złącza i dlaczego to kluczowa technologia dla autonomicznych robotów spawalniczych. Nowsze prace idą dalej: badanie w Scientific Reports proponuje optymalizację spawania zrobotyzowanego z użyciem uczenia maszynowego, w której tor jest planowany na podstawie chmury punktów z pomiaru detalu, a błąd dopasowania wynosi według autorów ok. 0,57 mm.

Co to oznacza dla Ciebie? Trzy rzeczy:

  • Śledzenie spoiny nie zastąpi dobrego przygotowania detali. Skoryguje położenie złącza, ale nie zamknie zbyt dużej szczeliny.
  • Najwięcej zyskujesz na długich spoinach, detalach gabarytowych i elementach z odkształceniami termicznymi, czyli dokładnie tam, gdzie programowanie punktów „na sztywno” zawodzi.
  • Przy krótkich spoinach i bardzo powtarzalnych detalach często wystarczy precyzyjny przyrząd i wyszukiwanie punktu startu, bez pełnego śledzenia. To realna oszczędność.

Bezpieczeństwo: osłony, normy i ocena ryzyka

Promieniowanie lasera stosowanego do spawania metali jest niebezpieczne dla oczu i skóry także po odbiciu od detalu. Do tego dochodzą dymy spawalnicze i ruch robota. W stanowisku zrobotyzowanym wszystkie te zagrożenia występują jednocześnie, więc trzeba je oceniać łącznie.

Dwie normy są tu podstawą:

  • ISO 10218-2:2025 określa wymagania bezpieczeństwa dla aplikacji robotów przemysłowych i cel robotyzowanych, w tym ich integracji, uruchomienia, eksploatacji i utrzymania. Nowe wydanie zostało przygotowane przez komitet techniczny ISO/TC 299.
  • ISO 11553-1:2020 dotyczy bezpieczeństwa maszyn do obróbki laserowej, w tym wymagań w zakresie ochrony przed promieniowaniem laserowym.

Najczęstszy błąd, jaki widzimy, to projektowanie wygrodzenia jak dla zwykłego robota, a potem szukanie sposobu, by „dołożyć” ochronę laserową. Osłony muszą wytrzymać bezpośrednie lub odbite oddziaływanie wiązki, okna obserwacyjne muszą mieć właściwe filtry, a drzwi i bramki są wpięte w obwody, które wyłączają emisję przy otwarciu. Przy stanowiskach, gdzie operator pracuje też ręczną spawarką laserową lub doczyszcza spoiny, potrzebuje właściwej ochrony oczu, na przykład przyłbicy do spawania laserowego z filtrem dobranym do długości fali i mocy źródła.

Ocena ryzyka, dokumentacja i deklaracja zgodności to obowiązek tego, kto wprowadza stanowisko do użytku jako całość. Jeżeli składasz celę z elementów od kilku dostawców, upewnij się na piśmie, kto bierze tę odpowiedzialność, zanim podpiszesz zamówienie. W razie wątpliwości co do klasyfikacji zagrożeń skonsultuj projekt ze specjalistą ds. bezpieczeństwa maszyn lub jednostką oceniającą zgodność.

Robot, cobot czy spawanie ręczne: porównanie

Nie każdy zakład potrzebuje od razu pełnej celi. Poniższe zestawienie pomaga dopasować rozwiązanie do skali produkcji.

KryteriumRęczna spawarka laserowaCobot z laseremRobot przemysłowy z laserem
Najlepiej sprawdza się przykrótkich seriach, prototypach, poprawkachśrednich seriach z częstą zmianą asortymentudużych, powtarzalnych seriach
Programowaniebrak, liczy się umiejętność spawaczaproste, także przez prowadzenie ramieniawymaga programisty lub programowania offline
Powtarzalność spoinyzależna od operatorawysokanajwyższa
Wygrodzeniestrefa laserowa i środki ochrony osobistejkabina lub strefa z osłonami laserowymipełna cela z osłonami laserowymi
Przezbrojenienatychmiastoweszybkiedłuższe, opłacalne przy dużych partiach
Wymagany przyrząd mocującyprostypowtarzalnyprecyzyjny, często z pozycjonerem

W wielu zakładach dobrze działa droga stopniowa: najpierw ręczna spawarka do opanowania technologii i ustalenia parametrów, potem robotyzacja najczęściej powtarzanych detali przy użyciu tych samych parametrów.

Gdzie integracja lasera z robotem przynosi najwięcej

Najwięcej zyskują producenci wyrobów, w których spoina jest widoczna albo wymaga dużej powtarzalności:

  • Meble stalowe i artykuły ze stali nierdzewnej. Wąska spoina i mała strefa wpływu ciepła ograniczają przebarwienia i odkształcenia, co skraca szlifowanie i polerowanie.
  • Bramy, balustrady i ogrodzenia. Powtarzalne węzły, długie serie podobnych elementów i estetyka spoiny, która zostaje na widoku po malowaniu proszkowym.
  • Obudowy i komponenty z blach. Cienkie blachy, które przy spawaniu łukowym łatwo przepalić lub wykrzywić.
  • Komponenty dla przemysłu. Tam, gdzie klient wymaga udokumentowanej i certyfikowanej technologii spawania.

Zanim zdecydujesz o robotyzacji, policz trzy rzeczy: ile godzin spawania i obróbki po spawaniu przypada dziś na detal, ile powtarzalnych detali robisz w roku i ile kosztuje Cię brak spawaczy na zmianę. Jeśli odpowiedzi są niepewne, zacznij od prób na swoich detalach, nie od katalogu.

Najczęstsze błędy przy integracji

  • Zakup lasera i robota osobno, bez integratora. Każdy dostawca odpowiada za swoją maszynę, nikt za to, czy działają razem.
  • Pominięcie prób technologicznych. Parametry z katalogu nie uwzględniają Twoich szczelin, powłok i tolerancji.
  • Za słaby przyrząd mocujący. Robot powtarza ruch idealnie, ale jeśli detal leży za każdym razem inaczej, spoina też będzie inna.
  • Stała moc na całym torze. Bez powiązania mocy z prędkością naroża i łuki są przepalone.
  • Brak procedury sprawdzenia TCP. Po drobnej kolizji stanowisko produkuje braki, zanim ktoś to zauważy.
  • Bezpieczeństwo na końcu projektu. Dokładanie osłon do gotowej celi jest droższe i rzadko daje dobry wynik.
  • Brak szkoleń. Stanowisko, które umie obsłużyć tylko jedna osoba, stoi, gdy ta osoba jest na urlopie.

Jak my podchodzimy do integracji

Od ponad 45 lat projektujemy i produkujemy rozwiązania do automatyzacji procesów przemysłowych, a od lat łączymy technologię spawalniczą z robotyzacją. Z tego doświadczenia wynika prosta zasada: integracja lasera z robotem zaczyna się od detalu klienta, nie od maszyny. Najpierw patrzymy na rysunki, tolerancje i sposób przygotowania elementów, potem robimy próby i dopiero wtedy dobieramy źródło, głowicę, robota i przyrząd.

Projektowanie, produkcję i rozwój prowadzimy we własnych strukturach. Dzięki temu laser, sterowanie i robot nie są dla nas trzema osobnymi produktami od trzech firm, tylko jednym systemem, za który odpowiadamy w całości. Kiedy coś nie działa, klient nie musi ustalać, czy winny jest laser, czy robot. Dzwoni do nas.

Uważamy też, że stanowisko zrobotyzowane powinno być elastyczne. Mały zakład produkujący balustrady ma inne potrzeby niż producent komponentów w dużych seriach, więc dopasowujemy stanowisko do skali i asortymentu, zamiast sprzedawać jedną konfigurację wszystkim. A po uruchomieniu zostajemy: szkolimy operatorów i programistów, prowadzimy serwis i dostarczamy części zamienne.

Zrobotyzowane spawanie laserowe od jednego dostawcy

Jeśli planujesz integrację spawarki laserowej z robotem, możemy przeprowadzić Cię przez cały proces: od audytu i prób na Twoich detalach, przez projekt i produkcję stanowiska, instalację, programowanie i certyfikację spoin, po szkolenia i serwis. Łączymy spawarki LaserWeld z robotami przemysłowymi i cobotami ROKAE xMate, a komponenty systemu opisuje strona System LaserWeld. Gotowe konfiguracje i przykłady stanowisk znajdziesz w ofercie automatyzacji i robotyzacji spawania oraz na stronie robota spawalniczego. Prześlij nam rysunki detali, a zaproponujemy technologię i konfigurację stanowiska.

Najczęstsze pytania

Czy mogę podłączyć laser, który już mam, do nowego robota?

Często tak, ale zależy to od interfejsu sterowania źródła i masy głowicy. Trzeba sprawdzić, czy laser pozwala na zewnętrzne zadawanie mocy i sygnałów z robota oraz czy głowica nadaje się do pracy na ramieniu. Zanim zdecydujesz, warto zrobić przegląd techniczny obu urządzeń.

Czy cobot z laserem może pracować bez wygrodzenia?

Nie, jeśli chodzi o spawanie laserowe metali. Funkcje bezpieczeństwa cobota chronią przed kontaktem z ramieniem, ale nie przed promieniowaniem wiązki ani jej odbiciami. Stanowisko potrzebuje strefy z osłonami laserowymi lub kabiny zaprojektowanej zgodnie z oceną ryzyka całej aplikacji.

Czy śledzenie spoiny jest zawsze potrzebne?

Nie zawsze. Przy krótkich spoinach i powtarzalnych detalach w precyzyjnym przyrządzie często wystarczy wyszukiwanie punktu startu. Śledzenie spoiny opłaca się przy długich złączach, dużych detalach i elementach, które odkształcają się podczas spawania.

Jak długo trwa wdrożenie zrobotyzowanego stanowiska laserowego?

Zależy od złożoności detali, liczby przyrządów i zakresu prób technologicznych, dlatego termin ustala się po audycie. Najwięcej czasu zajmują zwykle próby i przyrządy, a nie sam montaż. Dobre przygotowanie rysunków i próbek skraca cały proces.

Kto odpowiada za zgodność stanowiska z przepisami?

Odpowiada podmiot, który wprowadza stanowisko do użytku jako całość i przeprowadza ocenę ryzyka. Przy zakupie elementów od kilku dostawców ustal to w umowie przed zamówieniem. Przy stanowisku od jednego integratora odpowiedzialność jest jasna od początku.

Źródła

Rekomendacje

Szkolenie operatora robota: zakres, program i dobre praktyki – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: operator doskonali umiejętności obsługi panelu robota przemysłowego

Szkolenie operatora robota: zakres, program i dobre praktyki

Dobre szkolenie operatora robota obejmuje pięć bloków: bezpieczeństwo pracy w strefie robota, obsługę panelu i trybów pracy, uruchamianie i zatrzymywanie cyklu, przezbrajanie stanowiska pod konkretny detal oraz reagowanie na typowe alarmy. Operator nie musi pisać programów od zera. Musi za to umieć bezpiecznie prowadzić produkcję, poprawić punkt, wymienić narzędzie i wiedzieć, kiedy zadzwonić do programisty lub serwisu. Poniżej rozpisujemy zakres modułów, różnice między robotem przemysłowym a cobotem, osobny program dla operatorów spawarek laserowych i plan, według którego szkolenie da się zorganizować we własnym zakładzie.

Jm-tronik
Automatyzacja dopasowana do Twojej produkcji
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska, integrując technologię spawalniczą z automatyzacją procesów przemysłowych.
Poznaj rozwiązania JM-TRONIK

TL;DR

  • Zakres szkolenia zależy od roli: operator prowadzi produkcję i drobne korekty, programista tworzy i modyfikuje programy, utrzymanie ruchu diagnozuje i konserwuje.
  • Szkolenie ogólne z obsługi robota to za mało. Liczy się nauka na Twoim stanowisku, z Twoim detalem, Twoim oprzyrządowaniem i Twoimi przezbrojeniami.
  • Pierwszy moduł to zawsze bezpieczeństwo: strefy, zatrzymania awaryjne, tryby pracy, zasady wejścia do celi.
  • Operator ręcznej spawarki laserowej potrzebuje osobnego programu: parametry procesu, przygotowanie złącza, ochrona przed promieniowaniem, ocena spoiny.
  • Szkolenie zaplanuj jako część wdrożenia maszyny, z próbą praktyczną na koniec i powtórką po pierwszych tygodniach produkcji.

Spis treści

Operator, programista, utrzymanie ruchu: trzy różne szkolenia

Najczęstszy błąd przy zamawianiu szkolenia to jedno szkolenie dla wszystkich. Operator, który ma przez osiem godzin podawać detale i pilnować cyklu, potrzebuje czegoś innego niż technolog, który będzie dopisywał nowe programy pod kolejne zlecenia. Zanim ustalisz zakres, przypisz ludzi do ról.

RolaCo robi na co dzieńZakres szkoleniaCzego nie robi
OperatorUruchamia cykl, ładuje detale, kontroluje jakość, kasuje proste alarmyBHP przy robocie, panel i tryby pracy, wybór programu, przezbrojenie, korekta punktów w zakresie dopuszczonym przez programistę, codzienna kontrola stanowiskaNie tworzy nowych programów, nie zmienia ustawień bezpieczeństwa
Programista / technologTworzy i optymalizuje programy, dobiera parametry procesuWszystko z poziomu operatora plus układy współrzędnych, definicja narzędzia (TCP), struktura programu, wejścia i wyjścia, logika, parametry procesu (np. spawania)Nie zastępuje serwisu przy usterkach mechanicznych i elektrycznych
Utrzymanie ruchuKonserwacja, diagnostyka, wymiana podzespołówHarmonogram przeglądów, kopie zapasowe, diagnostyka alarmów, wymiana elementów eksploatacyjnych, kalibracjaNie zmienia technologii procesu bez technologa

W małym zakładzie jedna osoba często łączy rolę operatora i programisty. To w porządku, ale wtedy szkolenie trwa dłużej i musi obejmować oba poziomy, a w zespole przyda się druga osoba z uprawnieniami operatora na wypadek urlopu lub choroby.

Co obejmuje szkolenie operatora robota: moduły po kolei

Poniższy program sprawdza się zarówno przy stanowisku spawalniczym, jak i przy paletyzacji, pakowaniu czy obsłudze maszyny CNC. Kolejność ma znaczenie: bez pierwszego modułu nie przechodzi się do pracy przy pracującym robocie.

1. Bezpieczeństwo pracy w strefie robota

  • budowa stanowiska: osłony, kurtyny i skanery bezpieczeństwa, maty, zamki drzwi celi;
  • rodzaje zatrzymań: przycisk awaryjny, zatrzymanie z kurtyny, otwarcie drzwi, przycisk zezwolenia na panelu;
  • tryby pracy (ręczny z ograniczoną prędkością, automatyczny) i zasady przełączania;
  • kto i kiedy może wejść do strefy, jak zabezpieczyć stanowisko przed przypadkowym uruchomieniem;
  • zagrożenia procesowe: promieniowanie łuku lub lasera, dym spawalniczy, przygniecenie przez spadającą paletę, gorące detale.

Ten moduł warto zakończyć krótkim sprawdzianem praktycznym: operator pokazuje, jak zatrzyma robota w trzech różnych sytuacjach i jak bezpiecznie wznowi pracę.

2. Panel operatorski i podstawy ruchu

Operator uczy się czytać ekran panelu (teach pendant lub HMI stanowiska), wybierać program, sterować robotem ręcznie w różnych układach współrzędnych i przy obniżonej prędkości, a także rozpoznawać stan robota: gotowy, w cyklu, w alarmie. Na cobocie dochodzi prowadzenie ramienia ręką (tryb swobodnego prowadzenia), które bardzo przyspiesza naukę.

3. Prowadzenie produkcji

  • uruchomienie stanowiska na początku zmiany i jego wyłączenie na końcu;
  • start cyklu, pauza, zatrzymanie i bezpieczny powrót do pozycji bazowej;
  • wymiana palet, kartonów, worków lub detali bez przerywania pracy tam, gdzie stanowisko na to pozwala;
  • kontrola pierwszej i kolejnych sztuk, zapis wyników.

4. Przezbrojenie i korekty

Tu szkolenia ogólne zawodzą najczęściej. Operator musi umieć wymienić chwytak lub przyrząd, wybrać program pod nowy detal lub nowy wzór paletyzacji i skorygować punkt, gdy detal przyszedł z nieco inną tolerancją. Zakres dopuszczalnych korekt ustala programista i warto go zapisać wprost w instrukcji stanowiska: co operator poprawia sam, a z czym czeka na technologa.

5. Alarmy, drobne usterki i codzienna kontrola

  • lista najczęstszych komunikatów i reakcja na każdy z nich;
  • co sprawdzić przed wezwaniem serwisu (sprężone powietrze, czujniki, położenie detalu, osłony);
  • codzienna kontrola wizualna: przewody, chwytak, dysza, końcówki, czystość osłon optycznych;
  • przekazanie zmiany: co zapisać i komu zgłosić.

Robot przemysłowy a cobot: czym różni się szkolenie

Coboty projektuje się do pracy bliżej człowieka, a ich programowanie bywa prostsze, dlatego część firm zakłada, że szkolenie można skrócić do jednego popołudnia. To tylko połowa prawdy. Interfejs rzeczywiście uczy się szybciej, a prowadzenie ramienia ręką pozwala operatorowi po kilku godzinach ustawić nowy punkt. Zakres bezpieczeństwa jest jednak inny, a nie mniejszy.

Przy cobocie operator musi rozumieć, że bezpieczeństwo zależy od całej aplikacji, a nie tylko od samego ramienia. Ostra krawędź blachy w chwytaku, palnik spawalniczy czy ciężki karton na wysokości twarzy zmieniają ocenę ryzyka. Szkolenie powinno więc pokazać skonfigurowane ograniczenia siły i prędkości, strefy pracy i to, czego operatorowi zmieniać nie wolno.

Przy dużym robocie przemysłowym nacisk przesuwa się na dyscyplinę strefy: robot pracuje szybko i za wygrodzeniem, a większość wypadków zdarza się przy wejściu do celi w trakcie przezbrojenia lub usuwania zakleszczenia. Tu ćwiczy się procedurę wejścia do strefy aż do odruchu.

Jeśli dopiero wybierasz stanowisko, zobacz, jak wyglądają gotowe cele z cobotem do spawania, paletyzacji czy obsługi maszyn. Kompletna cela z gotową dokumentacją i instrukcją stanowiska znacznie upraszcza późniejsze szkolenie.

Jak szkolić operatorów spawarki laserowej

Ręczna spawarka laserowa to inny świat niż spawanie metodą MIG/MAG czy TIG. Spawacz z doświadczeniem szybko opanowuje uchwyt, ale musi przestawić nawyki: laser wymaga dokładniejszego przygotowania złącza, a spoina powstaje znacznie szybciej. Program szkolenia warto podzielić na cztery bloki.

Bezpieczeństwo przy pracy z laserem

Promieniowanie lasera dużej mocy jest groźne dla oczu i skóry także po odbiciu od błyszczącej powierzchni detalu. Szkolenie obejmuje wyznaczenie strefy pracy laserowej, okulary ochronne dobrane do długości fali urządzenia, odzież ochronną, wyciąg dymów oraz blokady bezpieczeństwa maszyny, np. czujnik kontaktu dyszy z materiałem. Konkretne wymagania dla danego modelu podaje producent w instrukcji. To od niej zaczyna się szkolenie, a nie od ogólnych zasad.

Parametry procesu

Operator uczy się, jak moc, prędkość prowadzenia, gaz osłonowy i położenie ogniska wpływają na przetop i wygląd spoiny. Do tego dochodzą tryby pracy (ciągły, punktowy, z oscylacją wiązki) oraz różnice między stalą czarną, nierdzewną i aluminium. Najlepiej pracować na zapisanych zestawach parametrów dla detali produkowanych w zakładzie, a nie na przypadkowych blaszkach.

Przygotowanie złącza i spoiny próbne

Szczelina, czystość krawędzi i ustalenie detalu decydują o wyniku bardziej niż przy spawaniu łukowym. Operator wykonuje serię spoin próbnych na materiale i grubościach z własnej produkcji, np. na profilach do balustrad, ram mebli stalowych czy elementów bram, i uczy się oceniać je wizualnie. Część próbek warto przeciąć, żeby zobaczyć przetop.

Kwalifikacje i dokumentacja

Jeśli spoiny podlegają wymaganiom klienta lub normy, szkolenie praktyczne to dopiero początek. W Polsce szkolenia spawaczy i operatorów urządzeń spawalniczych często prowadzi się według wytycznych W-CS-41-2024 Centrum Spawalnictwa Łukasiewicz – GIT, a kwalifikowanie technologii spawania i osób to osobny etap z próbami i badaniami. Ustal z działem jakości, czy Twoje wyroby tego wymagają, zanim przypiszesz operatorowi samodzielną pracę na zleceniach klienta.

Jeżeli rozważasz ręczne spawanie laserem, porównaj warianty, od podstawowej spawarki laserowej LaserWeld Basic po wersję 3w1 LaserWeld Pro, która łączy spawanie z cięciem i czyszczeniem. Zakres szkolenia rośnie razem z liczbą funkcji maszyny.

Przepisy: co musi spełnić pracodawca

W Polsce nie ma jednego państwowego egzaminu na „operatora robota”. Obowiązki wynikają z ogólnych przepisów BHP i z dokumentacji maszyny.

  • Szkolenia BHP. Pracownik przechodzi szkolenie wstępne (ogólne i stanowiskowe) oraz szkolenia okresowe. Częstotliwość szkoleń okresowych określa rozporządzenie w sprawie szkolenia w dziedzinie BHP, a dla prac szczególnie niebezpiecznych jest ona krótsza. Aktualny harmonogram dla Twoich stanowisk ustala służba BHP i to ją pytaj w razie wątpliwości.
  • Instruktaż stanowiskowy przy robocie. Powinien opierać się na instrukcji stanowiska i ocenie ryzyka całej aplikacji, a nie tylko na instrukcji samego robota.
  • Uprawnienia UDT. Zaświadczenia kwalifikacyjne UDT dotyczą obsługi i konserwacji urządzeń objętych dozorem technicznym. Jeżeli przy stanowisku pracuje np. wózek jezdniowy podnośnikowy wożący palety, jego operator potrzebuje osobnych uprawnień, niezależnie od szkolenia z robota. Czy któreś z Twoich urządzeń podlega dozorowi, sprawdź na liście UDT lub u inspektora.
  • Spawanie. Wymagania wobec spawaczy i technologii wynikają z norm i wymagań odbiorców wyrobu, o czym piszemy wyżej.

Warto też wpisać szkolenie do umowy na zakup maszyny. Firmy realizujące projekty z dofinansowaniem robią to od dawna: przykładowo w zapytaniu ofertowym na dostawę zrobotyzowanego stanowiska do gięcia z doradztwem wdrożeniowym i szkoleniem szkolenie z obsługi jest częścią zamówienia, a nie dodatkiem kupowanym później.

Plan szkolenia w zakładzie w sześciu krokach

  1. Opisz stanowisko i role. Kto będzie operatorem na każdej zmianie, kto programistą, kto z utrzymania ruchu. Zaplanuj co najmniej dwóch operatorów na stanowisko.
  2. Zbierz detale i zlecenia. Przygotuj rzeczywiste części, palety, kartony lub worki, na których stanowisko będzie pracować. Szkolenie na detalu z produkcji jest warte więcej niż godzina teorii.
  3. Zbuduj wizję pracy przed praktyką. Pokaż operatorom film lub symulację cyklu, układ celi i instrukcję stanowiska, zanim staną przy robocie. Ludzie, którzy wiedzą, czego się spodziewać, zadają instruktorowi lepsze pytania.
  4. Szkolenie na uruchomionym stanowisku. Najpierw tryb ręczny i obniżona prędkość, potem cykl automatyczny, na końcu przezbrojenia i symulowane alarmy.
  5. Sprawdzian praktyczny. Operator samodzielnie uruchamia zmianę, przezbraja stanowisko, reaguje na dwa wywołane alarmy i zatrzymuje robota awaryjnie. Wynik zapisz w aktach szkolenia.
  6. Powtórka po kilku tygodniach. Po pierwszym okresie produkcji wychodzą pytania, których nikt nie zadał na szkoleniu. Krótka sesja z instruktorem i aktualizacja instrukcji stanowiska zamykają wdrożenie.

Po czym poznać, że szkolenie zadziałało

Zaświadczenie o ukończeniu kursu nie mówi, czy stanowisko pracuje wydajnie. Lepiej obserwować kilka prostych wskaźników przez pierwsze tygodnie:

  • liczba i czas przestojów z winy obsługi (zakleszczenia, źle wybrany program, pomylone przezbrojenie);
  • czas przezbrojenia w porównaniu z czasem pokazanym przez instruktora;
  • odsetek braków na pierwszej sztuce po zmianie zlecenia;
  • liczba wezwań programisty lub serwisu do spraw, które operator powinien rozwiązać sam.

Najłatwiej zbierać te dane, gdy operator zgłasza przestoje i ich przyczyny w systemie, a nie na kartce. System MES do rejestrowania produkcji i przestojów przez operatorów pozwala zobaczyć, czy problemy dotyczą jednej zmiany, jednego detalu czy jednej osoby, i na tej podstawie zaplanować dodatkowe szkolenie. Po stronie utrzymania ruchu przydaje się z kolei planowanie konserwacji prewencyjnej w układzie Gantta: codzienne czynności operatora i okresowe przeglądy robota trafiają do jednego harmonogramu i nic nie wypada między zmianami.

Przy stanowiskach, gdzie zmienia się dużo programów, np. przy spawaniu krótkich serii, przyda się też uporządkowane oprogramowanie do robotów. Programista przygotowuje i testuje programy, a operator wybiera gotowy program zamiast poprawiać punkty na hali.

Jak szkolimy przy wdrożeniu: nasze doświadczenie

Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu i wiemy jedno: nawet doświadczony operator na nowym stanowisku zrobotyzowanym przez pierwsze dni czuje się niepewnie. Dlatego nie traktujemy szkolenia jako osobnego punktu na fakturze, tylko jako część wdrożenia, tak samo ważną jak instalacja maszyny.

Nasze stanowiska projektujemy i produkujemy we własnych strukturach, więc szkolenie prowadzą ludzie, którzy znają maszynę od środka. Pozwala nam to uczyć nie ogólnej obsługi robota, ale konkretnej konfiguracji: Twojego detalu, Twojego przyrządu, Twoich przezbrojeń. Szkolimy osobno operatorów i programistów, bo te role potrzebują innej wiedzy. Przy spawarkach laserowych LaserWeld łączymy szkolenie z doborem parametrów, a gdy wyrób tego wymaga, pomagamy w certyfikacji spoin i technologii spawania.

Po uruchomieniu nie zostawiamy zespołu samego. Serwis 24/7, części zamienne i programowanie robotów są po naszej stronie, więc operator wie, do kogo dzwonić, gdy pojawi się pytanie, którego nie było na szkoleniu. Z naszej praktyki wynika, że to właśnie pierwsze tygodnie produkcji decydują, czy zespół polubi robota, czy będzie go omijał.

Stanowisko i szkolenie od jednego dostawcy

Jeśli planujesz robotyzację spawania, paletyzacji lub pakowania, możemy dostarczyć całość: projekt stanowiska, maszynę, instalację, szkolenie operatorów i programistów oraz serwis. Zobacz nasze rozwiązania w zakresie automatyzacji i robotyzacji spawania, na przykład kompletny robot spawalniczy, albo stanowiska do paletyzacji worków i robotyzacji pakowania. Do pracy obok ludzi proponujemy roboty współpracujące ROKAE xMate. Napisz do nas przez stronę JM-TRONIK, a omówimy Twój detal i zakres szkolenia dla Twojego zespołu.

FAQ

Ile trwa szkolenie operatora robota?

Zależy od stanowiska i roli. Operator prostej celi paletyzacyjnej lub cobota opanowuje podstawy szybciej niż programista, który musi nauczyć się układów współrzędnych, logiki i parametrów procesu. Rozsądnie jest zaplanować szkolenie na uruchomionym stanowisku, sprawdzian praktyczny i powtórkę po kilku tygodniach produkcji, zamiast jednego długiego bloku teorii.

Czy operator robota potrzebuje uprawnień UDT?

Samo szkolenie z obsługi robota nie kończy się zaświadczeniem UDT. Uprawnienia UDT dotyczą urządzeń objętych dozorem technicznym, np. wózków jezdniowych podnośnikowych, więc są potrzebne, jeśli operator obsługuje również takie urządzenie. Obowiązkowe są natomiast szkolenia BHP i instruktaż stanowiskowy.

Czy spawacz MIG/MAG od razu poradzi sobie ze spawarką laserową?

Doświadczenie spawalnicze bardzo pomaga, ale nie zastępuje szkolenia. Laser wymaga dokładniejszego przygotowania złącza, innego doboru parametrów i ścisłych zasad ochrony przed promieniowaniem. Najlepiej, gdy spawacz przejdzie szkolenie na materiałach i grubościach z własnej produkcji.

Czy operator może sam poprawiać program robota?

Tylko w zakresie, który ustalił programista, zwykle chodzi o korektę wybranych punktów lub przesunięcie bazy. Tworzenie nowych programów i zmiana ustawień bezpieczeństwa należą do programisty lub integratora. Ten podział warto zapisać w instrukcji stanowiska.

Źródła

Rekomendacje

Spawanie laserowe stali nierdzewnej: krawędzie, gaz i parametry – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: spajanie laserowe krawędzi ze stali nierdzewnej

Spawanie laserowe stali nierdzewnej: krawędzie, gaz i parametry

Stal nierdzewna dobrze znosi spawanie laserowe. Wiązka wprowadza mało ciepła, więc spoina jest wąska, detal mniej się odkształca, a przebarwień do usunięcia jest mniej niż po TIG-u czy MIG-u. Jest jeden warunek: laser wybacza znacznie mniej niż łuk. O jakości spoiny decyduje najczęściej to, co dzieje się przed naciśnięciem spustu: jak wycięto krawędź, jaki zostawiono luz, czy detal jest czysty i czym go osłonięto. Poniżej opisujemy cały proces krok po kroku, z liczbami tam, gdzie da się je podać, i z ostrzeżeniem tam, gdzie łatwo o błąd.

Jm-tronik
jm-tronik.eu
Precyzyjne spawanie nierdzewki
JM-TRONIK projektuje i produkuje spawarki laserowe oraz stanowiska zrobotyzowane, łącząc technologię spawania z automatyzacją produkcji.
Poznaj rozwiązania JM-TRONIK

TL;DR

  • Cienkie blachy nierdzewne łączy się doczołowo na równych krawędziach bez fazowania. Grubsze detale, powyżej 2 do 3 mm, dostają lekki ukos, który można wykonać już podczas cięcia laserowego.
  • Luz montażowy pilnuje się w okolicach dziesiątych części milimetra. Szczelina powyżej 0,8 mm zwykle oznacza kłopot z wypełnieniem spoiny albo konieczność użycia drutu.
  • Tlenki, oleje, smary i resztki folii ochronnej to główne źródła porowatości. Detal musi być czysty, a krawędź najlepiej cięta w azocie.
  • Gaz osłonowy i tempo prowadzenia głowicy decydują o kolorze spoiny. Tęczowe nalotowe barwy świadczą o zbyt słabej osłonie lub nadmiarze ciepła.
  • Spawarka laserowa wymaga oceny ryzyka stanowiskowego. Znak CE maszyny nie zwalnia z tego obowiązku pracodawcy.

Spis treści

Dlaczego laser i stal nierdzewna dobrze się rozumieją

Stal nierdzewna jest wrażliwa na ciepło. Za długie grzanie oznacza odkształcenia cienkich blach, szerokie pasmo przebarwień wokół spoiny i ryzyko pogorszenia odporności korozyjnej w strefie wpływu ciepła. Klasyczne metody łukowe wprowadzają tego ciepła dużo, bo energia rozkłada się na szerokim jeziorku.

Laser skupia energię w bardzo małej plamce. Materiał topi się punktowo, szybko krzepnie, a strefa wpływu ciepła pozostaje wąska. W praktyce warsztatowej daje to trzy korzyści: mniej prostowania po spawaniu, mniej szlifowania i polerowania, a przy widocznych spoinach (balustrady, meble ze stali, obudowy, zbiorniki) estetyczne łączenie prawie bez obróbki wykańczającej. Spajanie cienkościennych elementów z blach nierdzewnych wiązką laserową od lat jest przedmiotem badań polskich spawalników, czego przykładem jest artykuł o wykorzystaniu źródeł laserowych do spajania cienkościennych elementów nierdzewnych w Przeglądzie Spawalnictwa.

Najczęściej spawane laserem gatunki to austenityczne stale chromowo-niklowe, takie jak 1.4301 (AISI 304) i 1.4404 (AISI 316L). Spawają się przewidywalnie i to na nich operatorzy najszybciej uczą się metody. Gatunki ferrytyczne również dają się łączyć, choć ich ziarno łatwiej się rozrasta przy przegrzaniu. Gatunki martenzytyczne i duplex wymagają już technologii dobranej indywidualnie i próbnych spoin, zanim trafią do produkcji.

Laser, TIG czy MIG: co wybrać do nierdzewki

Każda z tych metod ma swoje miejsce w zakładzie. Poniższe porównanie dotyczy typowej produkcji z blach i profili nierdzewnych o niewielkiej i średniej grubości.

KryteriumSpawanie laseroweTIGMIG/MAG
Ilość wprowadzanego ciepłamała, wąska strefa wpływu ciepłaśredniaduża
Odkształcenia cienkich blachminimalneumiarkowanewyraźne
Przebarwienia wokół spoinywąskie, łatwe do usunięciaszerszenajszersze, plus odpryski
Tempo spawaniawysokieniskiewysokie
Tolerancja na luz i złe pasowanieniskaśredniawysoka
Wymagania co do czystości detalubardzo wysokiewysokieumiarkowane
Próg wejścia dla operatoraniski przy dobrym szkoleniuwysoki, potrzeba lat praktykiśredni
Koszt inwestycjinajwyższyniskiniski do średniego

Wniosek dla produkcji seryjnej jest prosty: laser wygrywa tempem, estetyką i ograniczeniem obróbki po spawaniu, ale tylko wtedy, gdy zakład potrafi powtarzalnie dostarczyć dobrze dopasowane, czyste detale. Tam, gdzie szczeliny są duże i zmienne, a części idą prosto z nożyc gilotynowych bez kontroli, łuk dalej bywa bezpieczniejszym wyborem.

Przygotowanie krawędzi do spawania laserem

Zadaniem przygotowania brzegów, w każdej metodzie, jest zapewnienie wymaganego przetopu i ułatwienie spawania. W spawaniu laserowym ten etap ma jeszcze większą wagę, bo plamka wiązki jest mała i nie „zbierze” krzywej krawędzi tak jak szeroki łuk.

Cienkie blachy: równa krawędź bez ukosu

Przy złączach doczołowych cienkich elementów zaleca się idealnie równe krawędzie bez fazowania, a przy grubszych detalach, powyżej 2 do 3 mm, lekki ukos, który można wykonać w jednej operacji podczas cięcia laserowego, bez osobnej obróbki mechanicznej. Dla blach rzędu 1 mm najlepszą krawędzią jest po prostu dobra krawędź po cięciu laserem: prosta, prostopadła, bez nadtopień i zadziorów.

Na nożycach gilotynowych łatwo o lekkie zawinięcie krawędzi i zadzior. Przy TIG-u spawacz to skoryguje, przy laserze taki zadzior tworzy miejscową szczelinę i podcięcie. Jeśli tniesz mechanicznie, krawędź trzeba wyrównać i stępić zadzior, zanim detal trafi na stół spawalniczy.

Grubsze detale: ukos wycięty od razu

Powyżej kilku milimetrów wiązka ręcznej spawarki zaczyna mieć trudność z pełnym przetopem na prostej krawędzi. Wtedy stosuje się lekki ukos, a często także drut dodatkowy. Największa oszczędność pojawia się, gdy ukos powstaje na wycinarce w tym samym przebiegu co kontur detalu: odpada szlifowanie, a każda kolejna część ma identyczną geometrię.

To, czy krawędź po cięciu w ogóle trzeba wykańczać, zależy od funkcji detalu, wymagań estetycznych i dalszych procesów, takich jak gięcie, spawanie czy malowanie. Do spawania laserowego warto przyjąć zasadę: gratujemy tylko tam, gdzie zadzior wpływa na pasowanie, a nie „na wszelki wypadek”.

Luz montażowy i tolerancje

To najważniejsza liczba w całym procesie. Typowa tolerancja cięcia CNC według ISO 9013 mieści się w granicach od ±0,1 mm do ±0,5 mm, a zalecany luz montażowy to 0,3 do 0,8 mm. Przy powtarzalnej produkcji seryjnej celuje się zwykle węziej: luz w przedziale 0,2 do 0,5 mm, a przekroczenie 0,8 mm często prowadzi do problemów z wypełnieniem spoiny.

W praktyce oznacza to, że tolerancje trzeba liczyć łącznie: odchyłka cięcia, odchyłka gięcia i dokładność przyrządu sumują się w szczelinę, którą widzi wiązka. Jeśli pierwszy raz układasz taki łańcuch wymiarowy, pomocny będzie praktyczny przewodnik po tolerancjach w obróbce, który dobrze tłumaczy, jak zapisywać i kontrolować odchyłki części współpracujących.

Kilka zasad, które sprawdzają się na hali:

  1. Przyrząd spawalniczy lub dociski są obowiązkowe przy seriach. Ręczne przytrzymywanie detalu daje szczelinę zmienną wzdłuż spoiny.
  2. Sczepiaj gęsto i krótko, laserem, z tej samej strony, z której będziesz spawać. Rzadkie sczepy przy cienkiej blasze pozwalają krawędziom rozejść się pod wpływem ciepła.
  3. Przy złączach zakładkowych dociskaj blachy do siebie na całej długości. Szczelina między warstwami działa jak izolator i zaburza przetop.
  4. Mierz luz szczelinomierzem na pierwszych sztukach z serii, a nie dopiero przy reklamacji.

Co zapisać na rysunku wykonawczym

Największy zysk z lasera pojawia się wtedy, gdy o spawaniu myśli się już przy projekcie CAD. Rysunek powinien jasno definiować tolerancję krawędzi, minimalny luz montażowy i wymagany kąt ukosowania, zamiast zostawiać ich interpretację operatorowi. Dopisek o gotowości krawędzi do spawania pozwala pominąć szlifowanie, pod warunkiem że cięcie odbywa się w azocie, który nie zostawia warstwy tlenkowej.

Czystość detalu: tlenki, smary i folia

Zakłady, które przechodzą z TIG-u na laser, często traktują nową maszynę jako prosty zamiennik i nie zmieniają sposobu przygotowania detali. To błąd. Nawet śladowe ilości olejów i smarów w procesie laserowym powodują niestabilność procesu i porowatość spoiny, wyraźniej odczuwalne niż przy metodach łukowych. Konieczne jest też usunięcie tlenków i zgorzeliny ze strefy łączenia.

Sprawdzona kolejność przygotowania detalu ze stali nierdzewnej:

  1. Cięcie w azocie. Krawędź jest jasna, bez tlenków, gotowa do spawania bez szlifowania. Krawędź po cięciu w tlenie wymaga usunięcia warstwy tlenkowej przed spawaniem.
  2. Zdjęcie folii ochronnej w pasie kilku centymetrów od linii spoiny. Klej z folii odparowuje pod wiązką i daje pory oraz kopcenie.
  3. Odtłuszczenie strefy spoiny czystym środkiem, który nie zostawia filmu, i czystą ściereczką, nie tą samą, którą wyciera się stół.
  4. Narzędzia tylko do nierdzewki. Szczotka czy ściernica używana wcześniej na stali czarnej przenosi cząstki żelaza, które potem rdzewieją na powierzchni.
  5. Spawanie bez zwłoki. Odtłuszczony detal odłożony na kilka dni zbiera kurz i odciski palców.

Główne wyzwanie przy wdrożeniu lasera to nie sama maszyna, ale zmiana nawyków zakładu: od rygorystycznej czystości po precyzyjne pasowanie. Tam, gdzie detale przychodzą z warstwą tlenków lub zanieczyszczeń, rozwiązaniem bywa czyszczenie laserowe przed spawaniem, bez chemii i bez ścierniwa.

Gaz osłonowy i przebarwienia przy spoinie

Rozgrzana nierdzewka łączy się z tlenem z powietrza. Efektem są nalotowe barwy: od słomkowej, przez niebieską, po szarą. Im ciemniejszy kolor, tym grubsza warstwa tlenków i tym większe ryzyko, że odporność korozyjna w tym miejscu spadnie.

Przy spawaniu laserowym stosuje się zwykle argon albo azot. Kilka praktycznych obserwacji:

  • Kierunek i wydatek gazu muszą chronić jeziorko i świeżo zakrzepłą spoinę. Zbyt mały wydatek nie osłoni, zbyt duży wprowadzi turbulencje i zassie powietrze.
  • Tempo prowadzenia głowicy wpływa na kolor tak samo jak gaz. Zbyt wolny ruch to nadmiar ciepła i szerokie pasmo przebarwień.
  • Osłona grani jest potrzebna, gdy liczy się odporność korozyjna od strony wewnętrznej, na przykład w rurach i zbiornikach na media.
  • Wymagania odbiorcy decydują o dalszej obróbce. Spoiny w strefie kontaktu z żywnością czy chemią zwykle wymagają usunięcia przebarwień i przywrócenia warstwy pasywnej, zgodnie ze specyfikacją klienta.

Dobra wiadomość jest taka, że wąska strefa wpływu ciepła lasera daje przebarwienia wąskie i jasne. Często wystarczy krótkie czyszczenie, a nie mozolne polerowanie całego pasa wokół spoiny.

Czy do spawania laserowego potrzebny jest drut

Nie zawsze. Przy cienkich blachach z dobrym pasowaniem spawa się bez materiału dodatkowego, przetapiając same krawędzie. To najszybszy i najczystszy wariant.

Drut przydaje się w trzech sytuacjach: gdy szczelina zbliża się do górnej granicy tolerancji, gdy potrzebny jest nadlew lub spoina pachwinowa o określonym wymiarze oraz przy grubszych detalach z ukosem. Gatunek drutu dobiera się do materiału rodzimego, tak jak w innych metodach. Ręczne spawarki z podajnikiem drutu dają tu dużą elastyczność, ale drut nie zastępuje dobrego pasowania: maskuje błąd, a nie go usuwa.

Parametry: jak dojść do stabilnej spoiny

Nie ma jednej tabeli parametrów, która zadziała na każdej maszynie. Moc, prędkość, położenie ogniska, częstotliwość i amplituda oscylacji (wobblingu) oraz wydatek gazu zależą od źródła lasera, głowicy, grubości, rodzaju złącza i pozycji spawania. Rozsądna droga wygląda tak:

  1. Zacznij od programów zalecanych przez producenta maszyny dla danej grubości i gatunku.
  2. Spawaj próbki z tego samego materiału, w tym samym przyrządzie, z tym samym luzem co produkcja.
  3. Przetnij próbki i sprawdź przetop na zgładzie, a nie tylko wygląd lica.
  4. Zmieniaj jeden parametr naraz i zapisuj wynik.
  5. Zatwierdzone ustawienia zapisz w maszynie jako program dla konkretnego detalu.

W branżach, gdzie odbiorca wymaga udokumentowanej technologii, sam ładny wygląd spoiny nie wystarczy. Potrzebne są badania i uznanie technologii spawania, dlatego warto planować ten etap razem z zakupem maszyny.

Pamiętaj też o elementach eksploatacyjnych głowicy. Okienko ochronne chroni optykę przed odpryskami i oparami. Zabrudzone okienko pochłania część energii, a spoina traci przetop bez zmiany jakichkolwiek ustawień. Jeśli chcesz zrozumieć, dlaczego czystość i jakość optyki ma takie znaczenie, zajrzyj do technicznego omówienia roli szkła w laserach.

Bezpieczeństwo przy spawarce laserowej

Spawarki laserowe do metali to urządzenia dużej mocy, a promieniowanie odbite od błyszczącej nierdzewki jest realnym zagrożeniem dla oczu i skóry, także osób postronnych. Pracodawca w Polsce musi przeprowadzić ocenę ryzyka zawodowego związanego ze sztucznym promieniowaniem optycznym. Zasady takiej oceny opisuje poradnik CIOP-PIB o ocenie ryzyka przy sztucznym promieniowaniu optycznym.

Certyfikat CE maszyny nie zwalnia z oceny stanowiskowej. Przy szybkich wdrożeniach najczęściej pomija się trzy rzeczy: odbicia od detalu i otoczenia, wydzielenie strefy pracy oraz blokady bezpieczeństwa. Operator potrzebuje okularów lub przyłbicy do spawania laserowego dobranej do długości fali i mocy lasera, a strefa pracy powinna być osłonięta ekranami lub kabiną. Gdy nie masz pewności, czy stanowisko spełnia wymagania, oceń je ze specjalistą BHP, zanim pierwszy raz uruchomisz laser w hali.

Jak to widzimy w JM-TRONIK

Od ponad 45 lat pracujemy z zakładami produkcyjnymi i w spawaniu laserowym widzimy ten sam schemat. Firma kupuje spawarkę, pierwsze spoiny na próbkach wyglądają świetnie, a potem w produkcji pojawiają się pory, niepełne przetopy i przebarwienia. Prawie nigdy winna nie jest maszyna. Winny jest łańcuch przed nią: krawędź po gilotynie, luz „na oko”, detal w folii i oleju.

Dlatego wdrożenie zaczynamy od procesu, a nie od pulpitu. Patrzymy, jak detal jest cięty, gięty i pasowany, jakie tolerancje da się utrzymać w seriach i gdzie warto przeprojektować złącze. Dobieramy technologię spawania, uczymy operatorów i, gdy klient tego potrzebuje, prowadzimy certyfikację spoin i technologii. Sami projektujemy i produkujemy nasze rozwiązania, więc dopasowanie stanowiska do detalu klienta to dla nas codzienność, a nie wyjątek.

Nasza rada dla producentów balustrad, bram, ogrodzeń, mebli i artykułów ze stali nierdzewnej: zanim policzysz, ile spoin dziennie zrobi laser, policz, ile minut tracisz dziś na szlifowanie i prostowanie. To tam zwykle leży największa oszczędność, a laser odda ją tylko wtedy, gdy krawędź i pasowanie będą przygotowane jak należy.

Spawarki LaserWeld do stali nierdzewnej

Jeśli spawasz nierdzewkę seryjnie i chcesz skrócić obróbkę po spawaniu, sprawdź naszą linię spawarek laserowych LaserWeld. Do wyboru jest ręczna spawarka laserowa LaserWeld, podstawowy model LaserWeld Basic oraz LaserWeld Pro w wersji 3w1. Konfigurację możesz przygotować w konfiguratorze LaserWeld PRO. Zapewniamy instalację maszyny, szkolenie operatorów, certyfikację spoin i technologii spawania oraz serwis i części zamienne.

Gdy krawędzie mają wychodzić gotowe do spawania, przyda się wycinarka LaserCut, a przy detalach z tlenkami lub zanieczyszczeniami oczyszczarka LaserClean z doborem parametrów czyszczenia. Przy dużych seriach rozważ automatyzację i robotyzację spawania, także na stanowiskach z cobotami ROKAE xMate. Więcej o samej metodzie znajdziesz w naszej bazie wiedzy o spawaniu laserowym.

FAQ

Jakie są wady spawania laserowego?

Największe to wysokie wymagania co do pasowania i czystości detali oraz wyższy koszt inwestycji niż przy spawarce TIG czy MIG. Laser słabo radzi sobie z dużymi i zmiennymi szczelinami, a stanowisko wymaga oceny ryzyka i ochrony przed promieniowaniem. W zamian zakład zyskuje tempo, mniejsze odkształcenia i znacznie mniej obróbki po spawaniu.

Ile kosztuje spawanie laserem?

Koszt zależy od grubości materiału, długości i rodzaju spoin, wielkości serii i wymagań dotyczących wykończenia. Przy własnej maszynie na koszt spoiny składają się energia, gaz, części eksploatacyjne i czas pracy operatora, a oszczędność pochodzi głównie z ograniczenia szlifowania i prostowania. Cenę maszyny najlepiej ustalić po przygotowaniu konfiguracji pod konkretne detale.

Czym najlepiej spawać stal nierdzewną?

Przy cienkich blachach, widocznych spoinach i produkcji seryjnej laser daje najlepszy stosunek jakości do czasu pracy. TIG pozostaje dobrym wyborem przy pojedynczych sztukach i trudnym pasowaniu, a MIG przy grubszych konstrukcjach, gdzie wygląd spoiny ma mniejsze znaczenie. Wybór warto oprzeć na próbach na własnych detalach.

Czy do spawania laserowego potrzebny jest drut?

Nie zawsze. Cienkie blachy o dobrym pasowaniu spawa się bez materiału dodatkowego, przetapiając krawędzie. Drut stosuje się przy większych szczelinach, spoinach pachwinowych o określonym wymiarze i grubszych detalach z ukosem.

Źródła

Rekomendacje

Wdrożenie cobota do obsługi CNC: pilotaż, FAT i SAT oraz stabilne mocowanie detalu – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: coboCNC dostarcza detal do centrum obróbczego

Wdrożenie cobota do obsługi CNC: pilotaż, FAT i SAT oraz stabilne mocowanie detalu

Tak, wdrożenie cobota do załadunku CNC się opłaca, jeśli zaczniesz od pilotażu na jednym stanowisku z powtarzalnym mocowaniem detalu. Skuteczność mierz poprzez OEE i czas cyklu. Przed uruchomieniem stanowiska zleć ocenę bezpieczeństwa i postępuj zgodnie z jej wynikami. Dla takiego pierwszego kroku proponujemy CoboCNC.


Krótko mówiąc:

  • Średnie i duże serie z cyklami liczonymi w minutach szybciej zwracają inwestycję; przy cyklach kilkusekundowych lub skrajnym udźwigu lepiej sprawdzi się robot przemysłowy w wygrodzeniu.
  • Każde stanowisko wymaga oceny ryzyka przez wykwalifikowanego specjalistę; jej wyniki określają zabezpieczenia, wygrodzenia oraz dokumentację zgodności, którą trzeba przygotować przed uruchomieniem.
  • Przed pilotażem zmierz czas cyklu, OEE, przestoje i godziny operatora, a po nim porównaj te same wskaźniki w porównywalnych warunkach.
  • Kalkulacja zwrotu powinna uwzględniać zakup, instalację, integrację, szkolenia i utrzymanie oraz osobno liczyć oszczędność czasu pracy i dodatkowy czas działania maszyny.
  • Operatorzy powinni nauczyć się obsługi panelu sterującego, wyznaczania punktu centralnego narzędzia i podstaw diagnostyki; harmonogram przeglądów powinien przypisywać odpowiedzialność za chwytaki i czujniki.

Jm-tronik
Zwiększ wydajność obsługi CNC
JM-TRONIK projektuje i wdraża rozwiązania automatyzacji produkcji, łącząc robotyzację z technologią spawalniczą.
Poznaj JM-TRONIK

Spis treści

Co daje cobot przy obsłudze maszyny CNC?

Największy zysk to czas, w którym wrzeciono faktycznie pracuje. Cobot ładuje i rozładowuje detale między cyklami, więc maszyna nie czeka na operatora, a przerwy, zmiana i praca nocna przestają ograniczać produkcję. Warunek jest jeden: według praktyków automatyzacji CNC robot nie wyeliminuje przestojów, jeśli mocowanie detalu i bazowanie w obrabiarce nie są powtarzalne.

  • Czas cyklu: załadunek robotem ma stały rytm, bez wahań wynikających ze zmęczenia czy rozproszenia uwagi.
  • Dostępność i OEE: maszyna może pracować w czasie przerw i na nocnej zmianie, co podnosi wskaźnik wykorzystania.
  • Ergonomia i rotacja: monotonny, powtarzalny załadunek przechodzi na robota, a ludzie zajmują się zadaniami wymagającymi decyzji.
  • Praca nocna: obsługa CNC nocą cobotem to najprostszy sposób na wydłużenie dnia produkcyjnego bez dokładania zmiany.

Kiedy cobot jest właściwym wyborem do obsługi CNC?

Zacznij od trzech pytań o proces, a dopiero potem wybieraj sprzęt:

  1. Czy detal jest powtarzalny? Seria tych samych lub podobnych elementów, które da się stabilnie zamocować i odłożyć na tackę, to idealny kandydat.
  2. Jaka jest wielkość serii i rytm cyklu? Średnie i duże serie z cyklami liczonymi w minutach zwracają inwestycję szybciej niż pojedyncze sztuki.
  3. Czy wymagania cyklu mieszczą się w możliwościach cobota? Przy bardzo krótkich cyklach, liczonych w kilku sekundach, albo przy ekstremalnym udźwigu lepiej sprawdzą się klasyczne roboty przemysłowe w wygrodzeniu.

Jest też czwarty warunek: zanim zapadnie decyzja o skali, zaplanuj pilotaż z mierzalnymi KPI. Branżowy opis kryteriów wyboru wskazuje te same obszary: chwytak, komunikację z CNC, bezpieczeństwo i przygotowanie detalu.

Jak wdrożyć cobota CNC krok po kroku?

Specjaliści zalecają, by etapować projekt: pilotaż na jednym stabilnym stanowisku, pomiar KPI przed i po, a dopiero potem skalowanie.

  • Analiza i baseline: zmapuj przepływ części, zmierz obecny czas cyklu, przestoje i godziny operatora poświęcone na załadunek.
  • Przygotowanie stanowiska: zaprojektuj przyrządy mocujące, tacki i czujniki obecności detalu oraz choreografię chwytu.
  • Pilotaż: zbuduj stanowisko na jednej maszynie, ustal procedury testowe i kryteria sukcesu zapisane przed startem.
  • FAT i SAT: przetestuj scenariusze wyjątków: nieudane chwytanie, drzwi maszyny, które się nie otworzyły, zanik zasilania. Odporność na błędy bez interwencji człowieka decyduje o realnej wydajności.
  • Ramp-up i skalowanie: prowadź repozytorium chwytów, wersjonuj oprogramowanie i rozszerzaj rozwiązanie dopiero po potwierdzeniu stabilności.

Porada profesjonalisty: Do testów FAT dodaj celowo wadliwą sztukę, na przykład z zadziorem lub krzywo położoną na tacce. Zobaczysz, jak system zachowuje się przy błędzie, zanim zrobi to produkcja.

Jak zadbać o bezpieczeństwo i zgodność z normami?

Automatyzacja nie zdejmuje z Ciebie odpowiedzialności: każde stanowisko musi przejść ocenę ryzyka zgodnie z normami, m.in. ISO 10218, ISO/TS 15066 i dyrektywą maszynową.

  • Wygrodzenia: nie rezygnuj z zabezpieczeń, dopóki wykwalifikowany specjalista nie oceni ryzyka i nie potwierdzi, jakie środki ochronne są wymagane.
  • Ocena ryzyka: powierz ją wykwalifikowanemu specjaliście i zastosuj wymagane przez niego środki ochronne.
  • Środki ochronne: dobierz je do wyników oceny ryzyka i nie uruchamiaj stanowiska, dopóki zabezpieczenia nie zostaną zweryfikowane.
  • Dokumentacja: przygotuj wymaganą dokumentację i zweryfikuj zgodność stanowiska przed jego uruchomieniem.

W przygotowaniu stanowiska przydają się też elementy otoczenia. Przykładowo maty gumowe pod maszyny CNC poprawiają ergonomię i stabilność miejsca pracy operatora.

Jakie KPI mierzyć i jak policzyć zwrot z inwestycji?

Bez liczb przed wdrożeniem nie ocenisz efektów po nim. Zbierz dane baseline przez kilka reprezentatywnych zmian, a po pilotażu porównaj te same wskaźniki w tych samych warunkach.

  • Czas cyklu całkowity, z załadunkiem i rozładunkiem.
  • OEE, czyli dostępność, wydajność i jakość maszyny.
  • Liczba i długość przestojów, z podziałem na przyczyny.
  • Godziny operatora spędzone na załadunku zamiast na nadzorze i kontroli jakości.

Do kalkulacji dolicz koszty zakupu, instalacji, integracji, szkoleń i utrzymania, nie tylko cenę cobota. Rozsądnie zbuduj dwa scenariusze: zachowawczy, z samą oszczędnością godzin pracy, i szerszy, z dodatkowym uzyskanym czasem pracy maszyny.

Dla porządku odniesienia, średnia płaca operatora CNC w 2026 roku wynosi około 7 340 zł brutto miesięcznie. Pamiętaj, że cobot nie zastępuje człowieka, tylko zmienia jego zadania.

Jak przygotować ludzi do pracy z cobotem?

Rola operatora przesuwa się od ręcznego załadunku ku ustawianiu i nadzorowi procesu. Celem jest, by operator skupiał się na przezbrajaniu, kontroli jakości i optymalizacji programów, a nie na monotonnym załadunku.

  • Zakres szkoleń: obsługa panelu teach pendant, definiowanie TCP, podstawy diagnostyki i wymiana części eksploatacyjnych, zgodnie z tym, jak opisuje to program szkoleniowy dla stanowisk zrobotyzowanych.
  • Utrzymanie ruchu: ustal harmonogram przeglądów i przypisz odpowiedzialność za chwytaki i czujniki.
  • Miary efektu: skrócenie czasu reakcji na interwencję i spadek liczby błędów obsługi.

Jak wygląda typowe stanowisko z cobotem przy CNC?

Spotkasz dwie podstawowe konfiguracje: stabilne stanowisko przy jednej maszynie oraz mobilną platformę, która obsługuje kilka obrabiarek. Typowy zestaw zawiera:

  • cobota dobranego zasięgiem i udźwigiem do detalu,
  • chwytak, najlepiej z szybką wymianą szczęk,
  • tacki lub magazyn detali, a przy większym zasięgu oś jezdną,
  • czujniki obecności detalu i interfejs ze sterowaniem CNC,
  • elementy montażowe zgodne z ISO 9409, które, jak pokazuje specyfikacja stanowisk zrobotyzowanych, wpływają na czas cyklu i niezawodność.

Na stronie CoboCNC znajdziesz informacje o gotowym rozwiązaniu do obsługi maszyn CNC. Zobacz też nasze gotowe cele z cobotem. Przy planowaniu pamiętaj o dostępie do serwisu, częściach zamiennych i możliwości szybkiego przeprogramowania chwytów.

Dlaczego rekomendujemy pilotaż z naszym wsparciem?

Mamy doświadczenie w automatyzacji i integracji robotów, i z tej praktyki wynika jedna rada: nie zaczynaj od całej hali. Pilotaż na jednym stanowisku pokazuje, gdzie naprawdę leży ryzyko: w mocowaniu, w komunikacji z maszyną czy w logistyce tacek. Dzięki temu można wcześniej wykryć problemy, zanim rozwiązanie zostanie wdrożone na większą skalę.

Prowadzimy projekt od koncepcji przez instalację po serwis i szkolenia, więc klient ma jednego partnera odpowiedzialnego za cały układ. Stanowisko, które przechodzi etapy po kolei, szybciej wchodzi w stabilną produkcję niż to, które od razu skalowano.

Czym jest CoboCNC i jak zacząć pilotaż?

Z CoboCNC możesz skorzystać z gotowego rozwiązania zamiast budować układ od zera, a my dopasowujemy konfigurację do Twojej maszyny i detalu. Możesz zacząć od stanowiska pilotażowego z naszym wsparciem inżynieryjnym, szkoleniem operatorów i serwisem.

Sprawdź stronę CoboCNC i napisz do nas: przygotujemy ofertę pilotażu dla Twojej obrabiarki.

Najczęściej zadawane pytania

Czym się różni robot od cobota?

Robot i cobot różnią się przeznaczeniem oraz sposobem integracji. Wybór rozwiązania do załadunku CNC zależy od cyklu i detalu, a stanowiska nie uruchamiaj bez oceny bezpieczeństwa i wymaganych zabezpieczeń.

Czy cobot do CNC wymaga wygrodzenia?

Nie zawsze. O tym, czy wygrodzenie jest potrzebne, decyduje ocena ryzyka według ISO 10218 i ISO/TS 15066, uwzględniająca prędkość, siły i trajektorię. Każde stanowisko trzeba ocenić osobno, jak podkreślają wytyczne dla automatyzacji CNC.

Ile zarabia operator CNC w 2026 roku?

Widełki są szerokie i zależą od doświadczenia, branży i certyfikatów. Według jednego z zestawień mediana oscyluje między około 5 940 zł a 7 340 zł brutto, a według innego wynosi 8 500 zł brutto. Różnice wynikają z doboru źródeł i segmentów.

Od czego zacząć wdrożenie cobota przy CNC?

Od pomiaru baseline KPI i ustabilizowania mocowania detalu, a następnie od pilotażu na jednym stanowisku. Dopiero po potwierdzeniu stabilności ma sens skalowanie na kolejne maszyny.

Źródła

Rekomendacje

OEE w spawalni: jak liczyć i poprawiać wskaźnik efektywności – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: spawacz wykonuje powtarzalne spoiny na elementach

OEE w spawalni: jak liczyć i poprawiać wskaźnik efektywności

OEE w spawalni to wskaźnik, który mówi, ile realnego czasu produkcyjnego zamienia się w dobre wyroby na stanowisku spawalniczym. Liczymy go według wzoru OEE = Dostępność × Wydajność × Jakość. Wynik poniżej 60% zwykle oznacza spore straty na przezbrojeniach, mikro przestojach albo brakach, a każdy punkt procentowy odzyskany w tym wskaźniku przekłada się na więcej dobrych spoin bez dodatkowych zmianowych godzin pracy.


Krótko mówiąc:

  • W zmianie ośmiogodzinnej po odjęciu 90 minut przestojów dostępność wynosi 81,3%, wydajność 84,6%, jakość 94,5%, a OEE około 65%; największą stratę tworzy tu dostępność.
  • Ręczne karty łatwo pomijają krótkie postoje, natomiast automatyczny pomiar spawarek MIG/MAG różnił się od ręcznego o około 4,5%, dlatego lepiej ujawnia rzeczywiste straty.
  • Przez dwa tygodnie zbieraj dane bez zmian procesu, a następnie przetestuj usprawnienie na jednym gnieździe, by oddzielić jego efekt od naturalnych wahań produkcji.
  • Automatyzacja i spawanie laserowe mogą obniżyć koszt jednostkowy o około 20–40%, lecz wymagają właściwego przygotowania detalu; oceniaj wdrożenie przez dostępność, wydajność i jakość.

Jm-tronik
jm-tronik.eu
Większa efektywność spawalni
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska spawalnicze oraz spawarki laserowe, wspierając precyzję i wydajność produkcji.
Poznaj rozwiązania spawalnicze

Spis treści

Skąd się wzięło OEE i czemu służy w spawalnictwie

Wskaźnik OEE (Overall Equipment Effectiveness) wprowadził Seiichi Nakajima jako element koncepcji TPM, czyli utrzymania maszyn w ruchu przez samych operatorów, a nie wyłącznie dział utrzymania. Chodziło o jedną liczbę, która łączy trzy odrębne rodzaje strat: czas, tempo i jakość, i nie pozwala schować słabego wyniku jednego parametru za dobrym wynikiem drugiego.

Dziś sposób definiowania i opisywania takich wskaźników porządkuje norma ISO 22400-2, która standaryzuje KPI dla zarządzania operacjami produkcyjnymi, w tym elementy składowe miar związanych z OEE. Dzięki temu dane z różnych gniazd spawalniczych, zmian i zakładów można ze sobą porównywać na tych samych zasadach.

Kluczowa cecha OEE to mnożenie, nie dodawanie składowych. Oznacza to, że słaby wynik jednego elementu psuje cały wskaźnik, nawet gdy pozostałe dwa wyglądają dobrze: dostępność 90%, wydajność 90% i jakość 90% dają łącznie tylko 72,9%, a nie 90%.

Spawalnie mają swoją specyfikę, która utrudnia pomiar:

  • czas rzeczywistego łuku (arc-on) bywa krótki względem całej zmiany, bo spawacz dużo czasu spędza na przygotowaniu, pozycjonowaniu i czyszczeniu detalu
  • prace pomocnicze, takie jak szlifowanie, mocowanie czy wymiana drutu, trudno jednoznacznie przypisać do przestoju albo do czasu operacyjnego
  • jakość spoiny często ujawnia się z opóźnieniem, po badaniach nieniszczących lub kontroli wizualnej, co komplikuje bieżące raportowanie braków

Dostępność, wydajność i jakość: jak liczyć każdy składnik

Każdy ze trzech elementów OEE opisuje inny rodzaj straty i wymaga innych danych wejściowych.

Dostępność to udział czasu, w którym stanowisko faktycznie pracowało, w czasie, w którym powinno pracować. Liczymy ją jako czas pracy netto podzielony przez czas planowany. Typowe straty dostępności w spawalni to awarie podajnika drutu czy uchwytu, przezbrojenia przy zmianie detalu oraz mikroprzestoje, czyli krótkie, często niezgłaszane zatrzymania poniżej kilku minut.

Wydajność porównuje rzeczywisty czas cyklu z czasem nominalnym, określonym w dokumentacji procesu. Spada, gdy spawacz pracuje wolniej niż zakładano z powodu złej ergonomii stanowiska, niewygodnego dostępu do detalu albo słabego przygotowania materiału przed spawaniem.

Jakość to udział dobrych sztuk w całej wyprodukowanej partii. W spawaniu liczą się tu braki wymagające pocięcia złącza, poprawki po wadach spoiny i odkształcenia termiczne, które psują geometrię detalu. Parametry procesu, takie jak prąd, napięcie i prędkość podawania drutu, mają bezpośredni wpływ na ten wynik: zbyt szybkie spawanie bez odpowiedniego przygotowania zwykle pogarsza jakość szybciej, niż poprawia tempo.

Krok po kroku, dla jednej zmiany liczymy:

  1. czas planowany minus przestoje nieplanowane daje czas pracy netto, z którego wynika dostępność
  2. liczbę wyprodukowanych sztuk mnożymy przez nominalny czas cyklu i dzielimy przez czas pracy netto, co daje wydajność
  3. liczbę sztuk dobrych dzielimy przez liczbę sztuk wyprodukowanych, co daje jakość
  4. trzy wyniki mnożymy przez siebie, otrzymując OEE dla tej zmiany

Porada profesjonalisty: zanim zaczniesz poprawiać OEE, przez dwa tygodnie tylko zbieraj dane bez ingerencji w proces: fałszywy start na błędnych liczbach kosztuje więcej czasu, niż zyskujesz na pierwszych poprawkach.

Jak zbierać dane: pomiar ręczny kontra automatyczny

Żeby wyliczyć OEE wiarygodnie, potrzebujemy czterech grup danych z każdego stanowiska: czasu planowanego i przestojów z przyczyną, rzeczywistego czasu cyklu na sztukę, liczby sztuk wyprodukowanych oraz liczby sztuk odrzuconych z kodem wady.

W praktyce dane te zbiera się dwoma sposobami:

  • raportowanie ręczne, czyli karty produkcyjne wypełniane przez operatora na koniec zmiany, proste do wdrożenia, ale podatne na zaokrąglenia i pominięcie krótkich mikroprzestojów
  • czujniki, systemy IoT i integracja z MES, które rejestrują stan maszyny i czas łuku automatycznie, bez udziału operatora

Różnica między tymi metodami jest mierzalna. Systemy automatycznego pomiaru OEE oparte na IoT dla spawarek MIG/MAG wykazują średnie odchylenie około 4,5% względem pomiarów ręcznych i lepiej wychwytują okresy nieoperacyjne, które w raportach papierowych często po prostu nie istnieją.

Integracja z systemem CMMS lub MES daje dodatkową korzyść: pozwala korelować epizody mikroprzestojów z konkretną przyczyną techniczną, na przykład zużyciem dyszy czy wadliwym podawaniem drutu. Dzięki temu utrzymanie ruchu przechodzi z modelu reaktywnego, gdzie naprawiamy po awarii, do modelu predykcyjnego, gdzie wymieniamy część zanim zawiedzie.

Przykład obliczenia OEE dla zlecenia spawalniczego

Załóżmy gniazdo spawalnicze pracujące na zmianie 8-godzinnej, czyli 480 minut czasu planowanego.

  1. Przestoje (przezbrojenie, awaria podajnika, przerwy) wynoszą 90 minut, więc czas pracy netto to 390 minut, a dostępność to 390/480, czyli 81,3%.
  2. Nominalny czas cyklu na sztukę to 3 minuty, a w ciągu 390 minut wyprodukowano 110 sztuk. Czas teoretycznie potrzebny to 330 minut (110 × 3), więc wydajność to 330/390, czyli 84,6%.
  3. Z 110 sztuk 6 odrzucono z powodu wad spoiny, więc dobrych jest 104, a jakość to 104/110, czyli 94,5%.
  4. OEE = 81,3% × 84,6% × 94,5%, co daje wynik około 65%.

Wynik 65% jest zbliżony do przeciętnego poziomu w wielu zakładach, ale składowe pokazują, gdzie szukać poprawy: to dostępność ciągnie wynik najbardziej w dół, więc pierwszym krokiem powinno być ograniczenie przezbrojeń i mikroprzestojów, nie przyspieszanie cyklu spawania.

Konkretny plan: jak podnosić OEE na stanowisku spawalniczym

Poprawa OEE w spawalni rzadko wymaga jednego wielkiego projektu. Zwykle to seria mniejszych zmian, które razem dają skumulowany efekt.

Dla dostępności i skrócenia przezbrojeń pomaga standaryzacja przygotowania detali: jednolite mocowania, wcześniej przygotowane zestawy elementów i checklisty przed startem zmiany ograniczają czas szukania i regulacji. Autonomiczna konserwacja, czyli codzienne, krótkie czynności operatora (czyszczenie dyszy, kontrola drutu, sprawdzenie uchwytu), zmniejsza liczbę awarii, ale warto ją rozliczać jako zaplanowaną inwestycję czasu, a nie jako przestój obniżający wynik zmiany, inaczej operatorzy zaczną ją omijać.

Dla wydajności liczy się ergonomia: wysokość stołu, dostęp do detalu z dwóch stron i oświetlenie strefy spawania skracają czas pozycjonowania bez zmiany samych parametrów procesu.

Dla jakości kluczowe są procedury kontroli i szkolenia:

  • jasne instrukcje parametrów spawania dla każdego typu złącza, zamiast ustawień “na oko”
  • okresowa certyfikacja spoin i technologii spawania, która potwierdza powtarzalność jakości niezależnie od operatora
  • szkolenia operatorów i programistów robotów, powtarzane po każdej istotnej zmianie technologii lub detalu

Porada profesjonalisty: zacznij od jednego gniazda pilotażowego, nie od całej spawalni naraz: łatwiej wtedy odróżnić efekt zmiany organizacyjnej od naturalnej zmienności produkcji.

Automatyzacja i spawanie laserowe: wpływ na wynik OEE

Robotyzacja i spawanie laserowe działają na OEE inaczej niż zmiany organizacyjne, bo redukują zmienność, która jest głównym wrogiem każdego z trzech składników.

Robot spawalniczy powtarza tę samą trajektorię i te same parametry niezależnie od zmiany czy poziomu zmęczenia operatora, co bezpośrednio podnosi jakość i ogranicza poprawki. Spawanie laserowe dodatkowo skraca czas cyklu i ogranicza odkształcenia termiczne, bo wprowadza mniej ciepła w materiał niż klasyczne metody łukowe.

  • mniejsza liczba poprawek i mniej odpadu materiałowego dzięki powtarzalności parametrów
  • krótsze przezbrojenia przy pracy w trybach ciągłych i z programami zapisanymi dla konkretnego detalu
  • mniej przestojów związanych z czynnikiem ludzkim, takich jak przerwy na odpoczynek przy pracach monotonnych

Przejście na spawanie laserowe i automatyzację może obniżyć koszt jednostkowy o około 20 do 40%, głównie dzięki skróceniu przezbrojeń i większej powtarzalności jakości, choć warunkiem jest odpowiednie przygotowanie detalu i dobór parametrów do konkretnego materiału.

Zwrot z takiej inwestycji warto śledzić przez te same trzy składowe OEE przed i po wdrożeniu, a nie tylko przez liczbę wyprodukowanych sztuk: wzrost wydajności bez wzrostu jakości często oznacza, że problem tylko się przesunął w czasie.

Kultura pracy i typowe pułapki interpretacji OEE

Samo wdrożenie wskaźnika nie wystarczy, jeśli organizacja nie zmieni sposobu myślenia o danych.

  • konflikt między produkcją a utrzymaniem ruchu (SUR) często prowadzi do niedokładnego raportowania przestojów, bo każda strona chce wypaść lepiej we własnych statystykach, co rozwiązuje jasne przypisanie odpowiedzialności, na przykład przez menedżera całego strumienia wartości
  • operatorzy rzadko zgłaszają mikroprzestoje, bo boją się, że krótkie zatrzymanie zostanie odebrane jako ich błąd, a nie jako sygnał do poprawy procesu
  • OEE warto traktować jako wskaźnik zdrowia procesu, nie wyścigu o szybkość: przyspieszanie cyklu spawania bez poprawy przygotowania detalu zwykle pogarsza jakość i w efekcie obniża cały wynik

Wdrożenia TPM w spawalniach, takie jak opisane w studium przypadku spawalni Volkswagen Poznań, pokazują, że systematyczne śledzenie OEE i automatyczne raportowanie przyczyn postojów realnie poprawia dostępność linii w dłuższym okresie, nie tylko w pierwszych tygodniach po wdrożeniu.

Jak nasze rozwiązania wspierają wyższe OEE w spawalni

Projektujemy i produkujemy maszyny spawalnicze oraz zrobotyzowane stanowiska, które adresują wszystkie trzy składowe OEE jednocześnie, nie tylko tempo produkcji.

Każde z tych rozwiązań wspieramy od projektu przez instalację po serwis i szkolenia operatorów, żeby wzrost OEE utrzymał się po zakończeniu wdrożenia, a nie tylko w pierwszym miesiącu.

Perspektywa: co realnie przyspiesza poprawę OEE w spawalni

Z doświadczenia wdrożeń automatyzacji spawania widać jedną powtarzającą się prawidłowość: największy i najszybszy skok OEE przynosi nie przyspieszenie cyklu, a eliminacja mikroprzestojów i standaryzacja przygotowania detalu. Firmy, które najpierw inwestują w powtarzalność procesu, a dopiero potem w szybkość, osiągają trwalszy wynik. Pułapką jest traktowanie OEE jako liczby do podciągnięcia na pokaz, a nie jako mapy realnych strat: wskaźnik liczony bez zaufania operatorów do systemu raportowania zawsze będzie fałszywie wysoki.

Zacznij od audytu stanowiska spawalniczego

Wiemy, że żadna poprawa OEE nie zaczyna się od zakupu maszyny, tylko od zrozumienia, która ze trzech składowych, dostępność, wydajność czy jakość, realnie ogranicza wynik na konkretnym stanowisku. Dlatego nasz zespół zaczyna współpracę od analizy procesu spawania, zanim zaproponujemy konkretne rozwiązanie.

Jeśli straty wynikają z przestojów i warunków pracy, mobilny odciąg spawalniczy BoxAir BXW Duo porządkuje stanowisko bez trwałej instalacji w hali. Jeśli problemem jest zmienność jakości między operatorami, cela spawalnicza z cobotem CR i CoboWeld dają powtarzalność, którą trudno osiągnąć ręcznie przy dużych seriach.

  • projektujemy i wdrażamy rozwiązania od spawania laserowego po robotyzację gniazda
  • zapewniamy serwis, części zamienne i szkolenia operatorów oraz programistów po instalacji
  • dopasowujemy konfigurację stanowiska do konkretnego detalu i technologii

Umów się na rozmowę o audycie swojego stanowiska spawalniczego i sprawdź, które rozwiązanie realnie podniesie Twój wynik OEE: odwiedź stronę automatyzacji i robotyzacji spawania JM-TRONIK, żeby zobaczyć pełen zakres oferty.

Najczęściej zadawane pytania

Jak liczy się OEE w spawalni krok po kroku?

OEE liczymy, mnożąc trzy wskaźniki: dostępność (czas pracy netto podzielony przez czas planowany), wydajność (czas teoretyczny podzielony przez czas rzeczywisty) i jakość (sztuki dobre podzielone przez wszystkie wyprodukowane). Wynik końcowy to iloczyn tych trzech wartości, zawsze niższy niż najsłabszy z nich.

Co to jest OEE i co właściwie mierzy?

OEE, czyli Overall Equipment Effectiveness, to wskaźnik mówiący, jaki procent zaplanowanego czasu produkcji zamienia się w dobre wyroby przy pełnej prędkości procesu. Łączy w jednej liczbie straty czasu, tempa i jakości, więc wysoki wynik w jednym obszarze nie maskuje problemów w pozostałych.

Jaki jest wzór na wskaźnik OEE?

Wzór brzmi: OEE = Dostępność × Wydajność × Jakość, gdzie każdy składnik wyrażamy jako wartość procentową lub ułamek między 0 i 1. Wiele zakładów produkcyjnych notuje średnie OEE na poziomie około 60%, podczas gdy poziom uznawany za referencyjny sięga około 85%.

Jak obliczyć wydajność produkcji na stanowisku spawalniczym?

Wydajność obliczamy, dzieląc teoretyczny czas potrzebny na wyprodukowanie danej liczby sztuk (liczba sztuk razy nominalny czas cyklu) przez rzeczywisty czas pracy netto. Niska wydajność zwykle wskazuje na problemy z ergonomią stanowiska, przygotowaniem detalu lub ustawieniami procesu, nie tylko na tempo pracy operatora.

Czy pomiar automatyczny OEE jest bardziej wiarygodny niż ręczny?

Systemy automatyczne oparte na czujnikach i IoT dają zazwyczaj dokładniejszy obraz, bo wychwytują mikroprzestoje, które w raportach ręcznych często są pomijane lub zaokrąglane. Badania nad spawarkami MIG/MAG wskazują na odchylenie około 4,5% między pomiarem automatycznym a ręcznym, co w praktyce oznacza wyraźnie lepszą identyfikację przyczyn strat.

Źródła

Rekomendacje

Zaproszenie-JM-TRONIK-ExpoWELDING-2026

ExpoWELDING 2026: LaserWeld 2000 Xtronik i LaserClean na stoisku JM-TRONIK nr 122

W dniach 13–15 października 2026 roku w Międzynarodowym Centrum Kongresowym w Katowicach odbędzie się 11. edycja Międzynarodowych Targów Spawalniczych ExpoWELDING. JM-TRONIK również będzie wśród wystawców. Zapraszamy na nasze stoisko, gdzie pokażemy maszyny w działaniu.

Gdzie nas znaleźć?

  • Termin: 13–15 października 2026
  • Miejsce: MCK Katowice
  • Stoisko: nr 122, Strefa A, Sala wielofunkcyjna

Co pokażemy na stoisku?

LaserWeld 2000 Xtronik z najnowszym sterownikiem
Najważniejszy punkt naszej ekspozycji to spawarka laserowa LaserWeld 2000 wyposażona w najnowszą wersję sterownika Xtronik. Elektronikę i oprogramowanie sterujące projektujemy i rozwijamy w JM-TRONIK. Dzięki temu mamy pełną kontrolę nad działaniem maszyny, jej rozwojem i serwisem. Na stoisku będzie można zobaczyć sterownik w praktyce i porozmawiać bezpośrednio z jego twórcami.

Spawarki laserowe LaserWeld
Ręczne spawanie laserowe daje szybkie, estetyczne spoiny o niewielkiej strefie wpływu ciepła i minimalnej obróbce po spawaniu. Pokażemy, w jakich zastosowaniach laser realnie zastępuje TIG i MIG/MAG oraz jak przyspiesza produkcję.

Oczyszczarki laserowe LaserClean
Czyszczenie laserowe usuwa rdzę, farbę, tlenki i zanieczyszczenia bez piaskowania, chemii i odpadów wtórnych. To dobre rozwiązanie do przygotowania powierzchni przed spawaniem, renowacji i utrzymania ruchu.

Nie tylko maszyny

Porozmawiamy też o tym, co dzieje się po zakupie: serwisie, szkoleniach dla operatorów i ekspertów (spawanie, czyszczenie i cięcie laserowe) oraz o doborze rozwiązania do konkretnego procesu. Zachęcamy, by przynieść własne detale lub rysunki. Na konkretnym przykładzie najłatwiej ocenić możliwości lasera.

Dlaczego warto odwiedzić ExpoWELDING?

ExpoWELDING to jedno z najważniejszych wydarzeń branży spawalniczej w Polsce. Oprócz wystawy odbywa się tam Międzynarodowa Konferencja Spawalnicza, organizowana przez Sieć Badawczą Łukasiewicz – Górnośląski Instytut Technologiczny, oraz wydarzenia towarzyszące.

Rejestracja

Szczegóły i rejestracja dla odwiedzających: www.expowelding.pl

Do zobaczenia w Katowicach!
Zespół JM-TRONIK, Twój niezawodny partner od 1981 r.

Przykłady robotyzacji spawania w praktyce przemysłowej – okładka wpisu na blogu JM-TRONIK. Na zdjęciu: robot spawa stalową ramę w fabryce

Przykłady robotyzacji spawania w praktyce przemysłowej

Robotyzacja spawania przynosi największe korzyści w procesach powtarzalnych: coboty sprawdzają się w niskoseryjnej produkcji małych i średnich firm, roboty przemysłowe i stanowiska laserowe dominują w automotive i produkcji wielkoseryjnej. Symulacje naukowe potwierdzają przyspieszenie procesu nawet 3,85 razy, a krajowe wdrożenia, pokazują, że efekt jest mierzalny już w pierwszych miesiącach pracy.


Krótko mówiąc:

  • Pilotaż cobota zwiększył wydajność o 38%, a przewidywany okres zwrotu inwestycji skrócił się z 11,5 do 6,5 miesiąca; to wynik pojedynczego wdrożenia, nie norma.
  • Przy cienkich blachach CMT ogranicza dopływ ciepła i odkształcenia; przetestuj tę metodę przed kosztowniejszym spawaniem laserowym, bo może rozwiązać problem mniejszym kosztem.
  • Przy małych wolumenach, zmiennej geometrii lub produkcji prototypów programowanie i przezbrajanie mogą kosztować więcej niż automatyzacja przyniesie; oceniaj cały portfel zamówień.
  • Zaprojektuj mocowanie przed wyborem robota, monitoruj od pierwszego dnia czas aktywnego łuku oraz zużycie drutu i gazu, a zespół przeszkol przed rozruchem.

Jm-tronik
Zaplanuj robotyzację spawania
JM-TRONIK projektuje i produkuje zrobotyzowane stanowiska spawalnicze oraz rozwiązania automatyzacji, wspierając klientów od projektu po wdrożenie.

Poznaj rozwiązania spawalnicze

Spis treści

Konkretne przykłady wdrożeń robotyzacji spawania

Trzy scenariusze pokazują, jak różne skale produkcji wymagają różnych konfiguracji i jak szybko można zobaczyć efekt.

W automotive typowa cela spawalnicza łączy robota przemysłowego, źródło spawalnicze Fronius z technologią CMT oraz system śledzenia spoiny.

W produkcji wielkogabarytowej, typowej dla stocznictwa, symulacja montażu bloków kadłubowych wykazała, że robotyzacja spawania przyspiesza proces około 3,85 razy względem metod konwencjonalnych, a relacja kosztów energii do roboczogodzin zmienia się w stosunku 1:2,75 na korzyść automatyzacji. Dla elementów o dużej masie i długich złączach liniowych to różnica, która zmienia harmonogram całego projektu.

W sektorze MŚP dobrym przykładem jest wdrożenie cobota, gdzie integracja z półautomatem MIG pozwoliła uruchomić stanowisko bez długiej przerwy produkcyjnej. Taki model wejścia w robotyzację jest szczególnie atrakcyjny dla firm, które nie mają jeszcze dużych, ustabilizowanych wolumenów.

Co łączy te trzy przypadki:

  • cela zawsze zawiera fixturę dopasowaną do konkretnego detalu, nie tylko robota,
  • proces i osprzęt (CMT, laser, MIG) wybrano pod kątem materiału i geometrii, nie odwrotnie,
  • każde wdrożenie zaczęło się od jednego, dobrze zdefiniowanego zadania, a nie od całej linii, zamiast.

Symulacja montażu bloków kadłubowych wykazała przyspieszenie procesu spawania około 3,85 razy względem metody konwencjonalnej, co w produkcji wielkogabarytowej przekłada się na wymierne skrócenie harmonogramu.

Korzyści biznesowe i orientacyjny zwrot z inwestycji

Decyzja o robotyzacji spawania rzadko zapada na podstawie samej ceny maszyny. Liczy się to, co da się zmierzyć w pierwszych miesiącach pracy:

  • udział czasu aktywnego łuku (arc-on time) na zmianę,
  • powtarzalność geometrii spoiny między sztukami,
  • liczba poprawek i odrzutów na partię,
  • zużycie drutu i gazu w przeliczeniu na detal.

Pilotaż z cobotem UR10E przyniósł 38% wzrostu wydajności, a przewidywany okres zwrotu inwestycji skrócił się z około 11,5 miesiąca do około 6,5 miesiąca. To przykład z jednego wdrożenia, nie uniwersalna norma, ale pokazuje mechanizm: wyższy arc-on time i mniej poprawek szybciej spłacają maszynę niż sama redukcja kosztu robocizny.

Symulacje dla produkcji wielkogabarytowej idą w podobnym kierunku: relacja kosztów energii do roboczogodzin na poziomie 1:2,75 oznacza, że koszt pracy robota rozkłada się inaczej niż koszt pracy spawacza, co zmienia kalkulację przy dużych seriach.

Robotyzacja nie ma sensu ekonomicznego wszędzie. Przy bardzo niskich wolumenach, dużej zmienności geometrii detalu między zamówieniami albo jednorazowych projektach prototypowych koszt przezbrajania i programowania może przewyższyć korzyść z automatyzacji. W takich przypadkach decyzję warto oprzeć na analizie konkretnego portfela zamówień, nie na ogólnych wskaźnikach branżowych.

Technologie i metody spawania w robotyzacji

Wybór technologii zależy od materiału, grubości blachy i tolerancji, nie od mody na konkretne rozwiązanie.

Coboty, takie jak te z rodziny CoboWeld, mają mniejszy udźwig i prędkość niż roboty przemysłowe do spawania, ale nie wymagają pełnego ogrodzenia strefy pracy i łatwiej je przeprogramować na nowe zadanie. Roboty przemysłowe lepiej radzą sobie z dużymi seriami, ciężkimi detalami i pracą non stop na trzy zmiany.

Spośród metod spawania:

  • MIG/MAG pozostaje podstawą dla większości złączy stalowych i aluminiowych w produkcji seryjnej,
  • CMT (Cold Metal Transfer) ogranicza wnoszenie ciepła i sprawdza się przy cienkich blachach oraz materiałach podatnych na odkształcenia,
  • spawanie laserowe daje najwęższą strefę wpływu ciepła i najmniejsze odkształcenia, co ma znaczenie przy detalach wymagających wysokiej precyzji.

Funkcje wspierające, takie jak seam tracking i systemy wizyjne, opisane w studium KUKA, pozwalają robotowi korygować trajektorię w czasie rzeczywistym, gdy detal nie jest idealnie ustawiony. Hybrydowe podejścia łączące laser i łuk elektryczny zmniejszają odkształcenia i jednocześnie przyspieszają spawanie grubszych elementów.

Porada profesjonalisty: przy cienkich blachach testuj CMT przed laserem, zanim zainwestujesz w droższą technologię, bo często rozwiązuje problem odkształceń za mniejsze pieniądze.

Fixtury, przezbrajanie i integracja z systemami MES

Sama maszyna rzadko jest słabym punktem wdrożenia. Częściej zawodzi przygotowanie detalu i integracja z resztą zakładu.

  1. Zaprojektuj fixturę przed wyborem robota. Źle zaprojektowane oprzyrządowanie mocujące prowadzi do defektów i wydłuża czas rozruchu bardziej niż sam dobór robota.
  2. Zaplanuj modularność dla średnich i niskich serii. Gotowe cele z cobotem, które można szybko przezbroić na inny detal, ograniczają przestoje między partiami.
  3. Podłącz celę do MES lub ERP. Śledzenie zużycia drutu, gazu i arc-on time w czasie rzeczywistym daje dane potrzebne do wiarygodnej kalkulacji zwrotu z inwestycji, zamiast szacunków po fakcie.
  4. Zadbaj o BHP wokół strefy spawania. Oddzielenie stanowiska od reszty hali, na przykład kurtynami ograniczającymi rozprzestrzenianie się dymu i światła łuku, takimi jak te opisane przez Plastnet, chroni operatorów pracujących w sąsiedztwie.
  5. Przeszkol operatorów i programistów przed startem produkcji. Znajomość programowania robota i obsługi źródła spawalniczego skraca czas reakcji na odchylenia procesu.

Porada profesjonalisty: zbieraj dane o arc-on time od pierwszego dnia pracy robota, bo to one, nie sama liczba wyprodukowanych sztuk, pokazują realny postęp wobec procesu manualnego.

Wspieramy wdrożenia poprzez projektowanie i produkcję maszyn spawalniczych oraz zrobotyzowanych stanowisk, dostosowując konfiguracje do wymagań detalu, nie tylko do ogólnego katalogu. Zapewniamy wsparcie obejmujące audyt procesu, projektowanie, instalację, serwis oraz szkolenia operatorów.

Konkretne produkty z naszej oferty:

Nasz proces współpracy przebiega od audytu potrzeb klienta, przez projekt stanowiska i testy pilotażowe, po wdrożenie produkcyjne i szkolenie zespołu.

Perspektywa: od czego zacząć planowanie robotyzacji

Konwencjonalna mądrość mówi, żeby zacząć od wyboru robota. W praktyce decydujący jest audyt procesu: ile sztuk, jaka powtarzalność geometrii, jaki udział arc-on time już dziś. Pilotaż na jednym, dobrze zdefiniowanym zadaniu daje więcej wiarygodnych danych niż każda prezentacja dostawcy. Priorytet techniczny to fixtura i integracja z MES, priorytet organizacyjny to szkolenie zespołu przed, nie po, rozruchu.

Sprawdź, które rozwiązanie odpowiada twojej produkcji

Zamiast zgadywać, który proces się opłaci, zapraszamy na audyt linii spawalniczej i dobór pilotażowego stanowiska pod konkretny detal.

Poznaj nasze rozwiązania do automatyzacji i robotyzacji spawania oraz maszyny LaserWeld, LaserWeld Pro i PlateWeld. Omawiamy warunki finansowania i zakres wsparcia wdrożeniowego indywidualnie, pod konkretny projekt i skalę produkcji.

Najczęściej zadawane pytania

Na czym polega robotyzacja spawania?

Robotyzacja spawania to przeniesienie procesu łączenia metali z operatora na robota przemysłowego lub cobota, zaprogramowanego do powtarzania tej samej trajektorii i parametrów. Dzięki temu proces staje się bardziej powtarzalny, a operator przechodzi do nadzoru i przygotowania detali.

Jak nazywa się maszyna do spawania?

Maszynę do spawania nazywa się spawarką, a jej typ zależy od metody: spawarka MIG/MAG, spawarka TIG albo spawarka laserowa, taka jak LaserWeld. W wersji zrobotyzowanej spawarka jest zintegrowana z robotem przemysłowym lub cobotem w ramach jednej celi produkcyjnej.

Jakie są rodzaje spawania wykorzystywane w robotyzacji?

Najczęściej stosowane metody to MIG/MAG, TIG, CMT oraz spawanie laserowe, a w zastosowaniach specjalnych także ich kombinacje, na przykład hybryda laser plus łuk elektryczny. Wybór metody zależy od materiału, grubości blachy i wymaganej precyzji złącza.

Co to jest proces spawania 135?

Metoda MAG, czyli spawanie łukowe w osłonie gazów aktywnych drutem elektrodowym topliwym, jest jedną z najczęściej automatyzowanych metod w produkcji seryjnej, stosowaną zarówno w robotach przemysłowych, jak i w stanowiskach z cobotem.

Ile kosztuje robotyzacja stanowiska spawalniczego?

Cena zależy od typu robota, osprzętu i stopnia integracji z istniejącą linią, dlatego nie podajemy jednej uniwersalnej kwoty. Dokładną wycenę przygotowujemy indywidualnie po audycie procesu i doborze konfiguracji do konkretnego detalu.

Źródła

Rekomendacje

okladka-robotyzacja-krotkich-serii-1200x628

Robotyzacja krótkich serii: kiedy ma sens i jak ją wdrożyć

Tak, robotyzacja krótkich serii ma sens, jeśli powtarzalność zamówień jest niska, przezbrojenia zdarzają się kilka razy dziennie i możecie wdrożyć cobota z automatyczną wymianą narzędzi. Najskuteczniejsze są dziś coboty połączone z szybkozłączami i modułowym mocowaniem, które skracają czas przezbrojenia z minut do sekund. Decyzję warto jednak oprzeć na policzonym ROI i sprawdzeniu wymogów bezpieczeństwa dla całego systemu, nie tylko samego robota.


Krótko mówiąc:

  • Przy ośmiu przezbrojeniach dziennie po 25 minutach cobot skracający każde do 3 minut odzyskuje 176 minut produkcji, ale zakład musi podstawić własne dane.
  • Automatyczna wymiana narzędzi skraca przezbrojenie do kilku sekund, lecz efekt zależy od modułowych mocowań, wspólnych chwytaków dla rodzin produktów i testów na rzeczywistych detalach.
  • Jeśli przezbrojeń jest mało, a serie są długie, klasyczna automatyzacja może zwrócić się szybciej; pilotaż na jednym stanowisku sprawdzi założenia przed skalowaniem.
  • Przed odbiorem trzeba ocenić zgodność całego stanowiska, nie tylko robota, ustalić odpowiedzialność za oznakowanie CE oraz szkolić operatorów podczas prób u integratora i po instalacji.

Jm-tronik
Zwiększ wydajność krótkich serii
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska, łącząc automatyzację z technologią spawalniczą dla większej precyzji produkcji.

Poznaj rozwiązania JM-TRONIK

Spis treści

Sygnały i korzyści: kiedy warto rozważyć robotyzację krótkich serii

Zanim zainwestujecie w robota, sprawdźcie, czy wasza produkcja wysyła typowe sygnały ostrzegawcze. Najczęściej to kombinacja kilku czynników naraz, nie jeden pojedynczy problem.

  • Braki kadrowe przy prostych, powtarzalnych czynnościach, które trudno obsadzić na stałe.
  • Przezbrojenia zajmujące więcej czasu niż sam proces produkcyjny.
  • Zmienny asortyment, gdzie partia liczy kilkadziesiąt lub kilkaset sztuk, a nie tysiące.
  • Wahania jakości wynikające ze zmęczenia operatora przy monotonnych operacjach.

Wpływ robotyzacji na te wskaźniki jest mierzalny. Skrócenie czasu przezbrojenia przekłada się bezpośrednio na wyższe wykorzystanie maszyny w ciągu zmiany, a powtarzalność ruchu robota ogranicza odchylenia jakościowe, które wynikają z czynnika ludzkiego. W pakowaniu i paletyzacji efekt widać szybko: robot przejmuje monotonne układanie czy foliowanie, a operator przesuwa się do zadań wymagających oceny. Podobnie przy obsłudze prasy krawędziowej, gdzie cobot może podawać i odbierać detale, zostawiając człowiekowi nadzór nad ustawieniami i kontrolą jakości pierwszych sztuk.

Kluczowe jest to, że korzyści z robotyzacji krótkich serii nie polegają na maksymalnej prędkości cyklu, lecz na elastyczności: zdolności do szybkiej zmiany zadania bez wielogodzinnego przestawiania linii.

Techniczne opcje: coboty, szybkozłącza i systemy mocowania

Wybór technologii decyduje o tym, czy robotyzacja krótkich serii się zwróci, czy zostanie kosztownym eksperymentem. Trzy elementy muszą współpracować: sam robot, sposób mocowania detalu i system wymiany narzędzi.

Robot współpracujący – cobot Rokae xMate CR7

Coboty, czyli roboty współpracujące, sprawdzają się w krótkich seriach dzięki trzem cechom. Programowanie odbywa się często przez prowadzenie ramienia ręką, bez pisania kodu, co pozwala operatorowi samodzielnie zmienić zadanie w kilkanaście minut. Praca blisko ludzi, bez pełnego ogrodzenia w wielu konfiguracjach, skraca czas uruchomienia stanowiska. Mała stopa zabudowy ułatwia przenoszenie cobota między gniazdami produkcyjnymi, gdy zmienia się priorytet zleceń.

Automatyczna wymiana narzędzi i szybkozłącza to element, który najbardziej odróżnia wydajną robotyzację krótkich serii od tradycyjnej automatyzacji. Według materiałów technicznych o robotyzacji procesu pakowania nowoczesne coboty z automatyczną wymianą narzędzi mogą skrócić czas przezbrojenia do kilku sekund, co pozwala organizować produkcję w trybie ciągłym nawet przy częstej zmianie wariantu. Te same materiały wskazują, że trajektoria ruchu robota, nieliniowa w przeciwieństwie do układów kartezjańskich, ogranicza uszkodzenia delikatnych detali przy pakowaniu.

  1. Zdefiniujcie rodziny produktów, które mogą współdzielić ten sam chwytak lub tylko jego wymienną końcówkę.
  2. Zaprojektujcie palety wejściowe i wyjściowe jako elementy modułowe, wymienne bez użycia narzędzi.
  3. Zintegrujcie magazyn narzędzi z panelem HMI, tak aby zmiana programu i chwytaka następowała jednym poleceniem.
  4. Przetestujcie cały cykl przezbrojenia na realnych detalach, nie na próbkach testowych producenta.

Systemy mocowania modułowego, oparte na szybkozłączach pneumatycznych lub mechanicznych, pozwalają zachować powtarzalność pozycjonowania przy każdej zmianie oprzyrządowania. To właśnie ten element najczęściej jest zaniedbywany przy projektowaniu stanowiska, bo uwaga skupia się na samym robocie.

Porada profesjonalisty: zanim zamówicie robota, zmierzcie realny czas przezbrojenia stanowiska ręcznego stopwatchem przez tydzień, od ostatniej dobrej sztuki do pierwszej dobrej sztuki po zmianie.

Ocena opłacalności i model ROI dla krótkich serii

Decyzję o robotyzacji krótkich serii warto oprzeć na kilku konkretnych wskaźnikach, zmierzonych przed podpisaniem umowy, nie po.

  • Czas przezbrojenia: od zatrzymania maszyny do pierwszej dobrej sztuki po zmianie wariantu.
  • Wykorzystanie robota w procentach czasu zmiany, licząc realną pracę, nie czas postoju.
  • Koszt pracy przypisany do zadania, które ma przejąć robot, w przeliczeniu na zmianę.
  • Liczba przezbrojeń dziennie, bo to ona decyduje, czy automatyczna wymiana narzędzi się zwróci.

Prosty model krok po kroku wygląda tak: weźmy przykładowe stanowisko, które przezbraja się ręcznie 8 razy dziennie po 25 minut, czyli 200 minut dziennie strat. Jeśli cobot z szybkozłączem skróci to do 3 minut na przezbrojenie, czyli 24 minut dziennie, odzyskujemy 176 minut, prawie 3 godziny produkcyjne każdego dnia. Przy dwóch zmianach to ponad 5 godzin dziennie, które można przeznaczyć na dodatkowe zlecenia bez zatrudniania nowej osoby. To wyliczenie jest ilustracją metody, nie danymi rynkowymi, każdy zakład musi podstawić własne liczby.

Globalne instalacje robotów przemysłowych rosły w ostatnich latach, co zwiększa dostępność komponentów, integratorów i serwisu w tej branży, obniżając ryzyko wdrożenia dla mniejszych zakładów. według raportu World Robotics 2025, oznacza to, że dostępność komponentów, integratorów i serwisu w tej branży rośnie, co obniża ryzyko wdrożenia dla mniejszych zakładów.

Wynik warto interpretować ostrożnie: jeśli liczba przezbrojeń dziennie jest niska, a serie są długie, klasyczna automatyzacja może się zwrócić szybciej niż cobot. Pilotaż na jednym stanowisku, zanim zainwestujecie w całą linię, pozwala zweryfikować założenia modelu na realnych danych, zamiast na szacunkach z arkusza kalkulacyjnego.

Projektowanie stanowiska elastycznego: layout, bezpieczeństwo i testy

Stanowisko zaprojektowane pod krótkie serie różni się od klasycznej linii dedykowanej jednemu produktowi. Kluczowa jest modułowość na każdym poziomie.

  1. Zaplanujcie robota jako element centralny, z wymiennymi osprzętami montowanymi na jednym standardzie złącza.
  2. Zaprojektujcie palety wejściowe i wyjściowe tak, by zmiana rodziny produktów nie wymagała przezbrajania samego stołu.
  3. Dobierzcie chwytaki i czujniki pod kątem powtarzalności pozycjonowania, nie tylko udźwigu.
  4. Przeprowadźcie testy FAT w zakładzie integratora i SAT po instalacji u siebie, na realnych detalach z waszej produkcji.
  5. Zaplanujcie szkolenie operatorów równolegle z testami, nie po zakończeniu wdrożenia.

Przykłady z polskich specyfikacji przetargowych na stanowiska zrobotyzowane do gięcia pokazują, że standardowy zakres takiego projektu obejmuje automatyczną wymianę chwytaków oraz palety wejściowe i wyjściowe, co ogranicza ryzyko długich przestojów przy zmianie detalu. Te same dokumenty wskazują, że zamówienia regularnie obejmują doradztwo wdrożeniowe i szkolenia, nie tylko dostawę sprzętu.

Odpowiedzialność za ocenę zgodności dotyczy całego stanowiska, nie tylko robota jako pojedynczego podzespołu. Zanim podpiszecie protokół odbioru, sprawdźcie z integratorem, kto odpowiada za oznakowanie CE całości i jakie dokumenty macie otrzymać.

Dowody praktyczne: jak wdrażamy elastyczne stanowiska dla krótkich serii

Projektujemy i wdrażamy stanowiska zrobotyzowane, dopasowując konfigurację do konkretnego gniazda produkcyjnego, zamiast proponować gotowy schemat.

Zalecamy rozpoczęcie od audytu procesu i pilotażu na jednym stanowisku, co pozwala zweryfikować model ROI na realnych danych przed decyzją o skalowaniu na kolejne gniazda.

Bezpieczeństwo i odpowiedzialność za ocenę zgodności systemu

Wprowadzenie cobota do hali produkcyjnej nie zwalnia z obowiązków wynikających z przepisów o bezpieczeństwie maszyn. Rozporządzenie UE 2023/1230 podkreśla, że ocena zgodności obejmuje coraz częściej cały zintegrowany system, zwłaszcza gdy w stanowisku pojawiają się elementy sztucznej inteligencji lub komunikacji w sieci przemysłowej. Oznacza to, że sam cobot może mieć certyfikat producenta, a odpowiedzialność za oznakowanie CE całego stanowiska, razem z chwytakiem, osłonami i systemem sterowania, spada na integratora lub finalnego użytkownika.

W praktyce warto rozdzielić dwie kwestie. Pierwsza to zgodność samego robota, potwierdzana przez producenta i zwykle niekwestionowana. Druga to zgodność całej celi produkcyjnej po integracji, którą trzeba ocenić od nowa po każdej istotnej zmianie konfiguracji, w tym po dodaniu nowego chwytaka czy czujnika.

Dokumenty i checklisty dotyczące standardów bezpieczeństwa w automatyzacji przemysłowej, takie jak praktyczny przewodnik po standardach bezpieczeństwa, mogą pomóc w przygotowaniu wewnętrznej procedury kontroli przed uruchomieniem produkcyjnym. Obowiązki prawne i konkretne normy techniczne różnią się zależnie od rynku i rodzaju instalacji, dlatego ostateczną interpretację przepisów i wymaganą dokumentację należy zawsze zweryfikować z lokalnym rzecznikiem do spraw bezpieczeństwa maszyn albo z notyfikowaną jednostką certyfikującą, nie na podstawie ogólnego artykułu.

Trendy technologiczne wspierające robotyzację krótkich serii

Kierunek rozwoju technologii robotycznych w ostatnich latach wyraźnie sprzyja krótkim seriom. Raport IFR o przełamywaniu ograniczeń produkcji wielowariantowej przedstawia przypadki wykorzystania robotów adaptacyjnych i rozwiązań opartych na sztucznej inteligencji do obsługi produkcji typu high-mix, low-volume, czyli dużej liczby wariantów w małych partiach. Dzięki temu inżynieria aplikacji, czyli przygotowanie robota do nowego zadania, trwa krócej, a programowanie wymaga mniej czasu specjalisty.

Uczenie maszynowe zaczyna wspierać rozpoznawanie detali na stanowisku, co pozwala robotowi samodzielnie dopasować chwyt do nieco innego kształtu lub ustawienia elementu, bez konieczności przeprogramowania całej trajektorii od zera. To szczególnie istotne w krótkich seriach, gdzie detale z różnych partii mogą się nieznacznie różnić wymiarami.

Druga zauważalna tendencja to integracja robotów z systemami zarządzania produkcją w czasie rzeczywistym. Stanowisko zgłasza stan przezbrojenia, czas cyklu i liczbę wyprodukowanych sztuk do nadrzędnego systemu, co pozwala planować kolejne zlecenia bez ręcznego raportowania. Dla menedżera produkcji oznacza to lepszą widoczność tego, które stanowiska faktycznie wykorzystują potencjał robotyzacji, a które stoją bezczynnie między zleceniami.

Te trendy nie zastępują podstaw, modułowego mocowania i szybkiej wymiany narzędzi, ale rozszerzają zakres zadań, które cobot może przejąć bez kosztownego przeprogramowania przy każdej zmianie wariantu.

Szkolenia i kompetencje operatorów przy robotyzacji krótkich serii

Technologia cobotowa jest zaprojektowana tak, by operator bez wykształcenia programistycznego mógł samodzielnie zmienić zadanie robota. To jednak nie oznacza, że szkolenie można pominąć.

Minimalny zakres kompetencji obejmuje obsługę panelu HMI, podstawowe prowadzenie ramienia robota przy nauce nowej trajektorii oraz rozpoznawanie typowych błędów, takich jak nieprawidłowe mocowanie detalu czy kolizja z osłoną. Operator powinien też umieć samodzielnie wymienić chwytak i zweryfikować powtarzalność pozycjonowania po przezbrojeniu, zanim ruszy produkcja seryjna.

Osoba odpowiedzialna za utrzymanie stanowiska potrzebuje głębszej wiedzy: diagnozowania błędów sterownika, aktualizacji programów i podstawowej konserwacji mechanicznej. W mniejszych zakładach ta rola często łączy się z funkcją technologa, który jednocześnie projektuje nowe programy dla kolejnych rodzin produktów.

Harmonogram szkoleń warto zaplanować równolegle z testami FAT i SAT, nie jako ostatni etap po uruchomieniu. Operator, który uczestniczy w testach fabrycznych integratora, zna stanowisko znacznie lepiej niż ten, kto widzi je pierwszy raz dopiero po dostawie. Dokumentacja PARP dotycząca cobotów jako narzędzia wspierającego automatyzację w fabrykach wskazuje, że niskie wymagania infrastrukturalne cobotów ułatwiają wdrożenie, ale kompetencje zespołu wciąż decydują o tempie zwrotu z inwestycji.

Planowanie zmian w produkcji podczas wdrażania robotyzacji

Wprowadzenie robota do istniejącego gniazda produkcyjnego to zmiana organizacyjna, nie tylko techniczna. Harmonogram wdrożenia powinien uwzględniać okres równoległej pracy starego i nowego procesu, zanim całkowicie wyłączycie metodę ręczną.

Komunikacja z zespołem na wczesnym etapie ogranicza opór wobec zmiany. Operatorzy, którzy obawiają się utraty pracy, często nieformalnie sabotują wdrożenie, zgłaszając przesadzone problemy techniczne. Warto jasno przedstawić, że rola operatora przesuwa się w stronę nadzoru i obsługi wielu stanowisk, nie zanika.

Plan uruchomienia dzieli się naturalnie na etapy: audyt obecnego procesu i pomiar bazowych wskaźników, pilotaż na jednym gnieździe, walidacja wyników względem modelu ROI, a potem decyzja o skalowaniu na kolejne stanowiska. Każdy etap powinien mieć zdefiniowane kryterium przejścia do następnego, na przykład osiągnięcie określonego czasu przezbrojenia przez dwa tygodnie z rzędu.

Cztery etapy wprowadzania robotyzacji w krótkich seriach

Zarządzanie zmianą obejmuje też aktualizację procedur jakościowych i instrukcji stanowiskowych. Nowy proces z robotem wymaga nowej dokumentacji, nawet jeśli finalny produkt się nie zmienia, bo zmienia się sposób jego wytworzenia i punkty kontrolne.

Perspektywa autora: praktyczne uwagi przed wdrożeniem

Najczęstszy błąd, jaki widzę, to kupowanie robota przed zmierzeniem realnego czasu przezbrojenia. Druga pułapka to projektowanie stanowiska pod jeden idealny detal, a nie pod całą rodzinę wariantów, które faktycznie przechodzą przez linię. Trzecia to pomijanie szkolenia operatora, bo “cobot jest intuicyjny”, co kończy się niewykorzystanym potencjałem sprzętu.

Pilotaż na jednym stanowisku prawie zawsze wygrywa z pełnym wdrożeniem od razu, bo pozwala poprawić błędy projektowe zanim rozmnożycie je na pięć linii. Przed startem sprawdźcie: czy macie zmierzony czas przezbrojenia, czy wiecie, które rodziny produktów współdzielą oprzyrządowanie, i czy operator był obecny na testach fabrycznych integratora.

Jak zacząć: oferta pilotażu i dostępne coboty

Najmniej ryzykowną drogą do robotyzacji krótkich serii jest pilotaż na jednym stanowisku, zanim zaangażujecie budżet w całą linię. Projektujemy taki pilotaż tak, by wynik dał się bezpośrednio przełożyć na decyzję o skalowaniu, bez dodatkowego etapu testowego.

Robot współpracujący – cobot Rokae xMate CR7

Typowy zakres współpracy obejmuje audyt procesu, dobór konfiguracji i wdrożenie z serwisem oraz szkoleniem operatorów. W katalogu znajdziecie kilka wariantów udźwigu i zasięgu dopasowanych do różnych gniazd produkcyjnych:

Zapraszamy do kontaktu w celu zamówienia usługi audytu stanowiska i doboru odpowiedniego rozwiązania.

Najczęściej zadawane pytania

Na czym polega robotyzacja?

Robotyzacja to wprowadzenie robota przemysłowego lub cobota do wykonywania konkretnych zadań fizycznych w procesie produkcyjnym, takich jak spawanie, paletyzacja czy pakowanie. Robot wykonuje zaprogramowaną sekwencję ruchów, często z możliwością szybkiej zmiany programu przy zmianie detalu.

Jakie są przykłady robotów w życiu codziennym?

Poza zakładami produkcyjnymi roboty pracują w logistyce przy sortowaniu paczek, w magazynach przy przemieszczaniu towarów oraz w usługach, na przykład przy czyszczeniu powierzchni. W kontekście przemysłowym najczęściej spotykane są roboty spawalnicze, paletyzujące i pakujące.

Czym się różni automatyzacja od robotyzacji?

Automatyzacja to szerokie pojęcie obejmujące każdy proces wykonywany bez stałej ingerencji człowieka, w tym przenośniki, czujniki czy systemy sterowania. Robotyzacja jest jej podzbiorem: oznacza konkretnie użycie robota, czyli programowalnego urządzenia mechanicznego, do wykonania zadania fizycznego.

Jakie są przykłady robotów przemysłowych?

Typowe przykłady to roboty spawalnicze na liniach karoserii, roboty paletyzujące w magazynach i na końcu linii pakowania oraz coboty współpracujące z operatorem przy montażu czy obsłudze prasy. Modele takie jak Rokae xMate CR7 czy Rokae xMate SR3 reprezentują kategorię cobotów stosowanych właśnie w krótkich seriach.

Czy robotyzacja krótkich serii wymaga odrębnej oceny zgodności CE?

Tak, cały zintegrowany system, nie tylko sam robot, podlega ocenie zgodności zgodnie z Rozporządzeniem UE 2023/1230. Dokładny zakres obowiązków i wymaganą dokumentację należy zweryfikować z integratorem lub lokalną jednostką certyfikującą dla konkretnej konfiguracji stanowiska.

Źródła

Rekomendacje

okladka-kalibracja-robota-spawalniczego-1200x628

Kalibracja robota spawalniczego: praktyczny przewodnik dla inżynierów

Aby poprawnie skalibrować robota spawalniczego, wykonujemy pomiary odniesienia enkoderów i przyrządów źródła, wprowadzamy korekty, przeprowadzamy test śladu spoiny i wystawiamy protokół zgodny z ISO 17662. Kalibracja różni się od walidacji: pierwsza mierzy i koryguje odchyłkę, druga potwierdza zgodność całego procesu z wymaganiami. Cały cykl trwa zwykle kilka godzin i wymaga wzorców odniesienia oraz świadectwa wzorcowania.


Krótko mówiąc:

  • Kalibracja robota spawalniczego wymaga pomiaru odchyłek względem wzorców, korekty ustawień i przeprowadzenia testu śladu spoiny.
  • Normy ISO 17662, EN ISO 3834 i IEC/EN 60974-14 określają wymogi dotyczące częstotliwości, dokumentacji oraz metod wzorcowania i walidacji.
  • Przed kalibracją należy sprawdzić stan całego stanowiska, w tym mechanikę, enkodery, źródło i elementy pomocnicze, aby zapewnić dokładność pomiarów.
  • W trakcie kalibracji konieczne jest tworzenie szczegółowego protokołu zawierającego wyniki pomiarów, użyte wzorce i decyzję o zgodności.
  • Częstotliwość kalibracji powinna odpowiadać zaleceniom norm, a w razie zdarzeń wpływających na dokładność, konieczne jest wykonanie testów diagnostycznych i ewentualne zlecenie wzorcowania jednostce akredytowanej.

Jm-tronik
Zwiększ precyzję automatyzacji spawania
JM-TRONIK projektuje i wdraża stanowiska zrobotyzowane, integrując technologię spawalniczą z automatyzacją procesów przemysłowych.

Poznaj rozwiązania JM-TRONIK

Spis treści

Kalibracja, walidacja i weryfikacja: czym się różnią w praktyce

Trzy terminy często używane wymiennie oznaczają w rzeczywistości odrębne czynności. Kalibracja to pomiar odchyłki przyrządu względem wzorca i, jeśli to możliwe, jej korekta. Weryfikacja sprawdza, czy sprzęt działa w zadanych granicach, bez ingerencji w ustawienia. Walidacja potwierdza, że cały proces spawalniczy, łącznie z robotem, źródłem i osprzętem, spełnia wymagania określone dla konkretnego zastosowania.

Kalibracja, weryfikacja i walidacja robota

ISO 17662 określa wymagania dotyczące wzorcowania, sprawdzania i walidacji urządzeń używanych do spawania oraz czynności pomocniczych, obejmując urządzenia kontrolujące zmienne procesu. Norma EN ISO 3834 wiąże te wymagania z systemem zarządzania jakością w spawalnictwie, więc brak dokumentacji kalibracyjnej oznacza niezgodność z systemem, nie tylko usterkę techniczną. IEC/EN 60974-14 doprecyzowuje zasady wzorcowania samych źródeł spawalniczych.

Dla metrologii robota przemysłowego osobną rolę odgrywa ISO/TR 13309, raport techniczny opisujący metody badania dokładności i powtarzalności manipulacji zgodnie z ISO 9283. To dokument informacyjny, nie wymaganie obowiązkowe, ale daje wspólny język do opisu testów pozycjonowania ramienia. W praktyce audytowej rozróżnienie tych trzech pojęć decyduje o tym, jaki zapis trafia do protokołu i jaki dokument pokazujemy podczas kontroli jakości.

Przygotowanie stanowiska przed kalibracją robota spawalniczego

Zanim przystąpimy do pomiarów, sprawdzamy stan całego stanowiska, nie tylko samego ramienia robota. Dotyczy to mechaniki, enkoderów, źródła prądu i wszystkich elementów pomocniczych, które wpływają na wynik spoiny.

  • Robot: stan enkoderów, luzy mechaniczne, zerowanie osi.
  • Źródło spawalnicze: wskazania amperomierza i woltomierza względem wzorca.
  • Pozycjoner i mocowanie detalu: powtarzalność ustawienia, luzy w uchwytach.
  • Odciąg i wentylacja stanowiska: sprawność układu, zgodnie z wymaganiami BHP.
  • Przyrządy odniesienia: kalibrator prądowy, wzorzec napięciowy, płyta referencyjna, miary mechaniczne z aktualnym świadectwem.

Personel wykonujący kalibrację powinien mieć przeszkolenie z obsługi wzorców i znać procedurę awaryjną na wypadek wykrycia poważnej odchyłki. Warto też przygotować zapasowe komponenty, bo wymiana uszkodzonego elementu w trakcie kalibracji skraca przestój znacznie bardziej niż oczekiwanie na dostawę. Opis weryfikacji całego stanowiska, w tym robota, źródła i pozycjonera, znajduje się na stronie automatyzacji i robotyzacji spawania.

Procedura kalibracji robota spawalniczego krok po kroku

Sekwencja poniżej odpowiada typowemu przebiegowi kalibracji na stanowisku produkcyjnym i prowadzi od pomiaru referencyjnego do ponownej walidacji.

  1. Ustawiamy robota w pozycji bazowej i mierzymy jej odchyłkę względem płyty referencyjnej lub instrumentu optycznego.
  2. Porównujemy wskazania enkoderów osi z wartościami wzorcowymi i notujemy różnice dla każdej osi.
  3. Kalibrujemy amperomierz i woltomierz źródła spawalniczego, korzystając z kalibratora prądowego i wzorca napięciowego.
  4. Synchronizujemy odczyty źródła z parametrami zapisanymi w programie robota, żeby uniknąć rozjazdu między nastawą a rzeczywistym prądem spawania.
  5. Wykonujemy test śladu spoiny na próbce testowej i oceniamy geometrię, głębokość przetopu oraz powtarzalność ściegu.
  6. Powtarzamy pomiar pozycji kilkukrotnie, aby ocenić rozrzut wyników i odróżnić błąd systematyczny od przypadkowego.
  7. Jeśli odchyłka przekracza tolerancję, wprowadzamy korektę w panelu robota lub w ustawieniach źródła i powtarzamy pomiar.
  8. Zamykamy procedurę ponownym pomiarem walidacyjnym, który potwierdza, że wszystkie parametry wróciły do zakresu tolerancji.

Porada profesjonalisty: zawsze wykonuj test śladu spoiny na tym samym materiale i w tej samej pozycji, w której robot pracuje na produkcji, inaczej wynik kalibracji nie odda rzeczywistych warunków procesu.

W urządzeniach bez wyświetlacza, zamiast kalibracji wykonuje się weryfikację nastaw, bo nie ma możliwości odczytu wartości do porównania ze wzorcem. To rozróżnienie warto odnotować w protokole, żeby audytor rozumiał, dlaczego część sprzętu ma inny tryb nadzoru.

Dokumentacja kalibracji: co musi zawierać protokół

Protokół kalibracji jest dowodem, nie tylko formalnością. Przy reklamacji lub audycie to on pokazuje, że proces był nadzorowany zgodnie z wymaganiami EN ISO 3834.

  • Identyfikacja sprzętu: numer seryjny robota, źródła i przyrządów pomiarowych.
  • Przyrządy odniesienia użyte do pomiaru, z ich własnymi świadectwami wzorcowania.
  • Wyniki pomiarów przed korektą i po korekcie, dla każdej mierzonej wielkości.
  • Przyjęte tolerancje oraz decyzja: zgodność, korekta, wycofanie z użytku.
  • Data wykonania, data następnej kalibracji i podpis osoby odpowiedzialnej.

Świadectwa przechowujemy z oznaczonym okresem ważności i wersjonujemy dokumenty, tak aby zawsze było jasne, który protokół obowiązuje w danym momencie produkcji. Legalizacja i adiustacja sprzętu pomiarowego bez aktualnego świadectwa prowadzi do produktów niezgodnych i strat materiałowych, które trudno wykazać inaczej niż przez brak dokumentacji.

Jak często kalibrować robota spawalniczego

Normy EN/IEC 60974-14 i EN ISO 17662 wskazują wzorcowanie co najmniej raz w roku, częściej jeśli producent sprzętu zaleci inny interwał albo wystąpiło zdarzenie wpływające na dokładność. Do takich zdarzeń należą: naprawa mechaniczna robota, wymiana lub modyfikacja źródła spawalniczego, awaria zasilania, przeciążenie osi oraz każde widoczne uszkodzenie uchwytu czy pozycjonera.

Między pełnymi kalibracjami warto wprowadzić krótkie testy diagnostyczne, na przykład porównanie pozycji bazowej robota z punktem referencyjnym raz w miesiącu. Taki test nie zastępuje pełnej procedury, ale pozwala wychwycić dryft zanim wpłynie na jakość spoin. Sprzęt krytyczny dla procesu warto sklasyfikować osobno i objąć go krótszym interwałem kontroli niż pozostałe wyposażenie.

Typowe błędy i diagnostyka przy kalibracji robota spawalniczego

Najczęstsze symptomy problemów z kalibracją to dryft pozycji ramienia, niespójne wskazania prądu i napięcia względem nastawy oraz niestabilny ruch palnika w czasie ściegu. Każdy z tych sygnałów wymaga innego testu.

  • Dryft pozycji: porównujemy wskazania enkoderów z pozycją bazową i sprawdzamy luzy mechaniczne.
  • Niespójne parametry źródła: wykonujemy test referencyjny amperomierza i woltomierza wobec wzorca.
  • Niestabilny ruch palnika: oceniamy powtarzalność ruchu na próbce testowej i szukamy przyczyny w mocowaniu lub w programie.

Porada profesjonalisty: jeśli odchyłka powtarza się po korekcie, nie ponawiaj samej adiustacji, zleć sprawdzenie komponentu mechanicznego, bo problem może leżeć poza zasięgiem regulacji programowej.

Gdy odchyłka przekracza możliwości korekty wewnętrznej albo dotyczy przyrządu bez własnych wzorców, jednostka akredytowana powinna wykonać wzorcowanie zewnętrzne i wystawić świadectwo z pełną identyfikowalnością pomiaru.

Kalibracja w praktyce: stanowiska zrobotyzowane i wyposażenie pomocnicze

Stanowisko oparte na celi spawalniczej z cobotem CR wymaga kalibracji w tych samych punktach co klasyczny robot przemysłowy: pozycja bazowa ramienia, parametry źródła, powtarzalność uchwytu detalu. Elementy pomocnicze, takie jak mobilny odciąg BoxAir BXW Duo, nie podlegają kalibracji metrologicznej, ale ich sprawność warto odnotować w tym samym protokole kontroli stanowiska, bo wpływa na warunki pracy i bezpieczeństwo procesu.

Stanowisko CoboCNC, obsługujące maszyny CNC, wymaga dodatkowo nadzoru nad synchronizacją pozycji cobota z układem obrabiarki. Dokumentujemy ją analogicznie do kalibracji robota spawalniczego, z osobnym wpisem w protokole. Zakres usług serwisowych i szkoleniowych opisujemy na stronie serwisu, a dobór konkretnej konfiguracji stanowiska ułatwia konfigurator CoboWeld.

Priorytety przy wdrażaniu programu kalibracji

Świadectwo wzorcowania ma sens tylko wtedy, gdy towarzyszy mu regularne szkolenie personelu obsługującego stanowisko. Zaczynamy od punktów krytycznych dla jakości spoiny, nie od całego wyposażenia naraz, i trzymamy w rezerwie harmonogram zapasowy na wypadek awarii.

Serwis, wzorcowanie i stanowiska zrobotyzowane od JM-TRONIK

Zaprojektowanie, dostawa i wdrożenie stanowiska to tylko część pracy. Świadczymy także usługi serwisowe, wzorcowanie przyrządów oraz szkolenia operatorów, które wspierają skuteczne funkcjonowanie programu kalibracji.

UsługaZakres
Instalacja maszynyWdrożenie celi spawalniczej z cobotem CR
Serwis robotów przemysłowychPrzeglądy, naprawy i wsparcie techniczne stanowisk
Szkolenia operatorów i programistówPrzygotowanie personelu do obsługi i kalibracji
Certyfikacja spoin i technologii spawaniaDokumentacja zgodna z wymaganiami normowym

Audyt stanowiska lub termin serwisu umawiamy przez stronę automatyzacji i robotyzacji spawania, a pełny zakres kompetencji i doświadczenia zespołu znajduje się na stronie o nas.

Najczęściej zadawane pytania

Czym różni się kalibracja od walidacji sprzętu spawalniczego?

Kalibracja mierzy odchyłkę przyrządu względem wzorca i koryguje jej wartość, natomiast walidacja potwierdza, że cały proces spawalniczy spełnia wymagania określone dla danego zastosowania. ISO 17662 opisuje obie czynności jako odrębne elementy nadzoru nad sprzętem.

Jak często należy kalibrować robota spawalniczego?

Zgodnie z normami EN/IEC 60974-14 i EN ISO 17662 wzorcowanie wykonuje się co najmniej raz w roku, częściej po naprawie, awarii lub widocznym uszkodzeniu komponentu. Krótkie testy diagnostyczne między pełnymi kalibracjami pomagają wychwycić dryft wcześniej.

Kiedy zlecić kalibrację jednostce akredytowanej, a kiedy wykonać ją wewnętrznie?

Jednostka akredytowana jest potrzebna, gdy organizacja nie dysponuje własnymi wzorcami odniesienia lub przeszkolonym personelem, a także przy przyrządach wymagających identyfikowalności pomiaru do krajowego systemu metrologicznego. Pozostałe kontrole rutynowe, takie jak testy pozycji bazowej, można wykonywać wewnętrznie, co potwierdzają wskazania branżowe.

Jakie dokumenty potwierdzają prawidłową kalibrację robota spawalniczego?

Protokół kalibracji powinien zawierać identyfikację sprzętu, użyte przyrządy odniesienia, wyniki pomiarów przed i po korekcie oraz decyzję o zgodności. Świadectwo wzorcowania z oznaczonym okresem ważności jest dowodem w razie reklamacji lub audytu jakościowego.

Źródła

Rekomendacje

okladka retrofit celi zrobotyzowanej 1200x628 1 Retrofit celi zrobotyzowanej: kiedy się opłaca i jak go przeprowadzić

Retrofit celi zrobotyzowanej: kiedy się opłaca i jak go przeprowadzić

Retrofit celi zrobotyzowanej zwykle się opłaca, gdy mechanika jest sprawna i celem jest większa elastyczność bez dużego wydatku inwestycyjnego. Zanim jednak zmienimy choć jeden czujnik, musimy ocenić zgodność modernizacji z Rozporządzeniem 2023/1230 i sprawdzić zgodność projektu z normą ISO 10218-2. Te dwa kroki decydują, czy modernizacja zostanie uznana za bezpieczną i legalną.


Krótko mówiąc:

  • Modernizacja celi robotycznych jest opłacalna przy sprawnej mechanice i głównie przy potrzebie elastyczności, bez dużych inwestycji.
  • Kluczowe jest sprawdzenie zgodności z Rozporządzeniem 2023/1230 oraz normą ISO 10218-2, aby modernizacja była legalna i bezpieczna.
  • Proces retrofitowania obejmuje audyt, projekt, symulacje, fizyczne wdrożenie i walidację, co minimalizuje przestoje i ryzyko błędów.
  • Technologie takie jak systemy wizyjne, rozbudowane moduły I/O, nowe czujniki czy rejestracja zdarzeń znacząco zwiększają elastyczność celi.
  • Ponieważ nie każda modyfikacja wymaga nowej oceny CE, warto najpierw przeprowadzić analizę ryzyka i skonsultować się z odpowiednimi normami.

Jm-tronik
jm-tronik.eu
Zmodernizuj swoją celę zrobotyzowaną
JM-TRONIK projektuje i wdraża rozwiązania automatyzacji, integrując technologie spawalnicze z robotyzacją procesów przemysłowych.

Poznaj rozwiązania JM-TRONIK

Spis treści

Kiedy warto wybrać retrofit zamiast zakupu nowej celi

Decyzja zaczyna się od stanu mechaniki i sterowników. Jeśli ramię robota pracuje w normie, a ograniczenia wynikają z przestarzałego oprogramowania, braku wizji czy wąskich interfejsów I/O, retrofit jest racjonalnym kierunkiem. Praktyka branżowa pokazuje, że modernizacja oprogramowania i integracja systemów wizyjnych często wydłużają żywotność celi i poprawiają czas cyklu bez wymiany całej maszyny, jak opisują przykłady wdrożeń.

Kryteria doboru retrofitowania komórki

Etapowy retrofit rozkłada koszt w czasie i pozwala uniknąć jednorazowego, dużego wydatku inwestycyjnego, choć wymaga dokładnego planowania przestojów.

Kilka sygnałów podpowiada, kiedy lepiej rozważyć nową celę:

  • Ramię robota ma udokumentowane uszkodzenia mechaniczne lub przekroczyło zalecany cykl eksploatacji.
  • Sterownik nie ma już wsparcia producenta i brakuje części zamiennych.
  • Zmiana procesu wymaga udźwigu lub zasięgu, których obecna konstrukcja nie zapewnia.
  • Koszt doposażenia jest porównywalny do wartości nowej celi o podobnych parametrach lub wyższy.

W ocenie opłacalności pomaga prosty kalkulator ROI, który porówna koszt modernizacji z oczekiwaną redukcją przestojów i wzrostem wydajności.

Proces retrofitowania: audyt, projekt, symulacje, wdrożenie, walidacja

Dobrze poprowadzony retrofit ma stałą sekwencję etapów, niezależnie od wielkości celi.

  1. Audyt wstępny. Sprawdzamy stan mechaniczny, oprogramowanie sterownika, dokumentację źródłową i zgodność z aktualnymi przepisami bezpieczeństwa.
  2. Projekt techniczny. Określamy zakres zmian w I/O, systemach bezpieczeństwa i interfejsach komunikacyjnych, uwzględniając integrację ERP z produkcją oraz istniejącą infrastrukturę fabryczną.
  3. Symulacja i testy offline. Budujemy model cyfrowy celi i sprawdzamy trajektorie, kolizje oraz czas cyklu przed jakąkolwiek fizyczną zmianą.
  4. Wdrożenie fizyczne. Montujemy nowe podzespoły, aktualizujemy oprogramowanie i integrujemy czujniki według zatwierdzonego projektu.
  5. Walidacja i dokumentacja powykonawcza. Przeprowadzamy testy akceptacyjne, spisujemy protokoły i kompletujemy dokumentację zgodności.

Audyt halowy powinien obejmować stan prowadnic, luzów w przekładniach, kondycję kabli i aktualność certyfikatów bezpieczeństwa. Projekt techniczny musi jasno określać, które funkcje bezpieczeństwa zmieniają się po modernizacji, bo to właśnie ten punkt decyduje później o zakresie oceny zgodności.

Porada profesjonalisty: Zacznij walidację od najbardziej ryzykownego scenariusza ruchu, nie od najprostszego, bo to tam ujawniają się błędy projektu zanim trafią na hale.

Kluczowe technologie dodawane przy retrofitach i ich wpływ na elastyczność celi

Największy skok elastyczności dają zwykle cztery obszary modernizacji.

  • Systemy wizyjne umożliwiają rozpoznawanie pozycji i orientacji detali, co eliminuje sztywne pozycjonowanie i pozwala obsługiwać kilka wariantów produktu na jednej celi.
  • Moduły I/O i komunikacja oparte na protokołach przemysłowych integrują celę z nadrzędnym systemem PLC lub SCADA, co otwiera drogę do zdalnego monitoringu i szybszej zmiany programu.
  • End-effektory i sensory dobrane do nowego zadania, na przykład chwytaki wielopunktowe lub czujniki siły, poszerzają zakres operacji bez zmiany samego ramienia robota.
  • Warstwa rejestracji zdarzeń zapisuje historię cykli i alarmów, co ułatwia identyfikację przyczyn przestojów i wspiera traceability wymagane przy audytach jakości.

Każda z tych technologii działa najlepiej w połączeniu z pozostałymi: wizja bez odpowiedniego I/O nie przyspieszy decyzji sterownika, a nowy chwytak bez rejestracji zdarzeń nie da danych do dalszej optymalizacji.

Ocena zgodności i dokumentacja po modernizacji

Nie każda zmiana w celi rodzi nowe obowiązki prawne, ale wiele z nich tak. Rozporządzenie 2023/1230 uznaje modyfikację za istotną, gdy wprowadza nowe zagrożenie lub zwiększa istniejące ryzyko, a w takim przypadku podmiot dokonujący zmian jest traktowany jak producent i musi przejść pełną procedurę oceny zgodności.

Pełna procedura oceny zgodności obejmuje zwykle:

  • Opis maszyny po modernizacji wraz z dokumentacją oceny ryzyka.
  • Rysunki wykonawcze i opis zmienionych funkcji bezpieczeństwa.
  • Odniesienia do norm zharmonizowanych i wyniki prób.
  • Deklarację zgodności CE przygotowaną po zakończeniu oceny.

Wsparcie w tym procesie oferuje UDT-CERT, który publikuje wykazy dokumentów wymaganych do wniosków o ocenę zgodności i może uczestniczyć w certyfikacji na wniosek producenta. Praktycznym punktem odniesienia dla bezpieczeństwa integracji pozostaje ISO 10218-2, która określa wymagania dla projektu, uruchomienia, eksploatacji i utrzymania cel robotycznych.

Testy offline, digital twin i pilotaż: jak minimalizować downtime

Zanim dotknie się fizycznej celi, warto zbudować jej cyfrowy model i przetestować w nim trajektorie ruchu, potencjalne kolizje oraz docelowy czas cyklu. Taki model pozwala sprawdzić, jak nowy program radzi sobie z wariantami detali, zanim zmiana trafi na hale.

Typowy scenariusz testowy obejmuje symulację maksymalnego obciążenia, testy skrajnych pozycji chwytaka i awaryjne zatrzymanie w ruchu. Po pozytywnym wyniku symulacji przechodzi się do krótkiego pilotażu na hali, z jasno określonym zakresem, czasem trwania i metrykami sukcesu, na przykład docelowym czasem cyklu i liczbą błędów na zmianę.

Kolejność testów cyfrowych i pilotażowych komórki

Dzięki tej sekwencji przestój produkcyjny ogranicza się do etapu wdrożenia fizycznego, a nie do poprawek metodą prób i błędów na linii.

Doświadczenie JM-TRONIK w retrofitach: produkty, usługi i dowody wdrożeń

W projektach modernizacyjnych korzystamy z doświadczenia w automatyzacji procesów przemysłowych, łącząc technologię spawalniczą z robotyzacją. Do retrofitów dostarczamy sprawdzone komponenty, między innymi celę spawalniczą z cobotem CR oraz coboty Rokae xMate CR12 i CR20, które można zintegrować z istniejącą celą bez wymiany całej linii.

Zakres usług obejmuje audyt techniczny, projekt integracji, wdrożenie, serwis oraz szkolenia operatorów i programistów, a także komplet dokumentacji potrzebnej do oceny zgodności.

Krótka perspektywa eksperta: kiedy modernizacja powinna być częścią strategii firmy

Seria drobnych retrofitów rozłożonych w czasie zwykle daje lepszy efekt niż jeden duży projekt, bo pozwala uczyć się na mniejszym ryzyku i korygować plan na bieżąco. Najczęstszą pułapką jest traktowanie modernizacji jako wymiany sprzętu, a nie jako zmiany, która może uruchomić nowe obowiązki producenta. Zacznij od audytu i symulacji, zanim zaplanujesz choć jeden przestój produkcyjny.

Jak JM-TRONIK może pomóc: oferta i dalsze kroki

Jeśli szukasz sposobu na podniesienie elastyczności celi bez budowy linii od zera, nasza oferta łączy audyt, projekt i wdrożenie w jednym partnerstwie, bez konieczności koordynowania kilku dostawców naraz.

Proponujemy między innymi:

Zacznij od technicznego audytu celi: sprawdzimy, które elementy nadają się do doposażenia, a które wymagają wymiany, i przygotujemy wycenę konkretnego zakresu prac.

Najczęściej zadawane pytania

Czy retrofit celi zrobotyzowanej zawsze wymaga nowej oceny CE?

Nie zawsze, tylko gdy zmiana wprowadza nowe zagrożenie lub zwiększa istniejące ryzyko według Rozporządzenia 2023/1230. W takim przypadku podmiot wykonujący modernizację jest traktowany jak producent i musi przejść pełną procedurę oceny zgodności.

Jak długo trwa typowy retrofit celi produkcyjnej?

Czas zależy od zakresu zmian, ale audyt, projekt i testy offline zwykle pochłaniają więcej czasu niż samo wdrożenie fizyczne. Dzięki symulacjom w cyfrowym bliźniaku rzeczywisty przestój linii ogranicza się głównie do etapu montażu i walidacji.

Jaka norma reguluje bezpieczeństwo cel zrobotyzowanych po modernizacji?

Praktycznym odniesieniem jest ISO 10218-2, która określa wymagania bezpieczeństwa dla integracji robotów przemysłowych, obejmując projekt, uruchomienie, eksploatację i utrzymanie celi.

Gdzie znaleźć listę dokumentów wymaganych do oceny zgodności?

Wykazy dokumentów wymaganych do wniosków o ocenę zgodności publikuje UDT-CERT, który może także wspierać proces certyfikacji na wniosek producenta lub modernizatora.

Czy JM-TRONIK pomaga w przygotowaniu dokumentacji zgodności przy retrofitach?

Tak, nasz zakres usług obejmuje przygotowanie dokumentacji technicznej potrzebnej do oceny zgodności, obok audytu, projektu i wdrożenia modernizacji.

Źródła

Rekomendacje

cover-spawanie-ocynku-laser

Spawanie ocynku laserem: jak uniknąć porowatości i odprysków

Tak, spawanie laserowe blach ocynkowanych jest wykonalne i daje spoiny o dobrej jakości, jeśli zapewnisz kontrolowaną szczelinę w złączu, zastosujesz trzystopniowy przebieg z wstępnym odparowaniem cynku i wprowadzisz monitoring procesu w czasie rzeczywistym. Konieczny jest też skuteczny odciąg oparów cynku i ochrona dróg oddechowych operatora. Poniżej znajdziesz mechanikę problemu, konkretne parametry i gotowe rozwiązania wdrożeniowe.


Krótko mówiąc:

  • W spawaniu laserowym blach ocynkowanych kluczowe jest odpowiednie przygotowanie powierzchni i geometria złącza, aby uniknąć porowatości i rozprysków związanych z parowaniem cynku.
  • Regulacja parametrów procesu, takich jak moc lasera, prędkość oraz pozycja ogniska, znacząco wpływa na redukcję porowatości i poprawę jakości spoin.
  • Metody ograniczania porowatości obejmują trzystopniowe spawanie, spiralne prowadzenie wiązki oraz kontrolowaną szczelinę, z różnymi kompromisami między czasem a kosztem wdrożenia.
  • Monitoring w czasie rzeczywistym i automatyczna kontrola parametrów mogą zapobiec powstawaniu defektów, zapewniając powtarzalność i wysoką jakość spoin.
  • Dobór odpowiedniego stanowiska i maszyny, od ręcznego do zautomatyzowanego, zależy od wielkości produkcji, przy czym rozwiązania z robotami i monitorowaniem minimalizują błędy i poprawiają wydajność.

Jm-tronik
Zautomatyzuj spawanie laserowe
JM-TRONIK projektuje i wdraża spawarki laserowe oraz zrobotyzowane stanowiska, wspierając produkcję od projektu do uruchomienia.

Poznaj rozwiązania JM-TRONIK

Spis treści

Dlaczego powłoka cynku powoduje porowatość i rozpryski

Cynk wrze w temperaturze około 907°C, czyli setki stopni niżej niż temperatura topnienia stali. Kiedy wiązka lasera tworzy keyhole, warstwa cynku pod powierzchnią zaczyna parować, zanim stal zdąży w pełni się przetopić. Para cynku szuka drogi ujścia i, jeśli nie znajdzie kanału odpowiedniej wielkości, zostaje uwięziona w jeziorku spawalniczym.

Efektem jest porowatość wewnętrzna, gdy pęcherzyki gazu zastygają w spoinie, oraz porowatość zewnętrzna i rozpryski, gdy para wydostaje się gwałtownie na powierzchnię i wyrzuca ciekły metal. Skala problemu zależy od tak zwanego parametru k, czyli relacji między polem powierzchni odparowanego cynku a polem samego jeziorka. Im wyższy k, tym większe ryzyko defektów, a badania SMU pokazują, że regulacja mocy i prędkości pozwala ten parametr obniżyć.

Mechaniczne usunięcie cynku z powierzchni styku znacząco stabilizuje keyhole i eliminuje intensywne spattering.
SMU (RCAM)

Przygotowanie materiału i geometria złącza

Zanim włączysz laser, przygotuj powierzchnię i sam styk blach. Dobra geometria złącza rozstrzyga o połowie sukcesu, jeszcze przed doborem parametrów wiązki.

  1. Oczyść pas o szerokości 2,5 do 10 centymetrów wzdłuż linii spoiny, usuwając powłokę cynkową mechanicznie, zgodnie z praktyką opisaną w poradniku Spawam.
  2. Ustaw „reserved gap”, czyli kontrolowaną szczelinę między blachami w złączu zakładkowym, na poziomie 0,2 do 0,25 milimetra, co potwierdzają analizy mechanizmu porowatości w publikacji IOP.
  3. Zweryfikuj tolerancje montażowe przed każdą serią, bo szczelina powyżej 0,3 milimetra degraduje penetrację i prowadzi do niedostatecznego wypełnienia spoiny.
  4. W produkcji seryjnej wprowadź kontrolę wymiarową szczeliny na stanowisku, najlepiej zautomatyzowaną, żeby wychwycić odchylenia zanim trafią do spawu.

Zbyt mała szczelina zamyka kanał ucieczki pary cynku i odtwarza problem porowatości, który reserved gap miał rozwiązać. Zbyt duża natomiast osłabia mechaniczne połączenie blach.

Porada profesjonalisty: sprawdzaj szczelinę czujnikiem laserowym na linii, nie suwmiarką po fakcie, bo odchylenie 0,05 milimetra już zmienia wynik.

Parametry procesu i ich wpływ na porowatość

Moc lasera, prędkość spawania, pozycja ogniska i gaz osłonowy działają razem, nie osobno. Zmiana jednego parametru bez korekty innych często przenosi problem, a nie usuwa go.

  • Zwiększenie mocy względem prędkości obniża parametr k i zmniejsza porowatość, ale zbyt niska prędkość przy wysokiej mocy grozi zapadaniem się jeziorka, co opisują testy SMU.
  • Pozycja ogniska ustawiona nieco poniżej powierzchni blachy zwykle daje głębszy przetop i szerszy kanał na wydostanie się pary cynku.
  • Gaz osłonowy, azot lub argon, stabilizuje jeziorko i ogranicza utlenianie, przy czym azot bywa wybierany tam, gdzie liczy się koszt operacyjny.
  • Tryb spiralny lub oscylacyjny wiązki sprawdza się lepiej niż prosty ruch liniowy, gdy geometria złącza nie pozwala na wygodny „reserved gap”.},{

Badania IOP pokazują, że spiralne prowadzenie wiązki obniżyło porowatość z około 20% do poniżej 1% w złączach zakładkowych blach ocynkowanych. To jeden z najsilniejszych efektów opisanych w literaturze dotyczącej tego procesu.

Trzystopniowe spawanie kontra spiralne prowadzenie wiązki

Dwie techniki dominują w praktyce ograniczania porowatości, każda z innym kompromisem między czasem cyklu a jakością spoiny.

Trzystopniowe spawanie dzieli proces na wstępne odparowanie cynku, podgrzanie wstępne i główny przetop. Badanie MDPI na blachach samochodowych wykazało wzrost wytrzymałości ścinającej o około 37% i redukcję wykrywalnego cynku w spoinie, przy czym cały proces można wykonać jednym źródłem lasera, zmieniając tylko parametry w kolejnych fazach.

Spiralne prowadzenie wiązki, zwane też remote spiral welding, zależy od pitch, czyli odstępu między kolejnymi zawojami spirali, oraz od prędkości keyhole. Przy pitch około 0,3 milimetra i prędkości keyhole w zakresie 7 do 9 metrów na minutę badania IOP odnotowały znaczący wzrost wytrzymałości ścinającej złącza oraz praktycznie całkowitą eliminację porów.

TechnikaMechanizmEfekt na porowatośćKoszt wdrożenia
Trzystopniowe spawanieOdparowanie, preheat, przetop w jednym źródleRedukcja wad, +37% wytrzymałości ścinającejWymaga programowania sekwencji, bez dodatkowego sprzętu
Spiralne prowadzenie wiązki (zero-gap remote)Mały pitch, wysoka prędkość keyholeSpadek porowatości z ~20% do <1%Wymaga głowicy skanującej i precyzyjnego sterowania
Kontrolowana szczelina (reserved gap)Kanał ucieczki pary o szerokości 0,2 do 0,25 mmOgranicza akumulację pary, stabilizuje jeziorkoWymaga precyzyjnego mocowania i kontroli wymiarowej

Zero-gap remote spiral welding skraca czas przezbrojenia, bo nie wymaga fizycznej szczeliny, ale żąda droższej głowicy skanującej. Reserved gap jest prostszy mechanicznie, lecz zależy od powtarzalności montażu.

Monitorowanie procesu i automatyzacja w praktyce

Stabilny keyhole nie jest stanem trwałym, dlatego monitoring w czasie rzeczywistym decyduje o powtarzalności jakości w produkcji seryjnej. Kamery szybkoklatkowe CCD śledzą kształt jeziorka i moment wyrzutu pary, a spektroskopia plazmy wychwytuje zmiany intensywności światła, które zwiastują niestabilność jeszcze przed pojawieniem się widocznego rozprysku, jak pokazują testy SMU.

  • Sygnał z kamery lub spektrometru trafia do pętli adaptacyjnej, która koryguje moc lub prędkość jeszcze w trakcie spawania danego odcinka.
  • Taka korekta ogranicza spattering i blowholes bez zatrzymywania linii produkcyjnej.
  • Integracja monitoringu z robotem spawalniczym pozwala powtarzać skorygowane parametry na kolejnych elementach tej samej partii.

JM-TRONIK łączy spawarki laserowe z serii LaserWeld z robotyzacją procesu spawania, co daje możliwość wdrożenia takich pętli sterowania na konkretnym stanowisku produkcyjnym, wraz z wdrożeniem i wsparciem technicznym.

Porada profesjonalisty: jeśli planujesz predykcyjne utrzymanie stanowiska, artykuł o integracji CMMS z IoT opisuje, jak dane z czujników przekładają się na konkretne zlecenia serwisowe.

Ochrona zdrowia i kontrola emisji przy spawaniu ocynku

Opary tlenku cynku powstające przy spawaniu blach ocynkowanych mogą wywołać gorączkę metaliczną, z gorączką, dreszczami i metalicznym posmakiem jako typowymi objawami. Ryzyko rośnie w pomieszczeniach o słabej wentylacji, niezależnie od tego, jak dobrze dobrano parametry lasera.

  • Zainstaluj odciąg miejscowy bezpośrednio nad stanowiskiem spawania, jak najbliżej źródła emisji.
  • Wybierz maski z filtrami przeznaczonymi do oparów metali, nie tylko do pyłów mechanicznych.
  • Monitoruj jakość powietrza w hali czujnikami stężenia cząstek, żeby wykryć przekroczenia zanim staną się problemem zdrowotnym, na co wskazują zalecenia branżowe dotyczące BHP przy spawaniu laserowym.
  • Ustal procedurę awaryjną na wypadek nagłego wzrostu koncentracji oparów, z natychmiastowym przerwaniem pracy i wentylacją pomieszczenia.

Co naprawdę decyduje o jakości spoiny na ocynku

Powszechne przekonanie, że lasery „nie wymagają przygotowania powierzchni” w przeciwieństwie do metod łukowych, jest w dużej mierze mitem marketingowym. Nawet przy najlepiej dobranych parametrach reserved gap czy trzystopniowa sekwencja nie zastąpią czystej powierzchni w strefie spoiny, na co zwracają uwagę praktyczne poradniki dotyczące spawania stali ocynkowanej.

Co naprawdę decyduje o jakości spoiny na ocynku — overview diagram

Największym błędem, jaki widzę w podejściu do tego procesu, jest traktowanie parametrów lasera jako jedynej zmiennej do optymalizacji. Geometria złącza i przygotowanie powierzchni odpowiadają za większość defektów, a moc i prędkość tylko korygują to, co geometria już ustaliła. Inżynier, który zacznie od kontroli szczeliny i czystości pasa, a potem dopiero sięgnie po tryb spiralny czy trzystopniowy przebieg, unika najwięcej powtórek i przezbrojeń.

Monitoring w czasie rzeczywistym nie jest luksusem dla dużych linii. To narzędzie, które pozwala wykryć błąd przygotowania złącza zanim wyprodukujesz całą partię braków.

Spawarki LaserWeld i stanowiska automatyzacji od JM-TRONIK

Dobór maszyny do spawania ocynku zależy od skali produkcji i stopnia automatyzacji, jaki już masz w hali. JM-TRONIK oferuje trzy modele z serii LaserWeld, dopasowane do różnych etapów wdrożenia.

Ręczna spawarka laserowa – LaserWeld laser welder

Integracja każdego z tych modeli z robotyzacją i monitoringiem procesu, opisana na stronie spawarek laserowych LaserWeld, ogranicza liczbę braków wynikających z niestabilnego keyhole i pozwala powtarzać skorygowane parametry na kolejnych elementach serii. Klient jest prowadzony od projektu stanowiska po wdrożenie i serwis, co jest istotne zwłaszcza przy pierwszym kontakcie z tą technologią. Skontaktuj się, aby umówić konsultację i sprawdzić, który model LaserWeld odpowiada Twojej produkcji.

Źródła

Najczęściej zadawane pytania

Jakie są wady spawania laserowego ocynku?

Główną wadą jest ryzyko porowatości i rozprysków spowodowanych parowaniem cynku, jeśli szczelina złącza lub parametry procesu są źle dobrane. Metoda wymaga też precyzyjnego przygotowania powierzchni i monitoringu, co zwiększa złożoność wdrożenia względem prostszego spawania łukowego.

Czym najlepiej spawać ocynk?

Spawanie laserowe z kontrolowaną szczeliną w złączu, trzystopniowym przebiegiem lub spiralnym prowadzeniem wiązki daje najlepsze rezultaty przy blachach ocynkowanych, zgodnie z badaniami IOP i MDPI. Wybór między technikami zależy od geometrii złącza i skali produkcji.

Czy do spawania laserowego ocynku potrzebny jest drut?

Wiele aplikacji spawania laserowego blach ocynkowanych obywa się bez drutu, wykorzystując sam przetop materiału macierzystego w konfiguracji zakładkowej. Drut dodatkowy bywa stosowany, gdy trzeba uzupełnić objętość spoiny lub skorygować skład metalurgiczny złącza.

Ile kosztuje metr spawania laserowego ocynku?

Koszt zależy od modelu maszyny, grubości blachy i stopnia automatyzacji stanowiska, dlatego nie da się podać jednej uniwersalnej wartości za metr. Ceny konkretnych spawarek LaserWeld dostępne są na życzenie po kontakcie z JM-TRONIK.

okladka-automatyzacja-produkcji-bram

Automatyzacja produkcji bram: od audytu do pełnego wdrożenia

Tak, automatyzacja produkcji bram przynosi wymierne korzyści, gdy zakład ma powtarzalne procesy spawalnicze, cięcia czy montażu lub zmaga się z problemami jakościowymi i emisjami dymów. Pierwszym krokiem nie jest zakup robota, lecz audyt technologiczny i mapa drogowa, które wskażą realne wąskie gardła. Katalog rozwiązań takich jak cele zrobotyzowane, coboty czy modułowe stanowiska pokazuje, jak wygląda kompletna odpowiedź na te potrzeby.


Krótko mówiąc:

  • Automatyzacja produkcji bram wymaga najpierw dokładnego audytu procesów, aby zidentyfikować najbardziej opłacalne stanowiska do robotyzacji.
  • Przy wyborze technologii istotne jest dopasowanie parametrów, takich jak moc spawania, grubość materiału czy system obsługi cięcia laserowego lub plazmowego.
  • Zgodność z normami bezpieczeństwa oraz ograniczenie kontaktu pracowników z dymami spawalniczymi to kluczowe elementy projektowania stanowiska zrobotyzowanego.
  • Ulga podatkowa na robotyzację i dotacje od PARP umożliwiają częściowe odzyskanie kosztów inwestycji i przyspieszają zwrot z automatyzacji.
  • Etapowe wdrożenie od audytu, przez pilotaż, aż po skalowanie, zapobiega niedopasowaniu rozwiązania do zmiennej produkcji i minimalizuje ryzyko kosztownych poprawek.

Jm-tronik
Zautomatyzuj produkcję bram z JM-TRONIK
JM-TRONIK projektuje i wdraża rozwiązania łączące technologię spawalniczą z robotyzacją produkcji.

Poznaj rozwiązania JM-TRONIK

Spis treści

Jakie parametry techniczne musisz uwzględnić w specyfikacji

Zanim wybierzesz dostawcę, musisz zdefiniować wymagania dla czterech kluczowych procesów: spawania, cięcia, montażu i paletyzacji. Każdy z nich ma inne kryteria doboru sprzętu i inną logikę integracji z resztą linii.

Przy spawaniu bram i ogrodzeń dobrze sprawdza się robot z prądem pulsującym w trybie MIG/MAG lub spawanie laserowe, które ogranicza odkształcenia termiczne na długich profilach. Stanowisko musi mieć skuteczną ekstrakcję spalin przy samym punkcie spawania i mocowania dopasowane do geometrii bramy, tak by detal nie wymagał wielokrotnego przekładania.

W cięciu wybór między laserem a plazmą zależy od grubości materiału i wymaganej precyzji krawędzi: laser daje lepszą jakość krawędzi i mniejszą strefę wpływu ciepła, plazma bywa tańsza przy grubszych profilach. System załadunku i pozycjonowania blach powinien być zintegrowany z oprogramowaniem cięcia, żeby minimalizować czas przezbrojenia między seriami.

Montaż wymaga stanowisk modułowych z czujnikami obecności detalu i jasno określonym taktowaniem procesu, uwzględniającym ergonomię operatora przy pracach ręcznych, które zostają po robotyzacji.

Przy paletyzacji kluczowe kryteria to:

  • prędkość cyklu i masa detalu, które decydują między cobotem a klasycznym paletyzerem,
  • dostępna przestrzeń wokół stanowiska i możliwość pracy bez pełnego ogrodzenia,
  • integracja z systemem pakowania i etykietowania,
  • elastyczność przezbrojenia przy zmianie typu bramy.

Porada profesjonalisty: projektując fixtury spawalnicze, minimalizuj liczbę przełożeń detalu, prostsze mocowania i dłuższa ścieżka robocza często skracają czas przezbrojenia bardziej niż dodatkowa automatyka.

Bezpieczeństwo i zgodność z normami przy robotyzacji spawania

Projekt zrobotyzowanego stanowiska musi uwzględniać wymagania rozporządzenia 2023/1230/UE dotyczącego maszyn oraz nowe normy ISO 10218-1:2025 i ISO 10218-2:2025, które określają zasady konstrukcji robotów i integracji systemów zrobotyzowanych. Zgodność z tymi dokumentami wpływa na wybór osłon, stref bezpieczeństwa i sposobu programowania robota od pierwszego dnia projektu, nie na etapie odbioru.

Automatyzacja spawania ma też bezpośredni wpływ na ekspozycję pracowników na dymy spawalnicze. Ograniczenie kontaktu operatora z procesem spawania i skuteczna izolacja stanowiska zmniejszają narażenie na te zanieczyszczenia, na co wskazują wytyczne EU-OSH dla inspektorów pracy.

Automatyzacja spawania ogranicza bezpośredni kontakt operatora z dymami spawalniczymi, a EU-OSHA opisuje konkretne środki kontroli, które warto wdrożyć razem z robotyzacją, nie zamiast niej.

Przed uruchomieniem stanowiska konieczne są:

  • ocena ryzyka obejmująca strefy pracy robota i dostęp operatora,
  • jasne instrukcje obsługi i procedury zatrzymania awaryjnego,
  • szkolenia programistów i operatorów przed przekazaniem stanowiska do produkcji.

Finansowanie inwestycji: ulga na robotyzację i dotacje

Koszt zakupu i wdrożenia stanowiska zrobotyzowanego można częściowo odzyskać przez ulgę podatkową i programy wsparcia, zanim jeszcze inwestycja zacznie się spłacać z bieżącej produkcji.

  1. Ulga na robotyzację obowiązuje w latach 2022-2026 i pozwala na dodatkowe odliczenie 50% kosztów kwalifikowanych, co w praktyce umożliwia rozliczenie do 150% wydatków na robotyzację, jak opisuje Podatki.
  2. Dotacje i audyty technologiczne finansowane przez PARP oraz programy FERS obejmują wsparcie na audyt, zakup maszyn i szkolenia kadr, zgodnie z opisem programów PARP dla automatyzacji i robotyzacji w MŚP.
  3. Kalkulacja ROI powinna uwzględniać oszczędności na robociźnie, koszty dodatkowej wentylacji i BHP oraz wzrost jakości spoin, który zmniejsza liczbę reklamacji i poprawek.

Uproszczony schemat kalkulacji wygląda tak:

Element kalkulacjiCo uwzględnia
Koszt inwestycjiZakup stanowiska, instalacja, szkolenia
Ulga na robotyzacjęDodatkowe 50% odliczenia kosztów kwalifikowanych
Oszczędności roczneRobocizna, mniej poprawek, niższe koszty BHP
Okres zwrotuKoszt inwestycji po odliczeniu ulgi podzielony przez oszczędności roczne

Jak przejść od audytu do pełnego wdrożenia

Wdrożenie automatyzacji w produkcji bram ma sens jako proces etapowy, nie jednorazowy zakup maszyny.

  1. Audyt technologiczny. Zmapuj procesy spawania, cięcia, montażu i paletyzacji, wskaż wąskie gardła i policz rzeczywisty czas cyklu w każdym z nich.
  2. Wybór procesu do pilotażu. Zacznij od stanowiska o największej powtarzalności, na przykład spawania standardowego modelu bramy, i zdefiniuj KPI: czas cyklu, liczbę poprawek, przestoje.
  3. Integracja z systemami sterowania. Sprawdź, jak nowe stanowisko połączy się z istniejącym MES lub ERP oraz z systemem wentylacji i ochrony środowiska pracy.
  4. Testy FAT i SAT. Przeprowadź odbiór fabryczny (FAT) u dostawcy i odbiór na miejscu (SAT) po instalacji, zanim stanowisko przejmie produkcję seryjną.
  5. Szkolenia i umowa serwisowa. Przeszkol operatorów i programistów, ustal zakres serwisu i czas reakcji na awarię.
  6. Skalowanie. Po potwierdzeniu KPI w pilotażu rozszerz automatyzację na kolejne procesy, korzystając z modułowych stanowisk, które można przekonfigurować, na przykład CoboSystem.

Porada profesjonalisty: zanim podpiszesz umowę na całą linię, wynegocjuj etap pilotażowy z jasno zapisanymi KPI, to najczęściej jedyny sposób, by uniknąć kosztownych poprawek na produkcji seryjnej.

Jak JM-TRONIK wspiera producentów bram w automatyzacji

Firma specjalizuje się w projektowaniu i produkcji rozwiązań automatyzacji procesów przemysłowych, integrując technologię spawalniczą z robotyzacją, od projektu po serwis.

W katalogu firmy znajdują się:

Zakres współpracy obejmuje audyt procesu, projekt stanowiska, instalację, szkolenia operatorów i programistów oraz serwis robotów przemysłowych po uruchomieniu produkcji. Taki model pozwala producentowi bram przejść przez cały proces wdrożenia z jednym partnerem technicznym, zamiast łączyć kilku dostawców na etapie projektu, integracji i serwisu.

Dlaczego audyt, a nie katalog produktów, decyduje o sukcesie

Największym błędem w automatyzacji produkcji bram nie jest wybór złego robota, lecz pominięcie audytu i wdrożenie automatyzacji tam, gdzie proces sam w sobie jest źle zaprojektowany. Robot przyspieszy spawanie źle zaprojektowanej fixtury, ale nie naprawi problemu, który wynika z niej samej.

Konwencjonalna narracja o automatyzacji skupia się na osiągach robota: prędkości, udźwigu, zasięgu. To dane ważne, ale wtórne wobec pytania, czy proces, który chcesz zautomatyzować, ma sens w obecnej formie. Elastyczne stanowiska, które radzą sobie z produkcją o dużej różnorodności i małych seriach, częściej wygrywają z dużymi, jednofunkcyjnymi liniami, bo rzeczywistość produkcji bram rzadko wygląda jak jeden powtarzalny model.

Priorytetem dla producenta bram powinien być pilotaż na jednym, dobrze zmierzonym procesie, zanim zapadnie decyzja o skalowaniu. Firmy, które przeskakują ten etap i kupują od razu całą linię, częściej odkrywają niedopasowanie do rzeczywistego miksu produktów już po instalacji, kiedy zmiana specyfikacji jest znacznie droższa.

Skonfiguruj stanowisko zrobotyzowane razem z JM-TRONIK

Zamiast szukać osobno dostawcy robota, integratora i firmy szkoleniowej, możesz zrealizować cały projekt automatyzacji produkcji bram z jednym partnerem, od audytu po serwis.

JM-TRONIK oferuje gotowe stanowiska, takie jak cela spawalnicza z cobotem CR czy coboty Rokae xMate CR12 i CR20, a także usługi robotyzacji paletyzacji i automatyzacji spawania. Oferta wdrożeniowa obejmuje audyt procesu, projekt stanowiska, instalację, szkolenia operatorów oraz serwis po uruchomieniu.

Napisz do JM-TRONIK i zapytaj o audyt technologiczny dla swojej linii produkcyjnej bram.

Dokumenty i przepisy, które warto mieć pod ręką

Zanim podejmiesz decyzję o zakresie inwestycji, sprawdź te źródła:

Źródła

Najczęściej zadawane pytania

Od czego zacząć automatyzację produkcji bram?

Zacznij od audytu technologicznego, który wskaże, który proces, spawanie, cięcie czy paletyzacja, ma największy potencjał oszczędności. Dopiero po audycie warto planować pilotaż na jednym stanowisku, zamiast kupować całą linię od razu.

Czy automatyzacja spawania bram wymaga specjalnej wentylacji?

Tak, izolacja procesu i skuteczna ekstrakcja spalin w punkcie spawania ograniczają narażenie operatora na dymy spawalnicze, zgodnie z wytycznymi EU-OSHA. Automatyzacja sama w sobie zmniejsza kontakt człowieka z procesem, ale wentylacja pozostaje wymagana.

Jak długo trwa wdrożenie zrobotyzowanego stanowiska spawalniczego?

Czas zależy od zakresu projektu, obejmuje audyt, projekt, produkcję stanowiska, instalację oraz testy FAT i SAT przed przekazaniem do produkcji seryjnej. Etapowe podejście, od pilotażu do skalowania, pozwala uruchomić pierwszy proces szybciej niż wdrażanie całej linii jednocześnie.

Czy mały producent bram może skorzystać z ulgi na robotyzację?

Tak, ulga na robotyzację obowiązuje w latach 2022-2026 i pozwala na dodatkowe odliczenie 50% kosztów kwalifikowanych niezależnie od wielkości firmy, o ile spełnia warunki ustawowe. Warto sprawdzić z doradcą podatkowym, jakie koszty kwalifikują się do odliczenia w konkretnym projekcie.

Czym różni się cobot od klasycznego paletyzera przy pakowaniu bram?

Cobot lepiej sprawdza się przy małych i średnich seriach oraz gdy operator musi współpracować z robotem przy tym samym stanowisku. Klasyczny paletyzer ma przewagę przy bardzo dużych seriach i wysokiej prędkości cyklu, gdzie elastyczność ma mniejsze znaczenie niż przepustowość.

Rekomendacje

automatyzacja-giecia-na-prasie-1200x628

Automatyzacja gięcia na prasie: od czego zacząć i co się naprawdę opłaca

Automatyzacja etapowa, zaczynająca się od optymalizacji przezbrajania i programowania offline, a kończąca na integracji robota lub cobota z magazynem, daje zwykle najlepszy stosunek kosztu do efektu. Największy skok wydajności przynosi połączenie automatycznego podawania z kontrolą kąta gięcia w czasie rzeczywistym. Rozwiązania takie jak CoboBend czy cela z cobotem CR to konkretne punkty startu, jeśli zakład rozważa pierwszy krok w tym kierunku.


Krótko mówiąc:

  • Automatyzacja gięcia od automatycznego podawania po kontrolę kąta w czasie rzeczywistym zwiększa powtarzalność i zmniejsza odpad, co jest szczególnie ważne przy dużym wolumenie produkcji.
  • Wdrożenie powinno przebiegać etapowo, zaczynając od pomiaru czasów, skracania przezbrojeń, testowania programów offline i stopniowego dodawania robota lub cobota.
  • Normy bezpieczeństwa EN ISO 10218 i ISO/TS 15066 warunkują wybór czujników, osłon i strategii zatrzymania robota, a wymogi UE 2023/1230 obejmują aktualizację dokumentacji i systemów oprogramowania.
  • Kluczowa jest integracja z systemami ERP i MES dla automatycznego planowania, rejestrowania danych i cyfrowego modelowania procesu, co przyspiesza wdrożenie i optymalizuje produkcję.
  • Opłacalność automatyzacji zależy od rzeczywistego czasu przezbrojenia i udziału ręcznego pozycjonowania, a wybór między cobotem a robotem przemysłowym zależy od wielkości serii i ciężaru detali.

Jm-tronik
Zaplanuj automatyzację produkcji
JM-TRONIK projektuje i wdraża zrobotyzowane rozwiązania, integrując technologię spawalniczą z automatyzacją procesów przemysłowych.

Poznaj rozwiązania JM-TRONIK

Spis treści

Główne korzyści automatyzacji gięcia na prasie krawędziowej

Zautomatyzowane stanowisko gięcia zmienia sposób pracy prasy krawędziowej w dwóch obszarach: dostępności maszyny i jakości detali. Robot lub cobot pracuje bez przerw na odpoczynek, więc czas cyklu staje się przewidywalny, a przezbrojenia realizowane metodą SMED skracają przestoje między seriami. Kontrola kąta gięcia w czasie rzeczywistym eliminuje najczęstszą przyczynę braków, czyli odchylenie wynikające ze zmiennej sprężystości materiału.

Korzyści operacyjne układają się w kilka konkretnych punktów:

  • Powtarzalność kąta i wymiarów niezależna od zmęczenia operatora.
  • Mniej odpadu i przeróbek dzięki pomiarowi kąta w trakcie gięcia, nie po nim.
  • Operator przechodzi od podnoszenia blach do nadzoru procesu i programowania.
  • Praca ciągła na trzeciej zmianie bez obsady, jeśli magazyn i podawanie są zautomatyzowane.

Dla operatorów oznacza to również mniej powtarzalnych ruchów i mniejszy kontakt z ostrymi krawędziami blach, co przekłada się na realne korzyści ergonomiczne.

Kluczowe elementy zautomatyzowanego stanowiska gięcia

Stanowisko zautomatyzowane składa się z kilku elementów, które muszą działać jako jeden system, nie jako pojedyncze dodatki do istniejącej prasy. Sam robot bez sprawnego podawania rozwiązuje tylko część problemu.

  • Robot lub cobot, którego dobór zależy od masy detali i wymaganej prędkości, ograniczony normami EN ISO 10218 i ISO/TS 15066 w zakresie sił i prędkości współpracy z człowiekiem.
  • Magazyn blach i stoły centrujące, które eliminują ręczne pozycjonowanie arkusza przed każdym cyklem.
  • Zmieniacz narzędzi górnych i dolnych, pozwalający przechodzić między geometriami gięcia bez ręcznej wymiany.
  • System pomiarowy kąta, sprzężony ze sterowaniem prasy, korygujący docisk w czasie rzeczywistym.
  • Programowanie offline, umożliwiające przygotowanie i test trajektorii robota bez zatrzymywania produkcji.

Bez automatycznego podawania system traci większość korzyści płynących z samego robota, bo maszyna wciąż czeka na człowieka między cyklami. Producenci systemów gięcia opisują automatyczne podawanie, zmianę narzędzi i kontrolę kąta jako trzy funkcje, które razem decydują o realnej wydajności centrum gięcia.

Strategia wdrożenia: krok po kroku

Wdrożenie automatyzacji gięcia najlepiej rozłożyć na etapy, zaczynając od zmian najmniej ryzykownych i najszybciej zwracających koszt. Skok od razu do pełnej robotyzacji bez wcześniejszego uporządkowania procesu bywa najczęstszą przyczyną przeciągających się projektów.

  1. Zmierz aktualne czasy: ile trwa ręczne gięcie, ile przezbrojenie, ile przestój między seriami.
  2. Wprowadź SMED, skracając czas przezbrojenia narzędzi jeszcze przed dodaniem robota.
  3. Przenieś programowanie ścieżek gięcia offline, testując je w symulacji przed uruchomieniem na maszynie.
  4. Zautomatyzuj magazyn i podawanie blach, eliminując ręczne pozycjonowanie arkusza.
  5. Dodaj robota lub cobota do obsługi cykli, zaczynając od jednego detalu o dużym wolumenie.
  6. Rozszerz zakres na kolejne detale, korygując program na podstawie danych z pierwszych tygodni pracy.

Symulacje w środowiskach wirtualnych mogą pomóc we wczesnym wykrywaniu kolizji trajektorii i skróceniu etapu testów na rzeczywistej maszynie przed wdrożeniem zmian na produkcję. Kryterium przejścia między etapami jest proste: kolejny krok wdrażasz, gdy poprzedni działa stabilnie bez korekt operatora przez pełny tydzień produkcji.

Bezpieczeństwo i zgodność: normy, ocena ryzyka i dokumentacja

Projekt stanowiska z robotem lub cobotem musi uwzględniać normy EN ISO 10218-1/2 oraz ISO/TS 15066, które określają limity siły, prędkości i sposoby bezpiecznej współpracy człowieka z maszyną. Te wymagania wpływają na wybór osłon, czujników i strategii zatrzymania robota, nie są jedynie formalnością do odhaczenia w dokumentacji.

Typowe metody kolaboracji obejmują:

  • Monitorowany bezruch (monitored standstill), gdy operator wchodzi w strefę pracy robota.
  • Nadzorowanie prędkości i separacji (speed and separation monitoring) w strefach o zmiennym dostępie człowieka.
  • Ograniczenie siły i mocy (power and force limiting) typowe dla cobotów pracujących bez pełnego ogrodzenia.

Rozporządzenie (UE) 2023/1230 rozszerza wymagania bezpieczeństwa maszyn o elementy związane z oprogramowaniem, sztuczną inteligencją i autonomią systemów, co oznacza konieczność aktualizacji dokumentacji technicznej i oceny zgodności dla nowych instalacji zrobotyzowanych. Instrukcje obsługi i dokumentacja cyfrowa stanowiska muszą odzwierciedlać rzeczywistą konfigurację systemu, w tym parametry robota i strefy ograniczeń, nie tylko opis samej prasy.

Koszty i model opłacalności: jak liczyć ROI dla automatyzacji gięcia

Koszt automatyzacji gięcia dzieli się na kilka kategorii: sprzęt (robot, magazyn, oprzyrządowanie), integrację systemów, tooling dopasowany do detali, szkolenia operatorów i serwis. Pominięcie tooling’u lub szkoleń w budżecie na starcie jest częstym błędem, który później wydłuża czas dojścia do pełnej wydajności.

Ocena korzyści opiera się na trzech miarach, które warto zmierzyć przed inwestycją i po niej:

  • Czas obsługi cyklu przed i po automatyzacji, liczony od załadunku arkusza do odłożenia gotowego detalu.
  • Liczba braków i przeróbek na tysiąc cykli, z podziałem na przyczynę (kąt, wymiar, uszkodzenie powierzchni).
  • Rzeczywisty czas pracy maszyny w ciągu zmiany, uwzględniający przestoje na przezbrojenie.

Prosta formuła ROI to koszt inwestycji podzielony przez miesięczną wartość zaoszczętowanego czasu pracy i redukcji braków. Przy produkcji seryjnej z dużą liczbą powtarzalnych cykli próg opłacalności osiąga się zwykle szybciej niż przy krótkich seriach o częstej zmianie detalu, bo koszt przezbrojenia rozkłada się na mniej cykli.

Porada profesjonalisty: zanim policzysz ROI, zmierz realny czas przezbrojenia stopwatchem na trzech różnych detalach, nie szacuj go z pamięci.

Technologie i opcje: robot, cobot i zintegrowane cele gięcia

CoboBend – cobot do prasy krawędziowej

Wybór między robotem przemysłowym a cobotem zależy głównie od masy detali, wymaganej prędkości i częstości zmiany zlecenia. Cobot sprawdza się przy krótszych seriach i niższych siłach, bo można go przezbrajać częściej bez pełnego ogrodzenia strefy pracy. Robot przemysłowy 6 lub 7 osi lepiej radzi sobie z ciężkimi elementami i wysoką prędkością cyklu, tam gdzie wolumen uzasadnia stałą, ogrodzoną instalację.

Zintegrowane cele gięcia, które producenci systemów opisują jako w pełni autonomiczne od załadunku do paletyzacji, łączą kilka funkcji naraz:

  • Automatyczna zmiana chwytaków i narzędzi, bez przerywania cyklu na interwencję operatora.
  • Aktywne palce tylnego zderzaka, korygujące pozycję arkusza podczas gięcia.
  • Kontrola kąta w czasie rzeczywistym, sprzężona z korekcją docisku prasy.

Systemy tego typu, pokazują, że pełna autonomia stanowiska jest możliwa technicznie, choć jej opłacalność zależy od skali produkcji. Im większa różnorodność detali w krótkich seriach, tym większą wagę zyskuje elastyczność systemu, a nie tylko jego surowa prędkość.

Dowody praktyczne i oferta JM-TRONIK w automatyzacji gięcia

Firmy specjalizujące się w automatyzacji procesów przemysłowych często integrują technologię spawalniczą z robotyzacją w maszynach zwiększających wydajność i jakość produkcji. W praktyce przekłada się to na konkretne produkty odpowiadające na potrzeby opisane wyżej w artykule:

  • CoboBend, cobot dedykowany do obsługi prasy krawędziowej, adresujący etap automatycznego podawania i obsługi cykli gięcia.
  • Cela spawalnicza z cobotem CR, łącząca gięcie z kolejnym etapem procesu, czyli spawaniem, w jednym module produkcyjnym.
  • Rokae xMate CR12, robot współpracujący stanowiący bazę dla stanowisk wymagających elastyczności między seriami.

Współpraca przebiega od audytu stanowiska, przez projekt techniczny i wdrożenie, do szkolenia operatorów i serwisu, zgodnie z podejściem etapowym opisanym w sekcji o strategii wdrożenia.

Integracja automatyzacji gięcia z systemami ERP i MES

Zautomatyzowane stanowisko gięcia zyskuje pełną wartość dopiero wtedy, gdy dane z prasy trafiają do systemu zarządzania produkcją, nie tylko do lokalnego panelu operatora. Integracja z ERP pozwala automatycznie generować zlecenia produkcyjne na podstawie zamówień, a system MES odbiera dane o rzeczywistym czasie cyklu, liczbie wykonanych detali i przestojach maszyny.

Praktyczna integracja obejmuje kilka warstw wymiany danych. Program gięcia przygotowany offline powinien być powiązany z numerem zlecenia w ERP, tak aby robot automatycznie wczytywał właściwą trajektorię i parametry docisku dla danego detalu. System MES zbiera z kolei dane o odchyleniach kąta i liczbie korekt, co pozwala śledzić jakość procesu bez ręcznego raportowania przez operatora.

Digital twin i cyfrowe modele stanowiska, budowane na bazie danych z rzeczywistej produkcji, umożliwiają automatyczne planowanie procesu gięcia i optymalizację parametrów na podstawie wcześniejszych cykli. Badania nad reprogramowalnymi systemami gięcia opisują, jak połączenie cyfrowego bliźniaka, cyfrowego modelu bliźniaczego zasobu (AAS) i uczenia maszynowego pozwala automatycznie sugerować geometrię narzędzi i korygować parametry procesu, co skraca cykl wdrożenia nowego detalu.

Dla zakładu średniej wielkości sensownym punktem startu jest integracja jednostronna: MES odbiera dane z prasy, ale planowanie zleceń wciąż odbywa się w ERP bez automatycznego sprzężenia zwrotnego. Pełna integracja dwustronna, w której ERP automatycznie generuje program gięcia na podstawie zamówienia, ma sens przy dużej liczbie powtarzalnych detali i wysokim wolumenie zleceń.

Konserwacja i serwis zautomatyzowanych stanowisk gięcia

Zautomatyzowane stanowisko gięcia wymaga innego podejścia do serwisu niż tradycyjna prasa krawędziowa obsługiwana ręcznie, bo awaria jednego elementu, na przykład czujnika pozycji robota, zatrzymuje cały cykl, nie tylko jedną operację. Plan konserwacji powinien rozróżniać przeglądy mechaniczne prasy, konserwację robota lub cobota oraz kalibrację systemu pomiaru kąta.

Przeglądy mechaniczne obejmują sprawdzenie stanu narzędzi górnych i dolnych, luzów w prowadnicach oraz stanu chwytaków robota, które mają bezpośredni kontakt z arkuszem blachy i ulegają zużyciu szybciej niż inne elementy systemu. Kalibracja czujnika kąta gięcia powinna odbywać się regularnie, bo jego rozkalibrowanie prowadzi do systematycznego błędu we wszystkich wykonanych detalach, nie tylko w pojedynczych sztukach.

Serwis oprogramowania to trzeci obszar, często zaniedbywany w planach konserwacji. Aktualizacje sterowania robota i systemu pomiarowego powinny być testowane w symulacji przed wgraniem na maszynę produkcyjną, zgodnie z tą samą logiką programowania offline, która obowiązuje przy wdrażaniu nowych detali.

Zakłady korzystające z automatyzacji gięcia zwykle podpisują umowę serwisową obejmującą regularne przeglądy oraz szybki dostęp do części zamiennych, bo przestój zautomatyzowanego stanowiska kosztuje więcej niż przestój tradycyjnej prasy obsługiwanej ręcznie, właśnie ze względu na wyższy wolumen cykli przypadający na jedną zmianę.

Konserwacja i serwis zautomatyzowanych stanowisk gięcia — overview diagram

Studia przypadków wdrożeń w różnych branżach

Wdrożenia automatyzacji gięcia różnią się znacznie w zależności od skali produkcji i branży, choć logika etapowego podejścia pozostaje podobna. W produkcji seryjnej, na przykład obudów urządzeń elektrycznych czy elementów konstrukcji stalowych, największą wartość przynosi automatyczne podawanie połączone z robotem obsługującym powtarzalny detal przez wiele godzin bez przerwy.

W produkcji krótkoseryjnej, typowej dla zakładów wykonujących detale na zamówienie, kluczowym czynnikiem staje się szybkość przezbrojenia i elastyczność programowania, nie sama prędkość cyklu. Tu cobot bez pełnego ogrodzenia strefy pracy pozwala operatorowi szybciej reagować na zmianę zlecenia, bo nie wymaga tak rozbudowanej infrastruktury bezpieczeństwa jak robot przemysłowy pracujący przy wysokich prędkościach.

Zintegrowane cele gięcia, łączące automatyczne podawanie, zmianę narzędzi i kontrolę kąta w jednym systemie, są opisywane przez producentów jako rozwiązanie pozwalające na produkcję bezobsługową przez pełną zmianę, co ma szczególne znaczenie przy pracy na trzeciej zmianie bez stałej obsady. Dla zakładów mniejszych, gdzie inwestycja w pełną celę gięcia przekracza budżet, etapowe wdrożenie zaczynające się od jednego cobota obsługującego wybrany detal o dużym wolumenie daje podobny efekt operacyjny przy niższym ryzyku inwestycyjnym.

Perspektywa eksperta: kiedy automatyzacja ma sens

Automatyzacja gięcia opłaca się, gdy przezbrojenia i ręczne pozycjonowanie zjadają więcej czasu niż samo gięcie, nie wcześniej. Największym błędem w projektowaniu stanowiska jest kupowanie robota przed uporządkowaniem procesu, bo automatyzuje się wtedy chaos, nie wydajność. Szkolenie operatorów decyduje o tempie zwrotu z inwestycji bardziej niż sam wybór marki robota.

Oferta JM-TRONIK: konkretne rozwiązania i kolejny krok

Zamiast testować automatyzację gięcia metodą prób i błędów, można oprzeć się na gotowych rozwiązaniach dopasowanych do etapu, na którym jest zakład. Niektóre firmy projektują, produkują i wdrażają stanowiska automatyzacji we własnych strukturach, oferując jeden punkt kontaktu od projektu do serwisu, bez przerzucania odpowiedzialności między dostawcą robota a integratorem prasy.

cobot do prasy krawędziowej

Konkretne produkty odpowiadają na różne etapy opisanej wcześniej strategii wdrożenia:

  • CoboBend do obsługi cykli gięcia na istniejącej prasie krawędziowej.
  • Cela spawalnicza z cobotem CR dla zakładów łączących gięcie ze spawaniem w jednym module.
  • Rokae xMate CR12 jako baza dla stanowisk wymagających elastyczności między krótkimi seriami.

Porada profesjonalisty: przed zamówieniem robota zamów audyt stanowiska, który pokaże, czy problemem jest czas gięcia, przezbrojenia czy podawanie materiału.

Zakres współpracy obejmuje też szkolenia operatorów i programistów oraz serwis po wdrożeniu. Sprawdź dostępność audytu i oferty automatyzacji gięcia i zaplanuj pierwszy etap modernizacji stanowiska.

Źródła

Najczęściej zadawane pytania

Ile kosztuje godzina pracy prasy krawędziowej?

Koszt godziny pracy prasy krawędziowej zależy od modelu maszyny, lokalnych stawek energii i pracy oraz stopnia automatyzacji stanowiska, więc nie ma jednej wartości obowiązującej dla każdego zakładu. Zamiast szukać uniwersalnej stawki, warto policzyć własny koszt na podstawie realnego czasu cyklu i liczby detali wykonanych w ciągu zmiany.

Jak działa gięcie blach na prasie krawędziowej?

Prasa krawędziowa formuje blachę, dociskając ją stemplem górnym do matrycy dolnej wzdłuż linii gięcia, aż materiał uzyska zaprogramowany kąt. W stanowiskach zautomatyzowanych czujnik mierzy kąt w czasie rzeczywistym i koryguje docisk, co ogranicza odchylenia wynikające ze zmiennej sprężystości blachy.

Czym różni się automatyzacja od robotyzacji stanowiska?

Automatyzacja obejmuje każde usprawnienie ograniczające udział człowieka w procesie, w tym programowanie offline, automatyczne podawanie czy SMED, niezależnie od tego, czy w stanowisku pracuje robot. Robotyzacja jest jednym z elementów automatyzacji, konkretnie zastąpieniem ręcznej obsługi cyklu przez robota lub cobota.

Jakie są metody gięcia blach na prasach krawędziowych?

Najczęstsze metody to gięcie na powietrzu, gdzie stempel nie dociska blachy do dna matrycy, oraz kalibrowanie, gdzie pełny docisk zapewnia większą precyzję kąta przy wyższym obciążeniu maszyny. Wybór metody wpływa na dobór narzędzi i parametry systemu pomiarowego w stanowisku zautomatyzowanym.

Czy warto zacząć automatyzację od cobota, czy od robota przemysłowego?

Cobot sprawdza się lepiej przy krótkich seriach, częstej zmianie detalu i niższych siłach, bo wymaga mniej rozbudowanej infrastruktury bezpieczeństwa niż robot przemysłowy. Robot przemysłowy 6 lub 7 osi lepiej radzi sobie z ciężkimi elementami i wysoką prędkością cyklu, gdy wolumen produkcji uzasadnia stałą instalację, na przykład w rozwiązaniu Rokae xMate CR12.

Rekomendacje

okladka-roi-paletyzacji-1200x628

ROI paletyzacji: ile naprawdę zwraca się automatyzacja

Automatyzacja paletyzacji zwykle się zwraca w 12–36 miesięcy, jeśli w kalkulacji uwzględni się pełny koszt wdrożenia, a nie tylko cenę robota. ROI paletyzacji skraca się przy pracy trzyzmianowej, wysokim koszcie pracy fizycznej i powtarzalnych operacjach na dużych wolumenach. Wydłuża go pominięcie kosztów integracji, oprzyrządowania i eksploatacji, które w praktyce potrafią zdominować budżet projektu.


Krótko mówiąc:

  • Zwrot z inwestycji w automatyzację paletyzacji zwykle następuje po 12–36 miesiącach, przy czym praca na trzy zmiany skraca ten okres do około 12–18 miesięcy.
  • Całkowity koszt inwestycji obejmuje oprócz samego robota jeszcze system wizyjny, integrację, szkolenia oraz serwis, z integracją stanowiącą często około jednej trzeciej budżetu.
  • Ukryte koszty paletyzacji ręcznej to m.in. rotacja kadrowa, absencje i błędy, które zwiększają jednostkowy koszt produktu i wpływają na efektywność procesu.
  • Ulga na robotyzację pozwala odliczyć do 50% kosztów, co może skrócić okres zwrotu nawet o kilka miesięcy, szczególnie przy wysokim poziomie automatyzacji.
  • Przed wyborem rozwiązania konieczne jest oszacowanie realnych danych produkcyjnych i elastyczności stanowiska, aby uniknąć kosztownych modyfikacji i przedłużających się okresów zwrotu.

Jm-tronik
Sprawdź możliwości automatyzacji paletyzacji
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska paletyzacyjne, wspierając firmy od projektu po uruchomienie.

Poznaj rozwiązania JM-TRONIK

Spis treści

Dlaczego paletyzacja ręczna generuje ukryte koszty

Koszt ręcznej paletyzacji rzadko sprowadza się do stawki godzinowej operatora. Firmy produkcyjne płacą za nią w formie rotacji kadr, absencji chorobowych i błędów, które ujawniają się dopiero na etapie reklamacji od klienta.

Największe pozycje ukrytych kosztów to zwykle:

  • rekrutacja i wdrożenie nowych pracowników na stanowiska o wysokiej rotacji,
  • absencje związane z przeciążeniem układu mięśniowo-szkieletowego przy podnoszeniu ładunków,
  • błędy w układaniu palet prowadzące do uszkodzeń towaru w transporcie,
  • przestoje linii przy brakach kadrowych na zmianie,
  • koszty szkoleń powtarzane cyklicznie z powodu dużej fluktuacji.

Każdy z tych elementów przekłada się na koszt jednostkowy produktu, nawet jeśli nie widać go bezpośrednio w arkuszu kalkulacyjnym działu produkcji. Wdrożenia automatyzacji poprawiają przy okazji ergonomię pracy i pozwalają przesunąć ludzi do zadań o wyższej wartości, co potwierdzają studia przypadków International Federation of Robotics. To efekt uboczny, ale często decydujący dla działu HR.

Z czego składa się całkowity koszt inwestycji w paletyzację (TCO)

Rzetelna kalkulacja ROI paletyzacji zaczyna się od rozbicia inwestycji na osobne pozycje, nie od jednej ceny katalogowej robota.

Typowy budżet stanowiska paletyzującego obejmuje:

  • robota lub cobota wraz z kontrolerem,
  • chwytak dopasowany do rodzaju opakowań,
  • system wizyjny do rozpoznawania i pozycjonowania produktów,
  • integrację mechaniczną, elektryczną i programową,
  • testy, modyfikacje procesu i dostosowanie stanowiska,
  • zabezpieczenia i osłony zgodne z wymogami bezpieczeństwa,
  • szkolenia operatorów i programistów,
  • serwis gwarancyjny i pogwarancyjny.

Integracja i oprzyrządowanie są zwykle znaczącą częścią całego budżetu, często sięgającą około jednej trzeciej do dwufunkcyjnej części kosztów, nie kilka procent doliczanych na koniec. Tak wskazują analizy integratorów robotów przemysłowych, a pomijanie tej pozycji to najczęstszy błąd we wstępnych szacunkach.

W polskich realiach kompletne stanowisko z jednym robotem kosztuje zwykle od kilkuset tysięcy złotych, w zależności od wyposażenia i stopnia automatyzacji linii. Przed rozmową z integratorem warto zebrać z zakładu konkretne dane: liczbę palet na zmianę, wagę i typ opakowań, liczbę SKU, aktualną obsadę stanowiska oraz koszt absencji i rotacji z ostatnich 12 miesięcy. Te liczby, nie ogólne szacunki branżowe, decydują o realnym okresie zwrotu.

Jak praktycznie obliczyć ROI paletyzacji: wzór, kroki i narzędzia

Podstawowy wzór jest prosty: ROI = (roczna korzyść netto ÷ całkowity koszt inwestycji) × 100%. Okres zwrotu liczysz odwrotnie — całkowity koszt inwestycji dzielisz przez roczną korzyść netto, co daje wynik w latach lub miesiącach.

Roczna korzyść netto to suma oszczędności na etatach, redukcji absencji i rotacji, spadku reklamacji z powodu błędów w układaniu oraz wzrostu przepustowości linii, pomniejszona o roczne koszty eksploatacji nowego stanowiska (energia, serwis, części zużywalne).

Praktyczna procedura wygląda tak:

  1. Zbierz dane produkcyjne — liczbę palet dziennie, obsadę, koszt pracy w przeliczeniu na godzinę, liczbę reklamacji związanych z układaniem.
  2. Oszacuj TCO zgodnie z pozycjami opisanymi wyżej, z rezerwą na integrację rzędu 30–40%.
  3. Policz roczną korzyść netto, uwzględniając zarówno twarde oszczędności kadrowe, jak i miękkie (mniej reklamacji, stabilniejsza jakość).
  4. Uwzględnij finansowanie i ulgi podatkowe — leasing zmienia rozkład przepływów pieniężnych, a ulga na robotyzację obniża efektywny koszt netto.
  5. Podstaw dane do wzoru i porównaj wynik z alternatywnym scenariuszem bez inwestycji.

Eksperci od automatyzacji przemysłowej podkreślają, że ROI trzeba traktować jako narzędzie decyzyjne, a nie jednorazowe ćwiczenie księgowe — dobra kalkulacja bierze pod uwagę też stabilność zamówień i koszt kapitału firmy.

W praktyce okres zwrotu różni się mocno w zależności od trybu pracy. Przy jednej zmianie zwrot często wypada bliżej 30–36 miesięcy, przy dwóch zmianach realistyczne są 18–24 miesiące, a przy pracy trzyzmianowej okres zwrotu potrafi skrócić się do 12–18 miesięcy. Do wstępnych szacunków możesz użyć kalkulatora ROI robotyzacji, który przyjmuje dane o kosztach inwestycji i szacowanych rocznych oszczędnościach i pokazuje orientacyjny okres zwrotu.

Okres zwrotu inwestycji w paletyzację w zależności od liczby zmian

Ulgi podatkowe i formy finansowania, które skracają ROI

Ulga na robotyzację to jeden z najmocniejszych, a wciąż niedocenianych czynników skracających ROI paletyzacji w polskich firmach.

Zakres ulgi obejmuje lata 2022–2026, a kwalifikują się do niej:

  • roboty przemysłowe i coboty spełniające kryteria ustawowe,
  • urządzenia peryferyjne, w tym chwytaki i systemy wizyjne,
  • oprogramowanie sterujące i integrujące stanowisko,
  • szkolenia operatorów związane z obsługą nowych maszyn.

Zgodnie z Podatki, odliczenie sięga do 50% kosztów poniesionych na robotyzację, co dla wielu projektów oznacza realne przesunięcie punktu opłacalności o kilka miesięcy w przód. Trwają też prace nad przedłużeniem tej ulgi poza 2026 rok, więc warto śledzić finalny kształt przepisów przed podpisaniem umowy.

W modelu przepływów pieniężnych ulgę wlicza się jako obniżenie efektywnego CAPEX w roku rozliczenia, nie jako jednorazowy bonus na starcie. Leasing finansowy pozwala rozłożyć wydatek i zachować płynność, ale zwykle podnosi całkowity koszt kapitału względem zakupu za gotówkę czy kredytu inwestycyjnego — dobór formy finansowania warto konsultować równolegle z księgowością i integratorem.

Narzędzia i dowody Jm-tronik: kalkulator ROI, konfiguracje cobotów i wsparcie wdrożeniowe

Zanim podejmiesz decyzję, warto policzyć scenariusz na konkretnych liczbach z własnego zakładu, a nie na uśrednionych branżowych widełkach. Kalkulator ROI robotyzacji Jm-tronik przyjmuje dane o kosztach inwestycji i szacowanych rocznych oszczędnościach i zwraca orientacyjny okres zwrotu dla konkretnej konfiguracji.

Dobór samego robota to tylko jeden element równania. Jm-tronik oferuje kilka klas cobotów do paletyzacji, które różnią się udźwigiem i zasięgiem:

  • Rokae xMate CR7 — mniejsze udźwigi, dobry wybór przy lżejszych opakowaniach i ograniczonej przestrzeni stanowiska,
  • Rokae xMate CR18 — pośrednia klasa udźwigu dla mieszanych linii pakowania,
  • Rokae xMate CR20 — wyższy udźwig przeznaczony do cięższych jednostek paletyzowanych.

Porada profesjonalisty: Nie wybieraj coboty na podstawie samej specyfikacji technicznej. Poproś integratora o symulację cyklu pracy na Twoich rzeczywistych opakowaniach — różnice w czasie cyklu między modelami potrafią zmienić okres zwrotu o kilka miesięcy.

Analiza ryzyka inwestycji w paletyzację i scenariusze nieoczekiwanych kosztów

Największym ryzykiem w projektach paletyzacji nie jest awaria robota, tylko błędne założenia na etapie planowania. Trzy scenariusze pojawiają się najczęściej.

Pierwszy to niedoszacowanie integracji. Gdy firma liczy TCO wyłącznie na podstawie ceny katalogowej robota, a integrację dolicza „na oko”, realny koszt projektu potrafi przekroczyć budżet o kilkadziesiąt procent w trakcie wdrożenia.

Drugi scenariusz dotyczy zmienności asortymentu. Stanowisko zaprojektowane pod jeden typ opakowania może wymagać kosztownej modyfikacji chwytaka lub systemu wizyjnego, gdy firma zmienia dostawcę kartonów albo wprowadza nowe SKU. Warto już na etapie projektu zapytać integratora o elastyczność stanowiska względem zmian asortymentowych, bo to jedna z najtańszych rezerw na przyszłość.

Trzeci to ryzyko przestoju produkcyjnego podczas wdrożenia. Instalacja i uruchomienie stanowiska zwykle wymagają zatrzymania fragmentu linii na kilka dni, co przy niedopasowanym harmonogramie generuje koszt utraconej produkcji nieujęty w żadnym kosztorysie.

Doświadczenie branżowe pokazuje, że kompleksowe wdrożenie z serwisem po stronie jednego dostawcy realnie skraca czas uruchomienia i ogranicza ryzyko nieplanowanych kosztów po stronie klienta.

Porównanie ROI paletyzacji ręcznej vs automatycznej w różnych branżach

Okres zwrotu paletyzacji zależy silnie od branży, bo różnice w wolumenie, wadze produktów i sezonowości zmieniają zarówno koszty ręcznej pracy, jak i potencjalne oszczędności.

W przemyśle spożywczym i napojowym, gdzie wolumeny są wysokie i produkcja często pracuje na trzy zmiany, ROI paletyzacji zwykle mieści się w dolnej części przedziału, bliżej 12–18 miesięcy. Wysoki koszt absencji przy ciężkich, powtarzalnych ładunkach oraz duża rotacja na stanowiskach fizycznych przyspieszają zwrot.

W przemyśle chemicznym i budowlanym, gdzie opakowania bywają cięższe i mniej ustandaryzowane, projekt wymaga zwykle bardziej rozbudowanego systemu wizyjnego i elastyczniejszego chwytaka. To podnosi koszt integracji, ale jednocześnie eliminuje wysokie ryzyko urazów przy ręcznym podnoszeniu, co w niektórych zakładach staje się argumentem ważniejszym niż sam rachunek finansowy.

W produkcji o niższych wolumenach lub dużej zmienności asortymentu, typowej dla małych zakładów kontraktowych, ROI wydłuża się w stronę 30–36 miesięcy lub dłużej, bo stanowisko nie pracuje wystarczająco intensywnie, by szybko zamortyzować koszt integracji. W takich przypadkach lepszym rozwiązaniem bywa modułowe stanowisko z cobotem, które można przenosić między liniami i dostosowywać do zmieniającego się asortymentu, zamiast dedykowanej komórki zaprojektowanej pod jeden produkt.

Porównanie ROI paletyzacji ręcznej vs automatycznej w różnych branżach — overview diagram

Studia przypadków sukcesów i porażek paletyzacji z realnymi danymi ROI

Udane wdrożenia paletyzacji mają wspólny mianownik: zaczynają się od analizy procesu, nie od wyboru konkretnego robota. Eksperci zajmujący się kalkulacją ROI podkreślają, że projekty, w których firma najpierw dokładnie zmapowała wąskie gardła procesu, a dopiero potem dobrała technologię, osiągają zakładany okres zwrotu znacznie częściej niż projekty odwrotne.

Typowy wzorzec porażki wygląda inaczej. Firma kupuje robota pod wpływem oferty promocyjnej integratora, bez wcześniejszego zebrania danych o rzeczywistej zmienności opakowań i wolumenów. Stanowisko trafia na linię, ale okazuje się zbyt sztywne wobec zmian asortymentu, więc wymaga kosztownych modyfikacji już w pierwszym roku pracy. Okres zwrotu zamiast zakładanych 18 miesięcy wydłuża się do trzech, czterech lat, a czasem stanowisko w ogóle nie osiąga planowanej wydajności.

Sukcesy z kolei często dzielą jedną cechę: firma potraktowała integrację i szkolenia jako część inwestycji od początku, nie jako koszt dodatkowy odkryty w trakcie wdrożenia.

Kiedy wdrożyć paletyzację teraz, a kiedy rozważyć etapowe wdrożenie

Natychmiastowe wdrożenie ma sens, gdy pracujesz na dwie lub trzy zmiany, masz wysoką rotację na stanowiskach fizycznych i stabilny, powtarzalny asortyment. Etapowe podejście, zaczynające się od jednej linii pilotażowej, sprawdza się przy dużej zmienności produktów lub ograniczonym budżecie na start.

Przed decyzją zarząd powinien odpowiedzieć na pięć pytań: Jaki jest rzeczywisty koszt rotacji i absencji na stanowisku? Jak stabilny jest asortyment w perspektywie 3 lat? Jak ulga na robotyzację zmienia efektywny koszt netto? Kto odpowiada za serwis po uruchomieniu?

Oferta Jm-tronik: modularne stanowiska paletyzujące z cobotami i jak zacząć

Zrobotyzowane stanowiska paletyzujące oferowane są jako kompletny pakiet obejmujący projekt, integrację, szkolenia operatorów oraz serwis i dostęp do części zamiennych, co pozwala ograniczyć ryzyko rozjazdu kosztów.

Ofertę robotyzacji paletyzacji można budować w oparciu o coboty Rokae xMate CR7, CR18 lub CR20 w zależności od udźwigu i tempa pracy linii, a modułowa architektura CoboSystem pozwala rozbudować stanowisko o kolejne funkcje bez wymiany całej instalacji. Zanim podpiszesz umowę, sprawdź swój scenariusz w kalkulatorze ROI robotyzacji i umów bezpłatną konsultację, na której inżynierowie Jm-tronik pomogą dobrać konfigurację chwytaka i systemu wizyjnego do Twoich opakowań.

Źródła

Najczęściej zadawane pytania

Czym jest paletyzacja?

Paletyzacja to proces układania produktów lub opakowań zbiorczych na paletach w sposób umożliwiający bezpieczny transport i składowanie. W wersji zautomatyzowanej wykonuje ją robot lub cobot wyposażony w chwytak i system wizyjny, zamiast pracownika podnoszącego ładunki ręcznie.

Jaki jest typowy okres zwrotu inwestycji w paletyzację?

Przy pełnym modelu kosztów, uwzględniającym integrację i eksploatację, okres zwrotu wynosi zwykle 12–36 miesięcy. Praca trzyzmianowa i wysoki koszt pracy fizycznej skracają go do dolnej granicy tego przedziału.

Ile kosztuje wdrożenie zrobotyzowanego stanowiska paletyzującego?

Ceny nie są publikowane sztywno, bo zależą od udźwigu robota, chwytaka i zakresu integracji. Aktualną wycenę dla konkretnej konfiguracji, w tym cobotów Rokae xMate CR7, CR18 lub CR20, otrzymasz po konsultacji przez stronę robotyzacji paletyzacji Jm-tronik.

Czy ulga na robotyzację obejmuje coboty do paletyzacji?

Tak, ulga obejmuje roboty przemysłowe i coboty spełniające kryteria ustawowe wraz z peryferiami, oprogramowaniem i szkoleniami. Pozwala odliczyć do 50% poniesionych kosztów w okresie obowiązywania przepisów, czyli w latach 2022–2026.

Jak obliczyć ROI paletyzacji krok po kroku?

Podziel całkowity koszt inwestycji, uwzględniający integrację, chwytak i szkolenia, przez roczną korzyść netto z automatyzacji. Do wstępnych szacunków możesz użyć kalkulatora ROI Jm-tronik, wprowadzając dane o kosztach i planowanych oszczędnościach.

Rekomendacje

okladka-dotacje-automatyzacja-msp-2026-1200x628

Dotacje na automatyzację produkcji: przewodnik dla MŚP na 2026

Kluczowe programy do sprawdzenia to Ścieżka SMART z Funduszy Europejskich dla Nowoczesnej Gospodarki, działanie 1.2 Automatyzacja i robotyzacja w MŚP z Funduszy Europejskich dla Polski Wschodniej oraz instrumenty w ramach Krajowego Planu Odbudowy. Zanim złożysz jakikolwiek wniosek, zrób audyt technologiczny i diagnozę dojrzałości cyfrowej firmy. Bez tego dokumentu żaden regulamin naboru nie puści projektu dalej, a bez mapy drogowej trudno wykazać komisji, że automatyzacja rozwiązuje realny problem produkcyjny.


Krótko mówiąc:

  • Firma musi najpierw przeprowadzić audyt technologiczny i opracować mapę drogową, aby uzyskać wsparcie finansowe na automatyzację.
  • Maksymalne dofinansowanie z programu Ścieżka SMART dla dużych inwestycji sięga 50 milionów złotych, a w Polsce Wschodniej można otrzymać do 3 milionów złotych.
  • Wsparcie regionalne waha się od 25 do 70 procent kosztów kwalifikowalnych, zależnie od regionu i wielkości przedsiębiorstwa.
  • Wnioski muszą zawierać opis problemu produkcyjnego i spodziewanej mierzalnej poprawy, nie tylko dane techniczne urządzeń.
  • Przy zakupie maszyn ważne jest, aby dokumentować cały proces, od zamówienia po odbiór, i unikać procedur zakupowych bez wymogów konkursowych.

Jm-tronik
Zaplanuj automatyzację produkcji
JM-TRONIK projektuje i wdraża rozwiązania robotyzacji, spawania, paletyzacji oraz pakowania dla firm przemysłowych.

Poznaj rozwiązania JM-TRONIK

Spis treści

Gdzie szukać dotacji na automatyzację produkcji: oficjalne portale krok po kroku

Zanim otworzysz jakikolwiek formularz wniosku, sprawdź cztery miejsca. Każde daje inny fragment obrazu, a razem tworzą pełny obraz dostępnych naborów.

  • PARP publikuje harmonogramy konkursów, regulaminy i wzory dokumentów dla programów krajowych, w tym Ścieżki SMART.
  • funduszeunijne.gov.pl to centralny portal Ministerstwa Funduszy i Polityki Regionalnej, gdzie znajdziesz opisy działań regionalnych i krajowych razem z terminami.
  • Mapadotacji działa jako wyszukiwarka naborów i pozwala filtrować programy według regionu, branży i wielkości firmy.
  • biznes.gov.pl tłumaczy język urzędowy na praktyczne kroki i podaje listy dokumentów rejestrowych potrzebnych do wniosku.

Otwierając regulamin konkretnego naboru, czytaj go w konkretnej kolejności. Najpierw sekcję o kwalifikowalności wnioskodawcy, potem listę kosztów kwalifikowalnych, na końcu kryteria oceny merytorycznej. To ostatnie decyduje, czy komisja uzna Twój projekt za wartościowy, a nie tylko za zakup sprzętu.

Pierwsze dokumenty do pobrania to: regulamin naboru, wzór wniosku o dofinansowanie, wzór biznesplanu lub studium wykonalności oraz kryteria wyboru projektów. W przypadku działania 1.2 w ramach Funduszy Europejskich dla Polski Wschodniej dokumentacja wyraźnie zaznacza, że zasady, intensywność wsparcia i terminy ustalane są odrębnie dla poszczególnych województw. To pierwsza rzecz, którą trzeba zweryfikować, ponieważ warunki różnią się między regionami znacznie bardziej, niż zakładają początkujący wnioskodawcy.

Porada profesjonalisty: Zapisz się na powiadomienia e-mailowe z portalu funduszeunijne.gov.pl dla interesującego Cię działania. Nabory bywają ogłaszane z krótkim wyprzedzeniem, a przygotowanie kompletnego wniosku zajmuje zwykle kilka tygodni.

Ścieżka SMART, program dla Polski Wschodniej i KPO: który wybrać

Trzy instrumenty dominują w rozmowach o finansowaniu automatyzacji, ale różnią się skalą, warunkami i grupą odbiorców.

Ścieżka SMART to program PARP z Funduszy Europejskich dla Nowoczesnej Gospodarki, skierowany do firm planujących inwestycje badawczo-rozwojowe i wdrożenia innowacji. Minimalne koszty kwalifikowalne w module wdrożeniowym zaczynają się od 3 milionów złotych, a maksymalna kwota wsparcia może sięgnąć 50 milionów złotych. PARP prowadzi nabory w tym programie regularnie, a kolejne edycje w 2026 roku warto śledzić na bieżąco, bo harmonogram zmienia się z roku na rok.

Działanie 1.2 Automatyzacja i robotyzacja w MŚP z Funduszy Europejskich dla Polski Wschodniej to program o mniejszej skali, dedykowany firmom z pięciu województw wschodnich. Maksymalna kwota dofinansowania wynosi do 3 milionów złotych, a warunkiem wstępnym jest audyt technologiczny i mapa drogowa transformacji, opracowane przez podmiot z odpowiednimi kompetencjami.

Krajowy Plan Odbudowy oferuje instrumenty łączące dotacje z elementami zwrotnymi, czasem z możliwością częściowego umorzenia. Nabory w ramach KPO dotyczące cyfryzacji i robotyzacji bywają rozdzielone między różne instytucje wdrażające, więc warto sprawdzić aktualny operator konkretnego działania zamiast szukać jednego wspólnego okienka naboru.

Do tego dochodzą regionalne programy operacyjne poszczególnych województw, które finansują mniejsze projekty automatyzacji o zasięgu lokalnym. RPO bywają niedoceniane przez firmy skupione na programach krajowych, a to właśnie one często mają niższy próg wejścia dla małych zakładów produkcyjnych.

Porównanie programów dofinansowań dla małych i średnich firm

Jakie wydatki obejmuje dofinansowanie automatyzacji produkcji

Koszty kwalifikowalne w konkursach na automatyzację i robotyzację produkcji obejmują zwykle pięć kategorii:

  1. Maszyny i roboty przemysłowe, w tym roboty współpracujące, stanowiska zrobotyzowane do spawania, paletyzacji czy pakowania.
  2. Oprogramowanie sterujące procesem, systemy MES lub narzędzia do integracji maszyn z istniejącą linią produkcyjną.
  3. Usługi audytowe i doradcze, w tym audyt technologiczny, diagnozę dojrzałości cyfrowej i przygotowanie mapy drogowej transformacji.
  4. Szkolenia operatorów i programistów obsługujących nowe stanowiska.
  5. Prace budowlane niezbędne do instalacji, na przykład wzmocnienie fundamentów pod robota lub adaptacja hali.

Sam zakup maszyny, bez powiązania z szerszym kontekstem, rzadko przekonuje komisję oceniającą. Dokumentacja PARP jasno wskazuje, że projekt musi wykazać mierzalne efekty w postaci wyższej przepustowości, lepszej jakości lub ograniczenia przestojów, a nie tylko fakt posiadania nowego sprzętu. Robot bez opisanego problemu, który rozwiązuje, wygląda w oczach oceniających jak wydatek bez celu.

Warto zaznaczyć wyłączenie sektorowe: programy skierowane do MŚP z reguły nie obejmują podstawowej produkcji produktów rolnych, choć przetwórstwo spożywcze zwykle już się kwalifikuje. Sprawdź to wyłączenie w regulaminie każdego naboru osobno, bo definicje różnią się między programami.

Ile pieniędzy realnie dostaniesz: intensywność pomocy i mapa pomocy regionalnej

Nie istnieje jeden ogólnopolski procent refundacji dla automatyzacji produkcji. Intensywność wsparcia zależy od trzech czynników: lokalizacji inwestycji, wielkości firmy i rodzaju projektu, a te zmienne łączy dokument znany jako mapa pomocy regionalnej.

W liczbach: poziom dofinansowania w programach dla MŚP zwykle waha się w przedziale 25–70% kosztów kwalifikowalnych, w zależności od regionu i statusu firmy. Konkretne przykłady kwotowe: działanie 1.2 dla Polski Wschodniej daje maksymalnie do 3 milionów złotych na projekt, a moduł wdrożeniowy Ścieżki SMART sięga od 3 do 50 milionów złotych, zależnie od skali inwestycji.

Region ma znaczenie większe, niż podejrzewa większość przedsiębiorców. Firma z województwa o niższym PKB na mieszkańca może liczyć na wyższy procent wsparcia niż identyczny projekt realizowany w dużej aglomeracji. Mikro i małe firmy zwykle dostają wyższą intensywność pomocy niż firmy średnie, co również wynika z unijnych zasad pomocy publicznej.

Zanim zaplanujesz budżet projektu, znajdź aktualną mapę pomocy regionalnej dla swojego województwa na mapadotacji.gov.pl i sprawdź konkretny procent przypisany do Twojej lokalizacji. Regulamin każdego naboru podaje maksymalną intensywność wprost, więc to jedyne wiarygodne źródło liczby, na której warto oprzeć kalkulacje.

Ile pieniędzy realnie dostaniesz: intensywność pomocy i mapa pomocy regionalnej — overview diagram

Przygotowanie wniosku o dotację na automatyzację: od audytu do panelu ekspertów

Największy błąd popełniany przez firmy planujące automatyzację to zaczynanie od wyboru robota. Komisja oceniająca nie szuka opisu urządzenia. Szuka opisu problemu produkcyjnego i dowodu, że proponowane rozwiązanie go rozwiąże w sposób mierzalny.

Zacznij od audytu technologicznego i diagnozy dojrzałości cyfrowej firmy, zanim zapytasz jakiegokolwiek dostawcę o cenę maszyny. Regulaminy działania 1.2 i podobnych programów regionalnych wymagają, by taki audyt wraz z mapą drogową transformacji wykonał podmiot wyspecjalizowany, opisujący szczegółowo kompetencje kadrowe wykonawcy. To nie formalność do odhaczenia. To dokument, który definiuje cały dalszy kształt projektu.

Kolejne kroki wyglądają tak:

  • Opisz obecny proces liczbami: czas cyklu, liczbę przestojów, poziom braków jakościowych.

  • Powiąż każdy planowany wydatek z konkretnym wskaźnikiem, który się zmieni po wdrożeniu.

  • Przygotuj model finansowy projektu, w tym prognozę przepływów pieniężnych i źródła wkładu własnego.

  • Skompletuj dokumenty finansowe firmy: sprawozdania, zaświadczenia z urzędu skarbowego i ZUS, umowy kredytowe jeśli dotyczą.

  • Przygotuj się na panel ekspertów, jeśli program go przewiduje. Oceniający zadają pytania o wykonalność, a nie o parametry techniczne robota.


Przy zamówieniach na dostawę, montaż i szkolenia w ramach projektów dofinansowanych, powyżej określonych progów wartości, obowiązuje zasada konkurencyjności wymagająca publikacji zapytania ofertowego w bazie konkurencyjności. Zapoznaj się z tym wymogiem przed podpisaniem jakiejkolwiek umowy z dostawcą, bo naruszenie procedury zakupowej bywa podstawą do zwrotu części dofinansowania.

Porada profesjonalisty: Nie pisz wniosku od zdania „potrzebujemy robota do paletyzacji”. Ta różnica decyduje o wyniku oceny merytorycznej.

Jak liczyć budżet projektu automatyzacji: przykład na uproszczonych liczbach

Załóżmy hipotetyczny projekt małej firmy metalowej planującej wdrożenie zrobotyzowanego stanowiska spawalniczego. Poniższy podział to przykład edukacyjny, nie rzeczywista oferta.

  1. Robot i osprzęt spawalniczy: 480 000 zł
  2. Integracja i programowanie stanowiska: 120 000 zł
  3. Instalacja i prace przygotowawcze: 60 000 zł
  4. Szkolenia operatorów: 25 000 zł
  5. Audyt technologiczny i mapa drogowa: 15 000 zł

Suma kosztów kwalifikowalnych wynosi 700 000 zł.

Zachowaj każdą fakturę, protokół odbioru i dokument zamówienia od pierwszego dnia projektu. Instytucja wdrażająca będzie żądać kompletnego śladu zakupowego przy rozliczeniu, a brak jednego protokołu odbioru bywa powodem odrzucenia części kosztów. Do wstępnych obliczeń opłacalności warto użyć kalkulatora ROI robotyzacji, który pomaga oszacować czas zwrotu inwestycji przed złożeniem wniosku.

Doświadczenie JM-TRONIK we wdrażaniu projektów automatyzacji

JM-TRONIK działa na polskim rynku automatyzacji przemysłowej od ponad 45 lat, projektując i produkując rozwiązania dla zakładów produkcyjnych z branży metalowej. To doświadczenie ma znaczenie przy projektach dotowanych, bo komisje oceniające premiują wnioski oparte na realnej analizie procesu, a nie na deklaracjach.

Firma wspiera klientów na etapach, które bezpośrednio pokrywają się z wymogami dokumentacji konkursowej:

  • Projektowanie stanowisk zrobotyzowanych dopasowanych do konkretnego problemu produkcyjnego, nie do gotowego katalogu.
  • Integracja cobotów w istniejące linie, w tym przy robotyzacji spawania i robotyzacji pakowania.
  • Szkolenia operatorów i programistów obsługujących nowe stanowiska po wdrożeniu.
  • Serwis techniczny dostępny całodobowo, co ma znaczenie w okresie trwałości projektu wymaganym przez większość programów dotacyjnych.

Firmy planujące wniosek o dotację często potrzebują wstępnej wyceny stanowiska, żeby oszacować koszty kwalifikowalne przed złożeniem dokumentów. Strona robotyzacji paletyzacji JM-TRONIK pokazuje przykładowe konfiguracje, które pomagają ustalić realny rząd wielkości budżetu.

Dotacja czy ulga na robotyzację: co wybrać jako właściciel firmy

Dotacja ma sens, gdy planujesz większą inwestycję i jesteś gotowy przejść przez audyt technologiczny oraz kilkumiesięczny proces oceny. Ulga na robotyzację działa szybciej: pozwala odliczyć do 50% kosztów robotyzacji od podstawy opodatkowania w latach 2022–2026, bez konkursu i bez czekania na wynik naboru.

Ulga wymaga jednak wystarczającego dochodu podatkowego, bo odliczenie ogranicza wysokość podatku do zapłaty. Firma bez dochodu w danym roku niewiele z niej wyniesie od razu, choć niewykorzystaną część można rozliczyć w kolejnych latach. Dotacji i ulgi nie zawsze można łączyć na tym samym wydatku, więc sprawdź zasady kumulacji pomocy publicznej przed podjęciem decyzji, najlepiej z księgowym znającym Twoją sytuację podatkową.

Skorzystaj z doświadczenia JM-TRONIK przy projekcie automatyzacji

JM-TRONIK to alternatywa dla samodzielnego szukania dostawcy po ogłoszeniu wyniku konkursu. Firma projektuje stanowiska od podstaw, we własnych strukturach, i zapewnia wsparcie od pierwszego szkicu procesu po serwis po wdrożeniu.

Robot współpracujący – cobot Rokae xMate CR20

Przed rozmową z dostawcą przygotuj trzy rzeczy: podstawowe wskaźniki procesu, który chcesz zautomatyzować, przybliżony budżet z audytu technologicznego oraz oczekiwaną poprawę wyrażoną liczbą, na przykład procentem redukcji przestojów. Z takim materiałem rozmowa o konkretnym stanowisku, na przykład cobocie Rokae xMate CR20 do zadań wymagających większego zasięgu i udźwigu, Rokae xMate CR18 do średnich obciążeń produkcyjnych, czy kompaktowym Rokae xMate CR7 do stanowisk o ograniczonej przestrzeni, przebiega szybciej i kończy się realną wyceną, a nie ogólnym cennikiem.

Firmy planujące inwestycję w spawanie zrobotyzowane znajdą szczegóły technologii w ofercie spawarek laserowych LaserWeld, łączących precyzję cięcia laserowego z automatyzacją procesu. Napisz do JM-TRONIK z opisem swojego procesu produkcyjnego i uzyskaj wstępną konsultację przed złożeniem wniosku o dofinansowanie.

Skąd pobrać dokumenty do wniosku o dofinansowanie

Trzy adresy warto zapisać sobie na później:

  • PARP — ogłoszenia naborów, regulaminy i kryteria wyboru projektów dla działania 1.2 i Ścieżki SMART.
  • Mapadotacji — wyszukiwarka aktualnych naborów i mapy pomocy regionalnej dla Twojego województwa.
  • podatki.gov.pl — pełne zasady ulgi na robotyzację dla podatników PIT i CIT.

Firmy szukające wsparcia w analizie dostępnych naborów mogą też skorzystać z narzędzi partnerskich, na przykład SzopaLabs, które pomaga w wyszukiwaniu leadów dotacyjnych i analizie dokumentacji konkursowej.

Źródła

Najczęściej zadawane pytania

Jakie dotacje są dostępne na automatyzację produkcji?

Główne instrumenty to Ścieżka SMART z PARP, działanie 1.2 Automatyzacja i robotyzacja w MŚP dla Polski Wschodniej oraz instrumenty cyfryzacyjne w Krajowym Planie Odbudowy. Do tego dochodzą regionalne programy operacyjne poszczególnych województw, warte sprawdzenia przy mniejszych projektach.

Jakie są dotacje na maszyny w 2026 roku?

PARP prowadzi w 2026 roku nabory w ramach Ścieżki SMART, gdzie wdrożenia B+R mogą uzyskać wsparcie do 50 milionów złotych przy minimalnych kosztach kwalifikowalnych od 3 milionów złotych. Mniejsze projekty w Polsce Wschodniej mogą liczyć na do 3 milionów złotych w ramach działania 1.2.

Czy można otrzymać 150 000 zł na start firmy?

To osobny instrument, dotacja z urzędu pracy dla osób rozpoczynających działalność gospodarczą, niepowiązany z programami automatyzacji produkcji opisanymi w tym artykule. Kwoty i warunki takiej dotacji ustala właściwy powiatowy urząd pracy, a wysokość wsparcia zależy od dostępnego budżetu i lokalnych zasad przyznawania środków.

Czy można uzyskać dofinansowanie na zakup maszyny CNC?

Tak, maszyna CNC kwalifikuje się jako koszt inwestycyjny, jeśli jest częścią szerszego projektu automatyzacji opartego na audycie technologicznym i mapie drogowej. Sam zakup maszyny bez opisu procesu i wskaźników, które się zmienią, rzadko przekonuje komisję oceniającą w programach takich jak Ścieżka SMART czy działanie 1.2.

Czym różni się dotacja od ulgi na robotyzację?

Dotacja wymaga udziału w konkursie, audytu technologicznego i kilkumiesięcznego oczekiwania na wynik, ale może pokryć nawet 70% kosztów kwalifikowalnych w zależności od regionu. Ulga na robotyzację działa od razu przy rozliczeniu podatku i pozwala odliczyć do 50% kosztów robotyzacji w latach 2022–2026, ale tylko firmom z wystarczającym dochodem podatkowym.

Rekomendacje

okladka-dobor-robota-spawalniczego-1200x628

Dobór robota spawalniczego: jak wybrać model dla Twojej hali

Dobór robota spawalniczego zaczyna się od procesu, nie od katalogu robotów: stal konstrukcyjną i wysoki wolumen obsłuży dobrze skonfigurowany MIG, nierdzewkę i aluminium o wysokich wymaganiach estetycznych TIG, a cienkie i precyzyjne blachy laser. Zanim podpiszesz zamówienie, zweryfikuj trzy parametry: zasięg ramienia, udźwig na końcówce narzędzia i powtarzalność. Następny krok to analiza konkretnego detalu i próbne spawanie na realnym materiale, nie na danych katalogowych.


Krótko mówiąc:

  • Wybór robota spawalniczego powinien opierać się na analizie procesu, rodzaju materiału i wymagań jakościowych, a nie na katalogach urządzeń.
  • Kluczowe parametry to zasięg ramienia, udźwig przy pełnym wysięgu i powtarzalność, które decydują o możliwościach i precyzji robota.
  • Sprzęt i systemy osprzętu muszą być zintegrowane cyfrowo, a bezpieczeństwo zapewniają odgrodzenia i odpowiednie systemy odciągu spalin.
  • Niewłaściwe przygotowanie detalu i pomijanie kosztów serwisu to najczęstsze przyczyny niepowodzeń wdrożeń robotów spawalniczych.
  • Sprawdzenie parametrów weryfikacyjnych i test próbny na rzeczywistym materiale minimalizują ryzyko błędów i zwiększają szanse na poprawną automatyzację.

Jm-tronik
Dobierz robotyzację do procesu
JM-TRONIK projektuje i wdraża zrobotyzowane stanowiska spawalnicze, łącząc technologię spawania z automatyzacją produkcji.

Poznaj rozwiązania JM-TRONIK

Spis treści

Analiza procesu i wybór technologii spawalniczej

Zanim zaczniesz porównywać modele robotów, odpowiedz sobie na jedno pytanie: czy Twój detal w ogóle nadaje się do robotyzacji? Nie każda produkcja się kwalifikuje. Detal musi mieć powtarzalną geometrię, sensowną wielkość serii i fizyczny dostęp do spoiny dla palnika lub głowicy laserowej. Jeśli każda partia różni się tolerancjami o kilka milimetrów, robot będzie gubił spoinę szybciej niż doświadczony spawacz ręczny.

Wybór metody spawania zależy głównie od materiału i oczekiwanej jakości połączenia:

  • MIG/MAG sprawdza się przy stali konstrukcyjnej, konstrukcjach stalowych i produkcji wielkoseryjnej, gdzie liczy się wydajność i niski koszt na metr spoiny.
  • TIG wygrywa tam, gdzie estetyka spoiny ma znaczenie, oraz przy nierdzewce i aluminium, choć kosztem wolniejszego cyklu.
  • Spawanie laserowe rośnie w zastosowaniach precyzyjnych, cienkich blach i detali, gdzie odkształcenia termiczne muszą być minimalne, a fizyka wiązki laserowej pozwala na wąską, skoncentrowaną strefę wtopienia.

Decyzja o inwestycji w laser opłaca się zwykle wtedy, gdy liczysz koszt na sztukę w tysiącach detali rocznie, a nie w setkach. W 2026 roku spawanie laserowe przestaje być technologią niszową i w konkretnych scenariuszach produkcyjnych zaczyna wygrywać kosztowo z klasycznym MIG, głównie dzięki krótszemu czasowi cyklu i mniejszej ilości poprawek. Przy podejmowaniu tej decyzji geometria detalu i realny zasięg pracy robota liczą się bardziej niż marka czy moc źródła, co potwierdzają praktyczne wskazówki dotyczące projektowania stanowisk zrobotyzowanych.

Kluczowe parametry robota: jak je interpretować

Karta katalogowa robota mówi więcej, niż się wydaje na pierwszy rzut oka, ale trzeba umieć ją czytać. Producenci podają liczby w warunkach idealnych, a Twoja hala rzadko jest warunkiem idealnym.

  1. Zasięg ramienia liczysz nie od podstawy robota, a od punktu mocowania do najdalszego punktu spoiny na detalu, uwzględniając obrót wokół całego obrabianego elementu, nie tylko z jednej strony.
  2. Udźwig na końcówce narzędzia (TCP) różni się od udźwigu nominalnego robota. Palnik spawalniczy z wężykami i kablami waży realnie, i ta masa odlicza się od dostępnego udźwigu.
  3. Pozycjonery zmieniają układ sił. Obracając detal, zdejmujesz z robota część pracy nad dostępem, ale dodajesz kolejną oś do zsynchronizowania w programie.
  4. Powtarzalność podawana w milimetrach (typowo 0,02 do 0,05 mm dla robotów przemysłowych) decyduje o tym, czy spoina wypada w tym samym miejscu przy setnej i tysięcznej sztuce.
  5. Moment bezwładności narzędzia wpływa na prędkość TCP w narożnikach trajektorii. Ciężki uchwyt spawalniczy z dodatkowym systemem śledzenia spoiny zwalnia robota w miejscach, gdzie oczekujesz największej precyzji.

Zasięg, udźwig i powtarzalność to trzy filary, które dziesięć praktycznych wskazówek dotyczących wyboru robota do spawania stawia na pierwszym miejscu listy kontrolnej, przed marką i ceną.

Porada profesjonalisty: Zawsze proś dostawcę o dane udźwigu przy pełnym wysięgu ramienia, nie przy wysięgu skróconym o połowę — różnica bywa spora i decyduje, czy robot udźwignie Twój palnik z pełnym wyposażeniem.

Osprzęt i integracja stanowiska spawalniczego

CoboWeld – cobot do spawania

Reszta to źródło spawalnicze, palnik, prowadzenie przewodów i sensoryka, a błąd w doborze jednego z tych elementów potrafi zepsuć cały proces, nawet gdy robot jest wybrany prawidłowo.

Źródło spawalnicze musi być zsynchronizowane cyfrowo z kontrolerem robota, inaczej regulacja parametrów łuku w trakcie ruchu robota będzie spóźniona lub niedokładna. Do kompletu stanowiska zalicza się:

  • pozycjonery i stoły obrotowe umożliwiające dostęp do wielu stron detalu bez przezbrajania robota,
  • osłony przeciwodpryskowe i system odciągu spalin spawalniczych, który ma realny wpływ na bezpieczeństwo i jakość procesu,
  • zarządzanie przewodami i wężykami, żeby nie ograniczały ruchu w skrajnych pozycjach ramienia.

Śledzenie spoiny warto wdrożyć, gdy tolerancje detalu są niestabilne lub gdy pasowanie elementów przed spawaniem odbiega od idealnego. Touch-sensing sprawdza pozycję przed startem, arc-tracking koryguje trajektorię w trakcie spawania na podstawie sygnału łuku, a system wizyjny lub profilometr laserowy daje najwyższą precyzję przy zmiennej geometrii, kosztem wyższej ceny wejścia.

Przygotowanie detalu i oprzyrządowanie

Robot nie naprawi źle przygotowanego detalu. To najczęstszy powód nieudanych wdrożeń, gdy firmy koncentrują cały budżet na robocie, a oprzyrządowanie traktują jako dodatek.

  1. Projektuj przyrząd mocujący pod powtarzalność, nie pod wygodę operatora, czyli detal musi siadać w jednej, jednoznacznej pozycji za każdym razem.
  2. Wprowadź kontrolę wejściową: czystość powierzchni, tolerancje krawędzi po cięciu i przygotowanie rowka spoiny, zanim detal trafi na stanowisko.
  3. Przy krótkich seriach i częstej zmianie produktu stawiaj na mocowania modularne z szybkim przezbrojeniem, żeby czas przestawienia nie zjadał zysku z automatyzacji.

Bezpieczeństwo, serwis i całkowity koszt wdrożenia

Strefa pracy robota musi być fizycznie odgrodzona kurtynami świetlnymi lub ogrodzeniem z blokadą drzwi, a odciąg spalin projektowany indywidualnie pod geometrię stanowiska, nie dobierany “na oko” z katalogu.

Realny koszt wdrożenia rzadko kończy się na cenie robota. Liczy się w niego:

  • sprzęt: robot, źródło spawalnicze, pozycjonery, oprzyrządowanie,
  • integracja i programowanie stanowiska,
  • części eksploatacyjne: dysze, prowadniki drutu, elementy palnika,
  • szkolenia operatorów i programistów,
  • serwis pogwarancyjny i dostępność części zamiennych.

Porada profesjonalisty: Zapytaj dostawcę wprost o czas reakcji serwisu i dostępność części zamiennych w Polsce, nie tylko o cenę urządzenia. Przestój produkcyjny liczony w dniach kosztuje zwykle więcej niż różnica cenowa między ofertami.

Jak Jm-tronik wspiera dobór i wdrożenie robota

Firma specjalizuje się w projektowaniu i wdrażaniu stanowisk zrobotyzowanych obejmujących analizę procesu oraz serwis, co umożliwia weryfikację parametrów technicznych na wczesnym etapie projektu. Konfigurator CoboWeld pomaga zweryfikować, czy zasięg i udźwig wybranego cobota faktycznie pokrywają geometrię Twojego detalu, zanim złożysz zamówienie.

W ofercie znajdziesz:

  • CoboWeld jako zintegrowane stanowisko cobotyczne do spawania, gotowe pod produkcję małoseryjną i średnioseryjną,
  • cobota Rokae xMate CR18 do zastosowań wymagających większego udźwigu i zasięgu, na przykład przy większych konstrukcjach stalowych,
  • lżejszego cobota Rokae xMate CR12, który dobrze wchodzi w mniejsze detale i pierwsze wdrożenia automatyzacji bez dużego ryzyka inwestycyjnego.

Zakres usług obejmuje projekt stanowiska, automatyzację i robotyzację spawania, instalację, a także szkolenia operatorów i programistów po wdrożeniu.

Perspektywa autora: pułapki, których większość firm nie widzi na starcie

Perspektywa autora: pułapki, których większość firm nie widzi na starcie — overview diagram

Pięć błędów wraca w prawie każdym nieudanym wdrożeniu: kupowanie robota przed analizą detalu, ignorowanie masy palnika przy liczeniu udźwigu, oprzyrządowanie zaprojektowane po fakcie, pominięcie kosztów serwisu w kalkulacji TCO i wiara, że symulacja offline zastąpi próbę na realnym materiale.

Przed zamówieniem stanowiska sprawdź w tej kolejności: geometrię i tolerancje detalu, wymagany zasięg i udźwig z uwzględnieniem osprzętu, dostępność serwisu i części, a na końcu koszt całkowity, nie tylko cenę robota. Symulacja trajektorii i test próbny przed podpisaniem umowy kosztują niewiele w porównaniu z przestawianiem gotowego stanowiska, które nie spawa tak, jak zakładał projekt.

Sprawdź, które stanowisko odpowiada Twojemu procesowi

Jm-tronik projektuje stanowiska zrobotyzowane od zera, dopasowane do konkretnego detalu, nie sprzedaje gotowego katalogu robotów w oderwaniu od procesu. To różnica, która decyduje, czy stanowisko spawa poprawnie od pierwszego dnia, czy wymaga miesięcy poprawek.

CoboWeld – cobot do spawania

Dla mniejszych detali i pierwszego wejścia w automatyzację dobrze sprawdza się CoboWeld, przy większych konstrukcjach warto rozważyć Rokae xMate CR18, a przy ograniczonym budżecie na start dobrym punktem wejścia jest Rokae xMate CR12. Jeśli Twój proces wymaga precyzji cienkich blach, sprawdź ofertę spawarek laserowych LaserWeld wraz z instalacją i certyfikacją spoin. Skontaktuj się z Jm-tronik, żeby zweryfikować parametry w konfiguratorze CoboWeld i umówić próbne spawanie na Twoim materiale, zanim padnie decyzja o zakupie.

Źródła

Najczęściej zadawane pytania

Jak dobrać ampery do spawania?

Natężenie prądu zależy od grubości materiału, rodzaju metody (MIG, TIG) i średnicy drutu lub elektrody. W robotyzacji parametry te programuje się w kontrolerze i weryfikuje próbnym spawaniem na tym samym materiale, co produkcja.

Czy obsługa robota spawalniczego jest trudna?

Podstawowa obsługa i uruchamianie zaprogramowanych zadań są dziś stosunkowo proste, zwłaszcza przy nowoczesnych cobotach z prostym interfejsem. Programowanie nowych trajektorii i parametrów spawania wymaga jednak przeszkolenia, które Jm-tronik zapewnia w ramach wdrożenia.

Ile kosztuje kurs na robota spawalniczego?

Ceny szkoleń operatorskich i programistycznych zależą od zakresu, producenta robota i liczby dni szkolenia. Aktualne koszty szkoleń dostępne są bezpośrednio u dostawcy i mogą się różnić w zależności od modelu sprzętu oraz poziomu zaawansowania kursu.

Jakie są normy spawalnicze?

Kluczowe normy obejmują między innymi wymagania dotyczące kwalifikacji technologii spawania i kwalifikacji personelu, zgodnie z odpowiednimi normami dotyczącymi wymagań jakości w spawalnictwie. Certyfikację spoin i technologii spawania w ramach wdrożenia zapewnia Jm-tronik.

Jaka jest różnica między cobotem a klasycznym robotem przemysłowym w spawaniu?

Cobot pracuje zwykle bez pełnego ogrodzenia strefy roboczej i łatwiej się przeprogramowuje przy krótkich seriach, natomiast klasyczny robot przemysłowy oferuje wyższe prędkości i większe udźwigi przy dużych wolumenach. Wybór zależy od wielkości serii, wymaganego zasięgu i udźwigu opisanych w tabeli parametrów wcześniej w tym artykule.

Rekomendacje

okladka-spawanie-cienkie-blachy-1200x628

Spawanie laserowe cienkich blach: kiedy laser wygrywa z TIG i MIG

Spawanie laserowe cienkich blach sprawdza się wtedy, gdy priorytetem jest minimalna strefa wpływu ciepła, mała szerokość spoiny i wysoka powtarzalność procesu. Metoda ta radzi sobie dobrze ze stalą nierdzewną, stalą ocynkowaną i aluminium, o ile operator dobrze przygotuje powierzchnię i skontroluje parametry. Bez precyzyjnego mocowania i odpowiedniej mocy wiązki łatwo o przepalenia, więc technika wymaga dyscypliny procesowej, jakiej nie potrzebuje klasyczne spawanie łukowe.


Krótko mówiąc:

  • Spawanie laserowe ma niewielką strefę wpływu ciepła, co minimalizuje odkształcenia cienkich blach o grubości od 0,5 do 1,5 mm, pod warunkiem odpowiedniego przygotowania powierzchni.
  • Kluczowe parametry to moc lasera od 800 do 1500 W i prędkość około 2 m/min, przy czym ustawienia muszą być dostosowane do rodzaju materiału i geometrii złącza.
  • Przy aluminium konieczne jest usunięcie warstwy tlenku, a przy stalach ocynkowanych należy unikać nadmiernego odparowania cynku, które pogarsza jakość spoiny.
  • Dobre mocowanie, odpowiedni dobór sczepów i użycie podkładek miedzianych pomagają ograniczyć odkształcenia i poprawić jakość spoiny, zwłaszcza przy cienkich blachach.
  • Automatyzacja spawania laserowego z robotami zapewnia powtarzalność parametrów, szybszy cykl produkcyjny i stałą jakość seryjnych złączy.

Jm-tronik
jm-tronik.eu
Precyzyjne spawanie laserowe
JM-TRONIK projektuje i wdraża rozwiązania automatyzacji, łącząc technologię spawalniczą z robotyzacją procesów przemysłowych.

Poznaj rozwiązania JM-TRONIK

Spis treści

Spawanie laserowe a TIG i MIG: czym różnią się te metody

Wiązka lasera skupia energię w bardzo małym punkcie, co pozwala na spawanie w trybie ciągłym albo impulsowym, z precyzyjną kontrolą ilości wprowadzanego ciepła. W praktyce oznacza to spoinę wąską, o głębokiej penetracji, powstającą przy dużo mniejszym nagrzaniu materiału wokół złącza niż w metodach łukowych.

Laser wygrywa z TIG i MIG w kilku konkretnych sytuacjach:

  • Strefa wpływu ciepła jest minimalna, więc blacha 0,5–1,5 mm nie odkształca się tak jak przy łuku elektrycznym.
  • Proces jest powtarzalny i łatwy do zautomatyzowania, co ma znaczenie przy seriach liczonych w tysiącach elementów.
  • Prędkość spawania jest wyższa, co realnie skraca czas cyklu na linii produkcyjnej.

TIG i MIG wciąż mają sens tam, gdzie geometria złącza jest bardzo skomplikowana, dostęp do stanowiska laserowego jest ograniczony albo budżet nie pozwala na inwestycję w nową maszynę. Spawanie łukowe pozostaje użyteczne w specyficznych warunkach produkcyjnych i laser go nie zastępuje we wszystkich zastosowaniach, zwłaszcza przy pracach jednostkowych czy naprawczych.

Jak zachowują się różne materiały podczas spawania laserowego

Każdy materiał wymaga innego podejścia do przygotowania i parametrów, a błąd na tym etapie kosztuje więcej czasu niż samo spawanie.

Aluminium pokrywa się warstwą tlenku, która topi się w innej temperaturze niż metal bazowy. Trzeba ją usunąć mechanicznie lub chemicznie bezpośrednio przed spawaniem, bo aluminium szybko utlenia się ponownie po kontakcie z powietrzem.

Stal ocynkowana parzy podczas spawania, bo cynk odparowuje przy temperaturze znacznie niższej niż topienie stali. Pary cynku mogą powodować pory w spoinie i pogarszać jej wygląd, a badania nad złączami doczołowymi blach ocynkowanych o grubości 0,8 mm potwierdzają, że moc wiązki i prędkość spawania decydują o jakości złącza i jego odporności na korozję.

Stal nierdzewna wymaga precyzyjnej kontroli wprowadzanego ciepła, bo nadmiar energii prowadzi do przebarwień termicznych i utraty odporności na korozję w strefie spoiny.

Przed spawaniem każdego z tych materiałów należy:

  • Odtłuścić powierzchnię rozpuszczalnikiem lub środkiem przemysłowym, usuwając oleje pokonserwacyjne.
  • Usunąć powłoki ochronne (cynk, lakier, folie) z pasa szerokości kilku milimetrów wzdłuż linii spoiny.
  • Oczyścić krawędzie mechanicznie, jeśli po wycinaniu pozostały zadziory lub nalot.

Laser jest bardzo wrażliwy na zanieczyszczenia. Nawet drobne zabrudzenia powierzchni destabilizują proces i widać to natychmiast w nierównej szerokości spoiny.

Dobór parametrów: moc, prędkość i tryb pulsacyjny

Dobór parametrów to gra na dwóch zmiennych: mocy lasera i prędkości spawania. Zbyt duża moc przy niskiej prędkości przepala blachę, zbyt niska moc przy dużej prędkości daje spoinę bez pełnej penetracji.

Dla stali nierdzewnej 304 o grubości 1–1,5 mm typowe parametry procesu to moc lasera 800–1500 W przy prędkości spawania około 2 m/min.

Te wartości to punkt wyjścia, nie gotowa recepta. Rzeczywiste ustawienia zależą od typu głowicy, ogniskowej optyki, gazu osłonowego i stanu powierzchni konkretnej partii materiału. Elementy uznaje się za cienkościenne praktycznie w zakresie 0,5–3 mm, a im bliżej dolnej granicy tego zakresu, tym mniejszy margines błędu w doborze mocy.

Kilka zasad, które sprawdzają się w praktyce warsztatowej:

  • Zaczynaj od niższej mocy i zwiększaj ją stopniowo na próbce odpadowej, obserwując kształt spoiny.
  • Przy elementach poniżej 1 mm rozważ tryb pulsacyjny lub spawanie punktowe (SPOT) zamiast ciągłej wiązki.
  • Krótkie, przerywane spoiny ograniczają kumulację ciepła lepiej niż jedna długa, nieprzerwana linia.
  • Skoryguj ognisko wiązki: rozogniskowanie zwiększa szerokość spoiny, a mocne ogniskowanie zwiększa głębokość penetracji przy tej samej mocy.

Tryb pulsacyjny ma znaczenie praktyczne większe, niż się wydaje na papierze. Impuls o krótkim czasie trwania i przerwie między impulsami daje materiałowi moment na odprowadzenie ciepła, zanim dotrze kolejna dawka energii. To właśnie ta pauza, nie sama moc, decyduje najczęściej o tym, czy blacha 0,8 mm zostanie z ładną spoiną czy z dziurą.

Badania nad złączami ocynkowanymi potwierdzają, że nawet niewielkie korekty mocy i prędkości wyraźnie zmieniają kształt i odporność korozyjną złącza. Dlatego dokumentowanie każdej zmiany parametru na próbce testowej jest tak samo ważne jak sama spoina finalna.

Porada profesjonalisty: Nie zmieniaj dwóch parametrów naraz podczas prób. Zmień najpierw moc, ustal punkt odniesienia, potem osobno testuj prędkość. Inaczej nie będziesz wiedzieć, co faktycznie poprawiło albo popsuło spoinę.

Mocowanie i sczepianie: jak ograniczyć odkształcenia

Dobre mocowanie decyduje o jakości spoiny bardziej, niż większość początkujących operatorów przypuszcza. Cienka blacha odkształca się nie tylko od ciepła spawania, ale też od naprężeń wewnętrznych powstałych podczas wycinania i transportu materiału.

  1. Oczyść i wyrównaj krawędzie przed montażem, usuwając zadziory i nierówności powstałe przy cięciu.
  2. Rozłóż sczepy równomiernie wzdłuż linii złącza, zamiast sczepiać jeden koniec i przesuwać się liniowo do drugiego.
  3. Zastosuj spawanie na przeskok (skipping), czyli wykonywanie krótkich odcinków spoiny w rozproszonych miejscach, a nie jedną ciągłą linią od początku do końca.
  4. Użyj podkładek miedzianych pod spoinę lub wzdłuż jej linii, gdy element jest szczególnie podatny na odkształcenia.
  5. Zapewnij solidny docisk mechaniczny lub próżniowy, który nie pozwoli blasze unieść się podczas nagrzewania.

Podkładki miedziane działają na dwóch poziomach naraz: odprowadzają ciepło jak radiator i jednocześnie stabilizują geometrię detalu podczas procesu. Miedź znacząco poprawia rozpraszanie ciepła w miejscu spawania, co realnie zmniejsza ryzyko przepalenia przy blachach poniżej 1 mm.

Porada profesjonalisty: Jeśli nie masz dedykowanych podkładek miedzianych, zwykły profil miedziany z magazynu złomu też się sprawdzi, o ile ma płaską powierzchność stykową z blachą. Liczy się kontakt, nie kształt.

Przygotowanie do gięcia i cięcia detali warto też traktować jako część tego samego procesu, bo dokładność krawędzi po cięciu laserowym wpływa na to, jak łatwo złącze da się dopasować bez szczelin.

Kontrola jakości spoin: inspekcja i testy

Kontrola jakości w spawaniu laserowym cienkich blach zaczyna się od oceny wizualnej, ale na tym się nie kończy. Spoina, która wygląda dobrze z zewnątrz, może mieć pory albo niepełną penetrację niewidoczną bez badań nieinwazyjnych.

Standardowa procedura kontroli obejmuje kilka etapów, dobieranych zależnie od wymagań danej branży:

  • Inspekcja wizualna ocenia szerokość, regularność i kolor spoiny, wykrywając przepalenia, podtopienia i przebarwienia termiczne.
  • Badania penetracyjne (barwne) wychwytują nieszczelności i mikropęknięcia niewidoczne dla oka na powierzchni.
  • Badania ultrasonograficzne (UT) sprawdzają wewnętrzną strukturę spoiny i wykrywają pory lub brak przewaru bez konieczności przekroju.
  • Testy korozyjne są kluczowe przy blachach ocynkowanych, gdzie odparowanie cynku w strefie spoiny może osłabić ochronę antykorozyjną złącza.

Kryteria akceptacji zwykle definiuje norma zakładowa albo specyfikacja klienta, ale w praktyce ocenia się szerokość spoiny, głębokość penetracji, brak porów powierzchniowych i brak podtopień przekraczających określony procent grubości materiału.

Gdy inspekcja wykaże wadę, korekta zależy od jej rodzaju. Odkształcenie geometryczne często wymaga prostowania mechanicznego albo dodania sczepów stabilizujących przed ponownym spawaniem. Niepełna penetracja oznacza zwykle zbyt niską moc względem prędkości i wymusza korektę parametrów, a nie samą poprawkę punktową. Testy korozyjne blach ocynkowanych, które wypadną niekorzystnie, najczęściej wskazują na zbyt duże odparowanie cynku i konieczność zmniejszenia mocy lub zwiększenia prędkości spawania w tej strefie.

Automatyzacja procesu spawania laserowego w produkcji seryjnej

Ręczne spawanie laserowe działa dobrze przy prototypach i naprawach, ale przy produkcji seryjnej powtarzalność zależy od czegoś więcej niż wyczucia operatora. Integracja procesu spawalniczego z robotyzacją eliminuje wahania parametrów między kolejnymi elementami tej samej partii.

Na rynku dostępne są maszyny do spawania laserowego zintegrowane z systemami zrobotyzowanymi, wykorzystywane w automatyzacji procesów przemysłowych. Takie podejście łączy technologię spawalniczą z robotyzacją w jednym stanowisku produkcyjnym, co przekłada się na kilka konkretnych korzyści dla zakładów przetwarzających cienkie blachy:

  • Parametry mocy i prędkości ustawione raz na próbce klienta powtarzają się identycznie na każdym kolejnym elemencie serii.
  • Monitoring procesu w czasie rzeczywistym pozwala wychwycić odchylenie parametrów zanim powstanie seria wadliwych spoin.
  • Zrobotyzowane stanowiska do spawania, paletyzacji i pakowania ograniczają liczbę operacji manualnych w łańcuchu produkcyjnym.

Wdrożenie takiego rozwiązania zwykle zaczyna się od walidacji parametrów na materiale konkretnego klienta, bo grubość, powłoka i geometria detalu różnią się między zakładami nawet przy tym samym typie stali. Po walidacji następuje szkolenie operatorów i wsparcie serwisowe, które ma znaczenie zwłaszcza w pierwszych miesiącach pracy nowej linii.

Priorytety inżyniera przed wdrożeniem spawania laserowego

Przed decyzją o zmianie technologii sprawdź trzy rzeczy: rzeczywistą grubość i tolerancje materiału, wynik próbnego spawu na odpadzie produkcyjnym, a nie na płycie testowej z magazynu, oraz strategię mocowania dopasowaną do geometrii konkretnego detalu. Przejście z metod łukowych na laser ma sens, gdy odkształcenia lub czas cyklu są dziś realnym problemem, nie gdy laser jest modny. Zaplanuj testy z integratorem zanim złożysz zamówienie na maszynę.

Modele LaserWeld i wsparcie wdrożeniowe od Jm-tronik

Niektórzy dostawcy oferują maszynę, walidację parametrów i szkolenie operatorów jako jeden proces, zamiast trzech oddzielnych zamówień.

Mini spawarka laserowa – LaserWeld mini

Katalog obejmuje trzy rozwiązania dopasowane do różnej skali produkcji. Mini spawarka laserowa LaserWeld mini sprawdza się przy prototypach i drobnej produkcji, gdzie liczy się elastyczność stanowiska bez dużej inwestycji wstępnej. Ręczna spawarka laserowa LaserWeld daje operatorowi swobodę pracy przy nietypowych geometriach i naprawach, gdzie automatyzacja pełna nie ma sensu ekonomicznego. Spawarka laserowa 3w1 LaserWeld Pro to stanowisko dla produkcji seryjnej, integrujące spawanie z dodatkowymi funkcjami procesowymi w jednym cyklu.

Każde wdrożenie zaczyna się od próby na materiale klienta, a przegląd całej gamy modeli LaserWeld pomaga wybrać wariant zgodny z grubością i rodzajem blachy w Twoim zakładzie. Skontaktuj się z działem technicznym Jm-tronik, żeby zaplanować test próbki i ustalić parametry pod konkretny asortyment produkcyjny.

Źródła

Najczęściej zadawane pytania

Czym najlepiej spawać cienkie blachy?

Dla blach poniżej 2 mm laser daje najmniejszą strefę wpływu ciepła i najmniejsze odkształcenia spośród powszechnie stosowanych metod, o ile powierzchnia jest dobrze przygotowana. TIG pozostaje dobrą alternatywą przy pracach jednostkowych i bardzo skomplikowanych geometriach złącza.

Jaki laser do cięcia blachy 1 mm?

Do cięcia blachy o grubości 1 mm stosuje się zwykle wycinarki laserowe światłowodowe o mocy rzędu kilkuset watów do kilku kilowatów, dobierane zależnie od materiału i wymaganej prędkości cięcia. Dobór konkretnej maszyny, jak LaserCut od Jm-tronik, zależy od skali produkcji i rodzaju obrabianych profili.

Jakie są wady spawania laserowego?

Największe ograniczenia to wysoki koszt wejścia w technologię, wysoka wrażliwość na zanieczyszczenia i nieprecyzyjne przygotowanie powierzchni oraz konieczność bardzo dokładnego mocowania detalu przed spawaniem. Proces wymaga też przeszkolonego operatora, który rozumie zależność między mocą, prędkością i kształtem spoiny.

Jakim prądem spawać blachę 1 mm?

Przy spawaniu metodami łukowymi blachy 1 mm typowy prąd dla TIG zależy od materiału i pozycji spawania. W spawaniu laserowym parametrem decydującym nie jest prąd, a moc wiązki, zwykle w zakresie kilkuset watów dla tak cienkiego materiału.

Rekomendacje

Select your region

Europe, Middle East, and Africa

Flag of Poland  Poland Polish

North, Central, South America

Flag of United States  United States English

Asia Pacific

Flag of Australia  Australia English