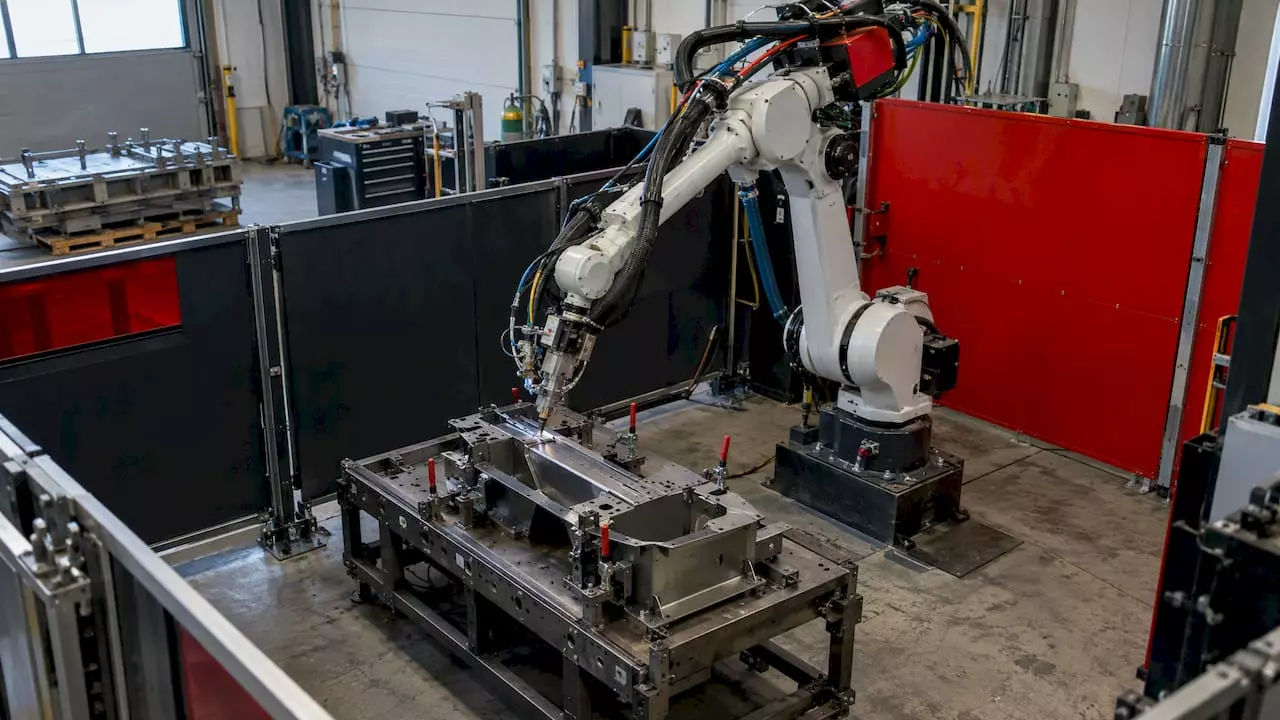
Integracja lasera z robotem to coś więcej niż przykręcenie głowicy do kołnierza ramienia. Działające stanowisko łączy cztery elementy: źródło lasera z głowicą, robota lub cobota, wspólne sterowanie z wymianą sygnałów w czasie rzeczywistym oraz wygrodzenie, które chroni ludzi przed promieniowaniem. Jeśli którykolwiek z nich dobierzesz osobno, bez myślenia o pozostałych, dostaniesz maszynę, która pięknie wygląda na odbiorze i zawodzi przy pierwszej serii detali z odchyłką wymiarową. Poniżej opisujemy, jak podejść do integracji spawarki laserowej z robotem w zakładzie produkującym w metalu, od audytu po pierwszą certyfikowaną spoinę.
Krótko mówiąc
- O jakości stanowiska decyduje sterowanie: robot i laser muszą wymieniać sygnały (gotowość, załączenie wiązki, moc, alarmy) bez opóźnień, a moc powinna nadążać za prędkością ruchu.
- Bez kalibracji relacji między głowicą lub sensorem a kołnierzem robota nawet najlepszy laser będzie trafiał obok złącza.
- Śledzenie spoiny sensorem laserowym koryguje tor ruchu na bieżąco i kompensuje niedokładności przygotowania detali.
- Ocenę ryzyka robi się dla całego stanowiska, nie dla pojedynczych maszyn. Osłony laserowe projektuje się razem z celą, nie dokleja na końcu.
- Najmniej problemów daje stanowisko od jednego dostawcy, który odpowiada za laser, robota, oprogramowanie, szkolenie i serwis.
Spis treści
- Z czego składa się zrobotyzowane stanowisko laserowe
- Integracja spawarki z robotem krok po kroku
- Kalibracja: dlaczego laser trafia obok złącza
- Śledzenie spoiny i adaptacja toru
- Bezpieczeństwo: osłony, normy i ocena ryzyka
- Robot, cobot czy spawanie ręczne: porównanie
- Gdzie integracja lasera z robotem przynosi najwięcej
- Najczęstsze błędy przy integracji
- Jak my podchodzimy do integracji
- Zrobotyzowane spawanie laserowe od jednego dostawcy
- Najczęstsze pytania
- Źródła
Z czego składa się zrobotyzowane stanowisko laserowe
Zanim zaczniesz porównywać oferty, rozbij stanowisko na części. Każda z nich ma własne parametry, a integracja polega na tym, żeby do siebie pasowały.
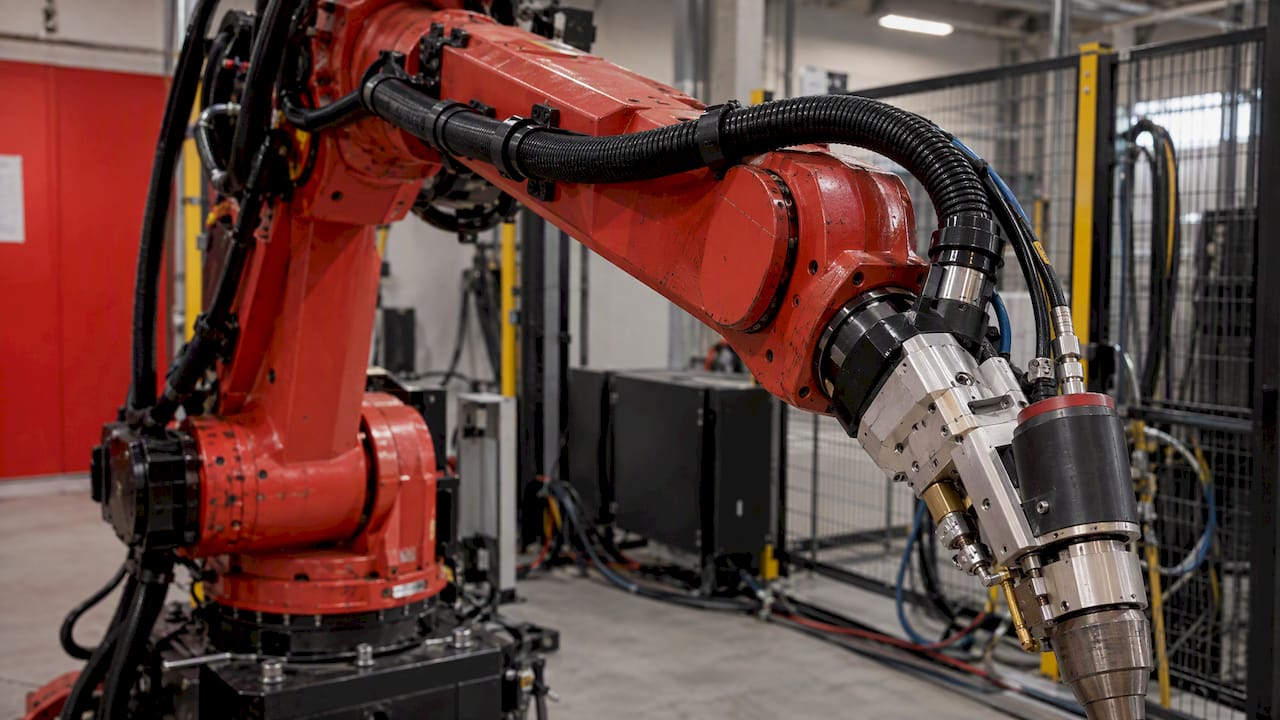
Źródło lasera i głowica
Źródło decyduje o tym, jakie grubości i materiały zespawasz oraz z jaką prędkością. Głowica decyduje o kształcie spoiny: stała plamka, oscylacja wiązki (wobbling), podawanie drutu, gaz osłonowy. W aplikacji robotycznej liczą się też masa i wymiary głowicy, bo wpływają na udźwig robota i jego zasięg w ciasnych miejscach detalu. Szerzej o tym, jak dobrać moc do grubości i materiału, piszemy w artykule o mocy i źródle lasera, a podstawy procesu opisuje tekst o spawaniu laserowym metali.
Przewód światłowodowy to element, o którym łatwo zapomnieć. Ma minimalny promień gięcia i nie lubi skręcania, dlatego jego prowadzenie po ramieniu robota trzeba zaplanować tak samo starannie jak wiązkę kabli spawalniczych.
Robot przemysłowy czy cobot
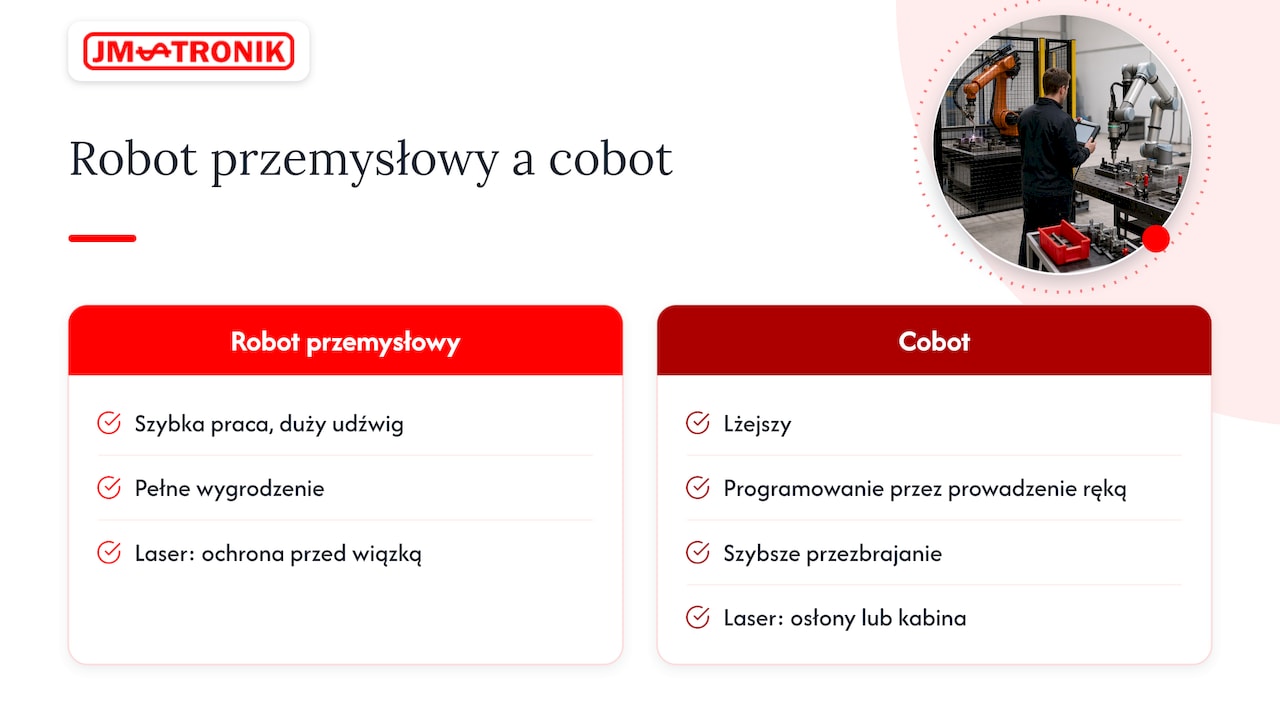
Robot przemysłowy pracuje szybko, z dużym udźwigiem i w pełnym wygrodzeniu. Cobot jest lżejszy, łatwiejszy w programowaniu (często przez prowadzenie ramienia ręką) i szybciej się go przezbraja. W spawaniu laserowym trzeba jednak pamiętać o jednej rzeczy: sam fakt, że robot jest współpracujący, nie zwalnia z ochrony przed promieniowaniem. Cobot z laserem dalej potrzebuje strefy z osłonami lub kabiną, bo zagrożeniem jest wiązka, a nie siła ramienia.
Sterowanie i komunikacja
To serce integracji. Sterownik robota musi przynajmniej:
- sprawdzić gotowość źródła i chłodzenia przed startem,
- załączyć i wyłączyć wiązkę dokładnie w punkcie początku i końca spoiny,
- zmieniać moc w funkcji prędkości (na łukach i w narożach robot zwalnia, a stała moc oznacza przepalenie),
- sterować gazem, podajnikiem drutu i oscylacją,
- reagować na alarmy lasera i obwody bezpieczeństwa celi.
Najprostsze integracje opierają się na wejściach i wyjściach cyfrowych oraz analogowym zadawaniu mocy. Lepsze korzystają z sieci przemysłowej i gotowych modułów komunikacyjnych lub wtyczek programowych w panelu robota, dzięki którym operator ustawia parametry lasera bezpośrednio w programie ruchu. Różnica wychodzi przy pierwszej zmianie asortymentu: w dobrze zintegrowanym systemie zmieniasz recepturę, a nie przepinasz sygnały.
Integracja spawarki z robotem krok po kroku
Poniższa kolejność sprawdza się zarówno przy pierwszym stanowisku w małym zakładzie, jak i przy kolejnej celi w większej fabryce.
- Audyt detali i procesu. Zbierz rysunki, tolerancje, materiały, grubości i roczne wolumeny. Sprawdź, jak dziś wygląda przygotowanie krawędzi i jakie są realne odchyłki po cięciu i gięciu. Spawanie laserowe jest mniej wyrozumiałe dla szczelin niż MIG/MAG, więc ten etap decyduje o całej reszcie.
- Próby technologiczne. Zespawaj próbki na docelowym materiale i ustal okno parametrów: moc, prędkość, ogniskowanie, oscylację, gaz, ewentualnie drut. To tutaj wychodzi, czy potrzebujesz podawania drutu do mostkowania szczelin.
- Dobór robota i oprzyrządowania. Na podstawie masy głowicy, zasięgu i dostępu do spoin wybierasz robota lub cobota, pozycjoner i przyrządy mocujące. Przyrząd mocujący bywa ważniejszy od robota: powtarzalne ustalenie detalu to połowa sukcesu.
- Projekt celi i ocena ryzyka. Projektujesz układ, wygrodzenie, osłony laserowe, odciąg dymów, dostęp operatora i obwody bezpieczeństwa. Ocena ryzyka obejmuje całe stanowisko z aplikacją laserową.
- Montaż i komunikacja. Instalacja źródła, chłodzenia, głowicy, prowadzenia światłowodu, okablowania i wymiany sygnałów między sterownikami.
- Kalibracja. Wyznaczenie punktu narzędzia (TCP) i relacji sensora względem kołnierza robota, a potem weryfikacja na detalu.
- Programowanie i receptury. Ścieżki, parametry dla każdego typu spoiny, procedury startu i końca, obsługa błędów.
- Walidacja i certyfikacja spoin. Badania próbek, dokumentacja technologii, odbiór stanowiska.
- Szkolenie i serwis. Operatorzy i programiści muszą umieć zmienić program, wymienić szybkę ochronną głowicy i zdiagnozować typowy alarm.
Jeśli pominiesz kroki 1 i 2, wszystkie kolejne będą poprawkami. Inżynierowie Sieci Badawczej Łukasiewicz zajmujący się robotyzacją podkreślają, że automatyzację warto traktować jako proces obejmujący cały zakład, a nie zakup pojedynczej maszyny. Z naszych wdrożeń wynika to samo.
Kalibracja: dlaczego laser trafia obok złącza
Plamka lasera jest mała, a jeziorko spawalnicze wąskie. Błąd, który przy spawaniu łukowym zginąłby w szerokiej spoinie, przy laserze oznacza brak przetopu jednej z krawędzi. Dlatego kalibracja nie jest formalnością.
Przy stanowiskach z sensorem zamocowanym na nadgarstku robota kluczowe jest wyznaczenie, gdzie dokładnie znajduje się układ współrzędnych sensora względem kołnierza. Opisane w literaturze metody korzystają z pomiarów płaskich powierzchni wzorcowych z różnych pozycji robota; przykładem jest kalibracja skanera laserowego na nadgarstku robota z ograniczeniami płaskimi, opublikowana na konferencji IROS. Takie podejście pozwala skompensować niedokładności montażu sensora i głowicy, których nie da się usunąć mechanicznie.
W praktyce warto zaplanować trzy poziomy kalibracji:
- TCP głowicy, czyli punkt, w którym robot „myśli”, że jest ognisko,
- sensor względem kołnierza, jeśli stanowisko ma śledzenie spoiny lub pomiar detalu,
- układ przyrządu lub pozycjonera, żeby programy dało się przenosić między przyrządami bez ręcznego poprawiania punktów.
Po każdej kolizji, wymianie głowicy lub dysz kalibrację TCP trzeba sprawdzić. Dobrze zaprojektowane stanowisko ma do tego prostą procedurę i wzorzec, które operator potrafi obsłużyć sam.
Śledzenie spoiny i adaptacja toru
Nawet przy dobrych przyrządach detale się różnią: blacha po cięciu ma inne krawędzie w każdej partii, profil po gięciu sprężynuje, a ciepło spawania przesuwa elementy w trakcie pracy. Dlatego coraz więcej stanowisk laserowych ma sensor, zwykle triangulacyjny skaner laserowy, który mierzy położenie złącza przed głowicą i koryguje tor robota w czasie rzeczywistym.
Przegląd metod opublikowany w 2018 roku opisuje, jak systemy wizyjne rozpoznają położenie i wymiary złącza i dlaczego to kluczowa technologia dla autonomicznych robotów spawalniczych. Nowsze prace idą dalej: badanie w Scientific Reports proponuje optymalizację spawania zrobotyzowanego z użyciem uczenia maszynowego, w której tor jest planowany na podstawie chmury punktów z pomiaru detalu, a błąd dopasowania wynosi według autorów ok. 0,57 mm.
Co to oznacza dla Ciebie? Trzy rzeczy:
- Śledzenie spoiny nie zastąpi dobrego przygotowania detali. Skoryguje położenie złącza, ale nie zamknie zbyt dużej szczeliny.
- Najwięcej zyskujesz na długich spoinach, detalach gabarytowych i elementach z odkształceniami termicznymi, czyli dokładnie tam, gdzie programowanie punktów „na sztywno” zawodzi.
- Przy krótkich spoinach i bardzo powtarzalnych detalach często wystarczy precyzyjny przyrząd i wyszukiwanie punktu startu, bez pełnego śledzenia. To realna oszczędność.
Bezpieczeństwo: osłony, normy i ocena ryzyka
Promieniowanie lasera stosowanego do spawania metali jest niebezpieczne dla oczu i skóry także po odbiciu od detalu. Do tego dochodzą dymy spawalnicze i ruch robota. W stanowisku zrobotyzowanym wszystkie te zagrożenia występują jednocześnie, więc trzeba je oceniać łącznie.
Dwie normy są tu podstawą:
- ISO 10218-2:2025 określa wymagania bezpieczeństwa dla aplikacji robotów przemysłowych i cel robotyzowanych, w tym ich integracji, uruchomienia, eksploatacji i utrzymania. Nowe wydanie zostało przygotowane przez komitet techniczny ISO/TC 299.
- ISO 11553-1:2020 dotyczy bezpieczeństwa maszyn do obróbki laserowej, w tym wymagań w zakresie ochrony przed promieniowaniem laserowym.
Najczęstszy błąd, jaki widzimy, to projektowanie wygrodzenia jak dla zwykłego robota, a potem szukanie sposobu, by „dołożyć” ochronę laserową. Osłony muszą wytrzymać bezpośrednie lub odbite oddziaływanie wiązki, okna obserwacyjne muszą mieć właściwe filtry, a drzwi i bramki są wpięte w obwody, które wyłączają emisję przy otwarciu. Przy stanowiskach, gdzie operator pracuje też ręczną spawarką laserową lub doczyszcza spoiny, potrzebuje właściwej ochrony oczu, na przykład przyłbicy do spawania laserowego z filtrem dobranym do długości fali i mocy źródła.
Ocena ryzyka, dokumentacja i deklaracja zgodności to obowiązek tego, kto wprowadza stanowisko do użytku jako całość. Jeżeli składasz celę z elementów od kilku dostawców, upewnij się na piśmie, kto bierze tę odpowiedzialność, zanim podpiszesz zamówienie. W razie wątpliwości co do klasyfikacji zagrożeń skonsultuj projekt ze specjalistą ds. bezpieczeństwa maszyn lub jednostką oceniającą zgodność.
Robot, cobot czy spawanie ręczne: porównanie
Nie każdy zakład potrzebuje od razu pełnej celi. Poniższe zestawienie pomaga dopasować rozwiązanie do skali produkcji.
| Kryterium | Ręczna spawarka laserowa | Cobot z laserem | Robot przemysłowy z laserem |
|---|---|---|---|
| Najlepiej sprawdza się przy | krótkich seriach, prototypach, poprawkach | średnich seriach z częstą zmianą asortymentu | dużych, powtarzalnych seriach |
| Programowanie | brak, liczy się umiejętność spawacza | proste, także przez prowadzenie ramienia | wymaga programisty lub programowania offline |
| Powtarzalność spoiny | zależna od operatora | wysoka | najwyższa |
| Wygrodzenie | strefa laserowa i środki ochrony osobistej | kabina lub strefa z osłonami laserowymi | pełna cela z osłonami laserowymi |
| Przezbrojenie | natychmiastowe | szybkie | dłuższe, opłacalne przy dużych partiach |
| Wymagany przyrząd mocujący | prosty | powtarzalny | precyzyjny, często z pozycjonerem |
W wielu zakładach dobrze działa droga stopniowa: najpierw ręczna spawarka do opanowania technologii i ustalenia parametrów, potem robotyzacja najczęściej powtarzanych detali przy użyciu tych samych parametrów.
Gdzie integracja lasera z robotem przynosi najwięcej
Najwięcej zyskują producenci wyrobów, w których spoina jest widoczna albo wymaga dużej powtarzalności:
- Meble stalowe i artykuły ze stali nierdzewnej. Wąska spoina i mała strefa wpływu ciepła ograniczają przebarwienia i odkształcenia, co skraca szlifowanie i polerowanie.
- Bramy, balustrady i ogrodzenia. Powtarzalne węzły, długie serie podobnych elementów i estetyka spoiny, która zostaje na widoku po malowaniu proszkowym.
- Obudowy i komponenty z blach. Cienkie blachy, które przy spawaniu łukowym łatwo przepalić lub wykrzywić.
- Komponenty dla przemysłu. Tam, gdzie klient wymaga udokumentowanej i certyfikowanej technologii spawania.
Zanim zdecydujesz o robotyzacji, policz trzy rzeczy: ile godzin spawania i obróbki po spawaniu przypada dziś na detal, ile powtarzalnych detali robisz w roku i ile kosztuje Cię brak spawaczy na zmianę. Jeśli odpowiedzi są niepewne, zacznij od prób na swoich detalach, nie od katalogu.
Najczęstsze błędy przy integracji
- Zakup lasera i robota osobno, bez integratora. Każdy dostawca odpowiada za swoją maszynę, nikt za to, czy działają razem.
- Pominięcie prób technologicznych. Parametry z katalogu nie uwzględniają Twoich szczelin, powłok i tolerancji.
- Za słaby przyrząd mocujący. Robot powtarza ruch idealnie, ale jeśli detal leży za każdym razem inaczej, spoina też będzie inna.
- Stała moc na całym torze. Bez powiązania mocy z prędkością naroża i łuki są przepalone.
- Brak procedury sprawdzenia TCP. Po drobnej kolizji stanowisko produkuje braki, zanim ktoś to zauważy.
- Bezpieczeństwo na końcu projektu. Dokładanie osłon do gotowej celi jest droższe i rzadko daje dobry wynik.
- Brak szkoleń. Stanowisko, które umie obsłużyć tylko jedna osoba, stoi, gdy ta osoba jest na urlopie.
Jak my podchodzimy do integracji
Od ponad 45 lat projektujemy i produkujemy rozwiązania do automatyzacji procesów przemysłowych, a od lat łączymy technologię spawalniczą z robotyzacją. Z tego doświadczenia wynika prosta zasada: integracja lasera z robotem zaczyna się od detalu klienta, nie od maszyny. Najpierw patrzymy na rysunki, tolerancje i sposób przygotowania elementów, potem robimy próby i dopiero wtedy dobieramy źródło, głowicę, robota i przyrząd.
Projektowanie, produkcję i rozwój prowadzimy we własnych strukturach. Dzięki temu laser, sterowanie i robot nie są dla nas trzema osobnymi produktami od trzech firm, tylko jednym systemem, za który odpowiadamy w całości. Kiedy coś nie działa, klient nie musi ustalać, czy winny jest laser, czy robot. Dzwoni do nas.
Uważamy też, że stanowisko zrobotyzowane powinno być elastyczne. Mały zakład produkujący balustrady ma inne potrzeby niż producent komponentów w dużych seriach, więc dopasowujemy stanowisko do skali i asortymentu, zamiast sprzedawać jedną konfigurację wszystkim. A po uruchomieniu zostajemy: szkolimy operatorów i programistów, prowadzimy serwis i dostarczamy części zamienne.
— Jan
Zrobotyzowane spawanie laserowe od jednego dostawcy
Jeśli planujesz integrację spawarki laserowej z robotem, możemy przeprowadzić Cię przez cały proces: od audytu i prób na Twoich detalach, przez projekt i produkcję stanowiska, instalację, programowanie i certyfikację spoin, po szkolenia i serwis. Łączymy spawarki LaserWeld z robotami przemysłowymi i cobotami ROKAE xMate, a komponenty systemu opisuje strona System LaserWeld. Gotowe konfiguracje i przykłady stanowisk znajdziesz w ofercie automatyzacji i robotyzacji spawania oraz na stronie robota spawalniczego. Prześlij nam rysunki detali, a zaproponujemy technologię i konfigurację stanowiska.
Najczęstsze pytania
Czy mogę podłączyć laser, który już mam, do nowego robota?
Często tak, ale zależy to od interfejsu sterowania źródła i masy głowicy. Trzeba sprawdzić, czy laser pozwala na zewnętrzne zadawanie mocy i sygnałów z robota oraz czy głowica nadaje się do pracy na ramieniu. Zanim zdecydujesz, warto zrobić przegląd techniczny obu urządzeń.
Czy cobot z laserem może pracować bez wygrodzenia?
Nie, jeśli chodzi o spawanie laserowe metali. Funkcje bezpieczeństwa cobota chronią przed kontaktem z ramieniem, ale nie przed promieniowaniem wiązki ani jej odbiciami. Stanowisko potrzebuje strefy z osłonami laserowymi lub kabiny zaprojektowanej zgodnie z oceną ryzyka całej aplikacji.
Czy śledzenie spoiny jest zawsze potrzebne?
Nie zawsze. Przy krótkich spoinach i powtarzalnych detalach w precyzyjnym przyrządzie często wystarczy wyszukiwanie punktu startu. Śledzenie spoiny opłaca się przy długich złączach, dużych detalach i elementach, które odkształcają się podczas spawania.
Jak długo trwa wdrożenie zrobotyzowanego stanowiska laserowego?
Zależy od złożoności detali, liczby przyrządów i zakresu prób technologicznych, dlatego termin ustala się po audycie. Najwięcej czasu zajmują zwykle próby i przyrządy, a nie sam montaż. Dobre przygotowanie rysunków i próbek skraca cały proces.
Kto odpowiada za zgodność stanowiska z przepisami?
Odpowiada podmiot, który wprowadza stanowisko do użytku jako całość i przeprowadza ocenę ryzyka. Przy zakupie elementów od kilku dostawców ustal to w umowie przed zamówieniem. Przy stanowisku od jednego integratora odpowiedzialność jest jasna od początku.
Źródła
- ISO 10218-2:2025, bezpieczeństwo aplikacji i cel robotyzowanych
- ISO/TC 299, projekt ISO 10218-2
- ISO 11553-1:2020, bezpieczeństwo maszyn do obróbki laserowej
- Six DOF eye-to-hand calibration from 2D measurements using planar constraints (IROS 2015)
- Advances in weld seam tracking techniques for robotic welding: A review
- A smart manufacturing paradigm for robotic welding process optimization through machine learning (Scientific Reports)


 United States
