
Jakie są główne zastosowania laserowych spawarek w różnych branżach?
…
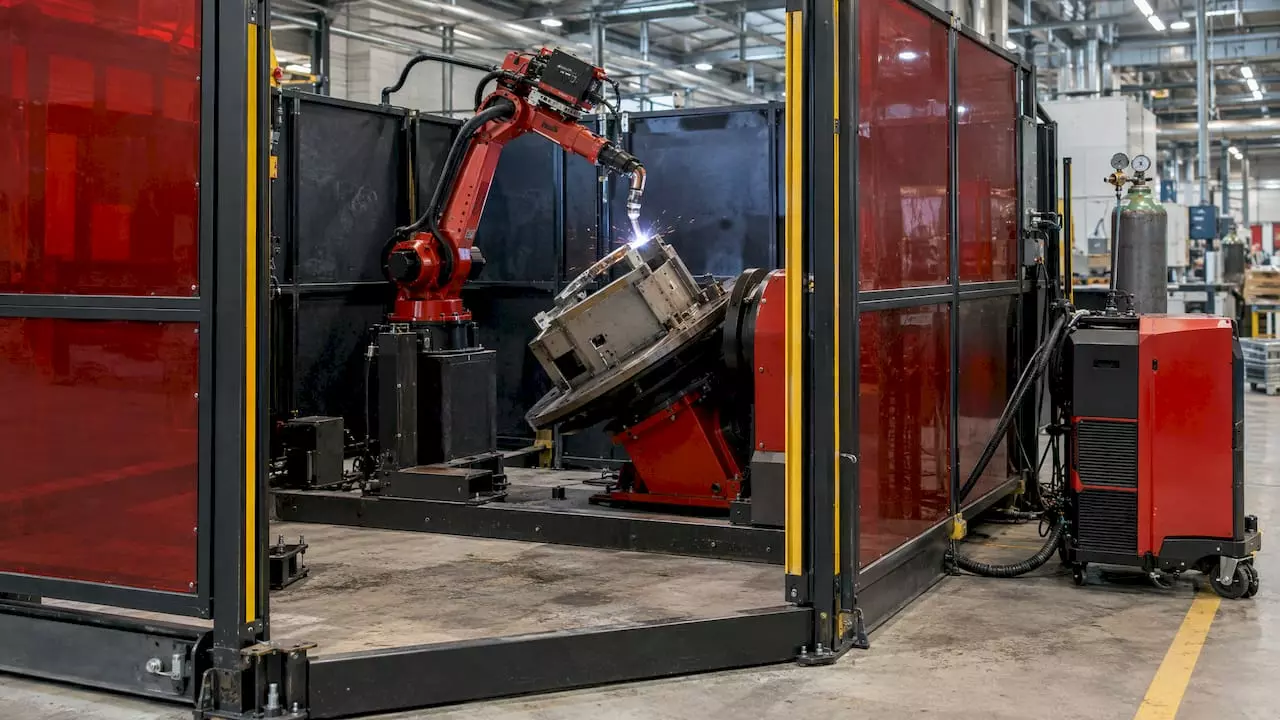
Komunikacja robota z maszyną to wymiana prostych, ściśle zdefiniowanych sygnałów: maszyna lub nadrzędny sterownik PLC mówi robotowi, co i kiedy ma zrobić, a robot odpowiada, czy jest gotowy, czy pracuje, czy skończył i czy wystąpił błąd. Od tego, jak dobrze zaprojektowano tę rozmowę, zależy, czy stanowisko pracuje równo przez trzy zmiany, czy staje kilka razy dziennie bez widocznej przyczyny. Dlatego najpewniejszą drogą jest stanowisko, w którym robot, sterowanie, bezpieczeństwo i programy projektuje jeden dostawca. Tak pracujemy w JM-TRONIK: od projektu, przez programowanie robota i PLC, po instalację, szkolenie i serwis.
Robot nie „widzi”, że frezarka skończyła obróbkę, a drzwi wtryskarki są otwarte. Wie to tylko wtedy, gdy ktoś mu to zakomunikuje. Ta wymiana nazywa się handshake (uzgadnianie): każda strona wystawia sygnał i czeka na potwierdzenie drugiej, zanim zrobi kolejny krok. Przykład z obsługi obrabiarki: maszyna zgłasza „obróbka zakończona, drzwi otwarte”, robot odpowiada „wjeżdżam”, po odłożeniu detalu „wyjechałem ze strefy”, a dopiero wtedy maszyna zamyka drzwi i startuje cykl.
Dobrze zaprojektowana komunikacja nie opiera się na domysłach. Sterownik nie zgaduje po czasie, że robot pewnie już odjechał, tylko dostaje jednoznaczną informację: chwytak zamknięty, punkt osiągnięty, cykl zakończony, alarm. Dzięki temu sekwencja nie zawiesza się w pół kroku.
Typowe grupy danych wyglądają tak:
| Grupa sygnałów | Kierunek | Przykłady |
|---|---|---|
| Polecenia | PLC/maszyna → robot | start, stop, reset błędu, wybór programu, potwierdzenie kroku |
| Stany | robot → PLC/maszyna | gotowy (serwo włączone), w pracy, pauza, cykl zakończony, pozycja domowa, błąd |
| Dane procesowe | w obie strony | numer receptury, liczba sztuk, tryb pracy, numer warstwy na palecie |
| Diagnostyka | robot → PLC/HMI | kod i opis alarmu, licznik cykli, czas pracy |
| Dane ruchu | robot → PLC | osiągnięty punkt, pozycja, stan osi |
Dwie zasady oszczędzają najwięcej nerwów przy rozruchu. Po pierwsze, start wolno wysłać tylko wtedy, gdy robot zgłasza stan „gotowy”. Po drugie, reset błędu podaje się jako krótki impuls dopiero po usunięciu przyczyny, a nie jako sygnał trzymany na stałe. Złamanie którejś z nich kończy się robotem, który rusza w nieoczekiwanym momencie albo w kółko wpada w ten sam alarm.
W typowym gnieździe pracują co najmniej dwa, a często trzy „mózgi”: sterownik maszyny (np. CNC obrabiarki, sterownik spawarki, owijarki czy przenośnika), sterownik robota i nadrzędny PLC. Robot i maszyna mają niezależne platformy sterowania, a łączy się je protokołami komunikacyjnymi, aby zgrać ich pracę. Tak opisuje to Portal Przemysłowy przy okazji koncepcji zintegrowanego sterowania robotami.
Podział ról, który sprawdza się w praktyce:
Coraz częściej spotyka się też podejście, w którym robotem steruje się bezpośrednio z PLC. W rozwiązaniu Siemens opisanym przez Portal Przemysłowy sterownik z funkcjami SRCI tłumaczy instrukcje dla robota ze środowiska TIA Portal, bez pisania w języku programowania robota. To wygodne dla zakładów, w których utrzymanie ruchu zna PLC, a nie zna języków robotów. Niezależnie od wybranej architektury, ktoś musi zaprojektować ją świadomie, zanim powstanie pierwsza linijka programu. W JM-TRONIK zajmujemy się programowaniem robotów przemysłowych i PLC, w tym sterowników Siemens w TIA Portal, więc obie strony rozmowy powstają w jednych rękach.
Nie ma jednego „najlepszego” protokołu. Wybór zależy od tego, co już stoi na hali, ile danych trzeba przesłać i jak szybko.
Najprostsza forma: kilka do kilkunastu przewodów, każdy z jednym sygnałem 24 V (start, gotowy, koniec cyklu). Sprawdza się przy starszych maszynach bez portu sieciowego, np. przy prasie, giętarce czy obrabiarce sprzed lat. Ograniczeniem jest liczba sygnałów: numer receptury trzeba wtedy kodować na kilku bitach, a diagnostyki praktycznie nie ma.
Profinet, Profibus, EtherNet/IP czy Modbus TCP pozwalają przesłać setki bitów i całe rejestry danych jednym kablem. Robot staje się po prostu kolejnym urządzeniem w sieci sterownika, co ułatwia synchronizację i daje pełną diagnostykę na panelu HMI. Przy nowych liniach to dziś standard.
W niektórych branżach rozmowę robota z maszyną ujednolicono. Przykładem jest EUROMAP 79, interfejs OPC UA między wtryskarkami a robotami: maszyna działa jako klient, robot jako serwer, a wymiana sygnałów w czasie rzeczywistym przez mechanizm PubSub ma zapobiegać kolizjom mechanicznym. Ważny szczegół: sygnały bezpieczeństwa nie są w tym standardzie przesyłane przez OPC UA, tylko przez interfejs elektryczny z EUROMAP 81.
| Sposób połączenia | Kiedy pasuje | Na co uważać |
|---|---|---|
| Dyskretne I/O | starsze maszyny, proste cykle | mało sygnałów, słaba diagnostyka |
| Sieć przemysłowa (Profinet itp.) | nowe linie, wiele danych, receptury | zgodność plików konfiguracyjnych, adresacja |
| OPC UA / standard branżowy | wtryskarki, cyfryzacja, wymiana danych z systemami zakładu | bezpieczeństwo zawsze osobnym torem |
Sygnał „gotowy” może się czasem spóźnić i najwyżej wydłuży cykl. Sygnał „drzwi otwarte, człowiek w strefie” nie może się spóźnić nigdy. Dlatego funkcje bezpieczeństwa (zatrzymanie awaryjne, monitorowanie osłon, kurtyny świetlne, skanery) projektuje się jako osobną warstwę, zgodną z normami bezpieczeństwa funkcjonalnego ISO 13849-1 i IEC 62061. Te normy opisują, jak bardzo niezawodny musi być układ sterowania, który chroni ludzi: m.in. odporność na pojedyncze uszkodzenie, redundancję i wykrywanie błędów z przejściem w stan bezpieczny. Szersze omówienie, czym są normy bezpieczeństwa w automatyce przemysłowej, pomaga uporządkować te pojęcia przed rozmową o projekcie.
W praktyce bezpieczne sygnały przesyła się na dwa sposoby. Pierwszy to klasyczne okablowanie dwukanałowe przez przekaźniki lub sterowniki bezpieczeństwa. Drugi to protokół bezpieczny działający w istniejącej sieci, np. PROFIsafe na Profinecie lub Profibusie. Jak wyjaśnia AutomatykaB2B w artykule o zintegrowanym bezpieczeństwie funkcjonalnym, PROFIsafe numeruje telegramy, pilnuje czasu ich dostarczenia watchdogiem, sprawdza adres nadawcy i odbiorcy oraz sumę kontrolną CRC.
Co musi być wspólne dla robota i maszyny:
Nie mniej ważna jest instalacja elektryczna zakładu, bo przepięcia i złe uziemienie potrafią zakłócać sieć przemysłową. Warto znać podstawy, czym jest bezpieczeństwo elektryczne zakładu przemysłowego. Ocenę ryzyka i dobór poziomu bezpieczeństwa dla konkretnego stanowiska wykonuje projektant układu sterowania; w JM-TRONIK zajmujemy się projektowaniem układów sterowania maszyn oraz utrzymaniem ruchu i bezpieczeństwem maszyn.
W analizie polskiego rynku opublikowanej przez AutomatykaB2B najczęściej wskazywane zastosowania robotów to przenoszenie detali (75%), pakowanie (74%), paletyzacja (74%) oraz spawanie i zgrzewanie (68%). Ten sam raport podaje, że w Polsce pracuje ponad tysiąc cobotów, a ich liczba rośnie o ponad 30% rocznie. W każdej z tych aplikacji rozmowa robota z maszyną wygląda nieco inaczej.
To klasyczny handshake z drzwiami i uchwytem. Sekwencja wygląda zwykle tak: CNC kończy program i otwiera drzwi, zgłasza „gotowa do wymiany”; robot zdejmuje gotowy detal, wkłada surowy, zgłasza „detal w uchwycie”; maszyna zaciska uchwyt i potwierdza; robot wyjeżdża i zgłasza „strefa wolna”; dopiero wtedy drzwi się zamykają i rusza obróbka. Do tego dochodzi wybór programu dla rodziny detali, najlepiej z panelu HMI, bez przeprogramowania robota. Dla obrabiarek mamy gotowe rozwiązanie: CoboCNC, cobot do maszyn CNC.
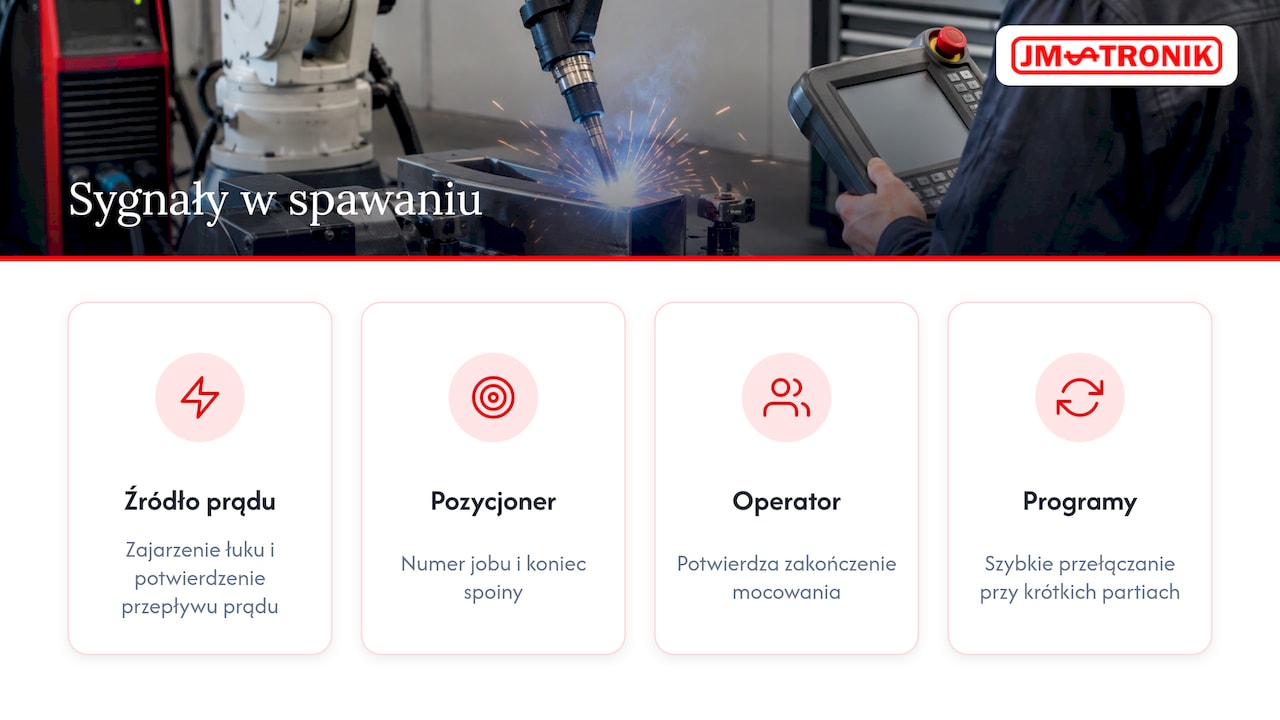
Robot spawalniczy wymienia sygnały ze źródłem prądu i z pozycjonerem: zajarzenie łuku, potwierdzenie przepływu prądu, numer zestawu parametrów (tzw. job), koniec spoiny, alarm drutu czy gazu. Do tego dochodzi komunikacja z operatorem: „mocowanie zakończone, można spawać”. Przy produkcji bram, balustrad, ogrodzeń czy mebli stalowych, gdzie partie są krótkie, kluczowe jest szybkie przełączanie programów. Kompletne stanowisko opisujemy na stronie robot spawalniczy.
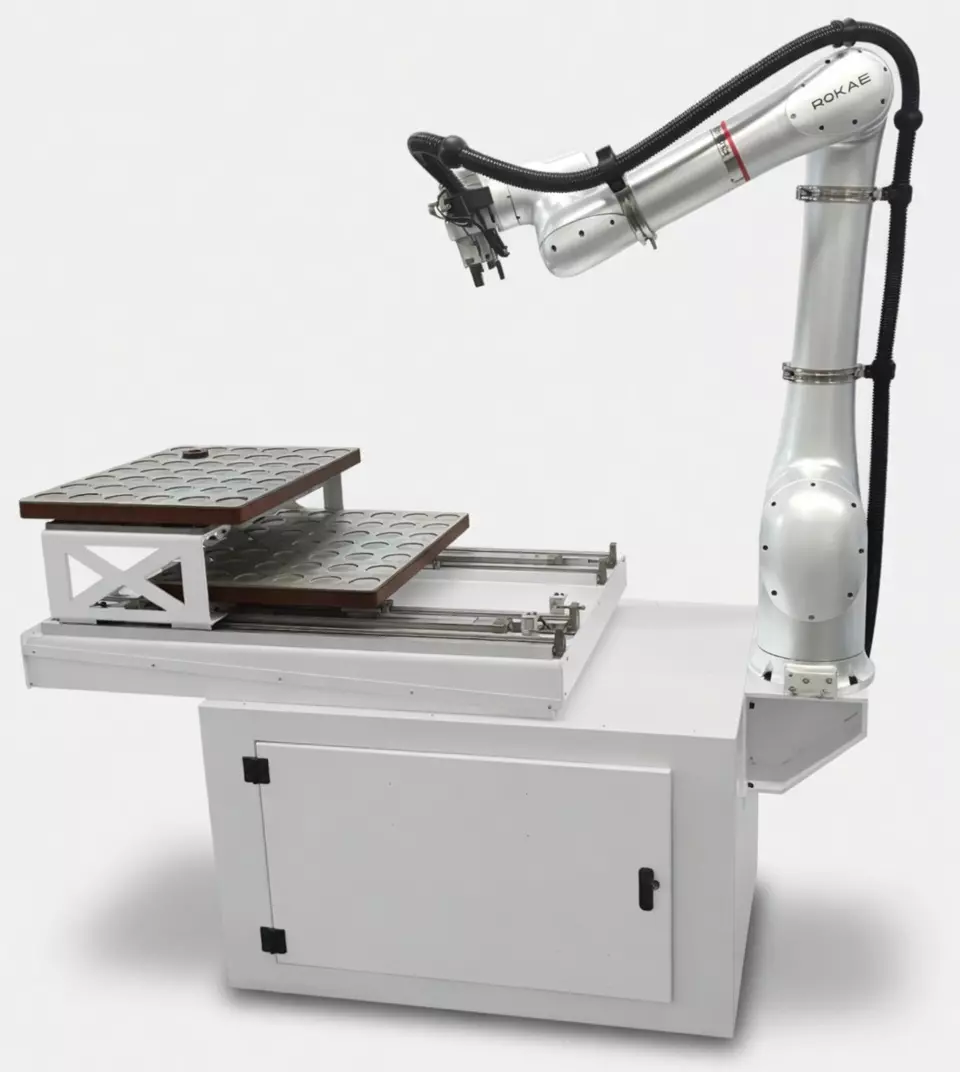
Tu robot rozmawia z przenośnikiem, czujnikami obecności kartonu lub worka i miejscem odkładczym palety: „karton na pozycji pobrania”, „paleta obecna”, „warstwa zakończona”, „paleta pełna, wymień”. Dane procesowe to głównie wzór ułożenia i licznik warstw. Przy zmianie asortymentu operator wybiera recepturę, a PLC przekazuje robotowi właściwy wzór. Takie stanowiska realizujemy w ramach robotyzacji paletyzacji, w tym jako kompaktowy cobot paletyzujący.
Gdy gniazdo staje, a robot „nic nie robi”, prawie zawsze czeka na sygnał, który nie przyszedł. Diagnostykę zaczyna się od pytania: na którym kroku sekwencji stoi PLC i na jaki warunek czeka.
Dobra praktyka: każdy krok sekwencji ma swój numer widoczny na panelu, a każdy oczekiwany sygnał ma limit czasu, po którym pojawia się czytelny komunikat. Wtedy utrzymanie ruchu szuka przyczyny minutami, nie godzinami.
W JM-TRONIK projektujemy i produkujemy zrobotyzowane stanowiska we własnych strukturach: do spawania, obsługi CNC, gięcia, paletyzacji i pakowania, oparte m.in. na cobotach ROKAE xMate. Komunikację z Twoimi maszynami, program robota, PLC i HMI oraz układ bezpieczeństwa przygotowujemy jako jeden projekt, a potem instalujemy, szkolimy zespół i zapewniamy serwis 24/7 z częściami zamiennymi.
Sprawdź, jak podchodzimy do automatyzacji i robotyzacji produkcji, albo zobacz nasze roboty współpracujące ROKAE xMate.
Przez ponad 45 lat pracy przy maszynach przemysłowych nauczyliśmy się jednego: robot jest tak dobry, jak rozmowa, którą prowadzi z resztą stanowiska. Sam ruch ramienia to dziś najmniejszy problem. Trudność leży na styku: w sygnale, który ktoś zapomniał opisać, w osłonie podpiętej tylko do jednego sterownika, w alarmie bez czytelnego komunikatu.
Dlatego wolimy brać odpowiedzialność za całość. Kiedy jeden zespół projektuje stanowisko, programuje robota, PLC i panel oraz projektuje bezpieczeństwo, nie ma miejsca na przerzucanie winy między dostawcami. A kiedy po latach coś trzeba zmienić, dodać nowy detal czy nową maszynę, ten sam zespół wie, jak stanowisko jest zbudowane.
Dla małego zakładu robiącego bramy czy meble stalowe i dla dużej linii pakującej zasada jest ta sama: najpierw dobrze zaprojektowana komunikacja, potem prędkość.
Jan
Tak. Najczęściej używa się dyskretnych wejść i wyjść, czyli pojedynczych sygnałów 24 V, a w razie potrzeby rozbudowuje się sterowanie maszyny o czujniki drzwi czy zacisku. Wymaga to dokumentacji elektrycznej maszyny albo jej odtworzenia podczas oględzin.
Tak, jeśli pracuje z inną maszyną, przenośnikiem lub paletą. Cobot wymienia te same sygnały co robot przemysłowy: gotowość, start, koniec cyklu, błędy i numer receptury. Prostsze stanowiska mogą działać na samym sterowniku cobota, ale przy kilku urządzeniach nadrzędny PLC porządkuje logikę.
Do sterowania cyklem w czasie rzeczywistym zwykle stosuje się sieć przemysłową, np. Profinet. OPC UA dobrze sprawdza się w wymianie danych z systemami zakładu oraz tam, gdzie branża ma własny standard, jak EUROMAP 79 dla wtryskarek. Sygnały bezpieczeństwa w obu przypadkach idą osobnym, bezpiecznym torem.
Zależy od liczby urządzeń, rodzaju interfejsu i stanu dokumentacji maszyny, dlatego czas ustala się po analizie procesu. Najwięcej czasu oszczędza dokładna lista sygnałów i scenariuszy awaryjnych przygotowana przed programowaniem.
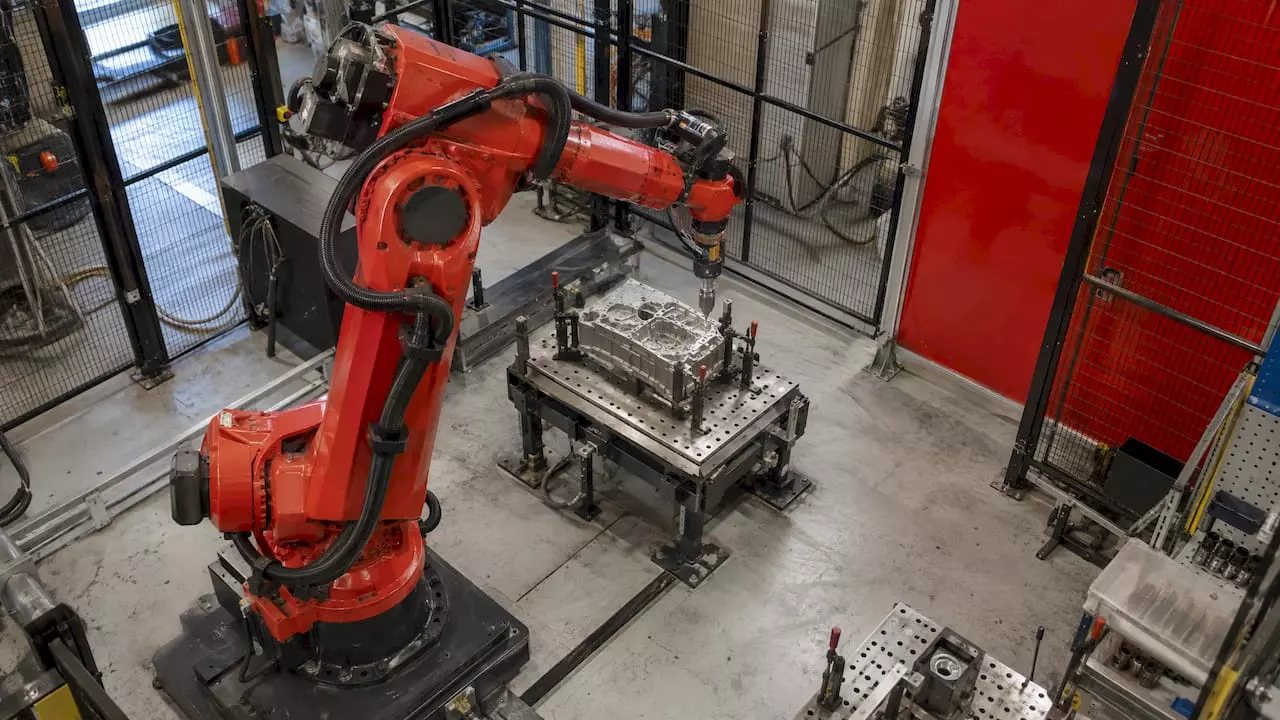
Optymalizacja torów robota polega na tym, żeby narzędzie przechodziło między punktami najkrótszą płynną drogą, bez zbędnych zatrzymań, bez kolizji i bez zmian konfiguracji ramienia, a prędkości i przyspieszenia wynikały z procesu, a nie z przyzwyczajeń programisty. W wielu komórkach daje to kilkanaście procent krótszy cykl na tym samym robocie, równiejsze spoiny i mniejsze zużycie przekładni. Najwięcej da się jednak zyskać, zanim robot w ogóle stanie na hali: wtedy, gdy tor, chwytak, przyrząd i rozmieszczenie stanowiska projektuje jeden zespół. Właśnie tak pracujemy w JM-TRONIK, gdzie projekt, produkcja i wdrożenie stanowisk zrobotyzowanych powstają we własnych strukturach.
W polskiej literaturze robotyki podział jest jasny od dekad. W pracy przedstawionej na III Krajowej Konferencji Robotyki we Wrocławiu w 1990 roku zadanie rozbito na dwa etapy: najpierw planuje się bezkolizyjny geometryczny tor manipulatora, potem optymalną trajektorię wzdłuż tego toru, z uwzględnieniem dynamiki robota i wybranych kryteriów. Ten podział nadal porządkuje pracę na hali.
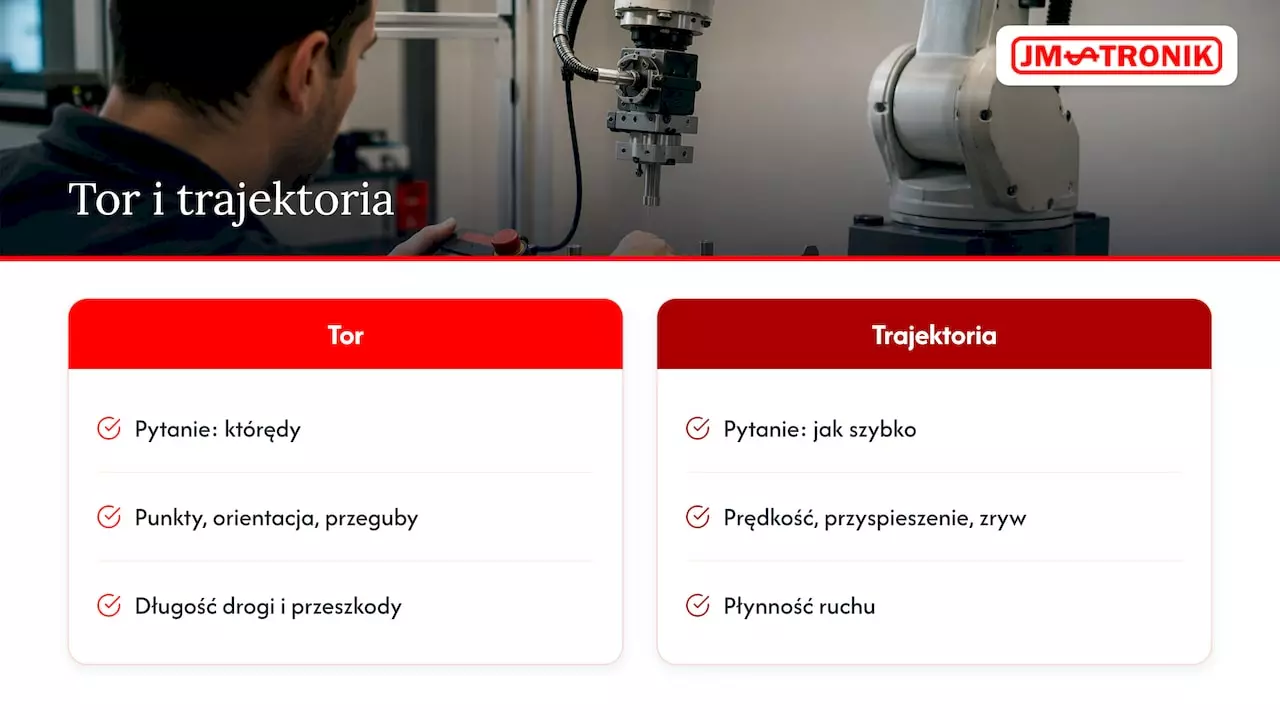
Tor odpowiada na pytanie „którędy”: przez jakie punkty przechodzi punkt TCP narzędzia, z jaką orientacją, w jakiej konfiguracji przegubów. Tu wygrywa się na długości drogi, liczbie punktów i omijaniu przeszkód.
Trajektoria odpowiada na pytanie „jak szybko”: profil prędkości, przyspieszenia i zrywu na każdym odcinku. Tu wygrywa się na płynności, bo robot, który co chwilę hamuje do zera i rusza od nowa, traci czas nawet przy wysokiej prędkości nominalnej.
Cele optymalizacji bywają różne i często się ze sobą ścierają: najkrótszy cykl, najmniejsze obciążenie przegubów, najniższe zużycie energii, stała prędkość wzdłuż spoiny, bezpieczny odstęp od operatora. Dobra optymalizacja zaczyna się od ustalenia, który cel jest nadrzędny dla danego procesu.
Najlepiej udokumentowany efekt to czas cyklu. W pracy opublikowanej w PMC w sierpniu 2024 roku algorytm planowania toru oparty na krzywych B-spline z profilem prędkości typu S skrócił czas całego cyklu pick-and-place robota współpracującego o 11,28% w porównaniu z ruchem punkt-punkt i o 57,5% w porównaniu z algorytmem RRT*, przy zachowaniu ograniczeń prędkości, przyspieszenia i zrywu. To ważny wniosek: płynność ruchu daje więcej niż samo podkręcanie prędkości.
Druga korzyść to jakość procesu. Gdy narzędzie porusza się bez szarpnięć, mniej drga, a w spawaniu oznacza to równiejszy ścieg i stałą energię liniową. Trzecia to trwałość mechaniki: łagodne profile przyspieszeń oszczędzają reduktory i łożyska, co widać później w kosztach utrzymania ruchu.
Przy 60 sekundach cyklu i dwóch zmianach każde 5 sekund oszczędności to kilkadziesiąt dodatkowych detali na dobę, bez nowego robota i bez nowej zmiany ludzi.
Zanim zmienisz cokolwiek w programie, rozbij cykl na odcinki i zmierz każdy z nich. Większość sterowników pozwala zapisać znaczniki czasu na początku i końcu instrukcji, a w symulatorze offline widać to od razu na osi czasu. Szukaj przede wszystkim tych miejsc:
Przy takiej analizie łatwo popełnić jeden błąd: mierzyć pojedynczy cykl. Zmierz kilkadziesiąt i patrz na rozrzut. Jeśli czas waha się o kilka sekund, problem zwykle leży w przepływie materiału lub w komunikacji, a nie w samym torze.
Poniższa kolejność wynika z prostej zasady: najpierw usuwa się zbędną drogę, potem wygładza ruch, a dopiero na końcu sięga po prędkość.
Od strony oprogramowania warto znać możliwości, jakie dają oprogramowanie do robotów i narzędzia do programowania offline: pozwalają przygotować i przetestować nowy tor bez zatrzymywania produkcji.
Najkrótszy tor na papierze bywa niewykonalny dla konkretnego ramienia. Przy każdej zmianie toru sprawdź cztery grupy problemów.
| Problem | Jak się objawia | Co zwykle pomaga |
|---|---|---|
| Punkt poza zasięgiem | Program zatrzymuje się z błędem lub robot nie osiąga orientacji | Przesunięcie przyrządu lub podstawy, zmiana kąta narzędzia w dopuszczalnej tolerancji |
| Limit przegubu | Ruch urywa się w połowie, szczególnie na osiach nadgarstka | Zmiana konfiguracji startowej, rozłożenie obrotu na kilka osi |
| Osobliwość | Gwałtowny wzrost prędkości przegubów, szarpnięcie, spowolnienie TCP | Lekka zmiana orientacji narzędzia, ominięcie strefy, w której osie się pokrywają |
| Odwrócenie nadgarstka | Robot obraca nadgarstek o pół obrotu, by utrzymać orientację TCP | Inna orientacja narzędzia lub inny punkt wejścia w operację |
| Kolizja | Kontakt przewodów, palnika lub chwytaka z przyrządem, detalem albo ogrodzeniem | Symulacja z pełnym modelem otoczenia i przewodów, korekta punktów dojazdu |
Orientacja narzędzia to osobna dźwignia. W spawaniu kąt palnika ma tolerancję technologiczną: wykorzystanie jej pozwala ominąć osobliwość bez pogorszenia spoiny. W paletyzacji obrót chwytaka o 180° bywa dopuszczalny dla symetrycznego kartonu i potrafi oszczędzić cały obrót nadgarstka.
Tor sprawdzony tylko na hali to tor sprawdzony kosztem produkcji. Dlatego każdą istotną zmianę najpierw przechodzi się wirtualnie. Badania idą tu dalej niż proste symulatory: w pracy opublikowanej w Springer w 2022 roku algorytm genetyczny modyfikował parametry instrukcji ruchu, każdą kandydującą trajektorię symulowano na cyfrowym bliźniaku stanowiska współpracującego, łącznie z objętością zajmowaną przez operatora, a optymalizacja wybierała ruch minimalizujący jednocześnie ryzyko kolizji z człowiekiem i czas przejścia. Metodę zwalidowano przy montażu drobnych elementów dwuramiennym robotem.
W praktyce zakładu wystarczy mniej, ale trzy rzeczy są nieodzowne:
Cyfrowe modele stanowisk to element szerszej cyfryzacji procesów, którą łączymy z projektowaniem nowych stanowisk.
Ta sama zasada „najkrótsza płynna droga” działa inaczej w każdym procesie.
| Proces | Co jest nadrzędne | Gdzie szukać czasu |
|---|---|---|
| Spawanie | Stała prędkość i kąt palnika wzdłuż spoiny, dokładność położenia | Przejazdy między spoinami, kolejność spoin, dojazdy i odjazdy |
| Pakowanie | Takt zgrany z linią, delikatne obchodzenie się z produktem | Pozycjonowanie nad punktem chwytu w czasie oczekiwania, łączenie ruchów |
| Paletyzacja | Stabilność warstwy, poprawne odkładanie przy dużym zasięgu | Wzór paletowy, kolejność odkładania, ruch przegubowy na dalekich przejazdach |
| Obsługa CNC | Czas otwarcia maszyny, bezpieczne wejście do przestrzeni roboczej | Przygotowanie detalu przed końcem obróbki, krótki wjazd i wyjazd |
W spawaniu skracanie samej spoiny prędkością rzadko jest dobrym pomysłem, bo prędkość posuwu jest częścią technologii. Czas odzyskuje się na przejazdach i dojazdach. Dlatego w stanowiskach takich jak robot spawalniczy tor projektuje się razem z przyrządem i kolejnością spoin.
W paletyzacji badacze sięgają już po uczenie maszynowe: w artykule opublikowanym w MDPI Robotics w 2025 roku opisano adaptacyjny planer ruchu łączący cyfrowego bliźniaka z uczeniem ze wzmocnieniem właśnie w zadaniach paletyzacji. Na co dzień decydujące są prostsze rzeczy: dobry wzór paletowy i kolejność odkładania, które opisujemy przy robotyzacji paletyzacji i robotyzacji pakowania.
Krótszy czas cyklu nic nie znaczy, jeśli rośnie liczba wad albo zatrzymań. Oceniaj zmianę na kilku wskaźnikach naraz, zawsze w porównaniu z okresem przed zmianą:
Gdy proces wymaga bardzo wysokiej dokładności, tor można zmierzyć niezależnie od sterownika. Instytut Fraunhofer IPA do pomiaru dokładności bezwzględnej, powtarzalności i toru robotów stosuje tracker laserowy mierzący pozycję z częstotliwością 1000 Hz i dokładnością do 15 µm. Dla większości zakładów wystarczy jednak kontrola jakości gotowego detalu i regularne sprawdzanie punktu TCP, zwłaszcza po kolizji lub wymianie narzędzia. Tu pomaga zaplanowane utrzymanie ruchu, bo przesunięty TCP potrafi zniweczyć najlepszy tor.
Najkrótszy tor powstaje wtedy, gdy ten sam zespół rysuje przyrząd, dobiera robota i pisze program. W JM-TRONIK projektujemy i produkujemy stanowiska zrobotyzowane we własnych strukturach: do spawania, paletyzacji, pakowania, obsługi CNC i gięcia, z cobotami ROKAE xMate. Zajmujemy się też programowaniem robotów, szkoleniami operatorów i programistów, a po uruchomieniu zapewniamy serwis 24/7 i części zamienne.
Jeśli Twój robot nie nadąża za taktem albo planujesz nowe stanowisko, zacznij od rozmowy o procesie. Gotowe rozwiązania, takie jak CoboWeld, cobot do spawania, dopasowujemy do detalu i hali klienta.
Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu i jedno widzimy wyraźnie: tor robota jest wynikiem całego projektu stanowiska, a nie tylko programu. Kiedy przyrząd, chwytak i położenie robota są dobrane pod proces, program wychodzi krótki i czysty od pierwszego dnia.
Dlatego wolimy myśleć o torze już na etapie projektu niż poprawiać go po uruchomieniu. Łączymy technologię spawalniczą z robotyzacją, więc wiemy, gdzie w spawaniu można szukać czasu, a gdzie prędkość jest częścią technologii i trzeba jej pilnować.
Optymalizacja nie kończy się też na odbiorze. Nowy asortyment, nowy przyrząd, nowy operator: każda zmiana to okazja, żeby tor się rozjechał. Dlatego wspieramy klientów od projektu po wdrożenie, szkolimy ich zespoły i zostajemy z nimi w serwisie. To daje to, o co w automatyzacji chodzi najbardziej: kontrolę nad procesem i przewidywalną wydajność.
Jan
Zależy od punktu wyjścia. W badaniu z 2024 roku płynne planowanie toru skróciło cykl pick-and-place o 11,28% względem ruchu punkt-punkt. Programy uczone ręcznie, z wieloma dokładnymi zatrzymaniami i powrotami do bazy, mają zwykle większy zapas niż programy już raz optymalizowane.
Zwykle nie. Prędkość to ostatni krok: najpierw usuwa się zbędne punkty, powroty i zatrzymania, potem wygładza ruch. Wyższe przyspieszenia dają niewiele czasu, a mocniej obciążają przekładnie, więc dobiera się je do wymaganego taktu, a nie do maksimum.
W dużej mierze nie. Nowy program można przygotować i sprawdzić w symulacji offline, a na stanowisku potrzebny jest tylko czas na uruchomienie w zredukowanej prędkości i weryfikację. Przy nowych stanowiskach tor przygotowuje się jeszcze przed montażem na hali.
Porównaj z okresem przed zmianą nie tylko czas cyklu, ale też jego rozrzut, odsetek wad, przestoje według przyczyn i zatrzymania bezpieczeństwa. W spawaniu dołącz wyniki kontroli spoin. Jeśli którykolwiek z tych wskaźników się pogorszył, zysk na czasie jest pozorny.
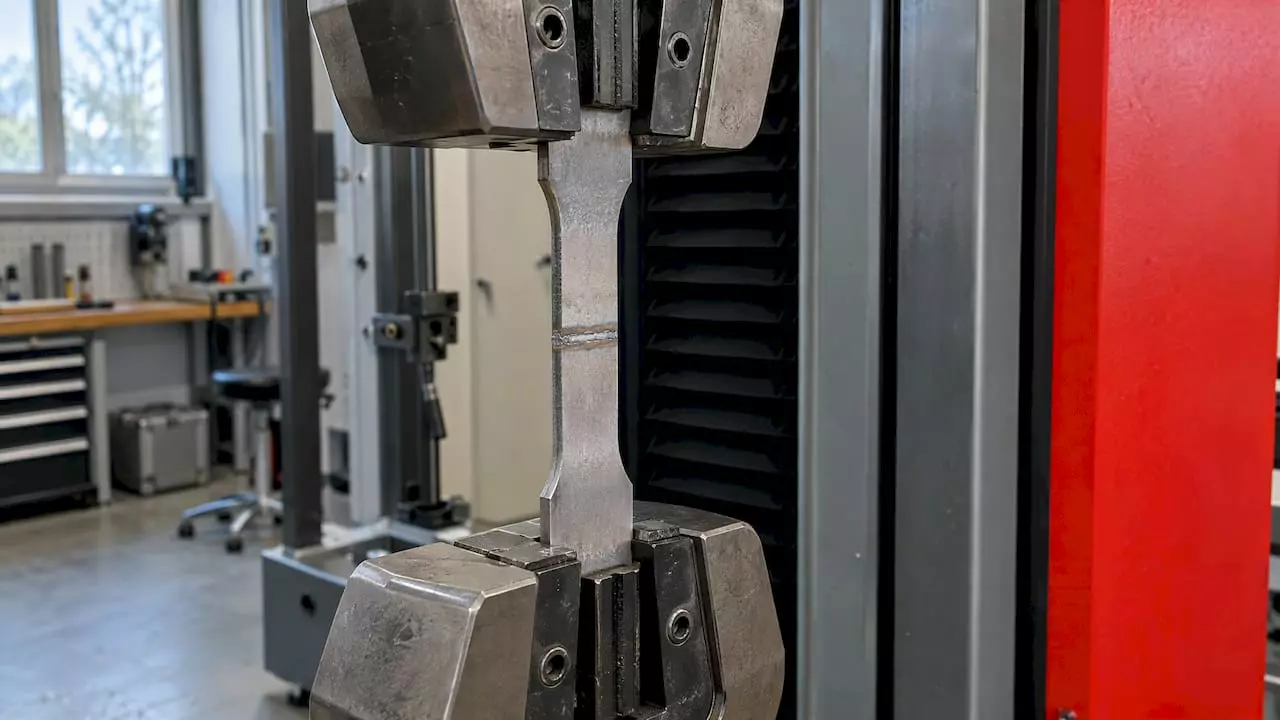
Dobrze wykonana spoina laserowa jest co najmniej tak samo wytrzymała jak materiał rodzimy, a często mocniejsza. W próbach rozciągania zrywa się wtedy blacha obok złącza, a nie sama spoina. Badania polskich i zagranicznych ośrodków potwierdzają to dla stali wysokowytrzymałych, stali karoseryjnych i połączeń różnoimiennych. Warunek jest jeden: parametry procesu muszą pasować do materiału, grubości i przygotowania krawędzi. Poniżej znajdziesz konkretne liczby z badań, przykład obliczenia nośności 1 cm spoiny, listę czynników, od których zależy wynik, i sposoby sprawdzania jakości złączy w produkcji.
Tak. Najlepiej widać to w badaniach, w których próbki zrywano na maszynie wytrzymałościowej i porównywano wynik z wytrzymałością blachy bazowej.
W pracy opublikowanej w Przeglądzie Spawalnictwa badano spawanie laserowe stali DOCOL 1200M o wytrzymałości Rm = 1200 MPa i grubości 1,8 mm. Przy energii liniowej 25 J/mm złącza miały wytrzymałość równą wytrzymałości materiału rodzimego. Autorzy podkreślają, że przy spawaniu łukowym tak wytrzymałej stali taki wynik jest bardzo trudny do osiągnięcia.
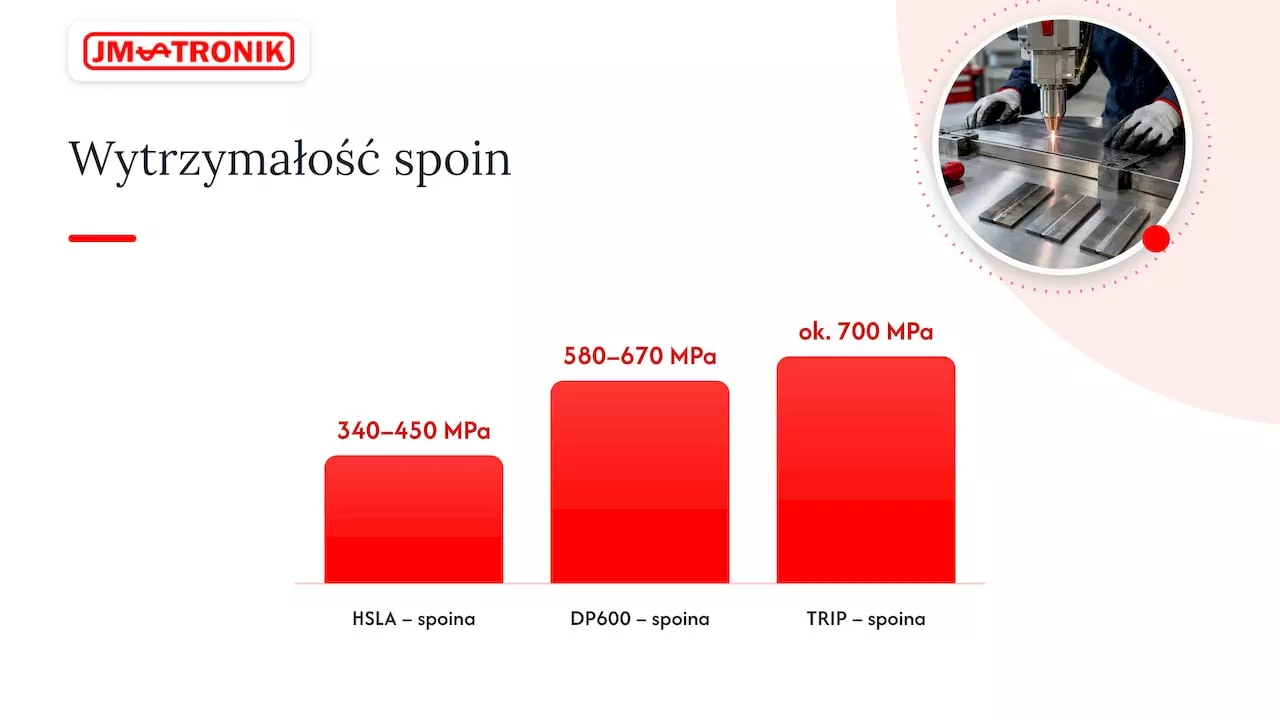
Podobne wnioski przyniosło badanie cienkich blach karoseryjnych o grubości 0,78–0,81 mm, spawanych laserem dyskowym o mocy 2 kW. Wytrzymałość na rozciąganie spoin wyniosła 340–450 MPa dla stali HSLA, 580–670 MPa dla DP600 i około 700 MPa dla stali TRIP. We wszystkich trzech przypadkach była wyższa od wytrzymałości stali bazowych.
Zespół z Politechniki Świętokrzyskiej porównał spoiny laserowe i konwencjonalne stali S960QC. Złącza laserowe miały wyższe własności rozciągania i wytrzymałość na zginanie we wszystkich obszarach. W spoinach konwencjonalnych słabym punktem okazała się strefa wpływu ciepła, w której własności spadały poniżej poziomu materiału bazowego.
Ciekawy przypadek to połączenie stali niskowęglowej ze stalą nierdzewną austenityczną. W badaniu złączy różnoimiennych próbki pękały przez przewężenie blachy ze stali węglowej, daleko od spoiny. Spoina i strefa wpływu ciepła miały wytrzymałość wyższą od słabszego materiału, odpowiednio 1,09 i 1,33 raza.
| Materiał i grubość | Wynik badania | Gdzie nastąpiło zniszczenie lub co porównano |
|---|---|---|
| DOCOL 1200M, 1,8 mm | wytrzymałość złącza równa materiałowi rodzimemu przy 25 J/mm | złącze laserowe kontra wymagania materiału |
| HSLA, DP600, TRIP, 0,78–0,81 mm | 340–450 MPa, 580–670 MPa, ok. 700 MPa | spoina mocniejsza od stali bazowej |
| S960QC | wyższe własności niż przy spoinie konwencjonalnej | słaba strefa wpływu ciepła tylko w złączu łukowym |
| stal węglowa + nierdzewna | wytrzymałość spoiny 1,09, strefy wpływu ciepła 1,33 raza wyższa | pęknięcie w blasze, daleko od spoiny |
To jedno z najczęstszych pytań i nie da się na nie odpowiedzieć jedną liczbą. Nośność spoiny zależy od jej przekroju i od materiału. Ten sam centymetr spoiny w blasze 0,8 mm i w blasze 4 mm to zupełnie inne złącza.
Dla złącza doczołowego z pełnym przetopem możesz przyjąć prosty szacunek: siła zrywająca ≈ grubość blachy × długość spoiny × wytrzymałość na rozciąganie materiału.
Przykład obliczeniowy. Blacha DOCOL 1200M o grubości 1,8 mm, spoina doczołowa z pełnym przetopem, wytrzymałość złącza równa materiałowi (jak w cytowanym badaniu):
Dla blachy ze zwykłej stali konstrukcyjnej o Rm około 400 MPa i tej samej grubości wynik spadnie do około 7,2 kN na centymetr. Jak widać, gatunek materiału zmienia wynik kilkukrotnie.
To szacunek siły niszczącej, a nie dopuszczalne obciążenie robocze. Jeśli projektujesz element nośny, na przykład balustradę, bramę przesuwną albo konstrukcję stalowego regału, obciążenia dopuszczalne wyznacza konstruktor z uprawnieniami. Uwzględnia przy tym współczynniki bezpieczeństwa, obciążenia zmęczeniowe i wymagania norm projektowych. Przy złączach zakładkowych, spoinach pachwinowych i niepełnym przetopie liczy się przekrój rzeczywiście przetopiony, a nie grubość blachy.
W złączach zakładkowych cienkich blach sposób zniszczenia też nie jest stały. Badacze z University of Michigan wykazali, że tryb pękania spoin laserowych w próbkach na ścinanie zależy od grubości blachy, plastyczności materiału bazowego i wytrzymałości strefy wpływu ciepła. Powyżej krytycznej grubości złącze przestaje się plastycznie uginać i zaczyna pękać od inicjacji pęknięcia.
Energia liniowa to ilość energii wprowadzona na milimetr spoiny. W cytowanym badaniu stali DOCOL 1200M wzrost energii liniowej z 25 do 55 J/mm poprawiał plastyczność złącza, ale obniżał jego wytrzymałość poniżej poziomu materiału rodzimego. Dla stali wysokowytrzymałych zasada brzmi więc: tyle energii, ile potrzeba do pełnego przetopu, i nic więcej.
To samo dotyczy aluminium. W badaniu stopu AA7075-T6 spawanego laserem światłowodowym dużej mocy niższy wkład ciepła dał wyższą wytrzymałość na rozciąganie niż wysoki. Autorzy wskazują, że kluczowe są mała strefa topnienia o drobnej strukturze, ograniczona utrata pierwiastków stopowych i mniejsza segregacja. Jak dobrać moc źródła do materiału i grubości, opisujemy w poradniku o wyborze mocy i źródła lasera.
Laser nagrzewa i chłodzi metal bardzo szybko, co w stalach sprzyja powstawaniu twardych struktur. W złączach stali S355J2G3 twardość spoiny wynosiła 470–510 HV1, wyraźnie więcej niż w materiale rodzimym. W stalach żarowytrzymałych 13CrMo4-5 i 16Mo3 spoiny laserowe miały strukturę głównie martenzytyczną i bainityczną, z wysoką twardością i wysokimi własnościami wytrzymałościowymi w poszczególnych strefach złącza.
W stalach ulepszanych cieplnie trzeba zwrócić uwagę na strefę zmiękczenia. W badaniu stali o granicy plastyczności 1300 MPa twardość materiału rodzimego wynosiła około 430 HV1, co odpowiada Rm około 1405 MPa. W strefie zmiękczenia spadała do około 320 HV1, czyli Rm około 1006 MPa. Ta strefa miała jednak tylko 0,6–0,8 mm szerokości, a strefa nagrzana powyżej Ac1 nie przekraczała 0,3 mm. Tak wąski obszar jest podparty przez mocniejszy materiał z obu stron, dlatego ma dużo mniejszy wpływ na całe złącze niż szeroka strefa wpływu ciepła po spawaniu łukowym.
Wiązka lasera ma średnicę ułamka milimetra, więc dokładność zestawienia elementów ma duże znaczenie. W rozprawie doktorskiej z Wojskowej Akademii Technicznej przyjęto, że szerokość szczeliny nie powinna przekraczać 5% grubości blach. Zbyt szeroka szczelina prowadzi do porowatości i podtopień. Dla blachy 2 mm oznacza to szczelinę do 0,1 mm.
Ta sama praca zwraca uwagę na jakość krawędzi. Przy cięciu mechanicznym zużycie narzędzi i rosnąca grubość materiału zmieniają chropowatość oraz kąt powierzchni cięcia, co pogarsza powtarzalność szczelin. Dlatego w produkcji seryjnej spawanie laserowe dobrze łączy się z wycinaniem laserowym: krawędź jest równa i powtarzalna od pierwszej do ostatniej sztuki.
Olej, rdza, zgorzelina i resztki powłok w obszarze spoiny to źródło gazów, które zostają w jeziorku jako pory. Osłona gazowa chroni spoinę przed utlenianiem i wpływa na kształt przetopu. Jaki gaz dobrać do stali czarnej, nierdzewnej i aluminium, wyjaśniamy w artykule o gazie osłonowym w spawaniu laserowym.
Większość problemów z wytrzymałością wynika z ustawień i przygotowania, a nie z samej technologii. Oto najczęstsze niezgodności i sposoby ich uniknięcia.
| Niezgodność | Typowa przyczyna | Jak zapobiegać |
|---|---|---|
| Porowatość | zbyt szeroka szczelina, zanieczyszczona powierzchnia, niestabilny kanał parowy | szczelina do ok. 5% grubości, czyszczenie krawędzi, dobór gazu i prędkości |
| Podtopienia lica | zbyt szeroka szczelina, za duża energia | dokładne zestawienie, korekta mocy i prędkości |
| Brak pełnego przetopu | za mała moc lub za duża prędkość | próby technologiczne i zgład makro przed produkcją |
| Karby lica i grani | nierówna geometria spoiny | stabilne prowadzenie wiązki, ustalone parametry |
| Nieszczelności w blachach ocynkowanych | pary cynku między blachami | kontrolowana szczelina między blachami |
| Strefa zmiękczenia w stalach ulepszanych | nadmiar ciepła | możliwie niska energia liniowa |
Karby mają szczególne znaczenie przy obciążeniach zmiennych. W rozprawie doktorskiej z Politechniki Gdańskiej wykazano, że źródłem koncentracji naprężeń w spoinach laserowych są głównie karby geometryczne lica i grani. Autor opracował też zależność między twardością stref złącza a trwałością zmęczeniową, którą można wykorzystać do korygowania obliczeń.
Przy blachach ocynkowanych pomaga kontrolowana szczelina. W badaniu stali wysokowytrzymałych z powłoką cynkową szczelina 0,1 mm między blachami pozwoliła uzyskać spoiny gazoszczelne. Jeśli złącze ma być szczelne, na przykład w zbiorniku albo obudowie, warto dodać do kontroli jakości próbę szczelności.
W zakładzie produkcyjnym jakość spoin ocenia się według norm, a nie na oko. Najczęściej stosowane narzędzia to:
Wyniki trzeba czytać w całości. Wysoka twardość spoiny nie gwarantuje odporności na pękanie, a dobra wytrzymałość na rozciąganie nie mówi nic o zmęczeniu. W badaniu stali żarowytrzymałych odporność na pękanie stref złącza była nieco niższa niż materiału bazowego, ale nie zaobserwowano kruchego pękania. W jednej ze spoin odporność na pękanie metalu spoiny przewyższyła materiał bazowy. Różnice między wariantami wynikały z energii liniowej: przy 540 kJ/m wartość KJC w spoinie spadła do 140 MPa·m^1/2, a przy 405 kJ/m przekroczyła 200 MPa·m^1/2. To kolejny dowód, że w laserze o wyniku decydują parametry.
W zakładach produkujących bramy, balustrady, ogrodzenia, meble stalowe i drobne artykuły z blachy wytrzymałość to tylko część wymagań. Liczy się też wygląd spoiny i ilość pracy po spawaniu.
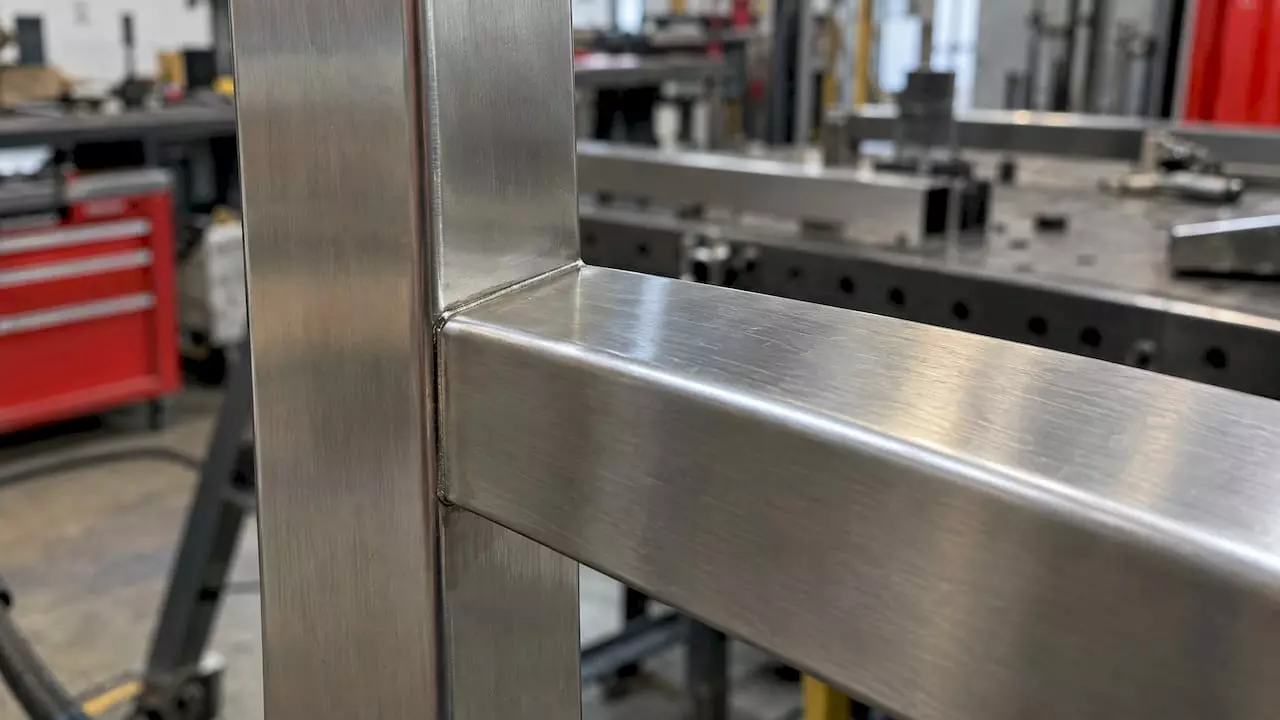
Mała ilość ciepła wprowadzana przez laser oznacza mniejsze odkształcenia cienkich profili i blach. Spoina jest wąska i równa, więc szlifowanie i prostowanie zajmują mniej czasu. W stali nierdzewnej łatwiej zachować estetyczny wygląd połączenia przy poręczach i elementach widocznych. Przy elementach nośnych, takich jak słupki balustrad czy zawiasy bram, warto wykonać próby niszczące na próbkach z tego samego materiału i z tymi samymi parametrami, które pójdą do produkcji. Wtedy nośność złącza jest znana, a nie zakładana.
Jeśli chcesz najpierw zrozumieć zjawiska fizyczne, które stoją za tymi efektami, zajrzyj do naszego artykułu o tym, jak działa spawanie laserowe, oraz do przeglądu spawania laserowego metali.
Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu. Z rozmów z klientami wiemy, że pytanie o wytrzymałość spoiny laserowej prawie zawsze oznacza pytanie o powtarzalność: czy sto pierwsza brama będzie spawana tak samo jak pierwsza próbka na stole.
Naszym zdaniem odpowiedź leży w połączeniu trzech rzeczy: dobrze dobranego źródła lasera, ustalonych i zapisanych parametrów oraz przeszkolonego operatora. Dlatego przy wdrożeniu spawarki LaserWeld nie kończymy pracy na dostawie. Instalujemy maszynę, dobieramy parametry do materiałów klienta i szkolimy operatorów.
Wytrzymałość warto potwierdzić na papierze. Oferujemy certyfikację spoin i technologii spawania, dzięki której klient dostaje udokumentowaną technologię dla swoich wyrobów, a nie tylko deklarację, że spoina jest mocna.
Projektujemy i produkujemy we własnych strukturach. Gdy produkcja rośnie, to samo stanowisko może przejść w zrobotyzowane spawanie z cobotem. Robot prowadzi wiązkę zawsze tak samo, co jest najprostszą drogą do jednakowej jakości spoin w dużych seriach.
Jan
Jeśli przygotowujesz inwestycję w spawanie laserowe, zacznij od rozmowy o swoich detalach: materiałach, grubościach i wymaganiach jakościowych. Nasze spawarki laserowe LaserWeld dostarczamy z instalacją maszyny, a na życzenie z certyfikacją spoin i technologii spawania dla Twoich wyrobów.
Do pracy ręcznej proponujemy ręczną spawarkę LaserWeld, a jeśli w jednej maszynie chcesz mieć spawanie, cięcie i czyszczenie, sprawdź model LaserWeld Pro 3w1. Zapewniamy szkolenia operatorów, serwis 24/7 i części zamienne.
W badaniach stali wysokowytrzymałych spoiny laserowe miały wyższe własności rozciągania i zginania niż spoiny konwencjonalne. Główną przyczyną jest wąska strefa wpływu ciepła, która po spawaniu łukowym często staje się najsłabszym miejscem złącza. Warunkiem jest poprawnie dobrana technologia dla danego materiału.
Zależy to od grubości i gatunku materiału. Dla blachy 1,8 mm o Rm 1200 MPa i pełnego przetopu siła niszcząca wynosi około 21,6 kN na centymetr, a dla zwykłej stali konstrukcyjnej tej samej grubości około 7,2 kN. Obciążenie dopuszczalne w konstrukcji wyznacza konstruktor ze współczynnikami bezpieczeństwa.
Najczęściej zbyt szeroka szczelina, zanieczyszczona powierzchnia i niedopasowana energia liniowa. Prowadzą one do porowatości, podtopień lub niepełnego przetopu. Dokładne zestawienie elementów, czyste krawędzie i parametry potwierdzone próbami eliminują większość tych problemów.
Podstawą jest kwalifikowanie technologii spawania według PN-EN ISO 15614-11 i ocena poziomu jakości według PN-EN ISO 13919-1. Obejmuje to badania wizualne, próby rozciągania, pomiary twardości i zgłady. My w ramach usługi certyfikacji spoin i technologii spawania przeprowadzamy klienta przez ten proces.
Próby spawania laserowego stali DOCOL 1200M, Przegląd Spawalnictwa
Properties Evaluation of the Welded Joints Made by Disk Laser, PMC
Verification of strength of the welded joints, Biblioteka Nauki
On Combined Tensile-Shear Performance of Laser-Welded Joints, MDPI
Failure mode of laser welds in lap-shear specimens, University of Michigan
High-Power Fiber Laser Welding of AA7075-T6, MDPI Materials
Badanie własności złączy ze stali S355J2G3 spawanej laserem, Przegląd Spawalnictwa
Strength and Fracture Toughness of TIG- and Laser-Welded Joints, PMC
Ocena możliwości spawania laserowego stali o Re 1300 MPa, Przegląd Spawalnictwa
Badanie stalowych połączeń spawanych laserowo, rozprawa doktorska WAT
Zastosowanie naprężeń lokalnych do oceny trwałości złączy, Politechnika Gdańska
On Welding of High-Strength Steels Using Laser Beam Welding, MDPI
PN-EN ISO 13919-1:2020-04, PKN
PN-EN ISO 15614-11:2005, PKN
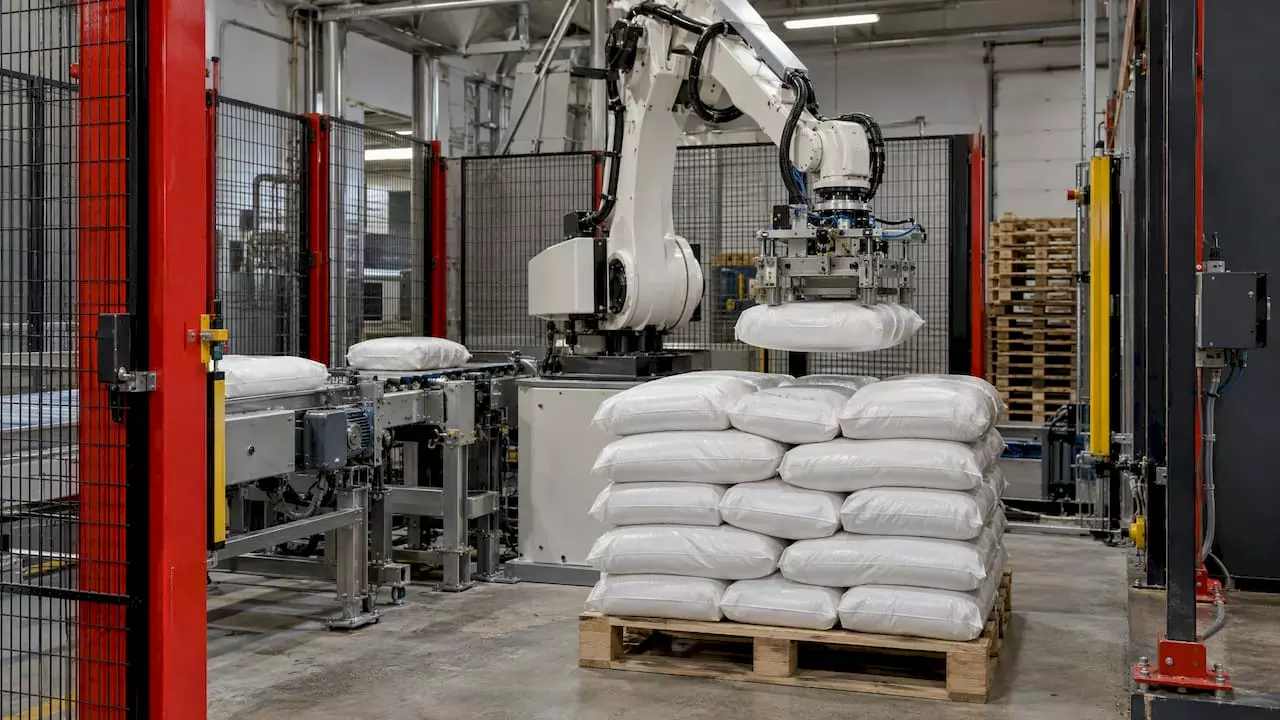
Robotyzacja małej produkcji zaczyna się od jednego powtarzalnego procesu, nie od całej hali. Najlepiej sprawdzają się spawanie seryjnych detali, paletyzacja kartonów i worków, pakowanie oraz obsługa maszyn CNC. W małym zakładzie trzeba też dobrać takie stanowisko, które szybko przezbroisz na kolejny produkt, bo serie bywają krótkie. Dla większości firm z branży metalowej, od producentów bram, balustrad i ogrodzeń po zakłady robiące meble stalowe, pierwszym krokiem jest stanowisko z robotem współpracującym (cobotem). Zajmuje mało miejsca, programuje się je stosunkowo prosto i można je wdrożyć bez przebudowy całej linii. Poniżej opisujemy, jak wybrać proces, dobrać robota, przeprowadzić wdrożenie i policzyć, kiedy inwestycja zacznie się zwracać.
Automatyzacja to szersze pojęcie. Obejmuje każde rozwiązanie, które wykonuje pracę bez ciągłego udziału człowieka: przenośnik, podajnik, sterownik PLC, czujnik wizyjny, automatyczny magazyn. Robotyzacja to jej część, w której zadanie przejmuje programowalne ramię robota: spawa, układa, chwyta, odkłada, podaje detal do maszyny.
W dużej fabryce robotyzacja oznacza często linię z kilkunastoma robotami, wydzieloną strefą i jednym produktem robionym latami. W małej produkcji wygląda to inaczej. Typowy zakład ma kilka lub kilkanaście maszyn, wiele indeksów, serie od kilkudziesięciu do kilku tysięcy sztuk i ludzi, którzy pracują na wielu stanowiskach. Robot musi więc być:
Dlatego robotyzacja małej produkcji to zwykle jedno lub dwa stanowiska w miejscu, w którym dziś tracisz najwięcej czasu albo najtrudniej znaleźć ludzi do pracy.
Najlepszy kandydat na pierwsze stanowisko spełnia trzy warunki: zadanie się powtarza, jest ciężkie, monotonne lub szkodliwe dla ludzi, a jego wydajność ogranicza resztę zakładu. Poniżej procesy, które w produkcji metalowej i pakowaniu najczęściej spełniają wszystkie trzy.
| Proces | Co przejmuje robot | Kiedy zwykle opłaca się najbardziej |
|---|---|---|
| Spawanie | Prowadzenie palnika lub głowicy laserowej po zaprogramowanej ścieżce, powtarzalne spoiny na seriach detali | Powtarzalne elementy bram, balustrad, ogrodzeń, ram, mebli stalowych; brak spawaczy |
| Paletyzacja | Układanie kartonów lub worków na palecie według zadanego wzoru | Ciężkie opakowania na końcu linii, praca na kilka zmian |
| Pakowanie i miksowanie | Wkładanie produktów do kartonów (case packer), kompletowanie zestawów | Wiele podobnych produktów, częste zmiany asortymentu |
| Obsługa CNC | Załadunek surówki i odbiór gotowych detali z obrabiarki | Maszyna stoi, bo operator obsługuje kilka stanowisk |
| Gięcie | Podawanie i obracanie arkusza przy prasie krawędziowej | Duże serie tych samych giętych elementów |
| Cięcie i czyszczenie laserowe | Automatyczne prowadzenie lasera, przygotowanie powierzchni przed spawaniem lub malowaniem | Detale wymagające stałej jakości krawędzi i powierzchni |
W małym zakładzie metalowym najczęściej zaczyna się od spawania. Spawanie seryjnych elementów jest powtarzalne, wymaga doświadczonego spawacza, a jakość spoiny decyduje o reklamacjach. Zrobotyzowane stanowisko spawalnicze prowadzi ścieżkę za każdym razem tak samo, a spawacz może zająć się detalami nietypowymi i kontrolą jakości.
Drugim częstym wyborem jest koniec linii. Ręczne układanie worków po 25 kg przez całą zmianę to praca, do której coraz trudniej znaleźć chętnych. Gotowe stanowisko do paletyzacji worków albo kompaktowy cobot paletyzujący przejmuje to zadanie i zajmuje niewiele miejsca przy linii.
O wyborze decydują cztery czynniki: wielkość serii, masa i rozmiar detalu, wymagana prędkość oraz to, czy ludzie pracują obok robota.
| Kryterium | Cobot (robot współpracujący) | Klasyczny robot przemysłowy |
|---|---|---|
| Wielkość serii | Krótkie i średnie, częste zmiany produktu | Długie, stabilne serie |
| Przezbrojenie | Szybkie, często przez uczenie ręczne i prosty interfejs | Zwykle wymaga programisty |
| Udźwig i zasięg | Mniejsze, wystarczające dla większości detali w małej produkcji | Większe, także dla ciężkich elementów |
| Prędkość | Ograniczana w strefie współpracy z człowiekiem | Wysoka, w wygrodzonej strefie |
| Zabezpieczenia | Zależą od oceny ryzyka, często lżejsze niż pełne wygrodzenie | Zwykle pełne wygrodzenie i kurtyny |
| Miejsce | Kompaktowe stanowisko, łatwe do przestawienia | Większa, stała cela |
W małej produkcji cobot jest najczęściej rozsądnym punktem startu. Roboty współpracujące, takie jak coboty ROKAE xMate, dobrze sprawdzają się przy spawaniu, paletyzacji, obsłudze maszyn i pakowaniu, a jedno ramię można z czasem przenieść do innego zadania. Przy bardzo ciężkich detalach albo wysokiej wydajności na trzy zmiany warto rozważyć klasycznego robota spawalniczego w wydzielonej celi.
Pamiętaj, że „współpracujący” nie oznacza automatycznie „bezpieczny w każdej aplikacji”. Palnik spawalniczy, ostry detal czy głowica laserowa zmieniają ocenę ryzyka, dlatego zabezpieczenia dobiera się do całego stanowiska, a nie do samego ramienia.
Zanim zapytasz o ofertę, odpowiedz na kilka pytań. Dzięki nim integrator szybciej przygotuje koncepcję, a Ty unikniesz robotyzowania niewłaściwego procesu.
Jeśli na większość pytań masz odpowiedź, możesz przejść do audytu. Jeśli nie, audyt procesu pomoże zebrać te dane.
Typowe wdrożenie stanowiska zrobotyzowanego przebiega w siedmiu etapach, od audytu produkcji po serwis i rozwój. W małym zakładzie każdy z nich jest krótszy niż w dużej fabryce, ale żadnego nie warto pomijać.
Robot rzadko pracuje sam. Musi wiedzieć, kiedy obrabiarka skończyła cykl, kiedy paleta jest pełna albo kiedy przyrząd jest zamknięty. Odpowiada za to komunikacja z PLC i czujnikami. Jeśli w zakładzie są już maszyny różnych producentów, kluczowe jest programowanie robotów i PLC w jednym zespole, który zna oba światy. Gdy stanowisko trafia do sieci zakładowej, np. w ramach cyfryzacji produkcji, zadbaj o oddzielenie sieci maszyn od biurowej i zmianę domyślnych haseł.
Bezpieczeństwo wynika z oceny ryzyka całego stanowiska, przeprowadzonej przed jego uruchomieniem. To ona decyduje, czy wystarczą skanery bezpieczeństwa i ograniczenie prędkości, czy potrzebne jest pełne wygrodzenie, kurtyny świetlne i blokady drzwi. Po każdej istotnej zmianie stanowiska, np. nowym narzędziu lub przestawieniu robota, ocenę trzeba zaktualizować. W razie wątpliwości co do wymagań prawnych dla Twojej maszyny skonsultuj się ze specjalistą ds. bezpieczeństwa maszyn lub służbą BHP w zakładzie.
Koszt zależy od procesu, robota, stopnia integracji i wymaganej precyzji. Według analizy z lipca 2026 r. wdrożenie robota przemysłowego średniej klasy kosztuje w Polsce zwykle od 250 000 do 600 000 zł. Ta sama analiza wskazuje, że w pierwszym roku pełny koszt utrzymania stanowiska bywa wyższy niż koszt etatu, a przewaga automatyzacji rośnie od drugiego lub trzeciego roku, zwłaszcza przy pracy na trzy zmiany. Kompaktowe stanowiska z cobotem, wdrażane bez przebudowy linii, często mieszczą się w niższej części tego przedziału, ale dokładną kwotę poznasz dopiero po audycie i koncepcji.
Na całkowity koszt składają się:
Najprostszy wzór to: okres zwrotu = nakład inwestycyjny / roczne oszczędności netto. Roczne oszczędności netto to suma zysków pomniejszona o roczny koszt utrzymania stanowiska. Do zysków zalicz nie tylko pracę, którą robot przejmuje, ale też:
Przykład poglądowy (liczby wymyślone dla ilustracji metody): zakład inwestuje 300 000 zł w stanowisko spawalnicze. Robot pracuje na dwie zmiany i odciąża dwóch spawaczy, którzy przechodzą do spawania detali nietypowych. Wartość przejętej pracy i dodatkowej produkcji to 160 000 zł rocznie, mniejsza liczba poprawek daje 20 000 zł, a serwis, energia i materiały eksploatacyjne kosztują 30 000 zł rocznie. Oszczędności netto wynoszą 150 000 zł, więc okres zwrotu to około 2 lata. Przy jednej zmianie ten sam wzór da wynik wyraźnie dłuższy, dlatego liczba zmian jest jedną z najważniejszych zmiennych w kalkulacji.
Żeby wiedzieć, czy robot spełnia założenia, zmierz te same wskaźniki przed wdrożeniem i po nim, przez kilka tygodni produkcji:
Dane z maszyn najłatwiej zbierać automatycznie. Dlatego robotyzację warto planować razem z cyfryzacją procesów: stanowisko samo raportuje cykle, przestoje i alarmy, a Ty nie opierasz oceny na ręcznych notatkach.
Mała firma nie musi płacić za stanowisko jednorazowo. Popularną formą jest leasing, który rozkłada koszt na raty i pozwala pokrywać je z oszczędności generowanych przez robota. Więcej o tym, jak to działa przy maszynach przemysłowych, przeczytasz w naszym poradniku o leasingu maszyn CNC i laserowych.
Przedsiębiorcy w Polsce mogą też korzystać z ulgi na robotyzację w podatku dochodowym, która pozwala dodatkowo odliczyć część wydatków na roboty i związane z nimi wyposażenie. Zasady, katalog kosztów i okres obowiązywania ulgi mogą się zmieniać, dlatego przed podpisaniem umowy ustal z doradcą podatkowym lub księgowym, które wydatki w Twoim projekcie się kwalifikują i jak udokumentować inwestycję.
Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu i widzimy, że najwięcej zyskują ci, którzy zaczynają od konkretnego problemu, a nie od katalogu robotów. Właściciel zakładu robiącego balustrady nie potrzebuje „robotyzacji”. Potrzebuje, żeby spoiny na każdej serii były takie same i żeby nie czekać miesiącami na spawacza.
Dlatego łączymy technologię spawania, cięcia i czyszczenia laserowego z robotyką. Projektujemy i produkujemy stanowiska we własnych strukturach, więc możemy dopasować je do Twojego detalu, Twojej hali i Twoich serii, zamiast dopasowywać Twój proces do gotowego produktu.
W małej produkcji najważniejsza jest elastyczność. Nasze stanowiska z cobotami budujemy tak, żeby nowy detal można było wprowadzić szybko, a ramię z czasem przenieść do innego zadania: z paletyzacji do pakowania albo z obsługi CNC do gięcia. Szkolimy operatorów i programistów, żebyś nie był zależny od nas przy każdej zmianie.
Wdrożenie nie kończy się na uruchomieniu. Zapewniamy serwis 24/7 i części zamienne, bo robot, który stoi, nie zarabia. To podejście od projektu po serwis daje małym zakładom kontrolę nad procesem i przewidywalną jakość.
Jan
JM-TRONIK projektuje, produkuje i wdraża stanowiska zrobotyzowane dla małych i średnich zakładów: CoboSystem z cobotami do spawania, paletyzacji, obsługi CNC, gięcia i pakowania, spawarki laserowe LaserWeld, wycinarki LaserCut i oczyszczarki LaserClean. Prowadzimy cały projekt: od audytu i koncepcji, przez programowanie robotów, instalację i szkolenia, po serwis i części zamienne.
Jeśli chcesz sprawdzić, który proces w Twoim zakładzie warto zrobotyzować jako pierwszy, porozmawiaj z naszymi inżynierami o swoim detalu i wielkości serii. Dla zakładów spawalniczych przygotowaliśmy też gotowe stanowiska z cobotem spawalniczym.
Tak, jeśli stanowisko szybko się przezbraja. Cobot z prostym programowaniem i uniwersalnymi przyrządami pozwala zmieniać produkt w ciągu godzin. Opłacalność rośnie, gdy w jednym stanowisku obsługujesz wiele podobnych detali, np. różne warianty bram czy ram.
Zależy to od złożoności stanowiska i liczby detali do zaprogramowania. Prosta cela z cobotem powstaje szybciej niż zintegrowana linia z kilkoma maszynami. Realny harmonogram poznasz po audycie i koncepcji, gdy znany jest zakres projektu i zabezpieczeń.
Nie musisz zatrudniać osobnego programisty. Wystarczy osoba, np. technolog lub doświadczony operator, która po szkoleniu wprowadza nowe programy i modyfikuje istniejące. Przy bardziej złożonych zmianach możesz skorzystać z usług programowania u integratora.
Robot przejmuje zadania powtarzalne i ciężkie, a ludzie przechodzą do pracy wymagającej doświadczenia: detali nietypowych, kontroli jakości, obsługi i programowania stanowisk. W małych zakładach robotyzacja często pozwala zwiększyć produkcję bez szukania kolejnych pracowników, których trudno znaleźć.
Żeby cela spawalnicza szybko przechodziła z jednego detalu na drugi, trzeba zrobić cztery rzeczy. Pierwsza to pomiar obecnego przezbrojenia. Druga to przeniesienie jak największej liczby czynności na czas, gdy robot jeszcze spawa. Trzecia to przyrządy, które wymienia się i bazuje bez ustawiania. Czwarta to programy i parametry przygotowane offline. Robot rzadko jest tu słabym ogniwem. Czas ucieka na szukaniu przyrządu, poprawianiu punktów w programie i czekaniu na zatwierdzenie pierwszej sztuki. Poniżej opisujemy, jak to uporządkować krok po kroku, jaki sprzęt naprawdę pomaga i jak policzyć, czy inwestycja się zwróci.
W zrobotyzowanej celi zmiana detalu to coś więcej niż wymiana przyrządu. Typowe przezbrojenie obejmuje:
Kroki 3 i 4 to edycja lub wybór programu, bez fizycznej przebudowy stanowiska. Kroki 2, 5 i 6 dzieją się przy maszynie i właśnie tam zwykle znika najwięcej czasu. Dlatego usprawnianie zaczyna się od pomiaru, a nie od zakupów.
Bez rzetelnego pomiaru nie wiadomo, co poprawiać. Politechnika Białostocka w swoim opracowaniu o przezbrojeniach metodą SMED opisuje punkt wyjścia: dokładną rejestrację wszystkich czynności, używanych zasobów oraz przemieszczeń operatorów, narzędzi i materiałów.
W praktyce w celi spawalniczej wygląda to tak:
Do samej liczby warto podejść ostrożnie. Jak zauważa poradnik o pomiarze przezbrojeń z pomocą MES, średnia potrafi ukryć problem. Lepiej śledzić P90, czyli czas, poniżej którego mieści się 90% obserwacji, i ułożyć przyczyny opóźnień w wykres Pareto. Jeśli przezbrojenie zwykle trwa 25 minut, a co dziesiąte przeciąga się do godziny, to te długie przypadki wskażą, co naprawdę blokuje celę: brak drutu, zgubiony przyrząd, nieaktualny program.
To samo podejście, czyli rejestrowanie każdego postoju z przyczyną i liczenie powtarzających się zdarzeń, stosuje się też w utrzymaniu ruchu. Dobrze pokazuje to analiza powtarzających się awarii. Jeśli w Twoim zakładzie przestoje i przezbrojenia trafiają do jednego systemu, łatwiej odróżnić przestój z powodu zmiany detalu od przestoju z powodu usterki.
SMED (Single Minute Exchange of Die) to metoda opracowana przez Shigeo Shingo. Jej celem jest przezbrojenie w jednocyfrowej liczbie minut, czyli poniżej 10 minut. Jak wyjaśnia Lean Enterprise Institute Polska, podstawą metody jest podział wszystkich operacji na przezbrojenia wewnętrzne i zewnętrzne. To wewnętrzne powodują przestoje, dlatego analiza zwykle zaczyna się właśnie od nich.
W celi spawalniczej ten podział wygląda mniej więcej tak:
| Czynność | Typowo wykonywana | Docelowo |
|---|---|---|
| Przyniesienie przyrządu i detali do celi | podczas postoju | zewnętrzna: wózek z kompletem gotowy przed końcem serii |
| Sprawdzenie kompletności przyrządu i docisków | podczas postoju | zewnętrzna: kontrola na stanowisku przygotowawczym |
| Montaż i bazowanie przyrządu | podczas postoju | wewnętrzna, skrócona dzięki wspólnemu systemowi bazowania |
| Podłączenie powietrza i czujników | podczas postoju | wewnętrzna, skrócona dzięki szybkozłączom wielomediowym |
| Przygotowanie programu robota | przy robocie, z panelu | zewnętrzna: program offline, przetestowany w symulacji |
| Wybór parametrów spawania | ręcznie na źródle | wewnętrzna, ale jednym wyborem zapisanej receptury |
| Wymiana szpuli drutu lub butli gazu | podczas postoju | zewnętrzna, jeśli nowy materiał jest przygotowany wcześniej |
| Kontrola pierwszej sztuki | czekanie na kontrolera | wewnętrzna, z gotową instrukcją i sprawdzianem przy celi |
Kolejność pracy jest zawsze ta sama:
Po uporządkowaniu czynności przychodzi kolej na rozwiązania techniczne. Te dają w celi spawalniczej najwięcej.
Najbardziej oczywisty sposób na ukrycie przezbrojenia to praca naprzemienna. Robot spawa na jednej stacji, a operator w tym czasie zdejmuje gotowe detale albo zmienia przyrząd na drugiej. Przezbrojenie staje się wtedy w dużej mierze czynnością zewnętrzną. Dobrym przykładem jest portal spawalniczy, który ZRE Katowice wdrożyło na początku 2026 roku. Siedmioosiowe stanowisko spawa metodą 135 MAG stale S690QL i S960QL i ma dwie niezależne stacje: manipulator L o udźwigu 10 t i obrotnik do 14 t. Według firmy pozwala to szybko się przezbrajać, spawać na zmianę dwa różne elementy i pracować w trybie 24/7.
Jeśli każdy przyrząd ma inne mocowanie, każdy montaż kończy się ustawianiem. Rozwiązaniem jest jedna płyta bazowa na stole albo pozycjonerze i jednakowy interfejs pod spodem każdego przyrządu: kołki ustalające, elementy punktu zerowego albo powtarzalne zaciski. Przyrząd trafia zawsze w to samo miejsce względem układu współrzędnych robota, więc program nie wymaga korekty punktów. Przy dużych przyrządach przydaje się też wózek, z którego przyrząd zsuwa się prosto na bazy, bez suwnicy.
Dociski pneumatyczne i czujniki obecności detalu trzeba podłączyć przy każdej zmianie. Złącze wielomediowe, które jednym ruchem łączy powietrze i sygnały, zastępuje kilka węży i wtyczek. Jeszcze lepiej, gdy przyrząd ma własny identyfikator, a sterownik celi sam wybiera właściwy program. Wtedy znika błąd polegający na uruchomieniu programu do innego detalu.
W celach, w których robot obsługuje kilka zadań, na przykład spawanie i przekładanie detali, stosuje się zmieniacze narzędzi. Pozwalają one automatycznie wymieniać chwytaki i uchwyty spawalnicze bez udziału operatora.
Zmiana drutu albo gazu przy przejściu na inny materiał to klasyczna czynność wewnętrzna. Da się ją skrócić, przygotowując szpulę i butlę przed końcem serii i planując kolejność zleceń tak, żeby detale z tego samego materiału szły jedna seria po drugiej.
Najwięcej czasu da się zwykle odzyskać w programie robota. Uczenie punktów z panelu na nowym detalu zatrzymuje celę na długo. Programowanie offline przenosi tę pracę do biura. Opis programowania offline robota spawalniczego w środowisku CAM pokazuje typową kolejność. Najpierw pobiera się środowisko robota z biblioteki, umieszcza detal i montuje palnik na ostatniej osi. Potem wskazuje się krzywe spoin i generuje ścieżkę, a na koniec definiuje pozycje referencyjne, waliduje ścieżkę, symuluje ruch i generuje kod na sterownik.
Żeby program offline działał od pierwszego uruchomienia, potrzebne są dwie rzeczy: przyrząd bazowany powtarzalnie, jak opisaliśmy wyżej, oraz model 3D celi zgodny z rzeczywistością. Wtedy na robocie zostaje najwyżej krótka weryfikacja.
Parametry spawania warto trzymać jako zapisane receptury, a nie wpisywać ich za każdym razem. W instrukcji integracji cobota ze źródłem spawalniczym dla każdego typu złącza tworzy się osobne zadanie (JOB) na źródle i odpowiadający mu harmonogram spawania w robocie. Instrukcja przestrzega też, żeby nie zmieniać struktury układów współrzędnych użytkownika ani TCP robota. W celi z częstymi zmianami to złota zasada: układ narzędzia i bazy przyrządów są wspólne dla wszystkich programów, więc każda „szybka poprawka” TCP psuje wszystkie detale naraz.
Dobra praktyka w biurze technicznym wygląda tak:
Jeśli nie masz w zespole programisty robotów, programowanie i przygotowanie receptur można zlecić. Robimy to w ramach usługi programowania robotów przemysłowych i PLC, a dla stanowisk na robotach Fanuc również jako programowanie robotów Fanuc. Opis narzędzi znajdziesz na stronie o oprogramowaniu do robotów.
Szybkie przezbrojenie, po którym połowa serii idzie do poprawki, niczego nie przyspiesza. Dlatego czas przezbrojenia liczy się do zatwierdzenia pierwszej sztuki, a sama kontrola powinna być krótka i jednoznaczna.
Podstawą jest zatwierdzona technologia. Według artykułu w Przeglądzie Spawalnictwa kwalifikacja technologii spawania zgodnie z PN-EN ISO 15614-1 obejmuje wykonanie złączy próbnych według pWPS, badania nieniszczące (VT, RT lub UT, PT lub MT) oraz badania niszczące: rozciąganie, zginanie, udarność, twardość i makroskop. Wyniki badań nieniszczących ocenia się według poziomów jakości PN-EN ISO 5817. To praca robiona raz, dla technologii. Po przezbrojeniu sprawdzasz tylko, czy cela odtworzyła zatwierdzone warunki.
Dla kontroli pierwszej sztuki w celi przygotuj:
Jeśli pierwsza sztuka regularnie wymaga poprawek, wróć do analizy. Najczęściej przyczyną jest bazowanie przyrządu albo program poprawiany przy robocie zamiast offline.
Przezbrojenie to moment, w którym operator wchodzi do strefy robota, dotyka gorącego przyrządu i pracuje przy palniku. W Polsce wymagania dla prac spawalniczych określa rozporządzenie Ministra Gospodarki z 27 kwietnia 2000 r. (Dz.U. 2000 nr 40 poz. 470). Dotyczy ono między innymi wentylacji, ochrony przed promieniowaniem i kwalifikacji do prac spawalniczych. Stanowisko z ręcznymi uchwytami spawalniczymi musi mieć osprzęt do ich bezpiecznego odkładania lub zawieszania. Naprawy wykonują osoby z odpowiednimi kwalifikacjami, a po naprawie urządzenia i osprzęt sprawdza się pod kątem bezpieczeństwa i dokumentuje wynik.
Przy celi z częstymi zmianami detali przekłada się to na kilka konkretnych zasad:
Gdy cela nie ma własnego odciągu, a detale się zmieniają, sprawdza się odciąg mobilny, na przykład BoxAir BXW. Szczegółowe rozwiązania dla konkretnej celi uzgodnij ze swoim specjalistą BHP, bo zależą od jej układu i stosowanej metody spawania.
Przy krótkich seriach i częstych zmianach detali o opłacalności robotyzacji decyduje właśnie czas przezbrojenia. Proces powtarzalny, generujący duże koszty pracy albo będący wąskim gardłem, łatwo się automatyzuje. Przy produkcji zmiennej trzeba celę zaprojektować tak, żeby zmiana detalu nie zjadała zysku z szybkiego spawania.
Nettax.pl radzi oceniać projekt przez koszt wytworzenia jednej sztuki przed automatyzacją i po niej. Przypomina też, że urządzenie za 500 000 zł nie oznacza projektu za 500 000 zł. Do budżetu dochodzą projekt stanowiska, chwytaki, czujniki, wygrodzenia, systemy bezpieczeństwa, sterowanie, oprogramowanie, integracja z linią, szkolenia i serwis.
Prosty sposób liczenia dla przezbrojeń:
Przykład rachunku, nie wynik żadnego wdrożenia: 40 zmian detalu w miesiącu po 45 minut to 30 godzin postoju. Skrócenie przezbrojenia do 15 minut odzyskuje 20 godzin pracy celi miesięcznie. Te godziny możesz pomnożyć przez własny koszt postoju albo przez dodatkowe sztuki, które cela w tym czasie pospawa.
Projektując stanowiska zrobotyzowane, od początku myślimy o przezbrojeniu, a nie tylko o samym cyklu spawania. W zakładach produkujących bramy, balustrady, ogrodzenia czy meble stalowe partie są często krótkie, a detali jest dużo. Dla takich firm cela, która przechodzi na nowy detal w kilka minut, jest warta więcej niż cela o rekordowym czasie cyklu, która stoi pół zmiany przy każdej zmianie zlecenia.
Dlatego projekt, produkcję i rozwój rozwiązań prowadzimy we własnych strukturach i dopasowujemy stanowisko do konkretnych detali klienta. Przyrządy, pozycjonery, programy i receptury parametrów projektujemy jako jeden system. Wtedy przezbrojenie staje się powtarzalną procedurą, a nie sztuką, którą zna tylko jeden doświadczony operator.
Równie ważne jest to, co dzieje się po uruchomieniu. Szkolimy operatorów i programistów, pomagamy w certyfikacji spoin i technologii spawania, a serwis 24/7 i części zamienne dbają o to, żeby szybkie przezbrojenia działały także w trzecim roku pracy celi.
Jeśli planujesz robotyzację spawania albo chcesz przebudować celę, która za długo stoi przy zmianach detali, zacznijmy od Twoich detali i wielkości serii. Dobierzemy stanowisko, przyrządy i sposób programowania pod Twoją mieszankę produkcji, a potem je zainstalujemy i przeszkolimy zespół.
Zobacz nasze rozwiązania do automatyzacji i robotyzacji spawania: od kompletnego robota spawalniczego po cobota spawalniczego do krótkich serii. Przy spawaniu prostych, długich złączy blach sprawdzi się ława spawalnicza PlateWeld.
Metoda SMED stawia za cel przezbrojenie w jednocyfrowej liczbie minut, czyli poniżej 10 minut. W celi z dwiema stacjami, wspólnym systemem bazowania i programami offline większość pracy odbywa się podczas spawania, więc sam przestój robota może być bardzo krótki. Realny cel dla Twojej celi ustal po pomiarze obecnego stanu.
Nie, jeśli przyrząd trafia zawsze w to samo miejsce względem robota, a program przygotowano offline na zgodnym modelu celi. Korekty punktów przy robocie zwykle oznaczają problem z bazowaniem przyrządu albo z TCP. Te przyczyny warto usunąć, zamiast poprawiać każdy program z osobna.
Od nagrania przezbrojenia i przeniesienia czynności zewnętrznych poza postój celi: przygotowania przyrządu, detali, drutu i programu przed końcem serii. Potem pomaga karta przezbrojenia przy celi. Sprzęt, taki jak druga stacja czy system bazowania, wybieraj na podstawie analizy Pareto opóźnień.
Coboty spawalnicze są często wybierane właśnie do krótkich serii i zmiennej produkcji. Dobór konkretnego stanowiska zależy od wielkości detali, rodzaju złączy i wymagań bezpieczeństwa. Najlepiej omówić to na przykładzie Twoich detali.
Wdrożenie robota w zakładzie produkcyjnym ma siedem etapów: wyznaczenie celu i audyt procesu, zebranie danych i specyfikacji wymagań, koncepcja stanowiska razem z oceną ryzyka, projekt i budowa z testem odbiorczym u dostawcy (FAT), montaż i test u klienta (SAT) z rozruchem, szkolenie i przekazanie, a na końcu pomiar efektów i optymalizacja. Kolejność jest stała niezależnie od tego, czy robotyzujesz spawanie bram, paletyzację worków, czy pakowanie kartonów. Zmienia się tylko to, co trzeba sprawdzić na każdym etapie. Poniżej opisujemy każdy krok: co się w nim dzieje, jakie dokumenty powstają i gdzie projekty najczęściej się wykolejają.
| Etap | Co się dzieje | Co masz na końcu |
|---|---|---|
| 1. Cel i audyt procesu | Wybór procesu, pomiar stanu obecnego, określenie celu biznesowego | Uzasadnienie projektu i dane bazowe |
| 2. Specyfikacja wymagań | Detale, warianty, czasy cyklu, media, miejsce, interfejsy z linią | Specyfikacja wymagań, podstawa ofert |
| 3. Koncepcja i ocena ryzyka | Układ stanowiska, dobór robota i chwytaka lub osprzętu, strefy bezpieczeństwa | Zatwierdzona koncepcja, wstępna ocena ryzyka |
| 4. Projekt, budowa, FAT | Projekt mechaniczny i elektryczny, program, testy u dostawcy | Protokół FAT, lista poprawek |
| 5. Montaż, SAT, rozruch | Instalacja w hali, integracja z linią, testy na Twoich detalach | Protokół SAT, dokumentacja, stanowisko w produkcji |
| 6. Szkolenie i przekazanie | Szkolenie operatorów, programistów i utrzymania ruchu | Przeszkolony zespół, instrukcje |
| 7. Pomiar i optymalizacja | Stabilizacja, porównanie KPI z danymi bazowymi, poprawki | Ocena biznesowa wdrożenia |
Taki układ potwierdza praktyka polskich projektów finansowanych ze środków publicznych. W opisanym przez PARP przypadku firmy DOMI-MET najpierw był audyt technologiczny i diagnoza dojrzałości cyfrowej, potem mapa drogowa, a dopiero na końcu inwestycje w automatyzację, robotyzację i integrację IT/OT.
Zanim pojawi się pytanie „jaki robot”, odpowiedz na pytanie „po co”. Typowe cele w zakładach metalowych to: podniesienie wydajności przy braku spawaczy, powtarzalna jakość spoin, odciążenie ludzi od ciężkiej i monotonnej pracy przy paletyzacji albo zwiększenie mocy produkcyjnych bez kolejnej zmiany.
To ostatnie bywa najmocniejszym argumentem. Projekt firmy JOCZ, opisany w bazie dobrych praktyk PARP, ruszył, gdy maszyny manualne i częściowo numeryczne wyczerpały moce produkcyjne. Podstawą była mapa drogowa transformacji, czyli plan oparty na rzetelnej diagnozie.
Podczas audytu sprawdź, czy proces:
W tym samym czasie zapisz stan bazowy: czas cyklu, liczbę sztuk na zmianę, odsetek braków, przestoje, czas przezbrojeń i koszt jednostkowy. Bez tych liczb nie ocenisz później, czy wdrożenie się opłaciło.
To etap, który decyduje o powodzeniu całego projektu. Instytucja IET w swoim przewodniku podkreśla, że wiele nieudanych wdrożeń wynika z błędnego zrozumienia procesu, dlatego wymagania trzeba zebrać szczegółowo już na początku projektowania.
Co powinno trafić do specyfikacji:
Im dokładniejsza specyfikacja, tym bardziej porównywalne oferty dostaniesz i tym mniej sporów będzie przy odbiorze. Do testów warto od razu odłożyć partię prawdziwych detali, także tych „najgorszych” z produkcji.
Na podstawie specyfikacji integrator przygotowuje koncepcję: układ stanowiska, dobór robota lub cobota, chwytaka, uchwytów albo osprzętu spawalniczego, sposób podawania i odbioru detali oraz koncepcję zabezpieczeń. Często powstaje też symulacja, która potwierdza zasięgi i czas cyklu.
Bezpieczeństwo nie jest dodatkiem do koncepcji, tylko jej częścią. PARP, omawiając nowe przepisy, wyjaśnia, że wymagania bezpieczeństwa trzeba uwzględniać już w planowaniu i projektowaniu, a dokumentacja maszyny ma obejmować między innymi procedury testowania, regulacji, konserwacji i użytkowania.
Po stronie zakładu obowiązki są jasne. Pracodawca musi przeprowadzić ocenę ryzyka zawodowego, czyli zidentyfikować zagrożenia i zaplanować działania, które je wyeliminują lub ograniczą. Przy stanowisku zrobotyzowanym oznacza to przede wszystkim analizę stref ruchu robota, miejsc załadunku, dostępu serwisowego oraz zagrożeń procesowych, na przykład promieniowania laserowego, dymów spawalniczych czy spadającego ładunku przy paletyzacji. Jeśli nie masz w zespole osoby z doświadczeniem w maszynach, zaangażuj specjalistę BHP i integratora. U nas zajmuje się tym osobny zespół: ocena ryzyka maszyn i stanowisk obejmuje zarówno nowe, jak i modernizowane stanowiska.
Warto też patrzeć w przód. Rozporządzenie UE 2023/1230 w sprawie maszyn wprowadza zmiany dotyczące maszyn autonomicznych i sterowanych zdalnie, w tym robotów, i będzie stosowane od 20 stycznia 2027 r. Stanowisko projektowane dziś będzie pracowało już w nowym otoczeniu prawnym, więc zapytaj dostawcę, jak uwzględnia te wymagania w dokumentacji.
Po akceptacji koncepcji powstaje projekt wykonawczy: mechanika, elektryka, sterowanie, układ bezpieczeństwa i program robota. Potem budowa i uruchomienie stanowiska u integratora.
Kluczowy moment tego etapu to FAT (Factory Acceptance Test), czyli odbiór fabryczny u dostawcy. Przewodnik IET opisuje typową sekwencję testów: FAT u integratora, montaż, SAT u klienta i rozruch. Na FAT sprawdzasz, czy stanowisko spełnia specyfikację, zanim opuści halę dostawcy, bo tam poprawki są najtańsze i najszybsze.
Jak dobrze przygotować się do FAT:
Po FAT stanowisko jest demontowane, transportowane i instalowane w Twoim zakładzie. Przygotuj miejsce wcześniej: wyrównaną posadzkę, doprowadzone media i wolną drogę transportu. Opóźnienia na tym etapie rzadko wynikają z robota, częściej z braku przyłącza albo zajętego miejsca w hali.
SAT (Site Acceptance Test) powtarza najważniejsze próby z FAT, ale w realnych warunkach: z Twoją linią, Twoimi detalami i Twoimi ludźmi. Sprawdza się integrację z maszynami przed i za stanowiskiem, przepływ materiału i komunikację sygnałów.
Po przekazaniu do eksploatacji przychodzi jeszcze jeden obowiązek. Urząd Dozoru Technicznego wskazuje, że pracodawca powinien sprawdzić zgodność sprzętu roboczego z wymaganiami minimalnymi po przekazaniu go do użytku, a analogiczną ocenę trzeba przeprowadzić po istotnej modernizacji lub przeniesieniu w inne miejsce. Pamiętaj o tym, jeśli za rok zechcesz przestawić stanowisko na inną linię.
Szkolenie to nie formalność na koniec. Według IET szkolenie operatorów i techników jest niezbędne przed przejęciem przez zakład pełnej odpowiedzialności za eksploatację stanowiska.
Dobry zakres szkolenia widać w polskich zamówieniach. Zapytanie ofertowe opublikowane w Bazie Konkurencyjności przez firmę Mączka Group obejmowało nie tylko dostawę stanowiska, ale też konfigurację, przezbrajanie, optymalizację pracy, serwisowanie, wymianę części eksploatacyjnych i rozwiązywanie typowych błędów. To dobra lista kontrolna dla każdego zakładu.
Podziel szkolenie na trzy grupy:
Stanowisko odebrane technicznie nie jest jeszcze sukcesem biznesowym. Production Manager zwraca uwagę, że stanowisko może działać poprawnie, a mimo to nie osiągać zakładanej opłacalności, dlatego po uruchomieniu potrzebny jest okres stabilizacji i pomiaru.
Jeszcze przed startem projektu ustal KPI, właściciela pomiaru, źródło danych i termin oceny. Wskaźniki, które warto śledzić:
Porównaj je z danymi bazowymi z etapu 1. Jeśli wynik odbiega od planu, szukaj rzeczywistego wąskiego gardła. Często nie jest nim robot, tylko podawanie detali, dostępność palet albo czas oczekiwania na operatora.
Schemat jest ten sam, ale akcenty rozkładają się inaczej w zależności od procesu.
Najwięcej pracy wymaga etap 2 i 4. Robot spawa powtarzalnie tylko wtedy, gdy detal trafia w to samo miejsce, dlatego jakość cięcia, gięcia i przygotowania krawędzi oraz konstrukcja przyrządów mają ogromne znaczenie. Przy bramach, balustradach czy meblach stalowych dochodzi duża liczba wariantów, więc trzeba zaplanować szybkie przezbrojenie i łatwe programowanie. W wielu małych i średnich zakładach dobrze sprawdza się cobot spawalniczy, a przy dużych seriach klasyczny robot spawalniczy. Na etapie FAT spawa się próbki i sprawdza je według kryteriów jakości ze specyfikacji, a gdy klient tego potrzebuje, w grę wchodzi kwalifikacja technologii spawania.
Tu kluczowe są dane o opakowaniach i palecie: wymiary i masa kartonów lub worków, wzory układania, wysokość palety, sposób dostarczania pustych palet i odbioru pełnych. Worki zachowują się inaczej niż kartony, więc chwytak i wzór paletowy trzeba sprawdzić na prawdziwym produkcie, nie na próbkach katalogowych. W ocenie ryzyka szczególną uwagę zwraca się na strefę wymiany palet, gdzie ludzie i wózki wchodzą w obszar pracy. Przykładowe rozwiązania to cobot paletyzujący i stanowiska do paletyzacji worków.
Przy pakowaniu specyfikacja musi objąć cały przepływ: formowanie kartonu, sposób podawania produktu, układ w opakowaniu, zamykanie i etykietowanie, a także liczbę formatów i częstotliwość ich zmiany. Na FAT i SAT testuje się każdy format oraz reakcję stanowiska na produkt źle ułożony na przenośniku. Jeśli pakujesz wiele asortymentów, sprawdź czas przezbrojenia równie dokładnie jak czas cyklu. Więcej o tym, jak może wyglądać taka linia, znajdziesz na stronie o maszynach pakujących typu case packer.
Przez ponad 45 lat pracy z przemysłem nauczyliśmy się jednego: robot jest tylko tak dobry, jak przygotowanie projektu, w którym pracuje. Dlatego zanim zaproponujemy konkretną maszynę, chcemy zobaczyć proces, detale i ludzi, którzy będą z nim pracować.
Projektujemy, produkujemy i rozwijamy nasze stanowiska we własnych strukturach. Dla klienta oznacza to, że koncepcja, budowa, program i serwis są w jednych rękach. Nie ma przerzucania odpowiedzialności między dostawcą robota, konstruktorem przyrządów i programistą, gdy coś trzeba poprawić na FAT albo po rozruchu.
Uważamy też, że wdrożenie nie kończy się podpisem pod protokołem SAT. Szkolimy operatorów i programistów, zapewniamy serwis 24/7 i części zamienne, a stanowiska dopasowujemy do realnych potrzeb zakładu, także małego, który dopiero zaczyna robotyzację. Najlepszy projekt to taki, który po roku pracuje lepiej niż w dniu odbioru.
Jeśli planujesz robotyzację spawania, paletyzacji, pakowania albo obsługi maszyn, możemy poprowadzić cały proces opisany powyżej: od analizy i koncepcji, przez budowę i programowanie robotów, instalację i szkolenia, aż po serwis. Oferujemy również gotowe cele z cobotem, które skracają drogę od decyzji do produkcji.
Zobacz pełny zakres naszych rozwiązań na stronie automatyzacja i robotyzacja produkcji albo porozmawiaj z nami o swoim procesie. Przygotuj rysunki detali i podstawowe dane o produkcji, a pierwsza rozmowa od razu będzie konkretna.
Czas zależy od procesu, liczby wariantów i stopnia integracji z linią. Gotowa cela z cobotem uruchamiana jest znacznie szybciej niż stanowisko projektowane od zera z własnymi przyrządami i integracją z kilkoma maszynami. Najwięcej czasu oszczędzasz na etapie 2: kompletna specyfikacja i próbki detali przyspieszają projekt i ograniczają poprawki po FAT.
Producent lub integrator odpowiada za spełnienie wymagań bezpieczeństwa maszyny i jej dokumentację. Pracodawca odpowiada za ocenę ryzyka zawodowego na stanowisku pracy i za sprawdzenie zgodności sprzętu z wymaganiami minimalnymi po przekazaniu do eksploatacji. W praktyce obie strony pracują nad tym razem od etapu koncepcji.
FAT to test odbiorczy u dostawcy, przed wysyłką stanowiska, na którym sprawdzasz zgodność ze specyfikacją i zgłaszasz poprawki. SAT to test w Twoim zakładzie, już po montażu, w realnych warunkach: z Twoją linią, mediami i operatorami. Pozytywny SAT otwiera drogę do rozruchu produkcyjnego.
Tak, i często to najrozsądniejszy pierwszy krok. Jedno stanowisko przy powtarzalnym procesie, na przykład spawaniu lub paletyzacji, pozwala zespołowi nauczyć się pracy z robotem i zebrać dane do kolejnych decyzji. Etapy wdrożenia są te same, tylko krótsze.
Porównaj wskaźniki po okresie stabilizacji z danymi bazowymi zebranymi przed projektem: czas cyklu, sztuki na zmianę, OEE, braki, przestoje i koszt jednostkowy. Ustal z góry, kto mierzy, skąd bierze dane i kiedy następuje ocena. Bez danych bazowych ocena opłacalności zamienia się w opinię.
PARP: Transformacja przedsiębiorstwa DOMI-MET w kierunku Przemysłu 4.0
PARP: Inwestycja w robotykę przemysłową i automatyzację, firma JOCZ
IET: Guide to Implementing Industrial Robots
PARP: Nowe rozporządzenie maszynowe, najważniejsze zmiany dla przedsiębiorców
Gov.pl: Informacje dla pracodawcy, prawa i obowiązki BHP
UDT: Wymagania nowego rozporządzenia maszynowego, Inspektor 2/2025
UDT: Inspektor 2/2023, wymagania dyrektyw
Baza Konkurencyjności: zapytanie ofertowe Mączka Group
Production Manager: Czy robotyzacja się opłaca? Metody kalkulacji ROI
Praca z cobotem jest bezpieczna wtedy, gdy bezpieczna jest cała aplikacja, a nie tylko sam robot. Wbudowane ograniczenie siły i prędkości to punkt wyjścia. O tym, czy operator może stać obok ramienia bez ogrodzenia, decyduje ocena ryzyka. Obejmuje ona narzędzie, detal, prędkości, strefy dostępu i sposób pracy ludzi. Poniżej pokazujemy, jak tę ocenę przeprowadzić, który tryb współpracy wybrać, kiedy potrzebny jest skaner lub osłona i jakie obowiązki ma pracodawca w Polsce.
Klasyczny robot przemysłowy pracuje szybko, ma duży udźwig i zwykle stoi za wygrodzeniem. Człowiek wchodzi do celi dopiero po zatrzymaniu maszyny. Cobot został zaprojektowany tak, by mógł pracować blisko człowieka. Według badań VTT nad projektowaniem bezpieczeństwa cobotów różnica polega przede wszystkim na ograniczeniach siły i prędkości, które pozwalają na pracę w bliskiej odległości od człowieka. Ta sama publikacja podkreśla jednak, że cobot nie jest bezpieczny z założenia w każdym zastosowaniu.
Coboty różnią się od robotów przemysłowych także konstrukcją. Międzynarodowa Federacja Robotyki wymienia lekkie materiały, zaokrąglone kontury, wyściółki oraz czujniki mierzące i kontrolujące siłę i prędkość. Dzięki nim uderzenie ramienia w dłoń czy przedramię ma ograniczoną energię, a robot zatrzymuje się po wykryciu kontaktu.
Problem zaczyna się na końcu ramienia. Cobot z miękkim chwytakiem podający kartony to inna sytuacja niż ten sam cobot z palnikiem spawalniczym, ostrym detalem z blachy lub narzędziem tnącym. Dlatego pytanie „czy ten cobot jest bezpieczny?” zawsze zastępujemy pytaniem „czy to stanowisko jest bezpieczne?”.
Jest też druga strona medalu. Europejska Agencja Bezpieczeństwa i Zdrowia w Pracy (EU-OSHA) wskazuje, że automatyzacja zadań fizycznych poprawia warunki pracy. Zapobiega urazom przeciążeniowym, wyprowadza ludzi z niebezpiecznych środowisk i zmniejsza obciążenie. Dobrze wdrożony cobot zdejmuje z pracownika dźwiganie worków na paletę czy wielogodzinne spawanie w dymie.
OSHwiki, serwis wiedzy EU-OSHA, opisuje cztery tryby współpracy, które trzeba uwzględnić w ocenie ryzyka. Każdy z nich określa warunki, w jakich człowiek może przebywać w strefie działania robota. W jednym stanowisku można łączyć kilka trybów, np. szybką pracę, gdy strefa jest pusta, i zwolnienie, gdy ktoś podchodzi.
| Tryb współpracy | Na czym polega | Typowe zastosowanie |
|---|---|---|
| Bezpieczne monitorowane zatrzymanie | Robot zatrzymuje się, gdy człowiek wchodzi do wspólnej strefy, i wznawia ruch po jej opuszczeniu | Ręczne podanie detalu, wymiana palety |
| Prowadzenie ręczne | Operator przesuwa ramię ręką, trzymając urządzenie sterujące z przyciskiem zezwolenia | Uczenie punktów, pozycjonowanie ciężkiego elementu |
| Monitorowanie prędkości i odległości | Czujniki mierzą odległość człowieka, a robot zwalnia lub staje, zanim dystans spadnie poniżej bezpiecznego | Paletyzacja, obsługa maszyn CNC przy ruchu w hali |
| Ograniczanie mocy i siły | Robot może dotknąć człowieka, ale siła i nacisk nie przekraczają ustalonych granic | Montaż, pakowanie lekkich produktów, kontrola jakości |
Najczęstszy błąd to założenie, że cobot zawsze pracuje w ostatnim trybie. Ograniczanie mocy i siły ma sens tylko wtedy, gdy narzędzie i detal nie tworzą ostrych krawędzi ani miejsc zgniotu. Prędkość musi też być dobrana do części ciała, która może zostać uderzona. Przy palniku spawalniczym lub ciężkim worku zwykle lepiej sprawdza się monitorowanie odległości albo bezpieczne zatrzymanie.
Ocena ryzyka jest sercem bezpieczeństwa robotów przemysłowych i cobotów. Amerykański NIST w metodyce oceny zadań człowiek–robot zaleca podział pracy na etapy i ocenę każdego z nich osobno. Uwzględnia się narzędzia, przedmioty, siły, naciski i możliwy kontakt. Macierz łączy ciężkość urazu z prawdopodobieństwem, a celem jest najniższy poziom ryzyka w czterostopniowej skali. Po polskiej stronie procedura oparta na normie PN-N-18002 prowadzi przez zebranie informacji, identyfikację zagrożeń, oszacowanie ryzyka, określenie jego dopuszczalności i ustalenie działań.
W praktyce wygląda to tak:
Pamiętaj też o zakresie oceny. Poradnik CIOP do normy ISO 45001 przypomina, że trzeba nią objąć zarówno pracowników, jak i inne osoby, na które wpływa działalność zakładu. Obejmuje ona również zadania rutynowe, nierutynowe i czynniki psychospołeczne. Do oceny bezpieczeństwa całej aplikacji należy też instalacja zasilająca. Dlatego obok mechaniki warto przejrzeć zasady, według których przeprowadza się ocenę ryzyka elektrycznego w zakładzie.
Jeśli łączysz cobota z prasą, obrabiarką lub przenośnikiem, pamiętaj o połączeniach między nimi. Zgodnie z zasadami oznakowania CE maszyn, gdy kilka maszyn tworzy linię, trzeba ocenić bezpieczeństwo całej linii i połączeń między urządzeniami, a nie tylko każdego elementu osobno.
Nie zawsze. Według EU-OSHA cobot może pracować bez wygrodzenia, jeśli bezpieczną pracę zapewniają wbudowane funkcje bezpieczeństwa lub systemy zewnętrzne, takie jak skanery i kurtyny, a ocena ryzyka to potwierdza. Ogrodzenie lub osłony są konieczne, gdy ryzyka, np. wynikającego z dużej prędkości lub rodzaju narzędzia, nie da się usunąć w inny sposób.
Jak to wygląda w typowych sytuacjach:
O wyborze wariantu decyduje ocena ryzyka, a nie katalog robota. Dwa identyczne coboty w dwóch zakładach mogą wymagać zupełnie innych zabezpieczeń.
Każda aplikacja niesie własny zestaw zagrożeń, wynikających głównie z procesu i narzędzia. Poniższe zestawienie to lista kontrolna do oceny ryzyka, a nie zamknięty katalog.
| Aplikacja | Główne zagrożenia | Typowe środki ochronne |
|---|---|---|
| Spawanie łukowe cobotem | Promieniowanie łuku, dymy spawalnicze, odpryski, gorący detal i palnik, zgniecenie przy mocowaniu elementu | Ekrany spawalnicze, odciąg dymów, przyciski zezwolenia przy uczeniu, oddzielenie strefy mocowania od strefy spawania |
| Spawanie i cięcie laserowe | Wiązka lasera bezpośrednia i odbita, dymy z procesu, gorące krawędzie | Zamknięta kabina lub osłony dobrane do lasera, blokady drzwi, odciąg, okulary ochronne dobrane do długości fali |
| Paletyzacja kartonów i worków | Ciężki ładunek nad głową, wypadnięcie produktu z chwytaka, zgniecenie przy palecie, ruch wózków | Skaner strefy, kurtyny przy wymianie palety, chwytak utrzymujący ładunek po zaniku podciśnienia, wyznaczone drogi wózków |
| Pakowanie w kartony (case packing) | Zgniecenie dłoni przy kartonie, przenośniki, noże do taśmy | Ograniczenie siły i prędkości, osłony elementów tnących, wyłączniki awaryjne w zasięgu ręki |
| Obsługa CNC i prasy krawędziowej | Ostre krawędzie blachy, ruch prasy lub drzwi obrabiarki, nagłe wysunięcie detalu | Integracja sygnałów bezpieczeństwa robota i maszyny, blokady, kontrola strefy pod belką prasy |
Przy spawaniu dochodzi jeszcze jedna kwestia: palnik i drut to ostry, gorący element na końcu ramienia. Nawet jeśli cobot zatrzymuje się po kontakcie, uderzenie końcówką drutu w twarz to coś innego niż uderzenie zaokrąglonym przegubem. Dlatego w celi spawalniczej z cobotem strefę procesu projektuje się oddzielnie od miejsca, w którym operator mocuje detal.
Przy paletyzacji największą rolę odgrywają ciężar i wysokość. Wysoka paleta oznacza ładunek przenoszony nad głową człowieka, a ruch wózków widłowych wokół stanowiska wymaga jasnego podziału stref. Kompaktowy cobot paletyzujący zwykle pracuje w parze ze skanerem, który rozpoznaje, czy strefa jest pusta, czy ktoś właśnie wymienia paletę.
Podstawą jest prawo pracy. Zgodnie z art. 226 Kodeksu pracy pracodawca ocenia i dokumentuje ryzyko zawodowe, stosuje niezbędne środki profilaktyczne i informuje pracowników o ryzyku oraz zasadach ochrony przed zagrożeniami. Stanowisko z cobotem to nowe stanowisko pracy, więc przed uruchomieniem musi zostać objęte oceną ryzyka zawodowego.
Drugi filar to przepisy i normy maszynowe:
Coraz większą wagę ma też cyberbezpieczeństwo. EU-OSHA zwraca uwagę, że ataki cyfrowe na systemy zrobotyzowane mogą bezpośrednio wpływać na bezpieczeństwo i zdrowie pracowników. W praktyce oznacza to kontrolę dostępu do sterownika, hasła chroniące zmianę parametrów bezpieczeństwa i ostrożność przy zdalnym dostępie serwisowym.
EU-OSHA zaleca, by przed wdrożeniem ocenić ryzyko, zastosować potrzebne środki ochronne, przeszkolić personel, zaangażować pracowników, określić procedury awaryjne oraz dokumentować kontrole i naprawy. Nasza lista kontrolna odbioru stanowiska wygląda tak:
Po uruchomieniu bezpieczeństwo trzeba utrzymać. Według EU-OSHA ważnymi środkami bezpieczeństwa stanowisk zrobotyzowanych są regularne przeglądy, konserwacja oraz zapisy z kontroli i napraw. Szczególnie uważaj po kolizji albo wymianie silnika czy enkodera. Trzeba wtedy ponownie sprawdzić kalibrację osi i strefy bezpieczeństwa. W robotach przemysłowych wygląda to podobnie. Dobrym przykładem jest kalibracja osi robota Fanuc, po której należy zweryfikować pozycje i zaprogramowane ograniczenia ruchu. Każda zmiana narzędzia, detalu lub układu stanowiska oznacza aktualizację oceny ryzyka.
Bezpieczeństwo to nie tylko siły i odległości. EU-OSHA zauważa, że automatyzacja może wywoływać lęk przed utratą pracy, większe obciążenie poznawcze i poczucie depersonalizacji. Agencja zaleca projektowanie skoncentrowane na człowieku, informowanie pracowników o korzyściach technologii i angażowanie ich we wdrożenie. Podobnie SafeWork NSW podkreśla rosnący nacisk na podejście łączące bezpieczeństwo fizyczne, psychiczne i etyczne.
Co to oznacza na hali:
Od ponad 45 lat projektujemy i produkujemy maszyny dla przemysłu i łączymy technologię spawalniczą z robotyzacją. Z tego doświadczenia wynika prosta zasada: bezpieczeństwo projektuje się razem z procesem, a nie dokłada na końcu.
Dlatego zaczynamy od zadania, a nie od robota. Pytamy, jaki detal trafia na stanowisko, jak operator go podaje, kto podjeżdża po paletę i co dzieje się przy przezbrojeniu. Dopiero potem dobieramy tryb współpracy, chwytak, prędkości i zabezpieczenia.
Projekt, produkcję i rozwój prowadzimy we własnych strukturach, więc ocena ryzyka, konfiguracja funkcji bezpieczeństwa i programowanie robota są w jednych rękach. Klient nie musi koordynować kilku dostawców, a dokumentacja odpowiada temu, co faktycznie pracuje w hali.
Uważamy też, że dobrze wdrożony cobot podnosi poziom bezpieczeństwa w zakładzie. Przejmuje dźwiganie, powtarzalne ruchy i pracę przy spawaniu, a człowiek zostaje przy tym, co wymaga jego oceny. Warunkiem jest rzetelna ocena ryzyka i przeszkolony zespół.
Jeśli planujesz robotyzację spawania, paletyzacji lub pakowania, możemy poprowadzić cały proces. Wykonujemy ocenę ryzyka maszyn i stanowisk zrobotyzowanych, projektujemy stanowisko, programujemy roboty i szkolimy operatorów oraz programistów.
Mamy w ofercie gotowe cele z cobotem oraz maszyny do spawania, gięcia na prasie krawędziowej i kontroli jakości, takie jak CoboWeld, CoboBend i CoboInspect. Budujemy też stanowiska dopasowane do Twojej produkcji na bazie robotów współpracujących ROKAE xMate. Po uruchomieniu zapewniamy serwis 24/7 i części zamienne. Skontaktuj się z nami i opisz proces, który chcesz zrobotyzować.
Tak, jeśli aplikacja jest źle zaprojektowana. Cobot ogranicza siłę i prędkość, ale ostre narzędzie, gorący palnik czy ciężki detal mogą mimo to spowodować uraz. Dlatego ocenia się całe stanowisko, a nie sam robot.
Integrator lub producent stanowiska odpowiada za ocenę ryzyka maszyny i jej zgodność z wymaganiami przed oznakowaniem CE. Pracodawca odpowiada za ocenę ryzyka zawodowego na stanowisku pracy, jej dokumentację i poinformowanie pracowników. Obie oceny powinny się uzupełniać.
Tak. Nowe narzędzie lub detal zmienia kształt, masę i krawędzie tego, co porusza się na końcu ramienia, a więc i skutki ewentualnego kontaktu. Zaktualizuj ocenę ryzyka, sprawdź limity siły i prędkości oraz poinformuj operatorów o zmianach.
To zależy od procesu, nie od robota. Przy spawaniu potrzebna jest ochrona przed promieniowaniem i dymami. Przy pracy z laserem potrzebne są okulary dobrane do lasera, a przy obsłudze blach rękawice chroniące przed przecięciem. Zakres środków ochrony wynika z oceny ryzyka zawodowego.
Zależy to od złożoności aplikacji i liczby maszyn, z którymi cobot współpracuje. Prosta cela o znanej konfiguracji wymaga mniej analiz niż stanowisko zintegrowane z prasą lub linią pakującą. W harmonogramie od początku zarezerwuj czas na ocenę ryzyka, testy funkcji bezpieczeństwa i szkolenia.
Programowanie offline spawania polega na tym, że program dla robota powstaje na komputerze, w wirtualnym modelu stanowiska, a nie na hali przy konsoli. Robot w tym czasie dalej spawa. Gotową ścieżkę sprawdza się w symulacji, eksportuje do sterownika i po krótkiej korekcie punktów uruchamia na prawdziwym detalu. Poniżej opisujemy, jakie dane trzeba mieć, jak wygląda ten proces krok po kroku, gdzie najczęściej pojawiają się problemy i kiedy taka inwestycja ma sens w zakładzie, który spawa bramy, balustrady, meble stalowe czy konstrukcje.
W programowaniu online, nazywanym też teach-in, operator prowadzi robota panelem lub ręcznie, zapisuje kolejne punkty i parametry spawania bezpośrednio na stanowisku. Według wytycznych niemieckiego stowarzyszenia spawalniczego DVS to najczęściej stosowana metoda w praktyce, ale ma jedną zasadniczą wadę: w czasie programowania robot nie może produkować.
Programowanie offline przenosi tę pracę do komputera. Autorzy artykułu w „Przeglądzie Spawalnictwa” opisują je jako tworzenie wirtualnego systemu zrobotyzowanego, programowanie poza robotem i projektowanie oprzyrządowania spawalniczego w jednym środowisku. Ten sam dokument DVS wyróżnia trzy odmiany programowania offline: tekstową (program pisany w języku robota), graficzno-interaktywną (ścieżka wskazywana na modelu 3D) oraz automatyczne generowanie programu z danych CAD.
| Kryterium | Programowanie online (teach-in) | Programowanie offline |
|---|---|---|
| Gdzie powstaje program | Na stanowisku, przy robocie | Na komputerze, w modelu 3D |
| Czy robot produkuje w tym czasie | Nie | Tak |
| Czego potrzeba na start | Robot, detal, przyrząd, operator | Modele CAD, oprogramowanie, skalibrowane stanowisko |
| Wykrywanie kolizji | Na żywym sprzęcie, ostrożnie i powoli | W symulacji, przed uruchomieniem |
| Wymagane kompetencje | Niższe, bliższe pracy spawacza | Wyższe, potrzebna znajomość CAD i oprogramowania |
| Korekty po uruchomieniu | Rzadko, bo punkty uczono na detalu | Zwykle kilka punktów do poprawienia |
| Najlepsze zastosowanie | Długie serie, mało wariantów | Wiele wariantów, produkcja jednostkowa, duże detale |
W praktyce te metody się uzupełniają. Większość zakładów, które pracują offline, i tak dotyka panelu przy pierwszym uruchomieniu, a dobre stanowisko pozwala łatwo przejść z jednego trybu w drugi.
Program offline jest tak dobry jak dane, na których powstał. Zanim programista otworzy symulację, warto skompletować pięć rzeczy.
Model 3D detalu. Najlepiej natywny lub w formacie wymiany, na przykład STEP, z rzeczywistymi grubościami blach i fazowaniem krawędzi. Rysunek 2D wystarczy do spawania ręcznego, ale nie do wyznaczenia orientacji palnika w każdym punkcie spoiny.
Model stanowiska. Robot w konkretnej wersji, jego podstawa, stół lub pozycjoner, przyrząd mocujący, osłony i podajnik drutu. Brak w modelu jednego docisku często kończy się kolizją, której symulacja nie mogła pokazać.
Palnik i punkt TCP. Geometria palnika i dokładnie wyznaczony punkt narzędzia, czyli miejsce, wokół którego robot liczy ruch. Do obliczenia ścieżki potrzebne są TCP, orientacja palnika i rama bazowa detalu, czyli układ współrzędnych, względem którego opisane są spoiny.
Osie zewnętrzne. Jeśli detal obraca pozycjoner jedno- lub dwuosiowy albo robot jeździ po torze, oprogramowanie musi znać ich kinematykę. Ręczne zgranie ruchu robota z kilkoma osiami jest żmudne, dlatego właśnie tu programowanie offline daje dużą przewagę.
Technologia spawania. Metoda, prędkość, natężenie i napięcie, kąt prowadzenia i pochylenia palnika, kolejność spoin pod kątem odkształceń. Kierunek rozwoju dobrze pokazuje rozdział naukowy z 2023 r.: parametryczny model produktu może zawierać dane procesu, takie jak kąty spawania, a z gotowych struktur operacji program może powstawać automatycznie.
Jeśli przygotowujecie kilka wariantów jednego wyrobu, na przykład przęsła ogrodzeniowe w różnych szerokościach, opłaca się od razu ustalić wspólny punkt bazowy i stałe położenie detalu w przyrządzie. Wtedy nowy wariant to głównie zmiana geometrii, a nie budowanie programu od zera.
Niezależnie od marki robota i oprogramowania kolejność prac jest podobna.
Punkty 4 do 7 to iteracja. Rzadko kiedy pierwsza wersja ścieżki przechodzi walidację bez zmian, i właśnie po to jest symulacja.
Symulacja jest najtańszym miejscem na błędy. Badacze opisujący spawanie dużych konstrukcji w „Przeglądzie Spawalnictwa” zwracają uwagę, że w wirtualnym modelu można wykryć kolizje, które w rzeczywistym systemie mogłyby uszkodzić sprzęt lub zagrozić operatorowi. W tej samej pracy pada praktyczny argument: przy dużych elementach dostęp do spoin w trybie uczenia bywa możliwy tylko z drabiny lub podestu, co samo w sobie jest ryzykiem.
Podczas walidacji sprawdzacie cztery rzeczy:
Po walidacji symulacja daje też szacunkowy czas cyklu. To liczba przydatna do wyceny zlecenia i do decyzji, czy dołożyć pozycjoner albo drugi przyrząd. Traktujcie ją jako dobre przybliżenie: czas zajarzenia łuku, czyszczenia palnika czy wymiany detalu warto zmierzyć na stanowisku i wpisać do modelu.
Najczęstsze rozczarowanie po pierwszym wdrożeniu brzmi: „w symulacji było idealnie, a robot spawa obok”. To nie wina metody, tylko różnicy między modelem a rzeczywistością. Branżowy przegląd z USA podaje, że po wgraniu programu zwykle potrzebne są drobne korekty punktów w ścieżkach spawania, a dokładność zależy od kalibracji i zgodności modelu z zbudowanym stanowiskiem.
Dlatego przed pierwszym programem offline trzeba skalibrować robota i stanowisko tak, aby odpowiadały wirtualnym. Polscy praktycy podkreślają, że obok kalibracji robota i rzeczywistego stanowiska potrzebny jest skuteczny system wyszukiwania miejsca spawania. Ma to szczególne znaczenie przy detalach ciętych i giętych, gdzie każda sztuka różni się o ułamki milimetra.
W praktyce sprawdzają się trzy zabezpieczenia:
Dobra praktyka przy uruchomieniu: przejście na sucho z obniżoną prędkością, korekta punktów, spawanie detalu próbnego, kontrola wizualna i wymiarowa, a dopiero potem produkcja. Gdy spoiny podlegają wymaganiom jakościowym, detal próbny jest też dobrym momentem na kwalifikację technologii spawania.
Oprogramowanie i kompetencje kosztują. Wytyczne DVS wprost przyznają, że programowanie offline wymaga wyższych nakładów na oprogramowanie, ale wyraźnie skraca przestoje, których przy uczeniu robota nie da się uniknąć. Te same wytyczne wskazują, że metoda jest szczególnie korzystna, gdy często tworzy się nowe programy lub dopasowuje istniejące do zmieniających się zadań.
Dobrze obrazuje to przykład z polskiej praktyki: przy słupie energetycznym o średnicy 3 m jeden ścieg obwodowy trwa 30 minut, a co najmniej siedem takich ściegów to 3,5 godziny spawania. W tym czasie operator może przygotować offline program dla kolejnego, innego słupa. W produkcji jednostkowej, gdzie każdy element powstaje na zamówienie, ta różnica decyduje o wykorzystaniu robota.
Z drugiej strony badanie z Chorwacji przypomina, że programowanie online jest często stosowane w małych i średnich systemach i wymaga mniej szkolenia niż offline. Nie każdy zakład potrzebuje stanowiska programisty w biurze.
Kryteria, które pomagają podjąć decyzję:
| Sytuacja w zakładzie | Rekomendowana metoda |
|---|---|
| Kilka detali, długie serie, zmiana raz na kwartał | Teach-in, ewentualnie z korektą offline |
| Wiele wariantów jednego wyrobu (bramy, balustrady, przęsła) | Offline lub programowanie parametryczne |
| Produkcja jednostkowa na zamówienie | Offline |
| Duże konstrukcje, trudny dostęp do spoin | Offline z pozycjonerem i wyszukiwaniem spoiny |
| Robot pracuje na trzy zmiany, każda godzina przestoju boli | Offline |
| Brak modeli 3D detali i osoby znającej CAD | Najpierw teach-in i uporządkowanie dokumentacji |
Proste przeliczenie na własnych danych: zsumujcie, ile godzin w miesiącu robot stoi, bo ktoś go uczy nowego detalu, i pomnóżcie przez godzinowy koszt stanowiska oraz utraconej produkcji. Jeśli wynik jest wyraźnie wyższy niż koszt licencji i szkolenia rozłożony na rok, offline się broni.
Coboty zmieniły rachunek dla małych zakładów. Programowanie ramienia przez prowadzenie ręką i zapisywanie punktów na tablecie jest na tyle proste, że spawacz uczy się go szybko, a przy krótkich seriach często w ogóle nie potrzeba stanowiska offline. Taki cobot spawalniczy dobrze pasuje do zakładu, który spawa wiele różnych detali w małych partiach i nie ma działu technologii.
Gdy jednak wariantów przybywa, a detale są duże albo wymagają pozycjonera, warto mieć możliwość przygotowania i sprawdzenia programu w symulacji. Dla cobotów ROKAE służy do tego ROKAE Studio, które opisujemy na stronie oprogramowanie do robotów: pozwala programować i symulować roboty ROKAE zarówno offline, jak i online. Ten sam model stanowiska służy wtedy do programowania, planowania przyrządów i oceny czasu cyklu.
Przy cięższych detalach i dłuższych seriach naturalnym wyborem jest klasyczny robot spawalniczy z pozycjonerem, gdzie programowanie offline od początku jest częścią sposobu pracy.
Od ponad 45 lat projektujemy i budujemy maszyny w swoich strukturach, a przy stanowiskach spawalniczych widzimy ten sam schemat. Klienci pytają o oprogramowanie, a o sukcesie decyduje stanowisko. Jeśli przyrząd nie trzyma detalu powtarzalnie, a TCP nikt nie kontroluje, najlepsza symulacja zamieni się w godziny poprawiania punktów.
Dlatego zaczynamy od procesu, a nie od licencji. Patrzymy, ile jest wariantów detali, jak długi jest cykl spawania, czy są modele 3D i kto w zakładzie będzie programował. Dopiero wtedy proponujemy cobota z prostym programowaniem, robota z pozycjonerem albo połączenie obu podejść. W wielu zakładach metalowych najlepiej sprawdza się model mieszany: nowe detale i warianty przygotowywane w symulacji, drobne poprawki robione przez operatora na stanowisku.
Uważamy też, że programowanie offline to kompetencja, a nie funkcja w menu. Szkolimy zarówno operatorów, jak i programistów, bo program przygotowany w biurze musi zrozumieć osoba, która stoi przy robocie o szóstej rano.
Jeśli planujecie zrobotyzowane spawanie i zastanawiacie się, czy od razu wejść w programowanie offline, możemy przejść ten proces z Wami od początku. Prowadzimy konsultacje i audyty procesów produkcyjnych, projektujemy i budujemy stanowiska, programujemy roboty, instalujemy maszyny i szkolimy operatorów oraz programistów. Po uruchomieniu zapewniamy serwis 24/7 i części zamienne.
Dla zakładów, które chcą zacząć od elastycznego rozwiązania, mamy CoboWeld, cobota do spawania, oparty na robotach współpracujących ROKAE xMate. Pełny przegląd naszych rozwiązań znajdziecie w dziale automatyzacja i robotyzacja spawania.
Zwykle nie w stu procentach. Po wgraniu programu trzeba skorygować kilka punktów, bo model nigdy nie jest idealnie zgodny z rzeczywistym stanowiskiem. Im lepsza kalibracja robota, przyrządu i TCP, tym mniej poprawek, a system wyszukiwania spoiny dodatkowo kompensuje różnice między detalami.
Tak, to podstawa. Bez modelu 3D nie da się wyznaczyć spoin, orientacji palnika ani sprawdzić kolizji. Jeśli zakład pracuje głównie na rysunkach 2D, warto najpierw uporządkować dokumentację albo zacząć od programowania przez uczenie.
Nie zawsze. Przy kilku powtarzalnych detalach i krótkich zmianach cobot programowany ręką na stanowisku jest szybszy i tańszy we wdrożeniu. Offline zaczyna się opłacać, gdy wariantów jest dużo, detale są duże albo każda godzina przestoju robota jest kosztowna.
Najlepiej osoba, która łączy znajomość CAD z wiedzą spawalniczą, na przykład technolog lub doświadczony operator po szkoleniu. Programowanie offline wymaga więcej przygotowania niż uczenie na panelu. Dobrze, gdy ta sama osoba uczestniczy w pierwszym uruchomieniu programu na stanowisku.
Tak. Coboty zwykle programuje się przez prowadzenie ręką, ale wiele z nich ma oprogramowanie do symulacji i programowania offline. Dla cobotów ROKAE jest to ROKAE Studio, które obsługuje oba tryby.
Chwytak dobiera się od detalu, nie od katalogu. Najpierw opisujesz, co robot ma chwycić (masa, kształt, materiał, powierzchnia), jak szybko i dokąd ma to przenieść, a dopiero potem wybierasz typ chwytaka: mechaniczny, próżniowy albo magnetyczny. Na końcu sprawdzasz trzy liczby: siłę chwytu z zapasem na przyspieszenia, łączną masę chwytaka i detalu względem udźwigu cobota oraz czas cyklu. Poniżej pokazujemy ten proces krok po kroku, z przykładowymi obliczeniami i typowymi zastosowaniami z zakładów produkujących w metalu, pakujących i paletyzujących.
Chwytak jest bezpośrednim łącznikiem robota z detalem i procesem, dlatego jego wybór zaczyna się od zastosowania. Branżowe opracowanie Elektrotechnika AUTOMATYKA wskazuje te same kryteria, które sprawdzamy przy każdym projekcie: rodzaj, wymiary, masę i kształt detalu, charakter operacji, udźwig robota, warunki środowiskowe oraz siły zewnętrzne działające na detal.
W praktyce warto spisać odpowiedzi na kilka pytań, zanim otworzysz jakikolwiek katalog:
Jeśli robot ma obsługiwać wiele wariantów, chwytak musi poradzić sobie zarówno z najcięższym, jak i z najdelikatniejszym detalem. To najczęstszy powód, dla którego w produkcji krótkoseryjnej wygrywają chwytaki elektryczne z regulowanym skokiem lub szybkie systemy wymiany narzędzi.
Chwytak nie tylko podnosi i odkłada. Musi też utrzymać detal mimo sił zewnętrznych i nadać mu właściwą orientację w miejscu docelowym. Jeśli detal ma trafić do szczęk tokarki albo na ogranicznik giętarki, ta druga funkcja bywa ważniejsza niż sama siła.
Podstawowy podział funkcjonalny, opisany w przeglądzie chwytaków AutomatykaOnline, obejmuje chwytaki siłowe, kształtowe i siłowo-kształtowe. Konstrukcyjnie spotkasz układy szczypcowe, nożycowe, imadłowe i opasujące. Dla osoby wdrażającej cobota bardziej praktyczny jest podział według zasady działania:
| Typ chwytaka | Zasada działania | Najlepiej sprawdza się przy | Ograniczenia |
|---|---|---|---|
| Mechaniczny pneumatyczny | Szczęki napędzane sprężonym powietrzem | Powtarzalnych detalach, dużej sile i krótkim cyklu | Wymaga sprężonego powietrza, siła i pozycja szczęk regulowane w ograniczonym zakresie |
| Mechaniczny elektryczny | Silnik i sterownik, programowana siła, prędkość i skok | Produkcji wielu wariantów, detalach delikatnych, obsłudze CNC | Zwykle wyższa cena i masa przy tej samej sile |
| Adaptacyjny (2 lub 3 palce) | Palce dopasowujące się do kształtu | Detalach o różnych kształtach i masach | Mniejsza siła niż chwytak imadłowy o tej samej wielkości |
| Próżniowy (przyssawki, pianka) | Podciśnienie na powierzchni detalu | Kartonach, płytach, blachach, szkle, folii | Porowate i nierówne powierzchnie, zabrudzenia, nieszczelności |
| Magnetyczny | Pole magnetyczne (elektromagnes, magnes trwały przełączalny) | Blachach i detalach ze stali ferromagnetycznej | Tylko ferromagnetyki, spadek siły na cienkiej, brudnej lub powlekanej blasze |
Chwytaki pneumatyczne mają prostą budowę, dużą siłę w stosunku do masy i szybkie ruchy szczęk. Jeśli w hali jest stabilna instalacja sprężonego powietrza, a detal jest zawsze ten sam, to zwykle najprostszy i najtańszy wybór.
Chwytaki elektryczne dają lepszą kontrolę siły i precyzję. Siłę, prędkość i rozwarcie ustawiasz w programie robota, więc ten sam chwytak może delikatnie złapać tulejkę z aluminium, a chwilę później mocniej ścisnąć stalowy wałek. Do cobota mają jeszcze jedną zaletę: nie potrzebują przewodów pneumatycznych prowadzonych wzdłuż ramienia, a sterowanie często odbywa się przez złącze narzędziowe na nadgarstku.
Chwytaki adaptacyjne to odmiana mechanicznych przeznaczona do detali o zmiennym kształcie. Modele trójpalczaste lepiej dopasowują się do brył obłych i nieregularnych niż dwupalczaste.
Chwytak podciśnieniowy trzyma detal dzięki różnicy ciśnień, a jego udźwig zależy od powierzchni ssawki i wartości podciśnienia. Większe lub elastyczne detale wymagają kilku przyssawek rozłożonych tak, by detal się nie uginał. Próżnia to podstawowy wybór przy paletyzacji kartonów, przenoszeniu płyt i arkuszy blachy, także aluminiowej i nierdzewnej, których nie złapie magnes.
Na kartonie z recyklingu, z perforacją lub taśmą klejącą na krawędzi, część powietrza ucieka przez materiał. Wtedy stosuje się chwytaki piankowe, generatory o większym przepływie albo więcej punktów ssania.
Magnes działa wyłącznie na materiały ferromagnetyczne, czyli stal węglową i niektóre stale stopowe. Stal nierdzewna austenityczna (np. popularna 304), aluminium i mosiądz nie nadają się do chwytania magnetycznego. W tych przypadkach wybierasz próżnię.
Nawet na stali czarnej siła trzymania nie jest stała. Spada, gdy:
Przy cienkich arkuszach pojawia się jeszcze jeden problem: zbliżający się magnes potrafi przyciągnąć lub przesunąć detal zanim chwytak go dotknie, a także podnieść dwa sklejone olejem arkusze naraz. Na stanowiskach z prasą krawędziową stosuje się wtedy rozdzielacze arkuszy i czujnik podwójnej blachy. Jeśli nie masz pewności, jak zachowa się twój materiał, przetestuj go na próbkach, zanim zamówisz chwytak.
Najwięcej awarii chwytaków nie wynika z wadliwego sprzętu, tylko ze zbyt małej siły dobranej na statyczny ciężar detalu. Podczas pracy na detal działają siły dynamiczne przy przyspieszaniu, hamowaniu i zmianie kierunku, więc siła trzymania musi być wyraźnie wyższa niż suma ciężaru i tych sił. Właśnie dlatego do obliczeń zawsze dodaje się współczynnik bezpieczeństwa.
Robot przenosi stalowy wykrój o masie 6 kg. Chwytak dwuszczękowy ma płaskie szczęki, a detal trzymany jest wyłącznie tarciem. Przyjmijmy do przykładu:
Wymagana siła chwytu: F = m × (g + a) ÷ (μ × n) × S = 6 × 12,81 ÷ 0,4 × 2 ≈ 384 N.
Wynik często zaskakuje: do utrzymania 6 kg potrzeba prawie 400 N, bo tarcie przenosi tylko część siły docisku. Jeśli detal jest naoliwiony, współczynnik tarcia spada i siła rośnie. Jest prostsze rozwiązanie niż większy chwytak: szczęki kształtowe, które obejmują detal lub zahaczają o jego krawędź. Wtedy ciężar przenosi kształt, a siła docisku tylko stabilizuje detal. To zwykle tańsze niż dokładanie siły.
Karton waży 12 kg i jest podnoszony od góry, z poziomej powierzchni. Przy podciśnieniu 60 kPa (ok. -0,6 bar) jedna przyssawka o średnicy 60 mm ma teoretyczną siłę trzymania: 60 000 Pa × π × 0,03² m² ≈ 170 N.
Potrzebujemy: 12 × (9,81 + 3) × 2 ≈ 307 N. Na papierze wystarczą dwie przyssawki. W praktyce efektywna powierzchnia ssawki jest mniejsza od nominalnej, karton przepuszcza powietrze, a przy ruchu w bok siła działa częściowo równolegle do powierzchni. Dlatego przy kartonach zwykle projektuje się chwytak z wyraźnie większym zapasem albo pole piankowe na całej powierzchni górnej ścianki.
Zapas nie może przejść w zgniatanie. Cienkościenna rura, wypraska z tworzywa czy pomalowany element ogrodzenia odkształcą się albo porysują pod zbyt mocnym dociskiem. Tu przewagę mają chwytaki elektryczne z regulacją siły oraz miękkie nakładki na szczęki.
Udźwig podawany w karcie cobota to maksymalna masa zamocowana na kołnierzu, czyli chwytak, adapter, ewentualny czujnik lub kamera i detal razem. Przykład: cobot o udźwigu 10 kg, chwytak z adapterem 2,5 kg i detal 6 kg dają 8,5 kg. Wydaje się, że jest zapas, ale to dopiero połowa sprawdzenia.
Udźwig nominalny dotyczy ładunku, którego środek masy leży blisko kołnierza. Długi chwytak lub detal trzymany za koniec przesuwa środek masy i rośnie moment obciążający nadgarstek. Producent robota podaje wykres dopuszczalnego udźwigu w funkcji odległości środka masy, i to on decyduje, nie sama liczba z nagłówka katalogu.
Masa chwytaka wpływa też na czas cyklu. Cięższe narzędzie oznacza mniejsze dopuszczalne przyspieszenia, a w trybie współpracy z człowiekiem robot i tak porusza się wolniej, bo energia ewentualnego kontaktu musi pozostać bezpieczna. Dlatego przy cobotach opłaca się szukać najlżejszego rozwiązania, które spełnia wymagania siły, zamiast najmocniejszego dostępnego.
Po zamontowaniu chwytaka wprowadź jego masę i środek ciężkości w ustawieniach robota. Błędne dane powodują fałszywe zatrzymania przy wykrywaniu kolizji albo, co gorsza, osłabiają tę funkcję.
Większość cobotów ma znormalizowany kołnierz narzędziowy, zwykle zgodny z ISO 9409-1, ale chwytak często wymaga płyty adaptacyjnej. Przed zakupem sprawdź:
Pamiętaj też o dokumentacji. Nowe rozporządzenie maszynowe UE, które w 2027 roku zastąpi dyrektywę maszynową, wymaga m.in. rejestrowania dowodów ingerencji w oprogramowanie maszyny i dopuszcza instrukcje w formie cyfrowej, które da się wydrukować. Jeśli sam składasz stanowisko z robota, chwytaka i osprzętu, warto już teraz uporządkować dokumentację pod te wymagania.
Gotowe zestawy do cobotów ROKAE xMate, w tym chwytaki i adaptery, opisujemy na stronie akcesoria do cobotów xMate.
Ten sam cobot w różnych procesach potrzebuje zupełnie innych narzędzi. Oto typowe dopasowania, które widzimy w zakładach produkujących w metalu i na liniach pakujących:
| Proces | Typowy chwytak | Na co uważać |
|---|---|---|
| Paletyzacja kartonów | Próżniowy piankowy lub z polem przyssawek | Porowatość kartonu, różne formaty, chwytanie kilku kartonów naraz |
| Paletyzacja worków | Widłowy lub palcowy podchwytujący worek od spodu | Przesypujący się materiał, odkształcanie worka |
| Obsługa maszyn CNC | Podwójny chwytak mechaniczny (surówka i gotowy detal) | Dokładność pozycjonowania, chłodziwo i wióry |
| Obsługa prasy krawędziowej | Próżniowy lub magnetyczny z obrotem detalu | Ugięcie arkusza, podwójne arkusze, prowadzenie detalu przy gięciu |
| Przenoszenie blach stalowych | Magnetyczny lub próżniowy | Grubość i powłoka blachy, olej |
| Elementy bram, balustrad, mebli stalowych | Mechaniczny z kształtowymi szczękami | Rysowanie powierzchni, długie profile i moment na nadgarstku |
| Kontrola jakości | Lekki chwytak elektryczny lub kamera bez chwytaka | Powtarzalne położenie detalu przed kamerą |
Przy paletyzacji gotowe rozwiązanie, takie jak nasz cobot paletyzujący, ma chwytak dobrany do opakowania razem z oprogramowaniem wzorów układania. Przy kontroli jakości narzędziem bywa sama kamera, jak w stanowisku CoboInspect do kontroli jakości. W spawaniu z kolei efektorem jest uchwyt spawalniczy, a detal trzymają przyrządy na stole.
Obliczenia zawężają wybór, ale decyduje test na prawdziwych detalach, z tymi samymi zabrudzeniami, tolerancjami i tempem, jakie będą na produkcji. Sprawdź:
Cobot nie jest bezpieczny tylko dlatego, że jest cobotem. Ocenę ryzyka robi się dla całej aplikacji: robota, chwytaka, detalu i otoczenia. Ostre krawędzie blachy w chwytaku, wystające palce czy miejsca zgniatania między szczękami zmieniają wynik oceny niezależnie od funkcji ograniczania siły w robocie. Jeśli operator pracuje obok robota, sposób współpracy (ograniczanie mocy i siły albo kontrola prędkości i odległości) dobiera się do tego, co niesie chwytak.
Badania pomiarów kolizji mechanicznych przy stanowiskach współpracujących pokazują, że wynik zależy od tego, w których punktach mierzy się kontakt, a wyznaczenie punktów krytycznych wciąż wymaga dopracowanych metod. Wniosek praktyczny: pomiary siły i nacisku przy chwytaku zleć osobie, która ma doświadczenie w ocenie ryzyka maszyn, i wykonaj je na gotowym stanowisku, nie na samym robocie.
W JM-TRONIK od ponad 45 lat projektujemy i budujemy maszyny dla produkcji, w tym stanowiska z cobotami do paletyzacji, spawania, obsługi CNC, gięcia i pakowania. Z tej perspektywy chwytak rzadko jest osobnym zakupem. Prawie zawsze jest częścią stanowiska, które musi osiągnąć określony czas cyklu przy konkretnych detalach klienta.
Dlatego zaczynamy od próbek. Prosimy o kilka najtrudniejszych detali z produkcji, a nie o rysunek najładniejszego wariantu. Dopiero gdy wiemy, jak zachowuje się blacha z olejem po wykrawarce albo karton z magazynu klienta, dobieramy typ chwytaka, szczęki i parametry ruchu robota. Często okazuje się, że zmiana kształtu szczęk albo sposobu podawania detalu daje więcej niż mocniejszy chwytak.
Drugą zasadą jest projektowanie z myślą o zmianach asortymentu. Właściciel zakładu produkującego bramy czy meble stalowe za rok będzie miał inne wzory. Stanowisko, w którym chwytak da się szybko przezbroić, a program robota łatwo zmienić, zarabia dłużej. Projektujemy i produkujemy we własnych strukturach, więc możemy dopasować chwytak i całe stanowisko do procesu, a potem zapewnić serwis, części zamienne i szkolenia operatorów.
Jeśli wolisz nie składać stanowiska z części od różnych dostawców, sprawdź nasze gotowe cele z cobotem oraz modułowy CoboSystem. Dobieramy cobota ROKAE xMate, chwytak i osprzęt do twoich detali, programujemy robota, instalujemy stanowisko i szkolimy zespół. Przygotuj próbki detali, wymagany czas cyklu i opis podawania, a zaproponujemy konkretną konfigurację. Pełną ofertę znajdziesz na stronie roboty współpracujące ROKAE xMate.
Nie ma jednego najlepszego chwytaka, jest najlepszy dla danego detalu i procesu. Przy jednej powtarzalnej referencji i dostępnym sprężonym powietrzu zwykle wygrywa chwytak pneumatyczny. Przy wielu wariantach lepszy jest elektryczny z regulacją siły i skoku, a przy kartonach i arkuszach próżniowy.
Zwykle nie. Popularne stale nierdzewne austenityczne, aluminium i mosiądz nie są ferromagnetyczne, więc magnes ich nie utrzyma. Do takich blach stosuje się chwytaki próżniowe.
W obliczeniach uwzględnia się ciężar detalu, przyspieszenia robota i współczynnik tarcia, a następnie mnoży wynik przez współczynnik bezpieczeństwa, w przykładach często przez 2. Ostateczną wartość potwierdza test przy pełnej prędkości na prawdziwych, także zabrudzonych detalach.
Tak. Udźwig obejmuje chwytak, adaptery, czujniki i detal razem. Trzeba też sprawdzić wykres udźwigu producenta, bo przesunięty środek masy zmniejsza dopuszczalne obciążenie.
Dobry layout celi zrobotyzowanej zaczyna się od detalu i przepływu materiału, a robot przychodzi dopiero potem. Na jednym rzucie trzeba zmieścić robota z jego pełnym zasięgiem, pozycjoner lub stół, przyrządy, strefę operatora, osłony, odciąg, media i dostęp serwisowy, a do tego tak je ułożyć, żeby robot jak najmniej czekał, a człowiek nigdy nie wchodził w strefę ruchu maszyny. Poniżej pokazujemy, jakie dane zebrać, jak wybrać układ jedno-, dwu- lub wielostanowiskowy, jak rozplanować strefy bezpieczeństwa i jak podejść do modernizacji istniejącej celi spawalniczej bez długiego przestoju.
Layout to nie tylko rysunek z robotem na środku. To kompletny plan stanowiska, który pokazuje, gdzie stoi każdy element, którędy przechodzi materiał, gdzie pracuje człowiek i jak dojść do urządzeń, kiedy coś się zepsuje. W celi spawalniczej obejmuje on zwykle:
Ostatni punkt najczęściej znika z pierwszych szkiców. A to właśnie on decyduje, czy po dwóch latach serwis wymieni podzespół w godzinę, czy będzie demontował połowę wygrodzenia.
Bez danych wejściowych layout jest zgadywaniem. Przed pierwszym szkicem warto zebrać komplet informacji o produkcie, procesie i miejscu. W praktyce sprowadza się to do kilku grup.
| Obszar | Co zebrać | Dlaczego to ważne |
|---|---|---|
| Detal | Rysunki 3D, wymiary gabarytowe, masa, materiał i grubości | Wyznaczają zasięg robota, udźwig pozycjonera i wielkość przyrządów |
| Spoiny | Rodzaj połączeń, długość i położenie spoin, dostępność palnikiem, spoiny sczepne | Decydują, czy potrzebny jest pozycjoner i ile osi musi mieć układ |
| Dokładność | Tolerancje wycinania i gięcia, powtarzalność przygotowania | Od niej zależy, czy wystarczy prosty przyrząd, czy potrzebne jest wyszukiwanie spoiny |
| Wolumen | Liczba sztuk na zmianę, wielkość serii, liczba wariantów | Pozwala wybrać układ jedno- lub wielostanowiskowy |
| Czas cyklu | Docelowy takt, czas spawania, czas załadunku i rozładunku | Pokazuje, czy robot będzie czekał na operatora |
| Hala | Plan z wymiarami, wysokość, słupy, posadzka, suwnice, drogi wózków | Ogranicza footprint i ustawienie bram załadowczych |
| Media | Dostępna moc, gaz, sprężone powietrze, wentylacja | Wymaga przygotowania przed montażem |
| Ludzie | Kto ładuje, kto programuje, ile zmian | Określa ergonomię strefy operatora i zakres szkoleń |
Polskie opracowania o konfiguracji stanowisk spawalniczych od lat wskazują to samo: wybór koncepcji stanowiska trzeba poprzedzić analizą techniczno-ekonomiczną, która bierze pod uwagę dokładność łączonych elementów, rodzaj i położenie spoin, oczekiwaną wydajność oraz wymagania BHP. Każdy projekt rozpatruje się indywidualnie, bo dwa zakłady spawające podobne ramy mogą potrzebować zupełnie innych układów.
Dla producentów bram, balustrad, ogrodzeń i mebli stalowych szczególnie ważny jest punkt o dokładności. Jeśli elementy z cięcia i gięcia mają powtarzalne wymiary, przyrząd może być prosty, a robot spawa z programu. Jeśli przygotowanie jest nierówne, layout musi uwzględnić czujniki, dodatkowy czas na wyszukiwanie spoiny albo poprawę procesu przed celą.
Konfigurację dobiera się do rozmiaru detalu, przepływu materiału i czasu cyklu. Jak opisuje przegląd doboru wyposażenia celi spawalniczej, pojedynczą stację stosuje się zwykle przy długich cyklach i niskich wolumenach, a układy wielostanowiskowe pozwalają indeksować zespoły albo ładować i rozładowywać detale na osobnych stanowiskach, gdy robot pracuje na innym.
| Układ | Kiedy pasuje | Zalety | Ograniczenia |
|---|---|---|---|
| Jednostanowiskowy, stały stół | Krótkie serie, wiele wariantów, długie spawanie w stosunku do załadunku | Najmniejszy koszt i powierzchnia, łatwe przezbrojenie | Robot stoi, gdy operator ładuje |
| Dwustanowiskowy (dwa stoły lub pozycjoner obrotowy) | Średnie i duże serie, załadunek porównywalny z czasem spawania | Załadunek równolegle ze spawaniem, wyższe wykorzystanie robota | Większa powierzchnia, bardziej złożone zabezpieczenia strefy |
| Z pozycjonerem wieloosiowym | Detale przestrzenne, spoiny w różnych pozycjach | Spawanie w pozycji podolnej, lepsza jakość i krótsze ruchy robota | Wyższy koszt, programowanie osi zewnętrznych |
| Wielostanowiskowy z torem jezdnym | Długie i ciężkie konstrukcje, kilka przyrządów w linii | Duży zasięg, praca na kilku stacjach | Duży footprint, wymaga suwnicy lub wózka do obsługi |
| Cela z cobotem | Małe i średnie serie, częste zmiany asortymentu, ograniczone miejsce | Szybkie uczenie programów, kompaktowy układ | Analiza ryzyka nadal obowiązkowa, mniejszy udźwig i zasięg |
Weźmy przykładowy detal, ramę skrzydła bramy. Załóżmy, że spawanie trwa 6 minut, a zdjęcie gotowej ramy, założenie elementów i zaciśnięcie przyrządu zajmuje operatorowi 3 minuty.
Na zmianie, przy tych samych założeniach, to różnica między mniej więcej 53 a 80 ramami. Jeśli jednak załadunek trwa dłużej niż spawanie, wąskim gardłem staje się operator i druga stacja niewiele da bez uproszczenia przyrządu. Takie proste rachunki warto zrobić, zanim narysuje się pierwszą linię layoutu.
Kolejność ma znaczenie. Poniższy porządek sprawdza się zarówno przy nowej celi, jak i przy przebudowie.
W Polsce podstawą obowiązków pracodawcy przy użytkowaniu maszyn jest rozporządzenie Ministra Gospodarki w sprawie minimalnych wymagań BHP przy użytkowaniu maszyn z 30 października 2002 r. Wymaga ono między innymi bezpiecznego umiejscowienia maszyn, minimalizowania ryzyka, stosowania osłon lub innych urządzeń ochronnych oraz znaków ostrzegawczych i oznakowania. Layout celi to miejsce, w którym te wymagania stają się konkretnymi decyzjami.
Projekt bezpieczeństwa opiera się na analizie ryzyka prowadzonej według normy PN-EN ISO 10218-2 dotyczącej systemów robotów przemysłowych i ich integracji. W typowej celi spawalniczej wynikiem jest podział na trzy strefy:
Do typowych środków należą wygrodzenia, programowe ograniczenie zakresu ruchów, kurtyny świetlne, skanery, przyciski zatrzymania awaryjnego, zamki ryglujące drzwi i maty naciskowe. W spawaniu dochodzą zagrożenia samego procesu: promieniowanie łuku, rozpryski, gorące detale i dymy. Dlatego osłony w strefie załadunku powinny chronić przed promieniowaniem, a odciąg trzeba zaplanować od początku, a nie dostawiać po odbiorze.
Przy cobotach łatwo o skrót myślowy, że robot współpracujący nie wymaga zabezpieczeń. Tymczasem w spawaniu zagrożeniem jest nie tylko ramię, ale i łuk, a ocena ryzyka dotyczy całego stanowiska z narzędziem i detalem. Cobot ułatwia layout i programowanie, ale nie zwalnia z analizy ryzyka.
Na koniec projektu stanowisko przechodzi ocenę zgodności: dokumentację techniczną, deklarację zgodności, oznakowanie CE oraz testy odbiorcze, czyli FAT u dostawcy i SAT w zakładzie klienta. Jeśli łączysz maszyny różnych producentów, ustal na starcie, kto odpowiada za ocenę zgodności całości. Przy wątpliwościach co do zakresu obowiązków skonsultuj się ze służbą BHP zakładu i z osobą odpowiedzialną za ocenę zgodności u integratora.
Layout zamraża wiele decyzji na lata. Dobrze zaprojektowany skraca drogę robota, zmniejsza czas oczekiwania na materiał i ułatwia przezbrojenia. Źle zaprojektowany dokłada sekundy do każdego cyklu i godziny do każdej zmiany asortymentu.
Kilka zależności, które warto mieć w głowie:
W praktyce oznacza to na przykład pozostawienie wolnego pola obok celi pod drugi stół, przygotowanie przepustów kablowych na zapas albo dobór sterowania, które przyjmie dodatkową oś zewnętrzną.
Wiele zakładów nie zaczyna od zera. Mają celę sprzed lat, która działa, ale spawa za wolno, ma stary sterownik, brakuje części albo nie pasuje do nowego asortymentu. Modernizacja bywa tańsza niż nowa cela, pod warunkiem że zacznie się od rzetelnej oceny.
Pamiętaj, że istotna przebudowa, na przykład zmiana funkcji, dodanie robota czy nowych osi, może oznaczać konieczność ponownej oceny zgodności całego stanowiska. To pytanie warto zadać na etapie oferty, a nie po montażu.
Od ponad 45 lat projektujemy i produkujemy rozwiązania do automatyzacji procesów przemysłowych, a spawanie i robotyzacja to dla nas jedna dziedzina, nie dwie. Z tej perspektywy layout celi to przede wszystkim rozmowa o produkcji klienta: o detalach, seriach, ludziach i hali. Robota dobieramy na końcu tej rozmowy, nie na początku.
Projektowanie, produkcję i rozwój stanowisk realizujemy we własnych strukturach, dlatego możemy dopasować układ do zakładu, zamiast dopasowywać zakład do gotowego katalogu. Najwięcej korzyści widzimy tam, gdzie klient od początku myśli o całym procesie: o tym, co dzieje się przed celą, czyli przy cięciu i gięciu, i o tym, co po niej. Powtarzalne przygotowanie detali często daje więcej niż szybszy robot.
Drugą rzeczą, o którą zawsze pytamy, jest serwis. Layout, w którym nasz technik nie może wygodnie dojść do urządzeń, kosztuje klienta przy każdej awarii. Dlatego wsparcie liczymy od projektu przez wdrożenie i szkolenia aż po serwis i części zamienne, a dostęp serwisowy rysujemy od pierwszego szkicu.
Jeśli chcesz zrobotyzować spawanie w małym lub średnim zakładzie, zobacz naszą celę spawalniczą z cobotem xMate CR. To gotowe, kompaktowe stanowisko, które dobrze sprawdza się przy krótkich seriach i częstych zmianach asortymentu. Gdy potrzebujesz większego zasięgu lub udźwigu, przygotujemy stanowisko z robotem spawalniczym dopasowane do Twoich detali, a całą ofertę znajdziesz w dziale automatyzacja i robotyzacja spawania. Przy istniejącej celi pomoże nasz serwis robotów przemysłowych i cobotów, a do odprowadzenia dymów z mniejszych stanowisk mamy mobilny odciąg spawalniczy BoxAir BXW Duo.
To zależy od gabarytów detalu, liczby stacji i rodzaju pozycjonera. Kompaktowa cela z cobotem zajmuje wyraźnie mniej miejsca niż cela z torem jezdnym do długich konstrukcji. Do samej powierzchni robota dolicz strefę operatora, drogę wózka lub suwnicy i dostęp serwisowy.
Decyduje o tym analiza ryzyka całego stanowiska, a nie sam typ robota. W spawaniu zagrożeniem są także łuk, rozpryski i dymy, więc zwykle potrzebne są przynajmniej ekrany spawalnicze i odciąg. Zakres zabezpieczeń ustala integrator razem ze służbą BHP zakładu.
Gdy czas załadunku i rozładunku jest porównywalny z czasem spawania, a serie są na tyle duże, że przestój robota przy każdym załadunku realnie ogranicza wydajność. Druga stacja pozwala ładować detal równolegle ze spawaniem. Przy długich cyklach i małych seriach jedna stacja zwykle wystarcza.
Często tak, jeśli robot i mechanika są w dobrym stanie, a ograniczeniem jest sterowanie, źródło prądu albo układ stanowiska. Opłacalność pokaże ocena wykorzystania robota, dostępności części i dopasowania do przyszłego asortymentu. Przy dużej przebudowie trzeba też uwzględnić ponowną ocenę zgodności.
Zależy to od złożoności detali, liczby wariantów i tego, jak szybko zakład dostarczy dane wejściowe. Największe opóźnienia biorą się zwykle z niepełnych rysunków i nieustalonego czasu cyklu. Komplet danych od początku i symulacja 3D skracają cały proces.
Integracja lasera z robotem to coś więcej niż przykręcenie głowicy do kołnierza ramienia. Działające stanowisko łączy cztery elementy: źródło lasera z głowicą, robota lub cobota, wspólne sterowanie z wymianą sygnałów w czasie rzeczywistym oraz wygrodzenie, które chroni ludzi przed promieniowaniem. Jeśli którykolwiek z nich dobierzesz osobno, bez myślenia o pozostałych, dostaniesz maszynę, która pięknie wygląda na odbiorze i zawodzi przy pierwszej serii detali z odchyłką wymiarową. Poniżej opisujemy, jak podejść do integracji spawarki laserowej z robotem w zakładzie produkującym w metalu, od audytu po pierwszą certyfikowaną spoinę.
Zanim zaczniesz porównywać oferty, rozbij stanowisko na części. Każda z nich ma własne parametry, a integracja polega na tym, żeby do siebie pasowały.
Źródło decyduje o tym, jakie grubości i materiały zespawasz oraz z jaką prędkością. Głowica decyduje o kształcie spoiny: stała plamka, oscylacja wiązki (wobbling), podawanie drutu, gaz osłonowy. W aplikacji robotycznej liczą się też masa i wymiary głowicy, bo wpływają na udźwig robota i jego zasięg w ciasnych miejscach detalu. Szerzej o tym, jak dobrać moc do grubości i materiału, piszemy w artykule o mocy i źródle lasera, a podstawy procesu opisuje tekst o spawaniu laserowym metali.
Przewód światłowodowy to element, o którym łatwo zapomnieć. Ma minimalny promień gięcia i nie lubi skręcania, dlatego jego prowadzenie po ramieniu robota trzeba zaplanować tak samo starannie jak wiązkę kabli spawalniczych.
Robot przemysłowy pracuje szybko, z dużym udźwigiem i w pełnym wygrodzeniu. Cobot jest lżejszy, łatwiejszy w programowaniu (często przez prowadzenie ramienia ręką) i szybciej się go przezbraja. W spawaniu laserowym trzeba jednak pamiętać o jednej rzeczy: sam fakt, że robot jest współpracujący, nie zwalnia z ochrony przed promieniowaniem. Cobot z laserem dalej potrzebuje strefy z osłonami lub kabiną, bo zagrożeniem jest wiązka, a nie siła ramienia.
To serce integracji. Sterownik robota musi przynajmniej:
Najprostsze integracje opierają się na wejściach i wyjściach cyfrowych oraz analogowym zadawaniu mocy. Lepsze korzystają z sieci przemysłowej i gotowych modułów komunikacyjnych lub wtyczek programowych w panelu robota, dzięki którym operator ustawia parametry lasera bezpośrednio w programie ruchu. Różnica wychodzi przy pierwszej zmianie asortymentu: w dobrze zintegrowanym systemie zmieniasz recepturę, a nie przepinasz sygnały.
Poniższa kolejność sprawdza się zarówno przy pierwszym stanowisku w małym zakładzie, jak i przy kolejnej celi w większej fabryce.
Jeśli pominiesz kroki 1 i 2, wszystkie kolejne będą poprawkami. Inżynierowie Sieci Badawczej Łukasiewicz zajmujący się robotyzacją podkreślają, że automatyzację warto traktować jako proces obejmujący cały zakład, a nie zakup pojedynczej maszyny. Z naszych wdrożeń wynika to samo.
Plamka lasera jest mała, a jeziorko spawalnicze wąskie. Błąd, który przy spawaniu łukowym zginąłby w szerokiej spoinie, przy laserze oznacza brak przetopu jednej z krawędzi. Dlatego kalibracja nie jest formalnością.
Przy stanowiskach z sensorem zamocowanym na nadgarstku robota kluczowe jest wyznaczenie, gdzie dokładnie znajduje się układ współrzędnych sensora względem kołnierza. Opisane w literaturze metody korzystają z pomiarów płaskich powierzchni wzorcowych z różnych pozycji robota; przykładem jest kalibracja skanera laserowego na nadgarstku robota z ograniczeniami płaskimi, opublikowana na konferencji IROS. Takie podejście pozwala skompensować niedokładności montażu sensora i głowicy, których nie da się usunąć mechanicznie.
W praktyce warto zaplanować trzy poziomy kalibracji:
Po każdej kolizji, wymianie głowicy lub dysz kalibrację TCP trzeba sprawdzić. Dobrze zaprojektowane stanowisko ma do tego prostą procedurę i wzorzec, które operator potrafi obsłużyć sam.
Nawet przy dobrych przyrządach detale się różnią: blacha po cięciu ma inne krawędzie w każdej partii, profil po gięciu sprężynuje, a ciepło spawania przesuwa elementy w trakcie pracy. Dlatego coraz więcej stanowisk laserowych ma sensor, zwykle triangulacyjny skaner laserowy, który mierzy położenie złącza przed głowicą i koryguje tor robota w czasie rzeczywistym.
Przegląd metod opublikowany w 2018 roku opisuje, jak systemy wizyjne rozpoznają położenie i wymiary złącza i dlaczego to kluczowa technologia dla autonomicznych robotów spawalniczych. Nowsze prace idą dalej: badanie w Scientific Reports proponuje optymalizację spawania zrobotyzowanego z użyciem uczenia maszynowego, w której tor jest planowany na podstawie chmury punktów z pomiaru detalu, a błąd dopasowania wynosi według autorów ok. 0,57 mm.
Co to oznacza dla Ciebie? Trzy rzeczy:
Promieniowanie lasera stosowanego do spawania metali jest niebezpieczne dla oczu i skóry także po odbiciu od detalu. Do tego dochodzą dymy spawalnicze i ruch robota. W stanowisku zrobotyzowanym wszystkie te zagrożenia występują jednocześnie, więc trzeba je oceniać łącznie.
Dwie normy są tu podstawą:
Najczęstszy błąd, jaki widzimy, to projektowanie wygrodzenia jak dla zwykłego robota, a potem szukanie sposobu, by „dołożyć” ochronę laserową. Osłony muszą wytrzymać bezpośrednie lub odbite oddziaływanie wiązki, okna obserwacyjne muszą mieć właściwe filtry, a drzwi i bramki są wpięte w obwody, które wyłączają emisję przy otwarciu. Przy stanowiskach, gdzie operator pracuje też ręczną spawarką laserową lub doczyszcza spoiny, potrzebuje właściwej ochrony oczu, na przykład przyłbicy do spawania laserowego z filtrem dobranym do długości fali i mocy źródła.
Ocena ryzyka, dokumentacja i deklaracja zgodności to obowiązek tego, kto wprowadza stanowisko do użytku jako całość. Jeżeli składasz celę z elementów od kilku dostawców, upewnij się na piśmie, kto bierze tę odpowiedzialność, zanim podpiszesz zamówienie. W razie wątpliwości co do klasyfikacji zagrożeń skonsultuj projekt ze specjalistą ds. bezpieczeństwa maszyn lub jednostką oceniającą zgodność.
Nie każdy zakład potrzebuje od razu pełnej celi. Poniższe zestawienie pomaga dopasować rozwiązanie do skali produkcji.
| Kryterium | Ręczna spawarka laserowa | Cobot z laserem | Robot przemysłowy z laserem |
|---|---|---|---|
| Najlepiej sprawdza się przy | krótkich seriach, prototypach, poprawkach | średnich seriach z częstą zmianą asortymentu | dużych, powtarzalnych seriach |
| Programowanie | brak, liczy się umiejętność spawacza | proste, także przez prowadzenie ramienia | wymaga programisty lub programowania offline |
| Powtarzalność spoiny | zależna od operatora | wysoka | najwyższa |
| Wygrodzenie | strefa laserowa i środki ochrony osobistej | kabina lub strefa z osłonami laserowymi | pełna cela z osłonami laserowymi |
| Przezbrojenie | natychmiastowe | szybkie | dłuższe, opłacalne przy dużych partiach |
| Wymagany przyrząd mocujący | prosty | powtarzalny | precyzyjny, często z pozycjonerem |
W wielu zakładach dobrze działa droga stopniowa: najpierw ręczna spawarka do opanowania technologii i ustalenia parametrów, potem robotyzacja najczęściej powtarzanych detali przy użyciu tych samych parametrów.
Najwięcej zyskują producenci wyrobów, w których spoina jest widoczna albo wymaga dużej powtarzalności:
Zanim zdecydujesz o robotyzacji, policz trzy rzeczy: ile godzin spawania i obróbki po spawaniu przypada dziś na detal, ile powtarzalnych detali robisz w roku i ile kosztuje Cię brak spawaczy na zmianę. Jeśli odpowiedzi są niepewne, zacznij od prób na swoich detalach, nie od katalogu.
Od ponad 45 lat projektujemy i produkujemy rozwiązania do automatyzacji procesów przemysłowych, a od lat łączymy technologię spawalniczą z robotyzacją. Z tego doświadczenia wynika prosta zasada: integracja lasera z robotem zaczyna się od detalu klienta, nie od maszyny. Najpierw patrzymy na rysunki, tolerancje i sposób przygotowania elementów, potem robimy próby i dopiero wtedy dobieramy źródło, głowicę, robota i przyrząd.
Projektowanie, produkcję i rozwój prowadzimy we własnych strukturach. Dzięki temu laser, sterowanie i robot nie są dla nas trzema osobnymi produktami od trzech firm, tylko jednym systemem, za który odpowiadamy w całości. Kiedy coś nie działa, klient nie musi ustalać, czy winny jest laser, czy robot. Dzwoni do nas.
Uważamy też, że stanowisko zrobotyzowane powinno być elastyczne. Mały zakład produkujący balustrady ma inne potrzeby niż producent komponentów w dużych seriach, więc dopasowujemy stanowisko do skali i asortymentu, zamiast sprzedawać jedną konfigurację wszystkim. A po uruchomieniu zostajemy: szkolimy operatorów i programistów, prowadzimy serwis i dostarczamy części zamienne.
Jeśli planujesz integrację spawarki laserowej z robotem, możemy przeprowadzić Cię przez cały proces: od audytu i prób na Twoich detalach, przez projekt i produkcję stanowiska, instalację, programowanie i certyfikację spoin, po szkolenia i serwis. Łączymy spawarki LaserWeld z robotami przemysłowymi i cobotami ROKAE xMate, a komponenty systemu opisuje strona System LaserWeld. Gotowe konfiguracje i przykłady stanowisk znajdziesz w ofercie automatyzacji i robotyzacji spawania oraz na stronie robota spawalniczego. Prześlij nam rysunki detali, a zaproponujemy technologię i konfigurację stanowiska.
Często tak, ale zależy to od interfejsu sterowania źródła i masy głowicy. Trzeba sprawdzić, czy laser pozwala na zewnętrzne zadawanie mocy i sygnałów z robota oraz czy głowica nadaje się do pracy na ramieniu. Zanim zdecydujesz, warto zrobić przegląd techniczny obu urządzeń.
Nie, jeśli chodzi o spawanie laserowe metali. Funkcje bezpieczeństwa cobota chronią przed kontaktem z ramieniem, ale nie przed promieniowaniem wiązki ani jej odbiciami. Stanowisko potrzebuje strefy z osłonami laserowymi lub kabiny zaprojektowanej zgodnie z oceną ryzyka całej aplikacji.
Nie zawsze. Przy krótkich spoinach i powtarzalnych detalach w precyzyjnym przyrządzie często wystarczy wyszukiwanie punktu startu. Śledzenie spoiny opłaca się przy długich złączach, dużych detalach i elementach, które odkształcają się podczas spawania.
Zależy od złożoności detali, liczby przyrządów i zakresu prób technologicznych, dlatego termin ustala się po audycie. Najwięcej czasu zajmują zwykle próby i przyrządy, a nie sam montaż. Dobre przygotowanie rysunków i próbek skraca cały proces.
Odpowiada podmiot, który wprowadza stanowisko do użytku jako całość i przeprowadza ocenę ryzyka. Przy zakupie elementów od kilku dostawców ustal to w umowie przed zamówieniem. Przy stanowisku od jednego integratora odpowiedzialność jest jasna od początku.
Dobre szkolenie operatora robota obejmuje pięć bloków: bezpieczeństwo pracy w strefie robota, obsługę panelu i trybów pracy, uruchamianie i zatrzymywanie cyklu, przezbrajanie stanowiska pod konkretny detal oraz reagowanie na typowe alarmy. Operator nie musi pisać programów od zera. Musi za to umieć bezpiecznie prowadzić produkcję, poprawić punkt, wymienić narzędzie i wiedzieć, kiedy zadzwonić do programisty lub serwisu. Poniżej rozpisujemy zakres modułów, różnice między robotem przemysłowym a cobotem, osobny program dla operatorów spawarek laserowych i plan, według którego szkolenie da się zorganizować we własnym zakładzie.
Najczęstszy błąd przy zamawianiu szkolenia to jedno szkolenie dla wszystkich. Operator, który ma przez osiem godzin podawać detale i pilnować cyklu, potrzebuje czegoś innego niż technolog, który będzie dopisywał nowe programy pod kolejne zlecenia. Zanim ustalisz zakres, przypisz ludzi do ról.
| Rola | Co robi na co dzień | Zakres szkolenia | Czego nie robi |
|---|---|---|---|
| Operator | Uruchamia cykl, ładuje detale, kontroluje jakość, kasuje proste alarmy | BHP przy robocie, panel i tryby pracy, wybór programu, przezbrojenie, korekta punktów w zakresie dopuszczonym przez programistę, codzienna kontrola stanowiska | Nie tworzy nowych programów, nie zmienia ustawień bezpieczeństwa |
| Programista / technolog | Tworzy i optymalizuje programy, dobiera parametry procesu | Wszystko z poziomu operatora plus układy współrzędnych, definicja narzędzia (TCP), struktura programu, wejścia i wyjścia, logika, parametry procesu (np. spawania) | Nie zastępuje serwisu przy usterkach mechanicznych i elektrycznych |
| Utrzymanie ruchu | Konserwacja, diagnostyka, wymiana podzespołów | Harmonogram przeglądów, kopie zapasowe, diagnostyka alarmów, wymiana elementów eksploatacyjnych, kalibracja | Nie zmienia technologii procesu bez technologa |
W małym zakładzie jedna osoba często łączy rolę operatora i programisty. To w porządku, ale wtedy szkolenie trwa dłużej i musi obejmować oba poziomy, a w zespole przyda się druga osoba z uprawnieniami operatora na wypadek urlopu lub choroby.
Poniższy program sprawdza się zarówno przy stanowisku spawalniczym, jak i przy paletyzacji, pakowaniu czy obsłudze maszyny CNC. Kolejność ma znaczenie: bez pierwszego modułu nie przechodzi się do pracy przy pracującym robocie.
Ten moduł warto zakończyć krótkim sprawdzianem praktycznym: operator pokazuje, jak zatrzyma robota w trzech różnych sytuacjach i jak bezpiecznie wznowi pracę.
Operator uczy się czytać ekran panelu (teach pendant lub HMI stanowiska), wybierać program, sterować robotem ręcznie w różnych układach współrzędnych i przy obniżonej prędkości, a także rozpoznawać stan robota: gotowy, w cyklu, w alarmie. Na cobocie dochodzi prowadzenie ramienia ręką (tryb swobodnego prowadzenia), które bardzo przyspiesza naukę.
Tu szkolenia ogólne zawodzą najczęściej. Operator musi umieć wymienić chwytak lub przyrząd, wybrać program pod nowy detal lub nowy wzór paletyzacji i skorygować punkt, gdy detal przyszedł z nieco inną tolerancją. Zakres dopuszczalnych korekt ustala programista i warto go zapisać wprost w instrukcji stanowiska: co operator poprawia sam, a z czym czeka na technologa.
Coboty projektuje się do pracy bliżej człowieka, a ich programowanie bywa prostsze, dlatego część firm zakłada, że szkolenie można skrócić do jednego popołudnia. To tylko połowa prawdy. Interfejs rzeczywiście uczy się szybciej, a prowadzenie ramienia ręką pozwala operatorowi po kilku godzinach ustawić nowy punkt. Zakres bezpieczeństwa jest jednak inny, a nie mniejszy.
Przy cobocie operator musi rozumieć, że bezpieczeństwo zależy od całej aplikacji, a nie tylko od samego ramienia. Ostra krawędź blachy w chwytaku, palnik spawalniczy czy ciężki karton na wysokości twarzy zmieniają ocenę ryzyka. Szkolenie powinno więc pokazać skonfigurowane ograniczenia siły i prędkości, strefy pracy i to, czego operatorowi zmieniać nie wolno.
Przy dużym robocie przemysłowym nacisk przesuwa się na dyscyplinę strefy: robot pracuje szybko i za wygrodzeniem, a większość wypadków zdarza się przy wejściu do celi w trakcie przezbrojenia lub usuwania zakleszczenia. Tu ćwiczy się procedurę wejścia do strefy aż do odruchu.
Jeśli dopiero wybierasz stanowisko, zobacz, jak wyglądają gotowe cele z cobotem do spawania, paletyzacji czy obsługi maszyn. Kompletna cela z gotową dokumentacją i instrukcją stanowiska znacznie upraszcza późniejsze szkolenie.
Ręczna spawarka laserowa to inny świat niż spawanie metodą MIG/MAG czy TIG. Spawacz z doświadczeniem szybko opanowuje uchwyt, ale musi przestawić nawyki: laser wymaga dokładniejszego przygotowania złącza, a spoina powstaje znacznie szybciej. Program szkolenia warto podzielić na cztery bloki.
Promieniowanie lasera dużej mocy jest groźne dla oczu i skóry także po odbiciu od błyszczącej powierzchni detalu. Szkolenie obejmuje wyznaczenie strefy pracy laserowej, okulary ochronne dobrane do długości fali urządzenia, odzież ochronną, wyciąg dymów oraz blokady bezpieczeństwa maszyny, np. czujnik kontaktu dyszy z materiałem. Konkretne wymagania dla danego modelu podaje producent w instrukcji. To od niej zaczyna się szkolenie, a nie od ogólnych zasad.
Operator uczy się, jak moc, prędkość prowadzenia, gaz osłonowy i położenie ogniska wpływają na przetop i wygląd spoiny. Do tego dochodzą tryby pracy (ciągły, punktowy, z oscylacją wiązki) oraz różnice między stalą czarną, nierdzewną i aluminium. Najlepiej pracować na zapisanych zestawach parametrów dla detali produkowanych w zakładzie, a nie na przypadkowych blaszkach.
Szczelina, czystość krawędzi i ustalenie detalu decydują o wyniku bardziej niż przy spawaniu łukowym. Operator wykonuje serię spoin próbnych na materiale i grubościach z własnej produkcji, np. na profilach do balustrad, ram mebli stalowych czy elementów bram, i uczy się oceniać je wizualnie. Część próbek warto przeciąć, żeby zobaczyć przetop.
Jeśli spoiny podlegają wymaganiom klienta lub normy, szkolenie praktyczne to dopiero początek. W Polsce szkolenia spawaczy i operatorów urządzeń spawalniczych często prowadzi się według wytycznych W-CS-41-2024 Centrum Spawalnictwa Łukasiewicz – GIT, a kwalifikowanie technologii spawania i osób to osobny etap z próbami i badaniami. Ustal z działem jakości, czy Twoje wyroby tego wymagają, zanim przypiszesz operatorowi samodzielną pracę na zleceniach klienta.
Jeżeli rozważasz ręczne spawanie laserem, porównaj warianty, od podstawowej spawarki laserowej LaserWeld Basic po wersję 3w1 LaserWeld Pro, która łączy spawanie z cięciem i czyszczeniem. Zakres szkolenia rośnie razem z liczbą funkcji maszyny.
W Polsce nie ma jednego państwowego egzaminu na „operatora robota”. Obowiązki wynikają z ogólnych przepisów BHP i z dokumentacji maszyny.
Warto też wpisać szkolenie do umowy na zakup maszyny. Firmy realizujące projekty z dofinansowaniem robią to od dawna: przykładowo w zapytaniu ofertowym na dostawę zrobotyzowanego stanowiska do gięcia z doradztwem wdrożeniowym i szkoleniem szkolenie z obsługi jest częścią zamówienia, a nie dodatkiem kupowanym później.
Zaświadczenie o ukończeniu kursu nie mówi, czy stanowisko pracuje wydajnie. Lepiej obserwować kilka prostych wskaźników przez pierwsze tygodnie:
Najłatwiej zbierać te dane, gdy operator zgłasza przestoje i ich przyczyny w systemie, a nie na kartce. System MES do rejestrowania produkcji i przestojów przez operatorów pozwala zobaczyć, czy problemy dotyczą jednej zmiany, jednego detalu czy jednej osoby, i na tej podstawie zaplanować dodatkowe szkolenie. Po stronie utrzymania ruchu przydaje się z kolei planowanie konserwacji prewencyjnej w układzie Gantta: codzienne czynności operatora i okresowe przeglądy robota trafiają do jednego harmonogramu i nic nie wypada między zmianami.
Przy stanowiskach, gdzie zmienia się dużo programów, np. przy spawaniu krótkich serii, przyda się też uporządkowane oprogramowanie do robotów. Programista przygotowuje i testuje programy, a operator wybiera gotowy program zamiast poprawiać punkty na hali.
Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu i wiemy jedno: nawet doświadczony operator na nowym stanowisku zrobotyzowanym przez pierwsze dni czuje się niepewnie. Dlatego nie traktujemy szkolenia jako osobnego punktu na fakturze, tylko jako część wdrożenia, tak samo ważną jak instalacja maszyny.
Nasze stanowiska projektujemy i produkujemy we własnych strukturach, więc szkolenie prowadzą ludzie, którzy znają maszynę od środka. Pozwala nam to uczyć nie ogólnej obsługi robota, ale konkretnej konfiguracji: Twojego detalu, Twojego przyrządu, Twoich przezbrojeń. Szkolimy osobno operatorów i programistów, bo te role potrzebują innej wiedzy. Przy spawarkach laserowych LaserWeld łączymy szkolenie z doborem parametrów, a gdy wyrób tego wymaga, pomagamy w certyfikacji spoin i technologii spawania.
Po uruchomieniu nie zostawiamy zespołu samego. Serwis 24/7, części zamienne i programowanie robotów są po naszej stronie, więc operator wie, do kogo dzwonić, gdy pojawi się pytanie, którego nie było na szkoleniu. Z naszej praktyki wynika, że to właśnie pierwsze tygodnie produkcji decydują, czy zespół polubi robota, czy będzie go omijał.
Jeśli planujesz robotyzację spawania, paletyzacji lub pakowania, możemy dostarczyć całość: projekt stanowiska, maszynę, instalację, szkolenie operatorów i programistów oraz serwis. Zobacz nasze rozwiązania w zakresie automatyzacji i robotyzacji spawania, na przykład kompletny robot spawalniczy, albo stanowiska do paletyzacji worków i robotyzacji pakowania. Do pracy obok ludzi proponujemy roboty współpracujące ROKAE xMate. Napisz do nas przez stronę JM-TRONIK, a omówimy Twój detal i zakres szkolenia dla Twojego zespołu.
Zależy od stanowiska i roli. Operator prostej celi paletyzacyjnej lub cobota opanowuje podstawy szybciej niż programista, który musi nauczyć się układów współrzędnych, logiki i parametrów procesu. Rozsądnie jest zaplanować szkolenie na uruchomionym stanowisku, sprawdzian praktyczny i powtórkę po kilku tygodniach produkcji, zamiast jednego długiego bloku teorii.
Samo szkolenie z obsługi robota nie kończy się zaświadczeniem UDT. Uprawnienia UDT dotyczą urządzeń objętych dozorem technicznym, np. wózków jezdniowych podnośnikowych, więc są potrzebne, jeśli operator obsługuje również takie urządzenie. Obowiązkowe są natomiast szkolenia BHP i instruktaż stanowiskowy.
Doświadczenie spawalnicze bardzo pomaga, ale nie zastępuje szkolenia. Laser wymaga dokładniejszego przygotowania złącza, innego doboru parametrów i ścisłych zasad ochrony przed promieniowaniem. Najlepiej, gdy spawacz przejdzie szkolenie na materiałach i grubościach z własnej produkcji.
Tylko w zakresie, który ustalił programista, zwykle chodzi o korektę wybranych punktów lub przesunięcie bazy. Tworzenie nowych programów i zmiana ustawień bezpieczeństwa należą do programisty lub integratora. Ten podział warto zapisać w instrukcji stanowiska.
Stal nierdzewna dobrze znosi spawanie laserowe. Wiązka wprowadza mało ciepła, więc spoina jest wąska, detal mniej się odkształca, a przebarwień do usunięcia jest mniej niż po TIG-u czy MIG-u. Jest jeden warunek: laser wybacza znacznie mniej niż łuk. O jakości spoiny decyduje najczęściej to, co dzieje się przed naciśnięciem spustu: jak wycięto krawędź, jaki zostawiono luz, czy detal jest czysty i czym go osłonięto. Poniżej opisujemy cały proces krok po kroku, z liczbami tam, gdzie da się je podać, i z ostrzeżeniem tam, gdzie łatwo o błąd.
Stal nierdzewna jest wrażliwa na ciepło. Za długie grzanie oznacza odkształcenia cienkich blach, szerokie pasmo przebarwień wokół spoiny i ryzyko pogorszenia odporności korozyjnej w strefie wpływu ciepła. Klasyczne metody łukowe wprowadzają tego ciepła dużo, bo energia rozkłada się na szerokim jeziorku.
Laser skupia energię w bardzo małej plamce. Materiał topi się punktowo, szybko krzepnie, a strefa wpływu ciepła pozostaje wąska. W praktyce warsztatowej daje to trzy korzyści: mniej prostowania po spawaniu, mniej szlifowania i polerowania, a przy widocznych spoinach (balustrady, meble ze stali, obudowy, zbiorniki) estetyczne łączenie prawie bez obróbki wykańczającej. Spajanie cienkościennych elementów z blach nierdzewnych wiązką laserową od lat jest przedmiotem badań polskich spawalników, czego przykładem jest artykuł o wykorzystaniu źródeł laserowych do spajania cienkościennych elementów nierdzewnych w Przeglądzie Spawalnictwa.
Najczęściej spawane laserem gatunki to austenityczne stale chromowo-niklowe, takie jak 1.4301 (AISI 304) i 1.4404 (AISI 316L). Spawają się przewidywalnie i to na nich operatorzy najszybciej uczą się metody. Gatunki ferrytyczne również dają się łączyć, choć ich ziarno łatwiej się rozrasta przy przegrzaniu. Gatunki martenzytyczne i duplex wymagają już technologii dobranej indywidualnie i próbnych spoin, zanim trafią do produkcji.
Każda z tych metod ma swoje miejsce w zakładzie. Poniższe porównanie dotyczy typowej produkcji z blach i profili nierdzewnych o niewielkiej i średniej grubości.
| Kryterium | Spawanie laserowe | TIG | MIG/MAG |
|---|---|---|---|
| Ilość wprowadzanego ciepła | mała, wąska strefa wpływu ciepła | średnia | duża |
| Odkształcenia cienkich blach | minimalne | umiarkowane | wyraźne |
| Przebarwienia wokół spoiny | wąskie, łatwe do usunięcia | szersze | najszersze, plus odpryski |
| Tempo spawania | wysokie | niskie | wysokie |
| Tolerancja na luz i złe pasowanie | niska | średnia | wysoka |
| Wymagania co do czystości detalu | bardzo wysokie | wysokie | umiarkowane |
| Próg wejścia dla operatora | niski przy dobrym szkoleniu | wysoki, potrzeba lat praktyki | średni |
| Koszt inwestycji | najwyższy | niski | niski do średniego |
Wniosek dla produkcji seryjnej jest prosty: laser wygrywa tempem, estetyką i ograniczeniem obróbki po spawaniu, ale tylko wtedy, gdy zakład potrafi powtarzalnie dostarczyć dobrze dopasowane, czyste detale. Tam, gdzie szczeliny są duże i zmienne, a części idą prosto z nożyc gilotynowych bez kontroli, łuk dalej bywa bezpieczniejszym wyborem.
Zadaniem przygotowania brzegów, w każdej metodzie, jest zapewnienie wymaganego przetopu i ułatwienie spawania. W spawaniu laserowym ten etap ma jeszcze większą wagę, bo plamka wiązki jest mała i nie „zbierze” krzywej krawędzi tak jak szeroki łuk.
Przy złączach doczołowych cienkich elementów zaleca się idealnie równe krawędzie bez fazowania, a przy grubszych detalach, powyżej 2 do 3 mm, lekki ukos, który można wykonać w jednej operacji podczas cięcia laserowego, bez osobnej obróbki mechanicznej. Dla blach rzędu 1 mm najlepszą krawędzią jest po prostu dobra krawędź po cięciu laserem: prosta, prostopadła, bez nadtopień i zadziorów.
Na nożycach gilotynowych łatwo o lekkie zawinięcie krawędzi i zadzior. Przy TIG-u spawacz to skoryguje, przy laserze taki zadzior tworzy miejscową szczelinę i podcięcie. Jeśli tniesz mechanicznie, krawędź trzeba wyrównać i stępić zadzior, zanim detal trafi na stół spawalniczy.
Powyżej kilku milimetrów wiązka ręcznej spawarki zaczyna mieć trudność z pełnym przetopem na prostej krawędzi. Wtedy stosuje się lekki ukos, a często także drut dodatkowy. Największa oszczędność pojawia się, gdy ukos powstaje na wycinarce w tym samym przebiegu co kontur detalu: odpada szlifowanie, a każda kolejna część ma identyczną geometrię.
To, czy krawędź po cięciu w ogóle trzeba wykańczać, zależy od funkcji detalu, wymagań estetycznych i dalszych procesów, takich jak gięcie, spawanie czy malowanie. Do spawania laserowego warto przyjąć zasadę: gratujemy tylko tam, gdzie zadzior wpływa na pasowanie, a nie „na wszelki wypadek”.
To najważniejsza liczba w całym procesie. Typowa tolerancja cięcia CNC według ISO 9013 mieści się w granicach od ±0,1 mm do ±0,5 mm, a zalecany luz montażowy to 0,3 do 0,8 mm. Przy powtarzalnej produkcji seryjnej celuje się zwykle węziej: luz w przedziale 0,2 do 0,5 mm, a przekroczenie 0,8 mm często prowadzi do problemów z wypełnieniem spoiny.
W praktyce oznacza to, że tolerancje trzeba liczyć łącznie: odchyłka cięcia, odchyłka gięcia i dokładność przyrządu sumują się w szczelinę, którą widzi wiązka. Jeśli pierwszy raz układasz taki łańcuch wymiarowy, pomocny będzie praktyczny przewodnik po tolerancjach w obróbce, który dobrze tłumaczy, jak zapisywać i kontrolować odchyłki części współpracujących.
Kilka zasad, które sprawdzają się na hali:
Największy zysk z lasera pojawia się wtedy, gdy o spawaniu myśli się już przy projekcie CAD. Rysunek powinien jasno definiować tolerancję krawędzi, minimalny luz montażowy i wymagany kąt ukosowania, zamiast zostawiać ich interpretację operatorowi. Dopisek o gotowości krawędzi do spawania pozwala pominąć szlifowanie, pod warunkiem że cięcie odbywa się w azocie, który nie zostawia warstwy tlenkowej.
Zakłady, które przechodzą z TIG-u na laser, często traktują nową maszynę jako prosty zamiennik i nie zmieniają sposobu przygotowania detali. To błąd. Nawet śladowe ilości olejów i smarów w procesie laserowym powodują niestabilność procesu i porowatość spoiny, wyraźniej odczuwalne niż przy metodach łukowych. Konieczne jest też usunięcie tlenków i zgorzeliny ze strefy łączenia.
Sprawdzona kolejność przygotowania detalu ze stali nierdzewnej:
Główne wyzwanie przy wdrożeniu lasera to nie sama maszyna, ale zmiana nawyków zakładu: od rygorystycznej czystości po precyzyjne pasowanie. Tam, gdzie detale przychodzą z warstwą tlenków lub zanieczyszczeń, rozwiązaniem bywa czyszczenie laserowe przed spawaniem, bez chemii i bez ścierniwa.
Rozgrzana nierdzewka łączy się z tlenem z powietrza. Efektem są nalotowe barwy: od słomkowej, przez niebieską, po szarą. Im ciemniejszy kolor, tym grubsza warstwa tlenków i tym większe ryzyko, że odporność korozyjna w tym miejscu spadnie.
Przy spawaniu laserowym stosuje się zwykle argon albo azot. Kilka praktycznych obserwacji:
Dobra wiadomość jest taka, że wąska strefa wpływu ciepła lasera daje przebarwienia wąskie i jasne. Często wystarczy krótkie czyszczenie, a nie mozolne polerowanie całego pasa wokół spoiny.
Nie zawsze. Przy cienkich blachach z dobrym pasowaniem spawa się bez materiału dodatkowego, przetapiając same krawędzie. To najszybszy i najczystszy wariant.
Drut przydaje się w trzech sytuacjach: gdy szczelina zbliża się do górnej granicy tolerancji, gdy potrzebny jest nadlew lub spoina pachwinowa o określonym wymiarze oraz przy grubszych detalach z ukosem. Gatunek drutu dobiera się do materiału rodzimego, tak jak w innych metodach. Ręczne spawarki z podajnikiem drutu dają tu dużą elastyczność, ale drut nie zastępuje dobrego pasowania: maskuje błąd, a nie go usuwa.
Nie ma jednej tabeli parametrów, która zadziała na każdej maszynie. Moc, prędkość, położenie ogniska, częstotliwość i amplituda oscylacji (wobblingu) oraz wydatek gazu zależą od źródła lasera, głowicy, grubości, rodzaju złącza i pozycji spawania. Rozsądna droga wygląda tak:
W branżach, gdzie odbiorca wymaga udokumentowanej technologii, sam ładny wygląd spoiny nie wystarczy. Potrzebne są badania i uznanie technologii spawania, dlatego warto planować ten etap razem z zakupem maszyny.
Pamiętaj też o elementach eksploatacyjnych głowicy. Okienko ochronne chroni optykę przed odpryskami i oparami. Zabrudzone okienko pochłania część energii, a spoina traci przetop bez zmiany jakichkolwiek ustawień. Jeśli chcesz zrozumieć, dlaczego czystość i jakość optyki ma takie znaczenie, zajrzyj do technicznego omówienia roli szkła w laserach.
Spawarki laserowe do metali to urządzenia dużej mocy, a promieniowanie odbite od błyszczącej nierdzewki jest realnym zagrożeniem dla oczu i skóry, także osób postronnych. Pracodawca w Polsce musi przeprowadzić ocenę ryzyka zawodowego związanego ze sztucznym promieniowaniem optycznym. Zasady takiej oceny opisuje poradnik CIOP-PIB o ocenie ryzyka przy sztucznym promieniowaniu optycznym.
Certyfikat CE maszyny nie zwalnia z oceny stanowiskowej. Przy szybkich wdrożeniach najczęściej pomija się trzy rzeczy: odbicia od detalu i otoczenia, wydzielenie strefy pracy oraz blokady bezpieczeństwa. Operator potrzebuje okularów lub przyłbicy do spawania laserowego dobranej do długości fali i mocy lasera, a strefa pracy powinna być osłonięta ekranami lub kabiną. Gdy nie masz pewności, czy stanowisko spełnia wymagania, oceń je ze specjalistą BHP, zanim pierwszy raz uruchomisz laser w hali.
Od ponad 45 lat pracujemy z zakładami produkcyjnymi i w spawaniu laserowym widzimy ten sam schemat. Firma kupuje spawarkę, pierwsze spoiny na próbkach wyglądają świetnie, a potem w produkcji pojawiają się pory, niepełne przetopy i przebarwienia. Prawie nigdy winna nie jest maszyna. Winny jest łańcuch przed nią: krawędź po gilotynie, luz „na oko”, detal w folii i oleju.
Dlatego wdrożenie zaczynamy od procesu, a nie od pulpitu. Patrzymy, jak detal jest cięty, gięty i pasowany, jakie tolerancje da się utrzymać w seriach i gdzie warto przeprojektować złącze. Dobieramy technologię spawania, uczymy operatorów i, gdy klient tego potrzebuje, prowadzimy certyfikację spoin i technologii. Sami projektujemy i produkujemy nasze rozwiązania, więc dopasowanie stanowiska do detalu klienta to dla nas codzienność, a nie wyjątek.
Nasza rada dla producentów balustrad, bram, ogrodzeń, mebli i artykułów ze stali nierdzewnej: zanim policzysz, ile spoin dziennie zrobi laser, policz, ile minut tracisz dziś na szlifowanie i prostowanie. To tam zwykle leży największa oszczędność, a laser odda ją tylko wtedy, gdy krawędź i pasowanie będą przygotowane jak należy.
Jeśli spawasz nierdzewkę seryjnie i chcesz skrócić obróbkę po spawaniu, sprawdź naszą linię spawarek laserowych LaserWeld. Do wyboru jest ręczna spawarka laserowa LaserWeld, podstawowy model LaserWeld Basic oraz LaserWeld Pro w wersji 3w1. Konfigurację możesz przygotować w konfiguratorze LaserWeld PRO. Zapewniamy instalację maszyny, szkolenie operatorów, certyfikację spoin i technologii spawania oraz serwis i części zamienne.
Gdy krawędzie mają wychodzić gotowe do spawania, przyda się wycinarka LaserCut, a przy detalach z tlenkami lub zanieczyszczeniami oczyszczarka LaserClean z doborem parametrów czyszczenia. Przy dużych seriach rozważ automatyzację i robotyzację spawania, także na stanowiskach z cobotami ROKAE xMate. Więcej o samej metodzie znajdziesz w naszej bazie wiedzy o spawaniu laserowym.
Największe to wysokie wymagania co do pasowania i czystości detali oraz wyższy koszt inwestycji niż przy spawarce TIG czy MIG. Laser słabo radzi sobie z dużymi i zmiennymi szczelinami, a stanowisko wymaga oceny ryzyka i ochrony przed promieniowaniem. W zamian zakład zyskuje tempo, mniejsze odkształcenia i znacznie mniej obróbki po spawaniu.
Koszt zależy od grubości materiału, długości i rodzaju spoin, wielkości serii i wymagań dotyczących wykończenia. Przy własnej maszynie na koszt spoiny składają się energia, gaz, części eksploatacyjne i czas pracy operatora, a oszczędność pochodzi głównie z ograniczenia szlifowania i prostowania. Cenę maszyny najlepiej ustalić po przygotowaniu konfiguracji pod konkretne detale.
Przy cienkich blachach, widocznych spoinach i produkcji seryjnej laser daje najlepszy stosunek jakości do czasu pracy. TIG pozostaje dobrym wyborem przy pojedynczych sztukach i trudnym pasowaniu, a MIG przy grubszych konstrukcjach, gdzie wygląd spoiny ma mniejsze znaczenie. Wybór warto oprzeć na próbach na własnych detalach.
Nie zawsze. Cienkie blachy o dobrym pasowaniu spawa się bez materiału dodatkowego, przetapiając krawędzie. Drut stosuje się przy większych szczelinach, spoinach pachwinowych o określonym wymiarze i grubszych detalach z ukosem.
Tak, wdrożenie cobota do załadunku CNC się opłaca, jeśli zaczniesz od pilotażu na jednym stanowisku z powtarzalnym mocowaniem detalu. Skuteczność mierz poprzez OEE i czas cyklu. Przed uruchomieniem stanowiska zleć ocenę bezpieczeństwa i postępuj zgodnie z jej wynikami. Dla takiego pierwszego kroku proponujemy CoboCNC.
Krótko mówiąc:
- Średnie i duże serie z cyklami liczonymi w minutach szybciej zwracają inwestycję; przy cyklach kilkusekundowych lub skrajnym udźwigu lepiej sprawdzi się robot przemysłowy w wygrodzeniu.
- Każde stanowisko wymaga oceny ryzyka przez wykwalifikowanego specjalistę; jej wyniki określają zabezpieczenia, wygrodzenia oraz dokumentację zgodności, którą trzeba przygotować przed uruchomieniem.
- Przed pilotażem zmierz czas cyklu, OEE, przestoje i godziny operatora, a po nim porównaj te same wskaźniki w porównywalnych warunkach.
- Kalkulacja zwrotu powinna uwzględniać zakup, instalację, integrację, szkolenia i utrzymanie oraz osobno liczyć oszczędność czasu pracy i dodatkowy czas działania maszyny.
- Operatorzy powinni nauczyć się obsługi panelu sterującego, wyznaczania punktu centralnego narzędzia i podstaw diagnostyki; harmonogram przeglądów powinien przypisywać odpowiedzialność za chwytaki i czujniki.
Największy zysk to czas, w którym wrzeciono faktycznie pracuje. Cobot ładuje i rozładowuje detale między cyklami, więc maszyna nie czeka na operatora, a przerwy, zmiana i praca nocna przestają ograniczać produkcję. Warunek jest jeden: według praktyków automatyzacji CNC robot nie wyeliminuje przestojów, jeśli mocowanie detalu i bazowanie w obrabiarce nie są powtarzalne.
Zacznij od trzech pytań o proces, a dopiero potem wybieraj sprzęt:
Jest też czwarty warunek: zanim zapadnie decyzja o skali, zaplanuj pilotaż z mierzalnymi KPI. Branżowy opis kryteriów wyboru wskazuje te same obszary: chwytak, komunikację z CNC, bezpieczeństwo i przygotowanie detalu.
Specjaliści zalecają, by etapować projekt: pilotaż na jednym stabilnym stanowisku, pomiar KPI przed i po, a dopiero potem skalowanie.
Porada profesjonalisty: Do testów FAT dodaj celowo wadliwą sztukę, na przykład z zadziorem lub krzywo położoną na tacce. Zobaczysz, jak system zachowuje się przy błędzie, zanim zrobi to produkcja.
Automatyzacja nie zdejmuje z Ciebie odpowiedzialności: każde stanowisko musi przejść ocenę ryzyka zgodnie z normami, m.in. ISO 10218, ISO/TS 15066 i dyrektywą maszynową.
W przygotowaniu stanowiska przydają się też elementy otoczenia. Przykładowo maty gumowe pod maszyny CNC poprawiają ergonomię i stabilność miejsca pracy operatora.
Bez liczb przed wdrożeniem nie ocenisz efektów po nim. Zbierz dane baseline przez kilka reprezentatywnych zmian, a po pilotażu porównaj te same wskaźniki w tych samych warunkach.
Do kalkulacji dolicz koszty zakupu, instalacji, integracji, szkoleń i utrzymania, nie tylko cenę cobota. Rozsądnie zbuduj dwa scenariusze: zachowawczy, z samą oszczędnością godzin pracy, i szerszy, z dodatkowym uzyskanym czasem pracy maszyny.
Dla porządku odniesienia, średnia płaca operatora CNC w 2026 roku wynosi około 7 340 zł brutto miesięcznie. Pamiętaj, że cobot nie zastępuje człowieka, tylko zmienia jego zadania.
Rola operatora przesuwa się od ręcznego załadunku ku ustawianiu i nadzorowi procesu. Celem jest, by operator skupiał się na przezbrajaniu, kontroli jakości i optymalizacji programów, a nie na monotonnym załadunku.
Spotkasz dwie podstawowe konfiguracje: stabilne stanowisko przy jednej maszynie oraz mobilną platformę, która obsługuje kilka obrabiarek. Typowy zestaw zawiera:
Na stronie CoboCNC znajdziesz informacje o gotowym rozwiązaniu do obsługi maszyn CNC. Zobacz też nasze gotowe cele z cobotem. Przy planowaniu pamiętaj o dostępie do serwisu, częściach zamiennych i możliwości szybkiego przeprogramowania chwytów.
Mamy doświadczenie w automatyzacji i integracji robotów, i z tej praktyki wynika jedna rada: nie zaczynaj od całej hali. Pilotaż na jednym stanowisku pokazuje, gdzie naprawdę leży ryzyko: w mocowaniu, w komunikacji z maszyną czy w logistyce tacek. Dzięki temu można wcześniej wykryć problemy, zanim rozwiązanie zostanie wdrożone na większą skalę.
Prowadzimy projekt od koncepcji przez instalację po serwis i szkolenia, więc klient ma jednego partnera odpowiedzialnego za cały układ. Stanowisko, które przechodzi etapy po kolei, szybciej wchodzi w stabilną produkcję niż to, które od razu skalowano.
Z CoboCNC możesz skorzystać z gotowego rozwiązania zamiast budować układ od zera, a my dopasowujemy konfigurację do Twojej maszyny i detalu. Możesz zacząć od stanowiska pilotażowego z naszym wsparciem inżynieryjnym, szkoleniem operatorów i serwisem.
Sprawdź stronę CoboCNC i napisz do nas: przygotujemy ofertę pilotażu dla Twojej obrabiarki.
Robot i cobot różnią się przeznaczeniem oraz sposobem integracji. Wybór rozwiązania do załadunku CNC zależy od cyklu i detalu, a stanowiska nie uruchamiaj bez oceny bezpieczeństwa i wymaganych zabezpieczeń.
Nie zawsze. O tym, czy wygrodzenie jest potrzebne, decyduje ocena ryzyka według ISO 10218 i ISO/TS 15066, uwzględniająca prędkość, siły i trajektorię. Każde stanowisko trzeba ocenić osobno, jak podkreślają wytyczne dla automatyzacji CNC.
Widełki są szerokie i zależą od doświadczenia, branży i certyfikatów. Według jednego z zestawień mediana oscyluje między około 5 940 zł a 7 340 zł brutto, a według innego wynosi 8 500 zł brutto. Różnice wynikają z doboru źródeł i segmentów.
Od pomiaru baseline KPI i ustabilizowania mocowania detalu, a następnie od pilotażu na jednym stanowisku. Dopiero po potwierdzeniu stabilności ma sens skalowanie na kolejne maszyny.
OEE w spawalni to wskaźnik, który mówi, ile realnego czasu produkcyjnego zamienia się w dobre wyroby na stanowisku spawalniczym. Liczymy go według wzoru OEE = Dostępność × Wydajność × Jakość. Wynik poniżej 60% zwykle oznacza spore straty na przezbrojeniach, mikro przestojach albo brakach, a każdy punkt procentowy odzyskany w tym wskaźniku przekłada się na więcej dobrych spoin bez dodatkowych zmianowych godzin pracy.
Krótko mówiąc:
- W zmianie ośmiogodzinnej po odjęciu 90 minut przestojów dostępność wynosi 81,3%, wydajność 84,6%, jakość 94,5%, a OEE około 65%; największą stratę tworzy tu dostępność.
- Ręczne karty łatwo pomijają krótkie postoje, natomiast automatyczny pomiar spawarek MIG/MAG różnił się od ręcznego o około 4,5%, dlatego lepiej ujawnia rzeczywiste straty.
- Przez dwa tygodnie zbieraj dane bez zmian procesu, a następnie przetestuj usprawnienie na jednym gnieździe, by oddzielić jego efekt od naturalnych wahań produkcji.
- Automatyzacja i spawanie laserowe mogą obniżyć koszt jednostkowy o około 20–40%, lecz wymagają właściwego przygotowania detalu; oceniaj wdrożenie przez dostępność, wydajność i jakość.
Wskaźnik OEE (Overall Equipment Effectiveness) wprowadził Seiichi Nakajima jako element koncepcji TPM, czyli utrzymania maszyn w ruchu przez samych operatorów, a nie wyłącznie dział utrzymania. Chodziło o jedną liczbę, która łączy trzy odrębne rodzaje strat: czas, tempo i jakość, i nie pozwala schować słabego wyniku jednego parametru za dobrym wynikiem drugiego.
Dziś sposób definiowania i opisywania takich wskaźników porządkuje norma ISO 22400-2, która standaryzuje KPI dla zarządzania operacjami produkcyjnymi, w tym elementy składowe miar związanych z OEE. Dzięki temu dane z różnych gniazd spawalniczych, zmian i zakładów można ze sobą porównywać na tych samych zasadach.
Kluczowa cecha OEE to mnożenie, nie dodawanie składowych. Oznacza to, że słaby wynik jednego elementu psuje cały wskaźnik, nawet gdy pozostałe dwa wyglądają dobrze: dostępność 90%, wydajność 90% i jakość 90% dają łącznie tylko 72,9%, a nie 90%.
Spawalnie mają swoją specyfikę, która utrudnia pomiar:
Każdy ze trzech elementów OEE opisuje inny rodzaj straty i wymaga innych danych wejściowych.
Dostępność to udział czasu, w którym stanowisko faktycznie pracowało, w czasie, w którym powinno pracować. Liczymy ją jako czas pracy netto podzielony przez czas planowany. Typowe straty dostępności w spawalni to awarie podajnika drutu czy uchwytu, przezbrojenia przy zmianie detalu oraz mikroprzestoje, czyli krótkie, często niezgłaszane zatrzymania poniżej kilku minut.
Wydajność porównuje rzeczywisty czas cyklu z czasem nominalnym, określonym w dokumentacji procesu. Spada, gdy spawacz pracuje wolniej niż zakładano z powodu złej ergonomii stanowiska, niewygodnego dostępu do detalu albo słabego przygotowania materiału przed spawaniem.
Jakość to udział dobrych sztuk w całej wyprodukowanej partii. W spawaniu liczą się tu braki wymagające pocięcia złącza, poprawki po wadach spoiny i odkształcenia termiczne, które psują geometrię detalu. Parametry procesu, takie jak prąd, napięcie i prędkość podawania drutu, mają bezpośredni wpływ na ten wynik: zbyt szybkie spawanie bez odpowiedniego przygotowania zwykle pogarsza jakość szybciej, niż poprawia tempo.
Krok po kroku, dla jednej zmiany liczymy:
Porada profesjonalisty: zanim zaczniesz poprawiać OEE, przez dwa tygodnie tylko zbieraj dane bez ingerencji w proces: fałszywy start na błędnych liczbach kosztuje więcej czasu, niż zyskujesz na pierwszych poprawkach.
Żeby wyliczyć OEE wiarygodnie, potrzebujemy czterech grup danych z każdego stanowiska: czasu planowanego i przestojów z przyczyną, rzeczywistego czasu cyklu na sztukę, liczby sztuk wyprodukowanych oraz liczby sztuk odrzuconych z kodem wady.
W praktyce dane te zbiera się dwoma sposobami:
Różnica między tymi metodami jest mierzalna. Systemy automatycznego pomiaru OEE oparte na IoT dla spawarek MIG/MAG wykazują średnie odchylenie około 4,5% względem pomiarów ręcznych i lepiej wychwytują okresy nieoperacyjne, które w raportach papierowych często po prostu nie istnieją.
Integracja z systemem CMMS lub MES daje dodatkową korzyść: pozwala korelować epizody mikroprzestojów z konkretną przyczyną techniczną, na przykład zużyciem dyszy czy wadliwym podawaniem drutu. Dzięki temu utrzymanie ruchu przechodzi z modelu reaktywnego, gdzie naprawiamy po awarii, do modelu predykcyjnego, gdzie wymieniamy część zanim zawiedzie.
Załóżmy gniazdo spawalnicze pracujące na zmianie 8-godzinnej, czyli 480 minut czasu planowanego.
Wynik 65% jest zbliżony do przeciętnego poziomu w wielu zakładach, ale składowe pokazują, gdzie szukać poprawy: to dostępność ciągnie wynik najbardziej w dół, więc pierwszym krokiem powinno być ograniczenie przezbrojeń i mikroprzestojów, nie przyspieszanie cyklu spawania.
Poprawa OEE w spawalni rzadko wymaga jednego wielkiego projektu. Zwykle to seria mniejszych zmian, które razem dają skumulowany efekt.
Dla dostępności i skrócenia przezbrojeń pomaga standaryzacja przygotowania detali: jednolite mocowania, wcześniej przygotowane zestawy elementów i checklisty przed startem zmiany ograniczają czas szukania i regulacji. Autonomiczna konserwacja, czyli codzienne, krótkie czynności operatora (czyszczenie dyszy, kontrola drutu, sprawdzenie uchwytu), zmniejsza liczbę awarii, ale warto ją rozliczać jako zaplanowaną inwestycję czasu, a nie jako przestój obniżający wynik zmiany, inaczej operatorzy zaczną ją omijać.
Dla wydajności liczy się ergonomia: wysokość stołu, dostęp do detalu z dwóch stron i oświetlenie strefy spawania skracają czas pozycjonowania bez zmiany samych parametrów procesu.
Dla jakości kluczowe są procedury kontroli i szkolenia:
Porada profesjonalisty: zacznij od jednego gniazda pilotażowego, nie od całej spawalni naraz: łatwiej wtedy odróżnić efekt zmiany organizacyjnej od naturalnej zmienności produkcji.
Robotyzacja i spawanie laserowe działają na OEE inaczej niż zmiany organizacyjne, bo redukują zmienność, która jest głównym wrogiem każdego z trzech składników.
Robot spawalniczy powtarza tę samą trajektorię i te same parametry niezależnie od zmiany czy poziomu zmęczenia operatora, co bezpośrednio podnosi jakość i ogranicza poprawki. Spawanie laserowe dodatkowo skraca czas cyklu i ogranicza odkształcenia termiczne, bo wprowadza mniej ciepła w materiał niż klasyczne metody łukowe.
Przejście na spawanie laserowe i automatyzację może obniżyć koszt jednostkowy o około 20 do 40%, głównie dzięki skróceniu przezbrojeń i większej powtarzalności jakości, choć warunkiem jest odpowiednie przygotowanie detalu i dobór parametrów do konkretnego materiału.
Zwrot z takiej inwestycji warto śledzić przez te same trzy składowe OEE przed i po wdrożeniu, a nie tylko przez liczbę wyprodukowanych sztuk: wzrost wydajności bez wzrostu jakości często oznacza, że problem tylko się przesunął w czasie.
Samo wdrożenie wskaźnika nie wystarczy, jeśli organizacja nie zmieni sposobu myślenia o danych.
Wdrożenia TPM w spawalniach, takie jak opisane w studium przypadku spawalni Volkswagen Poznań, pokazują, że systematyczne śledzenie OEE i automatyczne raportowanie przyczyn postojów realnie poprawia dostępność linii w dłuższym okresie, nie tylko w pierwszych tygodniach po wdrożeniu.
Projektujemy i produkujemy maszyny spawalnicze oraz zrobotyzowane stanowiska, które adresują wszystkie trzy składowe OEE jednocześnie, nie tylko tempo produkcji.
Każde z tych rozwiązań wspieramy od projektu przez instalację po serwis i szkolenia operatorów, żeby wzrost OEE utrzymał się po zakończeniu wdrożenia, a nie tylko w pierwszym miesiącu.
Z doświadczenia wdrożeń automatyzacji spawania widać jedną powtarzającą się prawidłowość: największy i najszybszy skok OEE przynosi nie przyspieszenie cyklu, a eliminacja mikroprzestojów i standaryzacja przygotowania detalu. Firmy, które najpierw inwestują w powtarzalność procesu, a dopiero potem w szybkość, osiągają trwalszy wynik. Pułapką jest traktowanie OEE jako liczby do podciągnięcia na pokaz, a nie jako mapy realnych strat: wskaźnik liczony bez zaufania operatorów do systemu raportowania zawsze będzie fałszywie wysoki.
Wiemy, że żadna poprawa OEE nie zaczyna się od zakupu maszyny, tylko od zrozumienia, która ze trzech składowych, dostępność, wydajność czy jakość, realnie ogranicza wynik na konkretnym stanowisku. Dlatego nasz zespół zaczyna współpracę od analizy procesu spawania, zanim zaproponujemy konkretne rozwiązanie.
Jeśli straty wynikają z przestojów i warunków pracy, mobilny odciąg spawalniczy BoxAir BXW Duo porządkuje stanowisko bez trwałej instalacji w hali. Jeśli problemem jest zmienność jakości między operatorami, cela spawalnicza z cobotem CR i CoboWeld dają powtarzalność, którą trudno osiągnąć ręcznie przy dużych seriach.
Umów się na rozmowę o audycie swojego stanowiska spawalniczego i sprawdź, które rozwiązanie realnie podniesie Twój wynik OEE: odwiedź stronę automatyzacji i robotyzacji spawania JM-TRONIK, żeby zobaczyć pełen zakres oferty.
OEE liczymy, mnożąc trzy wskaźniki: dostępność (czas pracy netto podzielony przez czas planowany), wydajność (czas teoretyczny podzielony przez czas rzeczywisty) i jakość (sztuki dobre podzielone przez wszystkie wyprodukowane). Wynik końcowy to iloczyn tych trzech wartości, zawsze niższy niż najsłabszy z nich.
OEE, czyli Overall Equipment Effectiveness, to wskaźnik mówiący, jaki procent zaplanowanego czasu produkcji zamienia się w dobre wyroby przy pełnej prędkości procesu. Łączy w jednej liczbie straty czasu, tempa i jakości, więc wysoki wynik w jednym obszarze nie maskuje problemów w pozostałych.
Wzór brzmi: OEE = Dostępność × Wydajność × Jakość, gdzie każdy składnik wyrażamy jako wartość procentową lub ułamek między 0 i 1. Wiele zakładów produkcyjnych notuje średnie OEE na poziomie około 60%, podczas gdy poziom uznawany za referencyjny sięga około 85%.
Wydajność obliczamy, dzieląc teoretyczny czas potrzebny na wyprodukowanie danej liczby sztuk (liczba sztuk razy nominalny czas cyklu) przez rzeczywisty czas pracy netto. Niska wydajność zwykle wskazuje na problemy z ergonomią stanowiska, przygotowaniem detalu lub ustawieniami procesu, nie tylko na tempo pracy operatora.
Systemy automatyczne oparte na czujnikach i IoT dają zazwyczaj dokładniejszy obraz, bo wychwytują mikroprzestoje, które w raportach ręcznych często są pomijane lub zaokrąglane. Badania nad spawarkami MIG/MAG wskazują na odchylenie około 4,5% między pomiarem automatycznym a ręcznym, co w praktyce oznacza wyraźnie lepszą identyfikację przyczyn strat.
Najpierw ustaw parę moc i prędkość, bo razem decydują o energii liniowej w J/mm, a dopiero potem korygujesz pozycję ogniska. Cienkie blachy wymagają wyższej prędkości i niższej mocy, grubsze przekroje odwrotnie: więcej mocy i wolniejszy ruch. Aluminium potrzebuje zwykle większej mocy niż stal nierdzewna przy tej samej grubości, ze względu na odbicie wiązki i wyższą przewodność cieplną. Zakresy startowe omówiono w tabeli referencyjnej niżej.
Krótko mówiąc:
- Kluczową rolę odgrywa gęstość mocy lasera, a nie sama moc znamionowa, ponieważ wpływa na stabilność procesu i charakter spoiny.
- Dla aluminium konieczne jest dostosowanie mocy i prędkości do grubości, przy czym ważne jest także użycie gazu osłonowego odpowiedniego do materiału.
- Przy zmiennych warunkach montażowych lepiej rozogniskować wiązkę niż zwiększać moc, aby uniknąć defektów i poprawić powtarzalność spawów.
- Ustawienia startowe dla stali nierdzewnej obejmują niższą energię i wyższą prędkość, z doborem gazu azot lub argon w zależności od wymaganej odporności na korozję.
- Kontrolowanie odległości ogniska od powierzchni i kolejność regulacji parametrów od prędkości, przez ognisko, po moc, pozwala na bardziej precyzyjne i stabilne prace laserowe.
Moc lasera do spawania to tylko punkt wyjścia. Liczy się gęstość mocy, czyli moc podzielona przez powierzchnię plamki, wyrażana w W/cm². Dwa lasery o tej samej mocy nominalnej, ale różnej średnicy plamki, dają zupełnie inny wynik na materiale.
Powyżej pewnego wysokiego progu gęstości mocy proces przechodzi w tryb keyhole: wiązka wytwarza kanał parowy, spoina jest głęboka i wąska. Poniżej pewnego niższego progu dominuje tryb przewodzeniowy, gdzie ciepło rozprasza się na boki, a spoina wychodzi szeroka i płytka. Między tymi wartościami leży strefa przejściowa, w której niewielka zmiana prędkości albo ogniskowania przesuwa charakter spoiny w jedną albo drugą stronę. Przegląd naukowy dotyczący wpływu parametrów lasera na spawanie potwierdza, że właśnie gęstość mocy, a nie sama moc znamionowa, rozstrzyga o stabilności procesu.
Energia liniowa (J/mm), czyli moc podzielona przez prędkość spawania, jest parametrem, który realnie kontrolujesz na produkcji. Zwiększasz ją, zwalniając ruch głowicy albo podnosząc moc, zmniejszasz, robiąc odwrotnie.
Pozycja ogniska względem powierzchni materiału zmienia wynik silniej, niż większość inżynierów się spodziewa:
Porada profesjonalisty: zanim zmienisz moc, spróbuj przesunąć ognisko o pół milimetra. Kontrola odległości ognisko-materiał często rozwiązuje problem szybciej niż dodawanie watów.
Tryb impulsowy różni się od trybu ciągłego tym, że pozwala kontrolować czas trwania i częstotliwość impulsu niezależnie od prędkości ruchu. Zbyt wysoka częstotliwość przy niewłaściwym czasie przerwy między impulsami bywa jedną z głównych przyczyn porowatości, bo gaz w jeziorku spawalniczym nie ma czasu uciec przed kolejnym cyklem.
Aluminium zachowuje się inaczej niż stal głównie z dwóch powodów: odbija znaczną część promieniowania o długości 1064 nm, zwłaszcza w stanie zimnym i przy błyszczącej powierzchni, a jego przewodność cieplna jest kilka razy wyższa niż stali. Te dwie właściwości opisuje analiza właściwości termicznych aluminium, która tłumaczy, dlaczego ciepło ucieka z obszaru spawania szybciej, niż zdążysz je wykorzystać do stopienia materiału.
Praktyczna sekwencja ustawień startowych dla aluminium wygląda tak:
Te orientacyjne zakresy mocy potwierdza również praktyczny przewodnik dotyczący parametrów spawania aluminium, choć konkretne wartości różnią się w zależności od typu głowicy i konstrukcji lasera.
Pierwsze testy warto robić na próbkach identycznej grubości co produkt finalny, obserwując przekrój spoiny pod kątem porowatości i głębokości przetopu. Jeśli spoina jest zbyt wąska i głęboka z widocznymi pęcherzykami, zmniejsz prędkość zamiast zwiększać moc, to zwykle stabilizuje jeziorko.
Stal nierdzewna potrzebuje mniej energii niż aluminium przy tej samej grubości, bo nie odbija wiązki w takim stopniu i ma niższą przewodność cieplną. To oznacza niższą moc lub wyższą prędkość spawania laserowego bez ryzyka niedotopienia.
Typowe zakresy startowe dla stali nierdzewnej wyglądają następująco:
Gaz osłonowy ma tu inne zadanie niż przy aluminium: azot chroni przed utlenianiem i bywa preferowany przy elementach kontaktujących z żywnością lub wymagających estetycznego wykończenia, argon działa dobrze przy większości zastosowań ogólnych. Przegrzanie strefy wpływu ciepła to główny wróg właściwości mechanicznych stali nierdzewnej, ponieważ zbyt wysoka energia liniowa wypala chrom z warstwy wierzchniej i osłabia odporność na korozję. Krótszy czas oddziaływania wiązki przy wyższej prędkości chroni ten balans lepiej niż redukcja samej moc.
Parametry ustalone na próbce rzadko przenoszą się bez zmian na produkcję seryjną. Realne detale mają luzy montażowe, powierzchnie z zadziorami i różne mocowania, a każdy z tych czynników wymusza korektę.
Technologię wobble opisują producenci głowic laserowych jak IPG Photonics, wskazując, że oscylacja realnie poszerza okno procesowe i redukuje wymagania co do precyzji przygotowania krawędzi.
Porada profesjonalisty: zapisuj energię liniową razem ze zdjęciem przekroju każdej próbki testowej. Ten jeden zwyczaj skraca czas debugowania procesu z godzin do minut, bo widzisz od razu, który parametr odpowiada za dany defekt.
Wartości poniżej pochodzą z testów praktycznych i stanowią punkt wyjścia, nie gotową receptę. Każda maszyna i głowica ma własną charakterystykę, więc traktuj je jako pierwszy krok kalibracji.
Sekwencja kalibracji wygląda tak:
Ta kolejność (prędkość, potem ognisko, potem moc) zapobiega sytuacji, w której trzy parametry zmieniają się jednocześnie i nikt nie wie, co naprawiło problem. Zalecenie iteracyjnego testowania z rejestracją parametrów potwierdza również analiza wpływu mocy lasera na proces spawania.
Porowatość zwykle wynika z zabrudzonej powierzchni, zbyt wysokiej częstotliwości impulsu albo złego doboru gazu osłonowego. Pierwsza korekta: zwolnij prędkość i sprawdź przepływ gazu, zanim zmienisz moc.
Brak przetopu oznacza zbyt niską energię liniową, więc zwiększ moc albo zwolnij ruch głowicy. Nadtopienie i przepalenie to odwrotny problem, rozogniskowanie wiązki albo przyspieszenie prędkości spawania laserowego pomaga szybciej niż redukcja moc.
Ponad 45 lat pracy przy automatyzacji procesów przemysłowych nauczyło zespół Jm-tronik jednej rzeczy: parametry spawania laserowego trzeba dopasować do konkretnego stanowiska, nie do tabeli z internetu. Integracja spawarki z robotyzacją zmienia dostęp do ognisk mocowań i wymusza inne ustawienia startowe niż praca ręczna.
Przed produkcją seryjną zespoły techniczne stosują checklisty kalibracyjne: sprawdzenie czystości optyki, test energii liniowej na próbce referencyjnej i weryfikację przepływu gazu przy pełnej prędkości robota. Czytelnicy zainteresowani konkretną konfiguracją mogą poprosić o demonstrację na materiale własnej produkcji.
Najczęstszy błąd, jaki widuję u inżynierów zaczynających pracę z parametrami spawania laserowego, to ignorowanie ogniska i odruchowe zwiększanie mocy przy każdym problemie. Moc jest najłatwiejszym parametrem do zmiany, ale rzadko najlepszym. Zalecam prowadzić prosty dziennik testów: materiał, grubość, moc, prędkość, ognisko, gaz i wynik. Po dziesięciu próbach masz własną bazę danych lepszą niż dowolna tabela startowa. Przed wdrożeniem produkcyjnym sprawdź trzy rzeczy: stabilność mocowania, czystość optyki i powtarzalność wyniku na pięciu kolejnych próbkach.
Testy opisane wyżej mają sens tylko wtedy, gdy maszyna daje powtarzalną kontrolę nad mocą, prędkością i ogniskiem. Jm-tronik projektuje i produkuje spawarki laserowe z myślą o tej powtarzalności, a nie o samej mocy znamionowej na etykiecie.
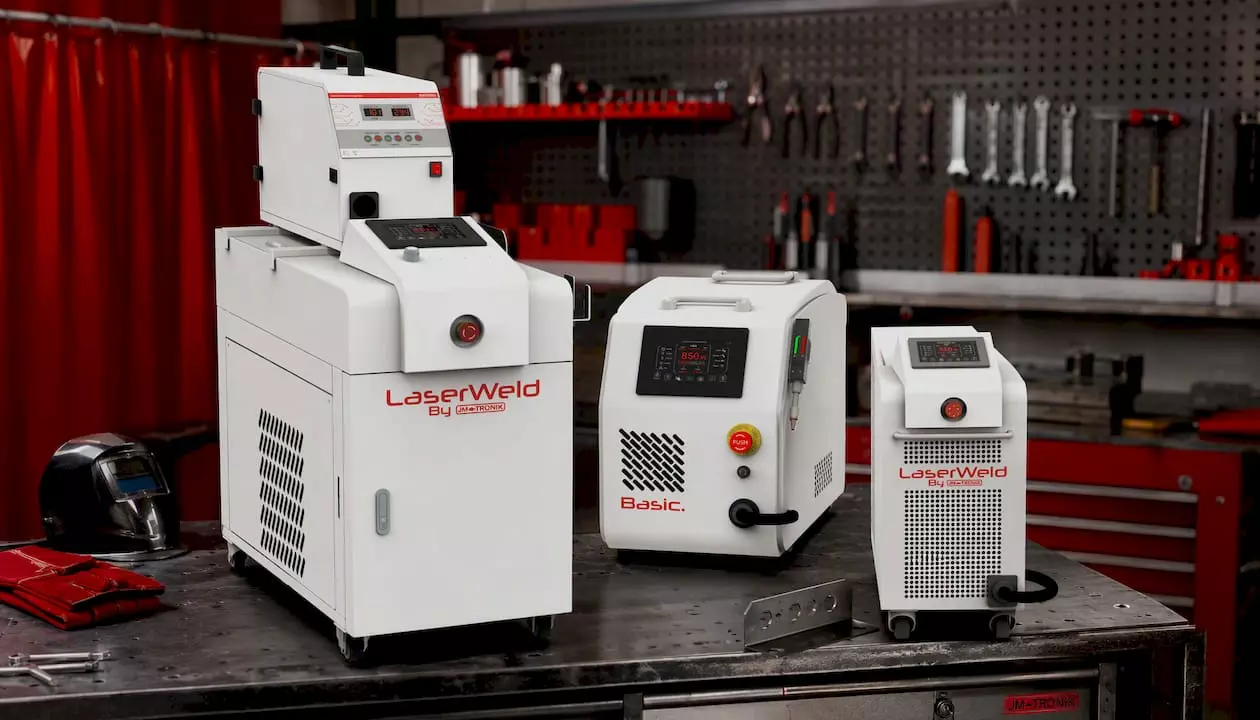
Ręczna spawarka laserowa LaserWeld sprawdza się przy elementach o zmiennej geometrii, gdzie operator musi reagować na bieżąco, korygując kąt i odległość od materiału. Spawarka LaserWeld Basic to wybór dla stanowisk produkcyjnych o ustalonym asortymencie, gdzie parametry startowe raz skalibrowane działają na wielu partiach. Mini spawarka LaserWeld pasuje do warsztatów prototypowych i mniejszych zakładów, gdzie liczy się kompaktowa obudowa i niższy próg wejścia w technologię laserową.
Pełny przegląd modeli i danych technicznych znajdziesz w ofercie spawarek laserowych LaserWeld. Jeśli obróbka obejmuje też wycinanie elementów przed spawaniem, sprawdź też wycinarki laserowe LaserCut, gdzie te same zasady gęstości mocy i prędkości decydują o jakości krawędzi. Skontaktuj się z Jm-tronik, żeby zamówić audyt procesu i test parametrów na materiale z Twojej produkcji.
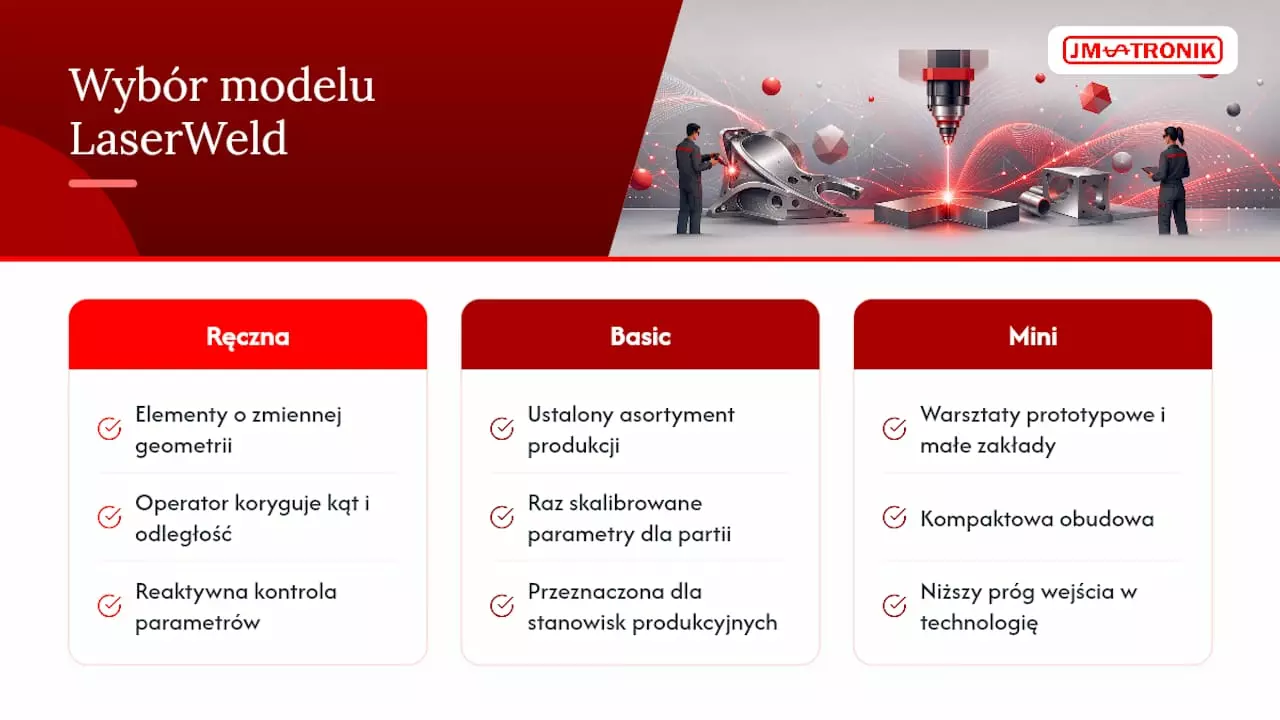
Przegląd naukowy w NCBI PMC wyjaśnia mechanikę gęstości mocy na poziomie badawczym. Dane materiałowe o aluminium z material-properties.org i normy ISO dotyczące technologii laserowej stanowią bazę normatywną. Praktyczne zakresy mocy dla aluminium znajdziesz w przewodniku od JM-TRONIK.
Wrzesień tuż za rogiem! 📅 Zapraszamy na 𝗧𝗮𝗿𝗴𝗶 𝗪𝗲𝗹𝗱 𝗧𝗲𝗰𝗵 𝗘𝘅𝗽𝗼 𝟮𝟬𝟮𝟱! 🚀
📍 Ptak Warsaw Expo – Nadarzyn – Targi Weld Tech Expo
📆 𝟮–𝟰 września 𝟮𝟬𝟮𝟱
🏛 Hala D, Stoisko D4.02
Na naszym stoisku zobaczysz na żywo:
🤖 𝗖𝗼𝗯𝗼𝘁 spawalniczy 𝗖𝗥𝟭𝟮 na bramie GPPH z źródłem spawalniczym ESAB Aristo 500
🧲 𝗖𝗼𝗯𝗼𝘁 𝗖𝗥𝟳 od ROKAE Robotics na magnetycznej podstawie – mobilne i elastyczne spawanie
⚡ Spawarki laserowe 𝗟𝗮𝘀𝗲𝗿𝗪𝗲𝗹𝗱 – od kompaktowych po profesjonalne systemy
🔥 Stanowisko spawania laserowego na żywo z odciągiem Menegon – czysto, precyzyjnie, nowocześnie
-> Przyjdź, porozmawiaj z naszym zespołem, zobacz możliwości najnowszych rozwiązań i przekonaj się, jak możemy usprawnić Twoją produkcję! 💥✨
🌿 Przemysłowa Wiosna w pełnym rozkwicie! 🌿
Pierwszy dzień STOM-Spawalnictwo 2025 za nami, a nasze stoisko JM-TRONIK cieszy się ogromnym zainteresowaniem! 🚀 Przedstawiamy innowacyjne rozwiązania z zakresu spawania laserowego oraz robotyki przemysłowej, które rewolucjonizują produkcję i automatyzację.
🔥 Największą uwagę przyciągnęły:
🔹 Spawanie laserowe – precyzja, szybkość i jakość, które zmieniają standardy przemysłowe. Kompletne stanowisko do spawania laserowego w wyposażone w niezawodną filtro-wentylację
🤖 Cobot do paletyzacji – inteligentna automatyzacja logistyki w nowoczesnych zakładach.
⚡ Cobot spawalniczy z systemem ESAB – elastyczne i wydajne rozwiązanie dla zakładów produkcyjnych.
📢 Zapraszamy na kolejne dni targów!
Czekamy na Was przy kawie ☕ i gotowi do prezentacji naszych systemów od 9:00 do 17:00 – aż do piątku!
Przyjdź, zobacz i przekonaj się, jak nowoczesne technologie mogą usprawnić Twoją produkcję!
📍 Stoisko 2-A06 | STOM-spawalnictwo | Targi Kielce
#STOM2025 #TargiKielce #PrzemysłowaWiosna #Automatyzacja #SpawanieLaserowe #Robotyzacja
Urlopy, urlopy, a zaraz wrzesień! 📅
Nadchodzą Targi Weld Tech Expo! 🚀
Odwiedź nas w Ptak Warsaw Expo – Nadarzyn koło Warszawy, w dniach 3-5.09.2024, Hala D, Stoisko 2.05B.
Zobacz na żywo spawarki laserowe LaserWeld, coboty do spawania HCR Hanwha Robotics ze źródłem spawalniczym ESAB i wiele więcej innowacji spawalniczych! 🔥✨
Nie przegap tej okazji! 💥
#WeldTechExpo TargiSpawalnicze #LaserWeld #Hanwha #ESAB #Innowacje #PtakExpo
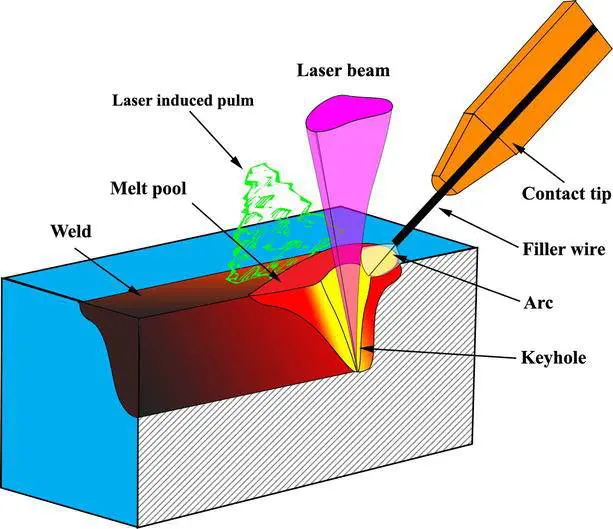
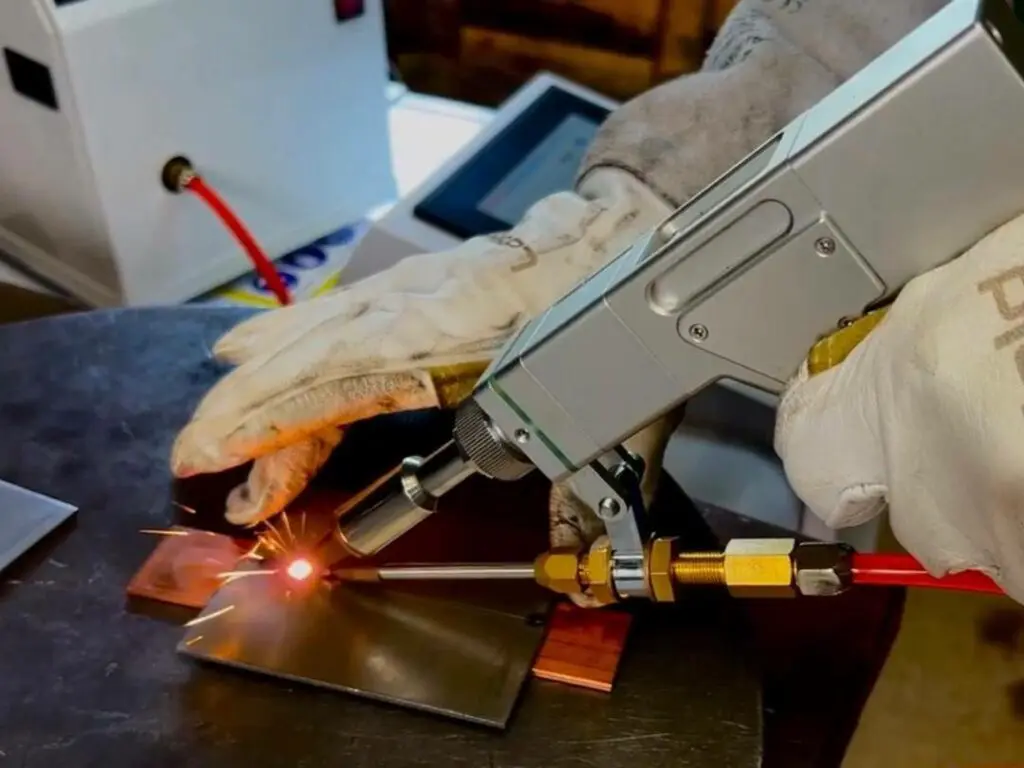
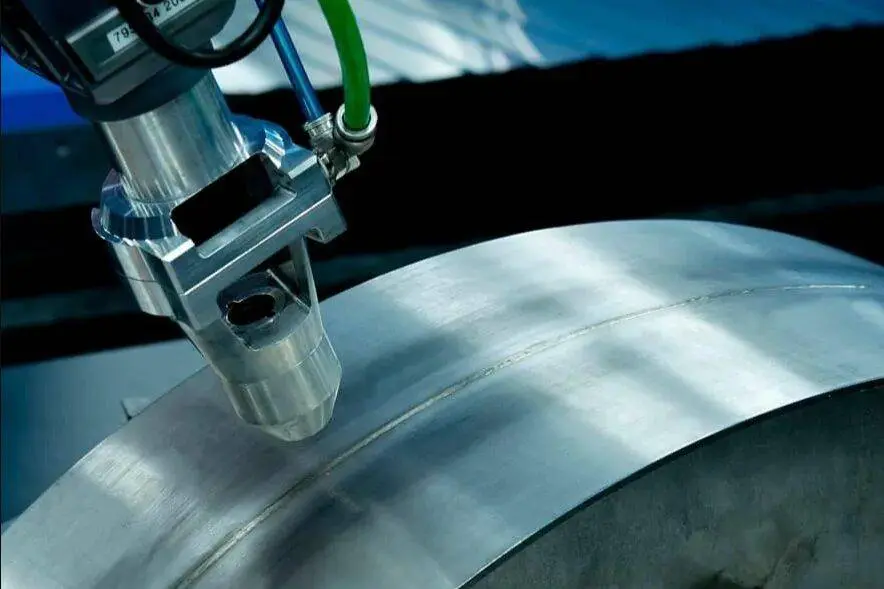
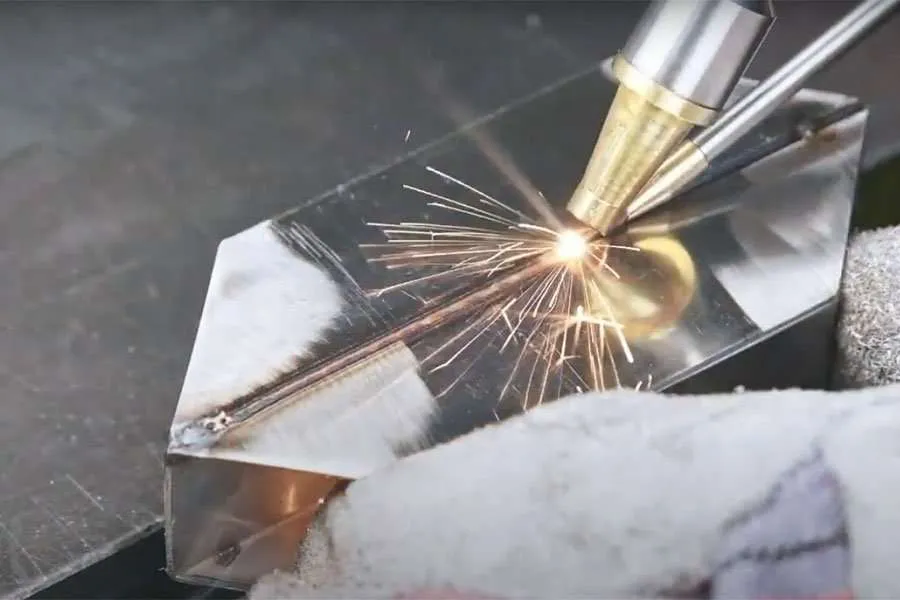

🤝 Współpracujemy z najlepszymi na świecie 🌐 –
od renomowanych dostawców z branży źródeł laserowych GW laser,
przez wysokiej jakości chłodnice, po zaawansowane oprogramowanie i precyzyjne roboty NACHI, aż po innowacyjne wrzeciona. To dzięki tym partnerstwom możemy zapewnić naszym klientom najwyższej jakości rozwiązania.
👌 Jakość – dbamy o to, aby nasze produkty były wykonane z najwyższą precyzją i zgodnie z najwyższymi standardami jakości, zapewniając naszym klientom satysfakcję i pewność co do ich trwałości i skuteczności.
🔒 Gwarancja – świadczymy naszym klientom pewność i bezpieczeństwo poprzez udzielanie solidnych gwarancji na nasze produkty, co daje im spokój i zaufanie podczas korzystania z naszych rozwiązań.
🛠️ Serwis – nasz dedykowany zespół serwisowy stoi na straży sprawności i wydajności naszych produktów, zapewniając szybką i profesjonalną pomoc w przypadku ewentualnych problemów czy konieczności konserwacji.
Te wartości stanowią fundament naszej firmy, napędzając nas do ciągłego rozwoju i osiągania sukcesów. 💪
🌐 Odwiedź naszą stronę, aby dowiedzieć się więcej: https://jm-tronik.eu
#Jakość #Gwarancja #Serwis #Innowacyjność #Rodzinność #Polskość #Biznes #JMTRONIK #laserweld #spawarkalaserowa #plotercnc #jmtronic
🏅Wyróżnienie Targi Kielce STOM-Spawalnictwo 2024! 🌟
Cieszymy się ogromnie z ogłoszenia, że spawarka laserowa LaserWeld, produkowana przez JM-TRONIK i wystawiona na targach przez CoRobotics, została wyróżniona na tegorocznych targach STOM-Spawalnictwo !
Ogromnie nas cieszy, że branża docenia nasz wkład w dziedzinie technologii spawalniczych. Nasza spawarka laserowa LaserWeld to efekt ciężkiej pracy, pasji oraz zaangażowania całego zespołu w tworzenie innowacyjnych rozwiązań dla przemysłu 4.0.
Dzięki zaawansowanej technologii laserowej fiber, LaserWeld oferuje niezrównaną precyzję, efektywność i jakość spawania, co przynosi korzyści zarówno dla produkcji, jak i dla środowiska. To kolejny krok w naszym dążeniu do rewolucjonizacji procesów produkcyjnych i wspierania rozwoju przemysłu.
Chcielibyśmy serdecznie podziękować wszystkim, którzy odwiedzili stoisko CoRobotics na targach STOM i poświęcili czas na zapoznanie się z naszymi produktami.
Szczególne słowa uznania kierujemy w stronę Jerzego Matiakowskiego, założyciela JM-TRONIK w 1981 roku, który również odwiedził nasze stoisko. Dziękujemy również Janowi Matiakowskiemu za kontynuację tego wspaniałego dzieła. Nasza wdzięczność kierowana jest także w stronę Was – Wasze zainteresowanie i wsparcie stanowią ogromną motywację dla nas do dalszego doskonalenia i innowacji.
Gratulujemy również wszystkim innym laureatom i wyróżnionym na tegorocznych targach STOM! To wydarzenie podkreśla siłę i dynamikę polskiego sektora przemysłowego.
Pozdrawiamy,
Zespół JM-TRONIK
#stom2024 #spawalnictwo #laserweld #spawarkalaserowa #targikielce
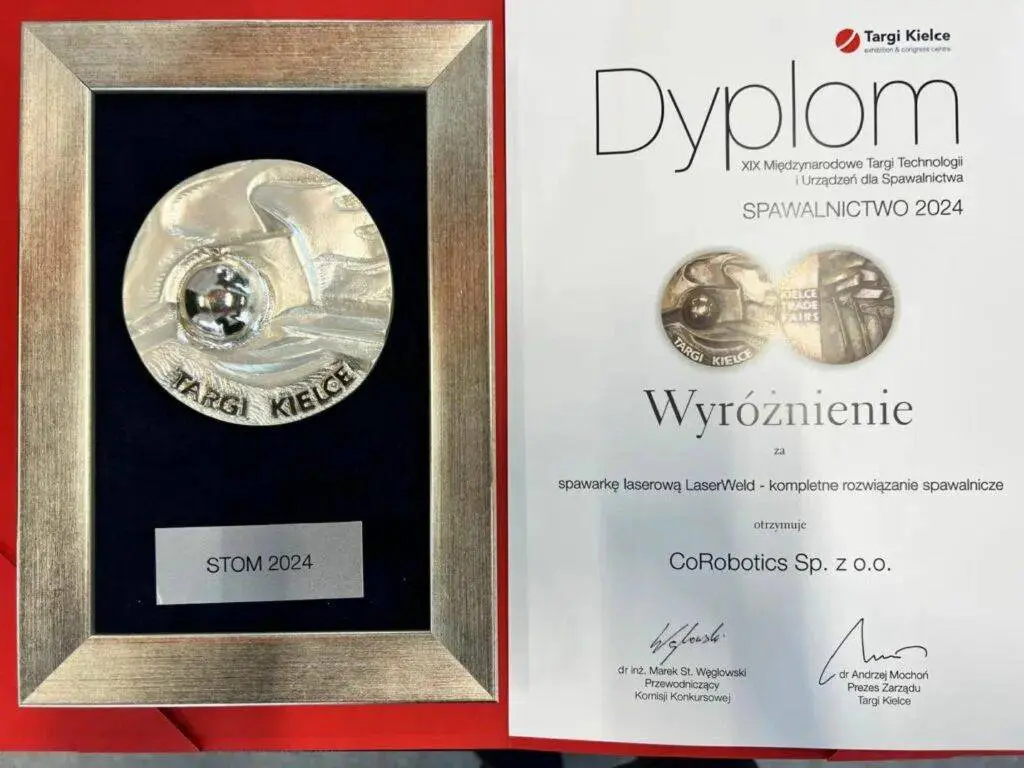
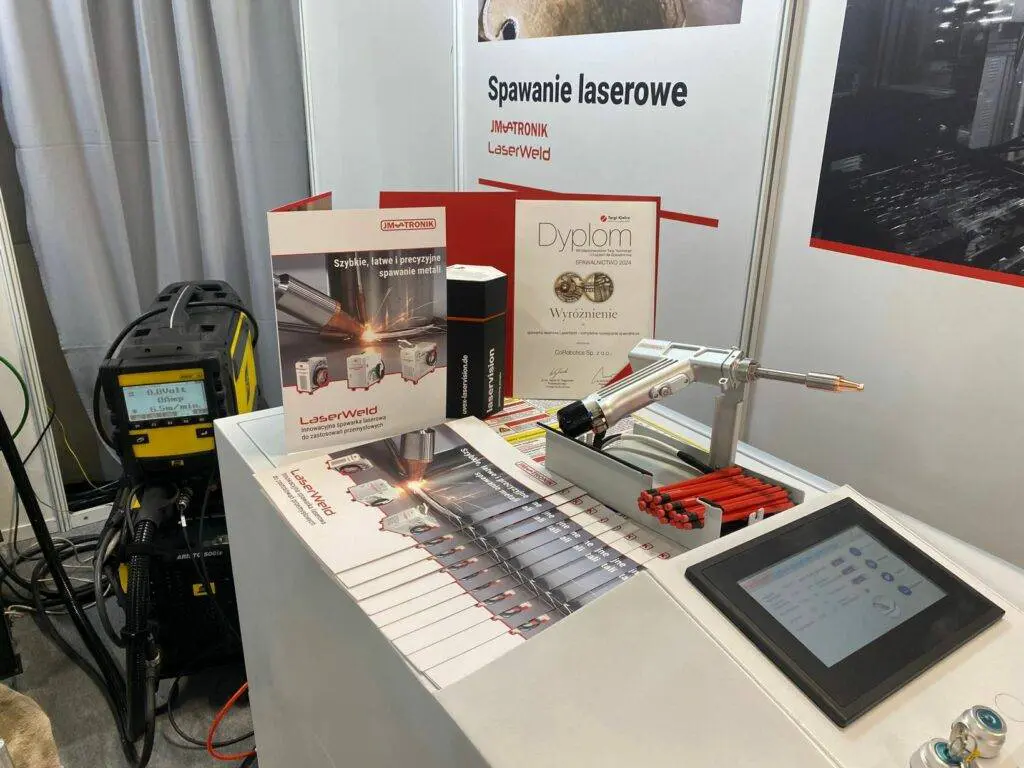

🚀 Dziś rozpoczęliśmy targi Przemysłowa Wiosna STOM 2024!
🏪Zapraszamy Cię serdecznie do odwiedzenia nas na stoisku A33 w hali A, gdzie prezentujemy najnowsze rozwiązania spawania laserowego i najnowszą spawarkę laserową LaserWeld.
💡Poznaj świat innowacyjnych maszyn i urządzeń, które mogą zrewolucjonizować Twoją produkcję. Nasz zespół ekspertów czeka, aby odpowiedzieć na Twoje pytania i omówić, jak nasze produkty mogą wpłynąć na rozwój Twojej firmy.
🔧Do zobaczenia na targach STOM-Laser w Kielcach! 🔧
#jmtronik#Laserweld#TargiKielce#STOMlaser#przemysł#technologia


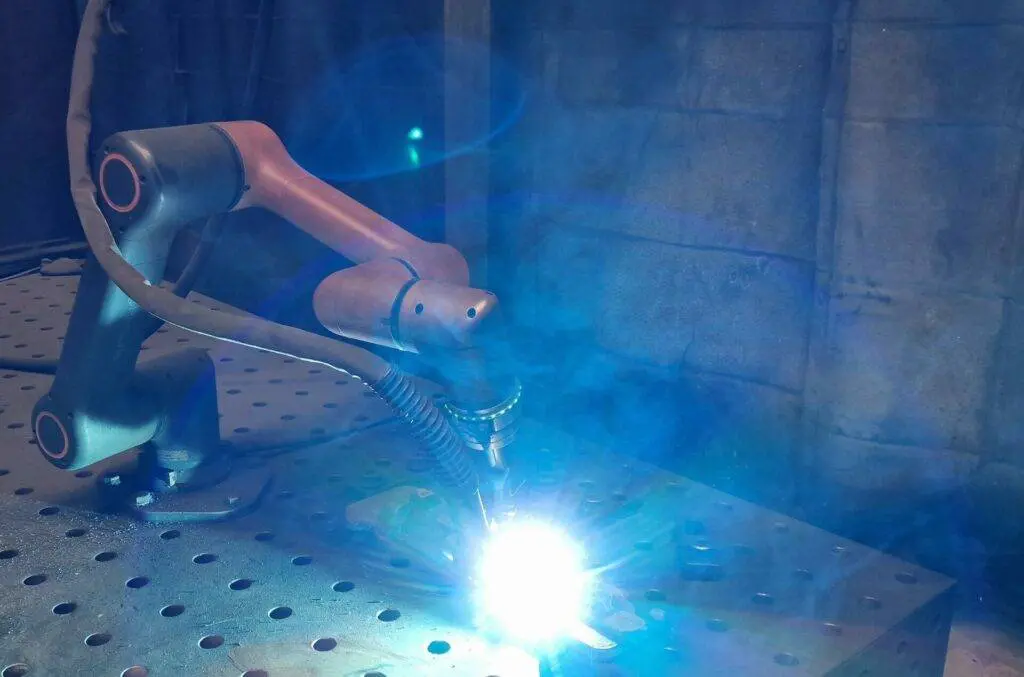



 United States
