Chwytak dobiera się od detalu, nie od katalogu. Najpierw opisujesz, co robot ma chwycić (masa, kształt, materiał, powierzchnia), jak szybko i dokąd ma to przenieść, a dopiero potem wybierasz typ chwytaka: mechaniczny, próżniowy albo magnetyczny. Na końcu sprawdzasz trzy liczby: siłę chwytu z zapasem na przyspieszenia, łączną masę chwytaka i detalu względem udźwigu cobota oraz czas cyklu. Poniżej pokazujemy ten proces krok po kroku, z przykładowymi obliczeniami i typowymi zastosowaniami z zakładów produkujących w metalu, pakujących i paletyzujących.
Krótko mówiąc
- Zacznij od karty detalu: wymiary, masa, geometria, sztywność, porowatość, zabrudzenia i tolerancje decydują o typie chwytaka.
- Chwytaki mechaniczne (pneumatyczne lub elektryczne) trzymają detal siłą tarcia albo kształtem, próżniowe pracują na gładkich powierzchniach, magnetyczne tylko na stali ferromagnetycznej.
- Siłę chwytu licz z zapasem na przyspieszanie, hamowanie i zmiany kierunku. Bez tego detal wysunie się przy pierwszym szybszym ruchu.
- Udźwig cobota obejmuje chwytak, detal i przesunięcie środka masy. Ciężki chwytak zabiera udźwig i wydłuża cykl.
- Przed produkcją przetestuj chwytak na prawdziwych detalach i oceń ryzyko całej aplikacji, a nie samego robota.
Spis treści
- Od czego zacząć: detal, proces i otoczenie
- Typy chwytaków do cobotów i ich zastosowania
- Siła chwytu: jak policzyć zapas
- Masa chwytaka a udźwig cobota
- Zasilanie, sterowanie i mocowanie
- Chwytak a zastosowanie w przemyśle
- Testy i bezpieczeństwo przed startem produkcji
- Jak my podchodzimy do doboru chwytaka
- Stanowisko z cobotem dobrane do twojego detalu
- Najczęstsze pytania
- Źródła
Od czego zacząć: detal, proces i otoczenie
Chwytak jest bezpośrednim łącznikiem robota z detalem i procesem, dlatego jego wybór zaczyna się od zastosowania. Branżowe opracowanie Elektrotechnika AUTOMATYKA wskazuje te same kryteria, które sprawdzamy przy każdym projekcie: rodzaj, wymiary, masę i kształt detalu, charakter operacji, udźwig robota, warunki środowiskowe oraz siły zewnętrzne działające na detal.
W praktyce warto spisać odpowiedzi na kilka pytań, zanim otworzysz jakikolwiek katalog:
- Jaki jest detal? Masa (najlżejszy i najcięższy wariant), wymiary, geometria, sztywność. Czy jest płaski, obły, sprężysty, porowaty (karton, worek, tkanina)?
- Z czego jest wykonany i w jakim stanie trafia do robota? Stal czarna, nierdzewna, aluminium, tworzywo. Czy jest naoliwiony, zapylony, mokry, gorący, pomalowany?
- Jaki ruch wykonuje robot? Tylko przeniesienie z punktu A do B, czy także obrót, odwrócenie, włożenie w uchwyt CNC z tolerancją dziesiątych części milimetra?
- Jaki jest wymagany czas cyklu? Ile sztuk na godzinę, ile ruchów na sztukę.
- Jak detal jest podawany? Z palety, z przenośnika, z pojemnika luzem, z prasy krawędziowej. Czy jego położenie jest powtarzalne?
- Co jest dostępne przy stanowisku? Sprężone powietrze (ciśnienie, jakość), zasilanie, miejsce na zawory i przewody.
- Jak często zmienia się asortyment? Jedna referencja przez lata czy kilkanaście zmian tygodniowo?
Jeśli robot ma obsługiwać wiele wariantów, chwytak musi poradzić sobie zarówno z najcięższym, jak i z najdelikatniejszym detalem. To najczęstszy powód, dla którego w produkcji krótkoseryjnej wygrywają chwytaki elektryczne z regulowanym skokiem lub szybkie systemy wymiany narzędzi.
Chwytak nie tylko podnosi i odkłada. Musi też utrzymać detal mimo sił zewnętrznych i nadać mu właściwą orientację w miejscu docelowym. Jeśli detal ma trafić do szczęk tokarki albo na ogranicznik giętarki, ta druga funkcja bywa ważniejsza niż sama siła.
Typy chwytaków do cobotów i ich zastosowania
Podstawowy podział funkcjonalny, opisany w przeglądzie chwytaków AutomatykaOnline, obejmuje chwytaki siłowe, kształtowe i siłowo-kształtowe. Konstrukcyjnie spotkasz układy szczypcowe, nożycowe, imadłowe i opasujące. Dla osoby wdrażającej cobota bardziej praktyczny jest podział według zasady działania:
| Typ chwytaka | Zasada działania | Najlepiej sprawdza się przy | Ograniczenia |
|---|---|---|---|
| Mechaniczny pneumatyczny | Szczęki napędzane sprężonym powietrzem | Powtarzalnych detalach, dużej sile i krótkim cyklu | Wymaga sprężonego powietrza, siła i pozycja szczęk regulowane w ograniczonym zakresie |
| Mechaniczny elektryczny | Silnik i sterownik, programowana siła, prędkość i skok | Produkcji wielu wariantów, detalach delikatnych, obsłudze CNC | Zwykle wyższa cena i masa przy tej samej sile |
| Adaptacyjny (2 lub 3 palce) | Palce dopasowujące się do kształtu | Detalach o różnych kształtach i masach | Mniejsza siła niż chwytak imadłowy o tej samej wielkości |
| Próżniowy (przyssawki, pianka) | Podciśnienie na powierzchni detalu | Kartonach, płytach, blachach, szkle, folii | Porowate i nierówne powierzchnie, zabrudzenia, nieszczelności |
| Magnetyczny | Pole magnetyczne (elektromagnes, magnes trwały przełączalny) | Blachach i detalach ze stali ferromagnetycznej | Tylko ferromagnetyki, spadek siły na cienkiej, brudnej lub powlekanej blasze |
Chwytaki mechaniczne: pneumatyczne i elektryczne
Chwytaki pneumatyczne mają prostą budowę, dużą siłę w stosunku do masy i szybkie ruchy szczęk. Jeśli w hali jest stabilna instalacja sprężonego powietrza, a detal jest zawsze ten sam, to zwykle najprostszy i najtańszy wybór.
Chwytaki elektryczne dają lepszą kontrolę siły i precyzję. Siłę, prędkość i rozwarcie ustawiasz w programie robota, więc ten sam chwytak może delikatnie złapać tulejkę z aluminium, a chwilę później mocniej ścisnąć stalowy wałek. Do cobota mają jeszcze jedną zaletę: nie potrzebują przewodów pneumatycznych prowadzonych wzdłuż ramienia, a sterowanie często odbywa się przez złącze narzędziowe na nadgarstku.
Chwytaki adaptacyjne to odmiana mechanicznych przeznaczona do detali o zmiennym kształcie. Modele trójpalczaste lepiej dopasowują się do brył obłych i nieregularnych niż dwupalczaste.
Chwytaki próżniowe
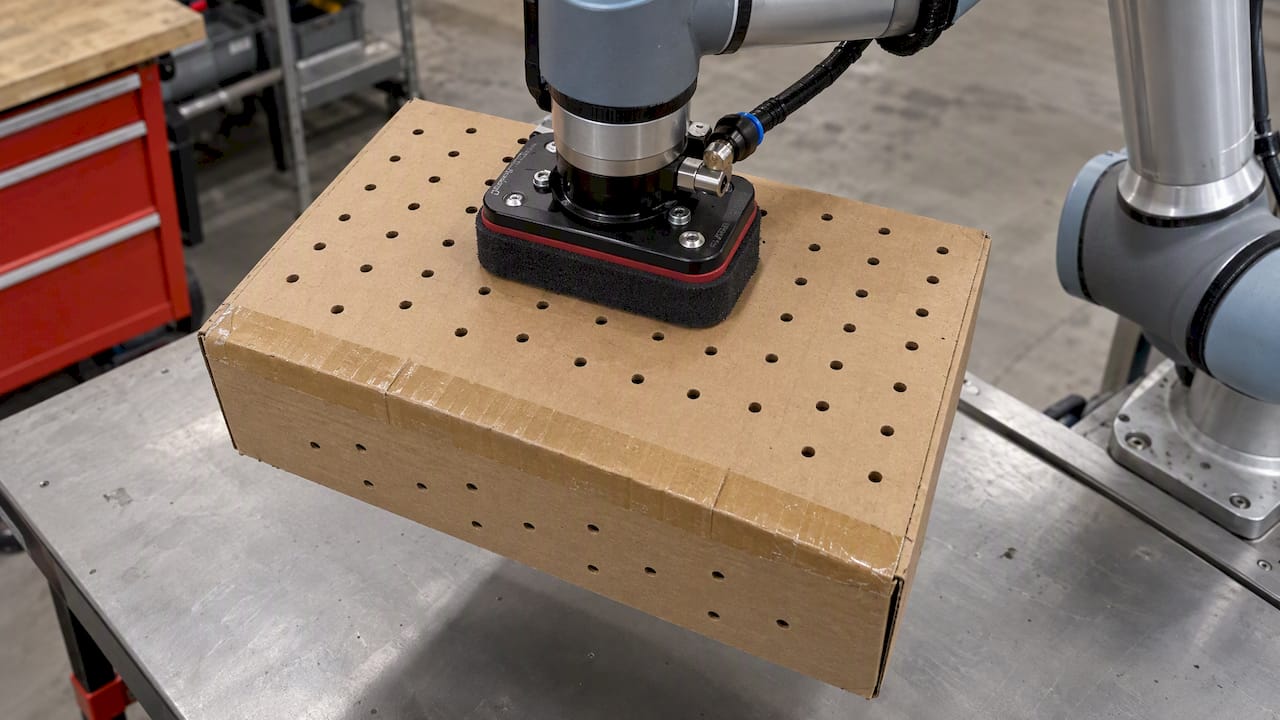
Chwytak podciśnieniowy trzyma detal dzięki różnicy ciśnień, a jego udźwig zależy od powierzchni ssawki i wartości podciśnienia. Większe lub elastyczne detale wymagają kilku przyssawek rozłożonych tak, by detal się nie uginał. Próżnia to podstawowy wybór przy paletyzacji kartonów, przenoszeniu płyt i arkuszy blachy, także aluminiowej i nierdzewnej, których nie złapie magnes.
Na kartonie z recyklingu, z perforacją lub taśmą klejącą na krawędzi, część powietrza ucieka przez materiał. Wtedy stosuje się chwytaki piankowe, generatory o większym przepływie albo więcej punktów ssania.
Chwytaki magnetyczne do blach
Magnes działa wyłącznie na materiały ferromagnetyczne, czyli stal węglową i niektóre stale stopowe. Stal nierdzewna austenityczna (np. popularna 304), aluminium i mosiądz nie nadają się do chwytania magnetycznego. W tych przypadkach wybierasz próżnię.
Nawet na stali czarnej siła trzymania nie jest stała. Spada, gdy:
- blacha jest cienka i pole magnetyczne nie ma w niej gdzie się zamknąć,
- magnes przylega tylko częścią powierzchni (otwory, wytłoczenia, krawędź),
- między magnesem a stalą jest szczelina: farba, powłoka cynkowa, rdza, olej, zgorzelina,
- detal jest gorący,
- materiał ma inny skład niż stal niskowęglowa, na którą producenci zwykle podają siłę katalogową.
Przy cienkich arkuszach pojawia się jeszcze jeden problem: zbliżający się magnes potrafi przyciągnąć lub przesunąć detal zanim chwytak go dotknie, a także podnieść dwa sklejone olejem arkusze naraz. Na stanowiskach z prasą krawędziową stosuje się wtedy rozdzielacze arkuszy i czujnik podwójnej blachy. Jeśli nie masz pewności, jak zachowa się twój materiał, przetestuj go na próbkach, zanim zamówisz chwytak.
Siła chwytu: jak policzyć zapas
Najwięcej awarii chwytaków nie wynika z wadliwego sprzętu, tylko ze zbyt małej siły dobranej na statyczny ciężar detalu. Podczas pracy na detal działają siły dynamiczne przy przyspieszaniu, hamowaniu i zmianie kierunku, więc siła trzymania musi być wyraźnie wyższa niż suma ciężaru i tych sił. Właśnie dlatego do obliczeń zawsze dodaje się współczynnik bezpieczeństwa.
Przykład: chwytak szczękowy trzymający detal tarciem
Robot przenosi stalowy wykrój o masie 6 kg. Chwytak dwuszczękowy ma płaskie szczęki, a detal trzymany jest wyłącznie tarciem. Przyjmijmy do przykładu:
- masa detalu m = 6 kg,
- przyspieszenie grawitacyjne g = 9,81 m/s²,
- maksymalne przyspieszenie ruchu robota a = 3 m/s²,
- współczynnik tarcia szczęka-stal μ = 0,2 (sucha, gładka powierzchnia, wartość do potwierdzenia testem),
- liczba szczęk n = 2,
- współczynnik bezpieczeństwa S = 2.
Wymagana siła chwytu: F = m × (g + a) ÷ (μ × n) × S = 6 × 12,81 ÷ 0,4 × 2 ≈ 384 N.
Wynik często zaskakuje: do utrzymania 6 kg potrzeba prawie 400 N, bo tarcie przenosi tylko część siły docisku. Jeśli detal jest naoliwiony, współczynnik tarcia spada i siła rośnie. Jest prostsze rozwiązanie niż większy chwytak: szczęki kształtowe, które obejmują detal lub zahaczają o jego krawędź. Wtedy ciężar przenosi kształt, a siła docisku tylko stabilizuje detal. To zwykle tańsze niż dokładanie siły.
Przykład: chwytak próżniowy przy paletyzacji kartonów
Karton waży 12 kg i jest podnoszony od góry, z poziomej powierzchni. Przy podciśnieniu 60 kPa (ok. -0,6 bar) jedna przyssawka o średnicy 60 mm ma teoretyczną siłę trzymania: 60 000 Pa × π × 0,03² m² ≈ 170 N.
Potrzebujemy: 12 × (9,81 + 3) × 2 ≈ 307 N. Na papierze wystarczą dwie przyssawki. W praktyce efektywna powierzchnia ssawki jest mniejsza od nominalnej, karton przepuszcza powietrze, a przy ruchu w bok siła działa częściowo równolegle do powierzchni. Dlatego przy kartonach zwykle projektuje się chwytak z wyraźnie większym zapasem albo pole piankowe na całej powierzchni górnej ścianki.
Gdy siła jest za duża
Zapas nie może przejść w zgniatanie. Cienkościenna rura, wypraska z tworzywa czy pomalowany element ogrodzenia odkształcą się albo porysują pod zbyt mocnym dociskiem. Tu przewagę mają chwytaki elektryczne z regulacją siły oraz miękkie nakładki na szczęki.
Masa chwytaka a udźwig cobota
Udźwig podawany w karcie cobota to maksymalna masa zamocowana na kołnierzu, czyli chwytak, adapter, ewentualny czujnik lub kamera i detal razem. Przykład: cobot o udźwigu 10 kg, chwytak z adapterem 2,5 kg i detal 6 kg dają 8,5 kg. Wydaje się, że jest zapas, ale to dopiero połowa sprawdzenia.
Udźwig nominalny dotyczy ładunku, którego środek masy leży blisko kołnierza. Długi chwytak lub detal trzymany za koniec przesuwa środek masy i rośnie moment obciążający nadgarstek. Producent robota podaje wykres dopuszczalnego udźwigu w funkcji odległości środka masy, i to on decyduje, nie sama liczba z nagłówka katalogu.
Masa chwytaka wpływa też na czas cyklu. Cięższe narzędzie oznacza mniejsze dopuszczalne przyspieszenia, a w trybie współpracy z człowiekiem robot i tak porusza się wolniej, bo energia ewentualnego kontaktu musi pozostać bezpieczna. Dlatego przy cobotach opłaca się szukać najlżejszego rozwiązania, które spełnia wymagania siły, zamiast najmocniejszego dostępnego.
Po zamontowaniu chwytaka wprowadź jego masę i środek ciężkości w ustawieniach robota. Błędne dane powodują fałszywe zatrzymania przy wykrywaniu kolizji albo, co gorsza, osłabiają tę funkcję.
Zasilanie, sterowanie i mocowanie
Większość cobotów ma znormalizowany kołnierz narzędziowy, zwykle zgodny z ISO 9409-1, ale chwytak często wymaga płyty adaptacyjnej. Przed zakupem sprawdź:
- Mechanikę: wzór otworów, kołek ustalający, wysokość całego zestawu i wpływ na zasięg robota.
- Zasilanie: czy chwytak pracuje na 24 V z nadgarstka, czy wymaga osobnego sterownika, czy potrzebuje sprężonego powietrza i jakiego ciśnienia.
- Sterowanie: proste wyjścia cyfrowe otwórz/zamknij, czy komunikacja z regulacją siły i pozycji. Czy producent chwytaka ma wtyczkę lub bibliotekę do twojego robota.
- Sygnały zwrotne: potwierdzenie chwytu, czujnik obecności detalu, czujnik podciśnienia. Bez nich robot nie wie, że zgubił detal.
- Zachowanie przy zaniku zasilania: czy chwytak utrzyma detal po odcięciu powietrza lub prądu. Przy magnesach elektrycznych i próżni to pytanie kluczowe dla bezpieczeństwa.
- Przewody: jak prowadzić węże i kable, by nie ograniczały obrotu nadgarstka i nie tworzyły miejsc zaczepienia.
Pamiętaj też o dokumentacji. Nowe rozporządzenie maszynowe UE, które w 2027 roku zastąpi dyrektywę maszynową, wymaga m.in. rejestrowania dowodów ingerencji w oprogramowanie maszyny i dopuszcza instrukcje w formie cyfrowej, które da się wydrukować. Jeśli sam składasz stanowisko z robota, chwytaka i osprzętu, warto już teraz uporządkować dokumentację pod te wymagania.
Gotowe zestawy do cobotów ROKAE xMate, w tym chwytaki i adaptery, opisujemy na stronie akcesoria do cobotów xMate.
Chwytak a zastosowanie w przemyśle
Ten sam cobot w różnych procesach potrzebuje zupełnie innych narzędzi. Oto typowe dopasowania, które widzimy w zakładach produkujących w metalu i na liniach pakujących:
| Proces | Typowy chwytak | Na co uważać |
|---|---|---|
| Paletyzacja kartonów | Próżniowy piankowy lub z polem przyssawek | Porowatość kartonu, różne formaty, chwytanie kilku kartonów naraz |
| Paletyzacja worków | Widłowy lub palcowy podchwytujący worek od spodu | Przesypujący się materiał, odkształcanie worka |
| Obsługa maszyn CNC | Podwójny chwytak mechaniczny (surówka i gotowy detal) | Dokładność pozycjonowania, chłodziwo i wióry |
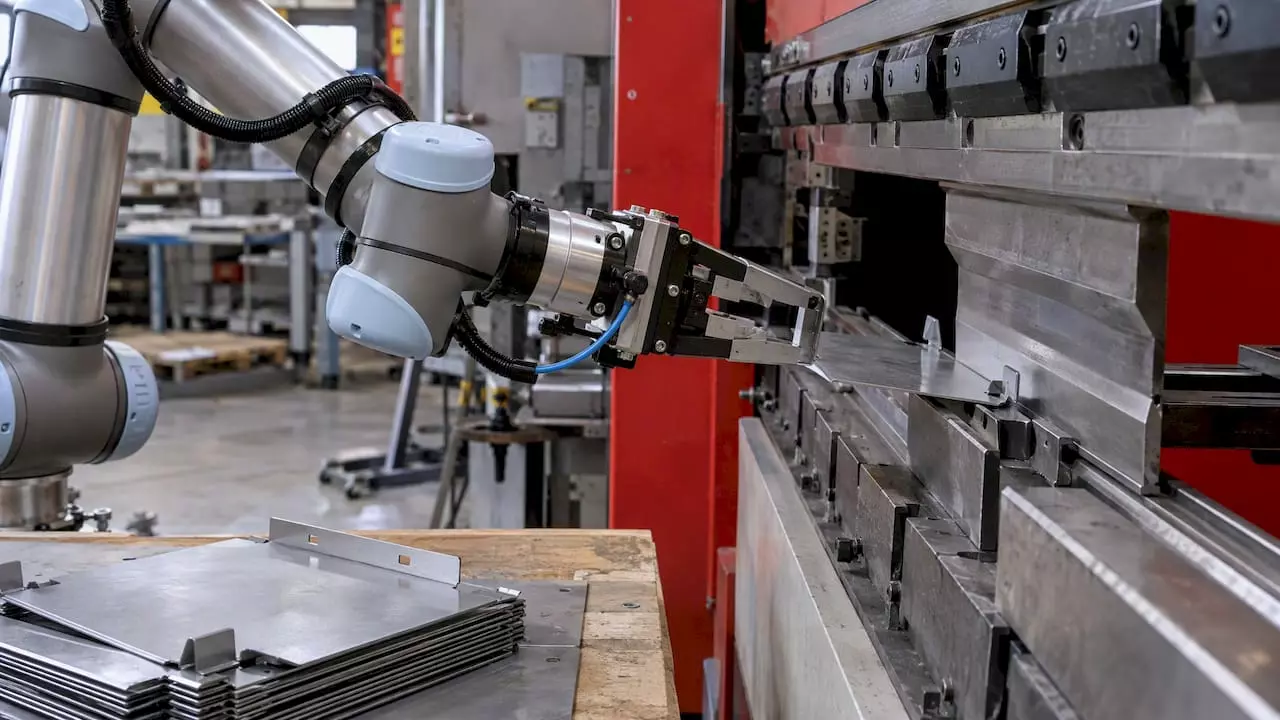
| Obsługa prasy krawędziowej | Próżniowy lub magnetyczny z obrotem detalu | Ugięcie arkusza, podwójne arkusze, prowadzenie detalu przy gięciu |
| Przenoszenie blach stalowych | Magnetyczny lub próżniowy | Grubość i powłoka blachy, olej |
| Elementy bram, balustrad, mebli stalowych | Mechaniczny z kształtowymi szczękami | Rysowanie powierzchni, długie profile i moment na nadgarstku |
| Kontrola jakości | Lekki chwytak elektryczny lub kamera bez chwytaka | Powtarzalne położenie detalu przed kamerą |
Przy paletyzacji gotowe rozwiązanie, takie jak nasz cobot paletyzujący, ma chwytak dobrany do opakowania razem z oprogramowaniem wzorów układania. Przy kontroli jakości narzędziem bywa sama kamera, jak w stanowisku CoboInspect do kontroli jakości. W spawaniu z kolei efektorem jest uchwyt spawalniczy, a detal trzymają przyrządy na stole.
Testy i bezpieczeństwo przed startem produkcji
Obliczenia zawężają wybór, ale decyduje test na prawdziwych detalach, z tymi samymi zabrudzeniami, tolerancjami i tempem, jakie będą na produkcji. Sprawdź:
- Chwyt i odłożenie najtrudniejszych wariantów: najcięższego, najlżejszego, najbardziej zabrudzonego i najbardziej odkształconego.
- Pełną prędkość docelową: detal nie może się przesuwać w chwytaku przy hamowaniu i zmianach kierunku.
- Powtarzalność odłożenia: szczególnie przy załadunku maszyn i paletyzacji wysokich stosów.
- Reakcję na błąd: brak detalu, zgubiony detal, zanik powietrza lub zasilania.
- Zużycie: nakładki szczęk i przyssawki zużywają się, więc zaplanuj ich wymianę.
Cobot nie jest bezpieczny tylko dlatego, że jest cobotem. Ocenę ryzyka robi się dla całej aplikacji: robota, chwytaka, detalu i otoczenia. Ostre krawędzie blachy w chwytaku, wystające palce czy miejsca zgniatania między szczękami zmieniają wynik oceny niezależnie od funkcji ograniczania siły w robocie. Jeśli operator pracuje obok robota, sposób współpracy (ograniczanie mocy i siły albo kontrola prędkości i odległości) dobiera się do tego, co niesie chwytak.
Badania pomiarów kolizji mechanicznych przy stanowiskach współpracujących pokazują, że wynik zależy od tego, w których punktach mierzy się kontakt, a wyznaczenie punktów krytycznych wciąż wymaga dopracowanych metod. Wniosek praktyczny: pomiary siły i nacisku przy chwytaku zleć osobie, która ma doświadczenie w ocenie ryzyka maszyn, i wykonaj je na gotowym stanowisku, nie na samym robocie.
Jak my podchodzimy do doboru chwytaka
W JM-TRONIK od ponad 45 lat projektujemy i budujemy maszyny dla produkcji, w tym stanowiska z cobotami do paletyzacji, spawania, obsługi CNC, gięcia i pakowania. Z tej perspektywy chwytak rzadko jest osobnym zakupem. Prawie zawsze jest częścią stanowiska, które musi osiągnąć określony czas cyklu przy konkretnych detalach klienta.
Dlatego zaczynamy od próbek. Prosimy o kilka najtrudniejszych detali z produkcji, a nie o rysunek najładniejszego wariantu. Dopiero gdy wiemy, jak zachowuje się blacha z olejem po wykrawarce albo karton z magazynu klienta, dobieramy typ chwytaka, szczęki i parametry ruchu robota. Często okazuje się, że zmiana kształtu szczęk albo sposobu podawania detalu daje więcej niż mocniejszy chwytak.
Drugą zasadą jest projektowanie z myślą o zmianach asortymentu. Właściciel zakładu produkującego bramy czy meble stalowe za rok będzie miał inne wzory. Stanowisko, w którym chwytak da się szybko przezbroić, a program robota łatwo zmienić, zarabia dłużej. Projektujemy i produkujemy we własnych strukturach, więc możemy dopasować chwytak i całe stanowisko do procesu, a potem zapewnić serwis, części zamienne i szkolenia operatorów.
— Jan
Stanowisko z cobotem dobrane do twojego detalu
Jeśli wolisz nie składać stanowiska z części od różnych dostawców, sprawdź nasze gotowe cele z cobotem oraz modułowy CoboSystem. Dobieramy cobota ROKAE xMate, chwytak i osprzęt do twoich detali, programujemy robota, instalujemy stanowisko i szkolimy zespół. Przygotuj próbki detali, wymagany czas cyklu i opis podawania, a zaproponujemy konkretną konfigurację. Pełną ofertę znajdziesz na stronie roboty współpracujące ROKAE xMate.
Najczęstsze pytania
Jaki chwytak do cobota jest najlepszy?
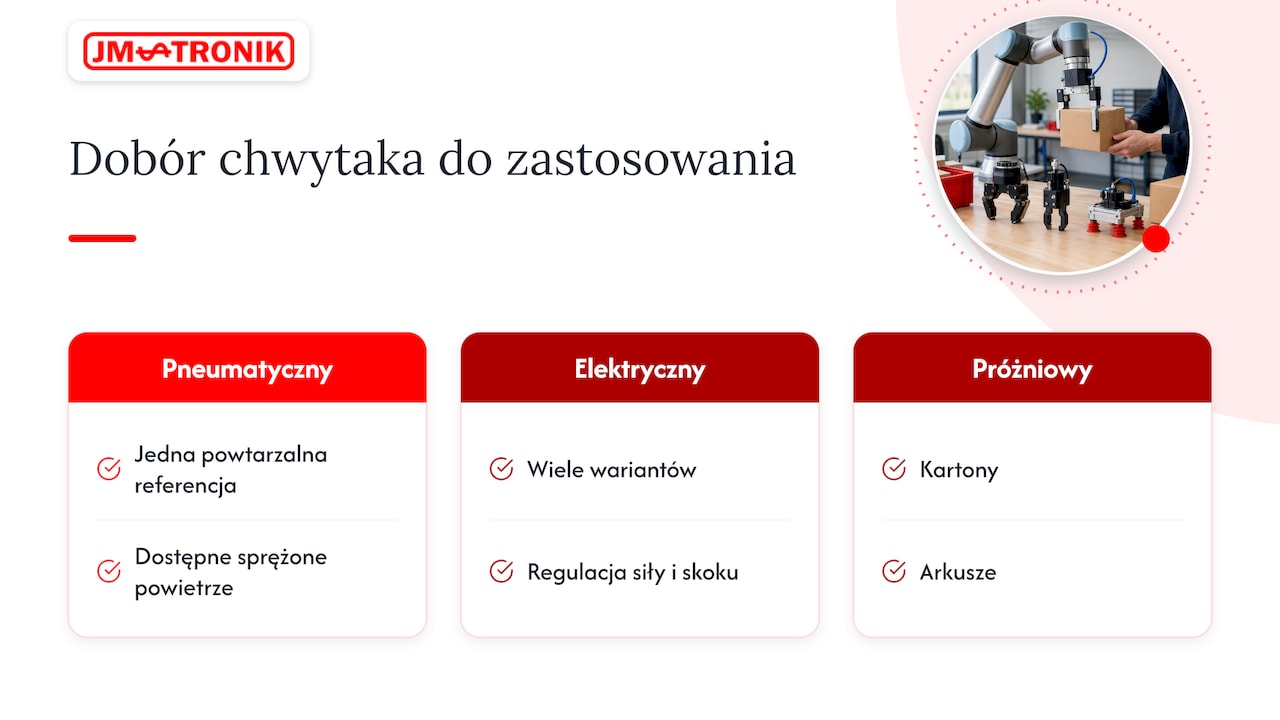
Nie ma jednego najlepszego chwytaka, jest najlepszy dla danego detalu i procesu. Przy jednej powtarzalnej referencji i dostępnym sprężonym powietrzu zwykle wygrywa chwytak pneumatyczny. Przy wielu wariantach lepszy jest elektryczny z regulacją siły i skoku, a przy kartonach i arkuszach próżniowy.
Czy chwytakiem magnetycznym przeniosę blachę nierdzewną?
Zwykle nie. Popularne stale nierdzewne austenityczne, aluminium i mosiądz nie są ferromagnetyczne, więc magnes ich nie utrzyma. Do takich blach stosuje się chwytaki próżniowe.
Jaki zapas siły chwytu przyjąć?
W obliczeniach uwzględnia się ciężar detalu, przyspieszenia robota i współczynnik tarcia, a następnie mnoży wynik przez współczynnik bezpieczeństwa, w przykładach często przez 2. Ostateczną wartość potwierdza test przy pełnej prędkości na prawdziwych, także zabrudzonych detalach.
Czy masa chwytaka wlicza się do udźwigu cobota?
Tak. Udźwig obejmuje chwytak, adaptery, czujniki i detal razem. Trzeba też sprawdzić wykres udźwigu producenta, bo przesunięty środek masy zmniejsza dopuszczalne obciążenie.
Źródła
- Chwytaki ważnym elementem wyposażenia robotów przemysłowych, Elektrotechnik AUTOMATYK
- Wyposażenie stanowisk zrobotyzowanych. Przegląd chwytaków, AutomatykaOnline
- Nowe rozporządzenie maszynowe: najważniejsze zmiany dla przedsiębiorców, PARP
- Application example: Evaluation of mechanical collisions at collaborative workstations, SIAS 2024


 United States
