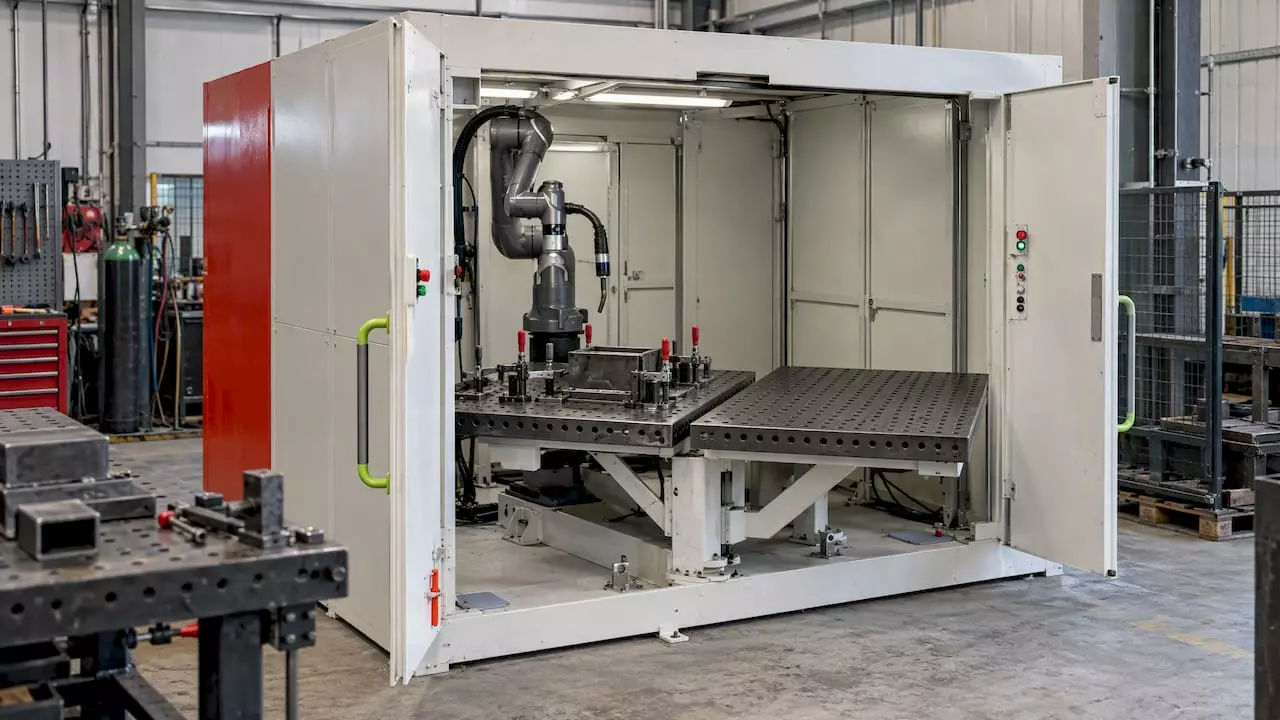
Dobry layout celi zrobotyzowanej zaczyna się od detalu i przepływu materiału, a robot przychodzi dopiero potem. Na jednym rzucie trzeba zmieścić robota z jego pełnym zasięgiem, pozycjoner lub stół, przyrządy, strefę operatora, osłony, odciąg, media i dostęp serwisowy, a do tego tak je ułożyć, żeby robot jak najmniej czekał, a człowiek nigdy nie wchodził w strefę ruchu maszyny. Poniżej pokazujemy, jakie dane zebrać, jak wybrać układ jedno-, dwu- lub wielostanowiskowy, jak rozplanować strefy bezpieczeństwa i jak podejść do modernizacji istniejącej celi spawalniczej bez długiego przestoju.
Krótko mówiąc
- Layout projektuje się od detalu, czasu cyklu i przepływu materiału, a nie od katalogu robotów: najpierw rysunki, wolumeny i plan hali, potem dobór sprzętu.
- Jedna stacja sprawdza się przy długich cyklach i małych seriach, dwie lub więcej pozwalają ładować detal w czasie, gdy robot spawa.
- Bezpieczeństwo wynika z analizy ryzyka: strefa pracy robota za stałymi osłonami, strefa monitorowana (kurtyny, skanery) i strefa operatora.
- Najmniejszy footprint rzadko jest najlepszy, bo utrudnia serwis, usuwanie awarii i bezpieczną obsługę.
- Modernizację celi planuje się z programowaniem offline i etapami, żeby stanowisko stało jak najkrócej.
Spis treści
- Co obejmuje layout celi zrobotyzowanej
- Dane, które trzeba zebrać przed projektem
- Jedno-, dwu- czy wielostanowiskowa cela
- Jak rozmieścić elementy celi krok po kroku
- Strefy bezpieczeństwa i wymagania BHP
- Jak layout wpływa na czas cyklu i rozbudowę
- Modernizacja istniejącej celi spawalniczej
- Najczęstsze błędy w layoucie celi
- Jak to widzimy w JM-TRONIK
- Cela spawalnicza od projektu po serwis
- Najczęściej zadawane pytania
- Źródła
Co obejmuje layout celi zrobotyzowanej
Layout to nie tylko rysunek z robotem na środku. To kompletny plan stanowiska, który pokazuje, gdzie stoi każdy element, którędy przechodzi materiał, gdzie pracuje człowiek i jak dojść do urządzeń, kiedy coś się zepsuje. W celi spawalniczej obejmuje on zwykle:
- robota z pełną przestrzenią roboczą, czyli nie tylko punkty spawania, ale też obwiednię ruchów z palnikiem, przewodem i podajnikiem drutu,
- pozycjoner, stół lub tor jezdny razem z zakresem ich obrotu i przejazdu,
- przyrządy spawalnicze i miejsce na ich składowanie przy przezbrojeniu,
- strefę operatora: załadunek, rozładunek, kontrola wizualna, sczepianie,
- osłony, drzwi, kurtyny i skanery, a także ekrany chroniące przed promieniowaniem łuku,
- stację czyszczenia palnika, obcinania drutu i wymiany końcówek,
- odciąg dymów spawalniczych i jego trasę przewodów,
- media: zasilanie, gaz osłonowy, sprężone powietrze, chłodzenie, sieć,
- trasy kablowe i szafy sterownicze,
- dostęp serwisowy i drogi wyjęcia komponentów, na przykład wymiany źródła prądu czy demontażu przyrządu suwnicą lub wózkiem.
Ostatni punkt najczęściej znika z pierwszych szkiców. A to właśnie on decyduje, czy po dwóch latach serwis wymieni podzespół w godzinę, czy będzie demontował połowę wygrodzenia.
Dane, które trzeba zebrać przed projektem
Bez danych wejściowych layout jest zgadywaniem. Przed pierwszym szkicem warto zebrać komplet informacji o produkcie, procesie i miejscu. W praktyce sprowadza się to do kilku grup.
| Obszar | Co zebrać | Dlaczego to ważne |
|---|---|---|
| Detal | Rysunki 3D, wymiary gabarytowe, masa, materiał i grubości | Wyznaczają zasięg robota, udźwig pozycjonera i wielkość przyrządów |
| Spoiny | Rodzaj połączeń, długość i położenie spoin, dostępność palnikiem, spoiny sczepne | Decydują, czy potrzebny jest pozycjoner i ile osi musi mieć układ |
| Dokładność | Tolerancje wycinania i gięcia, powtarzalność przygotowania | Od niej zależy, czy wystarczy prosty przyrząd, czy potrzebne jest wyszukiwanie spoiny |
| Wolumen | Liczba sztuk na zmianę, wielkość serii, liczba wariantów | Pozwala wybrać układ jedno- lub wielostanowiskowy |
| Czas cyklu | Docelowy takt, czas spawania, czas załadunku i rozładunku | Pokazuje, czy robot będzie czekał na operatora |
| Hala | Plan z wymiarami, wysokość, słupy, posadzka, suwnice, drogi wózków | Ogranicza footprint i ustawienie bram załadowczych |
| Media | Dostępna moc, gaz, sprężone powietrze, wentylacja | Wymaga przygotowania przed montażem |
| Ludzie | Kto ładuje, kto programuje, ile zmian | Określa ergonomię strefy operatora i zakres szkoleń |
Polskie opracowania o konfiguracji stanowisk spawalniczych od lat wskazują to samo: wybór koncepcji stanowiska trzeba poprzedzić analizą techniczno-ekonomiczną, która bierze pod uwagę dokładność łączonych elementów, rodzaj i położenie spoin, oczekiwaną wydajność oraz wymagania BHP. Każdy projekt rozpatruje się indywidualnie, bo dwa zakłady spawające podobne ramy mogą potrzebować zupełnie innych układów.
Dla producentów bram, balustrad, ogrodzeń i mebli stalowych szczególnie ważny jest punkt o dokładności. Jeśli elementy z cięcia i gięcia mają powtarzalne wymiary, przyrząd może być prosty, a robot spawa z programu. Jeśli przygotowanie jest nierówne, layout musi uwzględnić czujniki, dodatkowy czas na wyszukiwanie spoiny albo poprawę procesu przed celą.
Jedno-, dwu- czy wielostanowiskowa cela
Konfigurację dobiera się do rozmiaru detalu, przepływu materiału i czasu cyklu. Jak opisuje przegląd doboru wyposażenia celi spawalniczej, pojedynczą stację stosuje się zwykle przy długich cyklach i niskich wolumenach, a układy wielostanowiskowe pozwalają indeksować zespoły albo ładować i rozładowywać detale na osobnych stanowiskach, gdy robot pracuje na innym.
| Układ | Kiedy pasuje | Zalety | Ograniczenia |
|---|---|---|---|
| Jednostanowiskowy, stały stół | Krótkie serie, wiele wariantów, długie spawanie w stosunku do załadunku | Najmniejszy koszt i powierzchnia, łatwe przezbrojenie | Robot stoi, gdy operator ładuje |
| Dwustanowiskowy (dwa stoły lub pozycjoner obrotowy) | Średnie i duże serie, załadunek porównywalny z czasem spawania | Załadunek równolegle ze spawaniem, wyższe wykorzystanie robota | Większa powierzchnia, bardziej złożone zabezpieczenia strefy |
| Z pozycjonerem wieloosiowym | Detale przestrzenne, spoiny w różnych pozycjach | Spawanie w pozycji podolnej, lepsza jakość i krótsze ruchy robota | Wyższy koszt, programowanie osi zewnętrznych |
| Wielostanowiskowy z torem jezdnym | Długie i ciężkie konstrukcje, kilka przyrządów w linii | Duży zasięg, praca na kilku stacjach | Duży footprint, wymaga suwnicy lub wózka do obsługi |
| Cela z cobotem | Małe i średnie serie, częste zmiany asortymentu, ograniczone miejsce | Szybkie uczenie programów, kompaktowy układ | Analiza ryzyka nadal obowiązkowa, mniejszy udźwig i zasięg |
Przykład liczbowy: kiedy opłaca się druga stacja
Weźmy przykładowy detal, ramę skrzydła bramy. Załóżmy, że spawanie trwa 6 minut, a zdjęcie gotowej ramy, założenie elementów i zaciśnięcie przyrządu zajmuje operatorowi 3 minuty.
- Jedna stacja: robot spawa 6 minut, potem czeka 3 minuty. Cykl wynosi 9 minut, robot pracuje przez około 67% czasu.
- Dwie stacje: operator ładuje drugą stację, gdy robot spawa na pierwszej. Cykl spada do około 6 minut plus kilka sekund na przejazd lub obrót, a wykorzystanie robota zbliża się do 100%.
Na zmianie, przy tych samych założeniach, to różnica między mniej więcej 53 a 80 ramami. Jeśli jednak załadunek trwa dłużej niż spawanie, wąskim gardłem staje się operator i druga stacja niewiele da bez uproszczenia przyrządu. Takie proste rachunki warto zrobić, zanim narysuje się pierwszą linię layoutu.
Jak rozmieścić elementy celi krok po kroku
Kolejność ma znaczenie. Poniższy porządek sprawdza się zarówno przy nowej celi, jak i przy przebudowie.
- Zacznij od przepływu materiału. Zaznacz, skąd przyjeżdżają detale, gdzie stoją palety z półfabrykatami i dokąd odjeżdża gotowy wyrób. Strefa załadunku powinna leżeć od strony drogi wózków, a nie od ściany.
- Ustaw pozycjoner lub stoły względem robota. Spoiny mają się znaleźć w optymalnym zasięgu ramienia, a nie na jego granicy. Praca na skraju zasięgu to gorsze kąty palnika i ryzyko osobliwości.
- Uporządkuj ruchy według kolejności operacji. Zalecenia dotyczące skracania czasu cyklu w aplikacjach zrobotyzowanych mówią wprost: urządzenia peryferyjne rozmieszcza się zgodnie z kolejnością operacji i tak, by minimalizować drogę robota, zwłaszcza obrót na wolniejszej osi podstawy.
- Dołóż urządzenia procesowe. Stacja czyszczenia palnika powinna stać blisko typowej pozycji końca programu, podajnik drutu i beczka tak, żeby przewód nie skręcał się przy pełnym obrocie.
- Zaprojektuj strefę operatora. Wysokość robocza przyrządu, miejsce na detale, oświetlenie, dostęp do panelu i przycisku startu poza strefą zagrożenia.
- Wyznacz strefy bezpieczeństwa. Na podstawie analizy ryzyka narysuj wygrodzenie, drzwi serwisowe, kurtyny i skanery z zachowaniem odpowiednich odległości.
- Poprowadź media i odciąg. Trasy kablowe nad lub pod przejściami, nie po podłodze strefy operatora. Ramię odciągu lub okap nie mogą kolidować z robotem.
- Sprawdź dostęp serwisowy. Czy da się wyjąć źródło prądu, wymienić przyrząd, wejść do robota przy zablokowanym napędzie? Jeśli nie, przesuń elementy, nawet kosztem większej powierzchni.
- Zweryfikuj layout w symulacji. Model 3D z zasięgiem robota, kolizjami i czasem cyklu pokaże błędy, których nie widać na rzucie 2D.
Strefy bezpieczeństwa i wymagania BHP
W Polsce podstawą obowiązków pracodawcy przy użytkowaniu maszyn jest rozporządzenie Ministra Gospodarki w sprawie minimalnych wymagań BHP przy użytkowaniu maszyn z 30 października 2002 r. Wymaga ono między innymi bezpiecznego umiejscowienia maszyn, minimalizowania ryzyka, stosowania osłon lub innych urządzeń ochronnych oraz znaków ostrzegawczych i oznakowania. Layout celi to miejsce, w którym te wymagania stają się konkretnymi decyzjami.
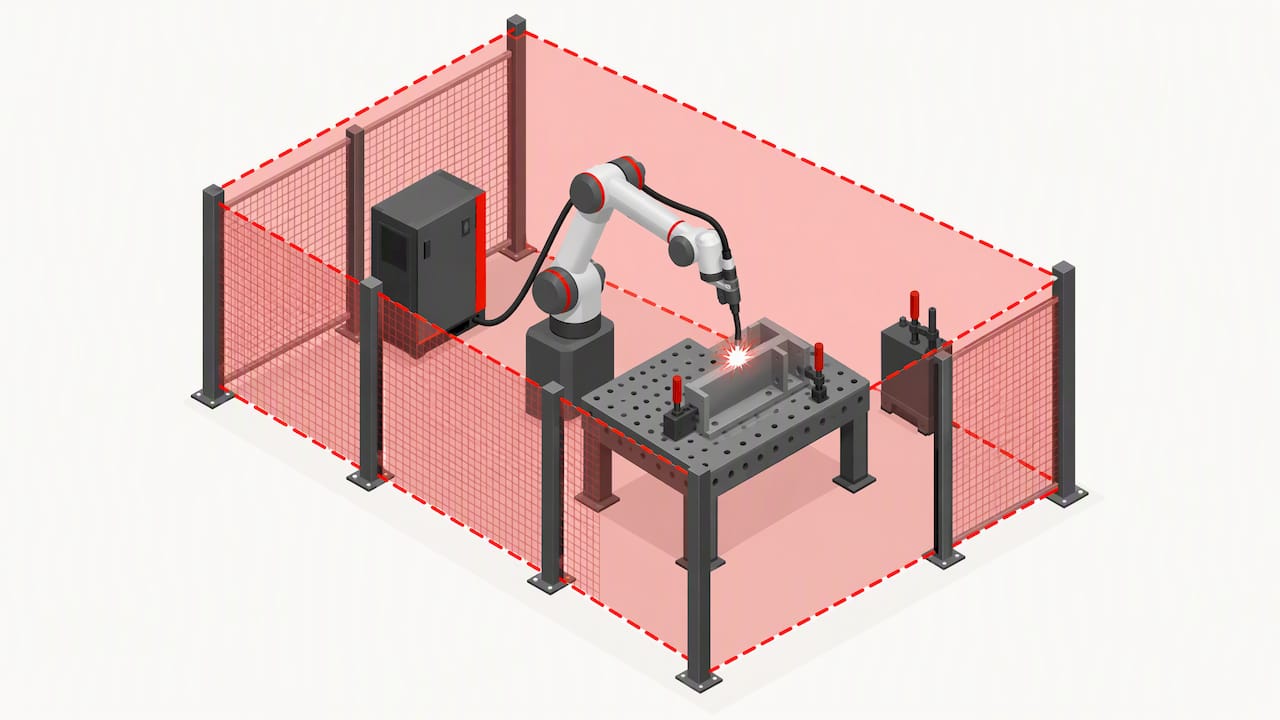
Projekt bezpieczeństwa opiera się na analizie ryzyka prowadzonej według normy PN-EN ISO 10218-2 dotyczącej systemów robotów przemysłowych i ich integracji. W typowej celi spawalniczej wynikiem jest podział na trzy strefy:
- strefa pracy robota, fizycznie odgrodzona stałymi osłonami, do której nikt nie wchodzi podczas pracy automatycznej,
- strefa monitorowana, w której wejście człowieka wykrywają kurtyny świetlne, skanery bezpieczeństwa lub maty naciskowe i zatrzymują ruch,
- strefa operatora, z której obsługuje się stanowisko bez narażenia na ruch robota.
Do typowych środków należą wygrodzenia, programowe ograniczenie zakresu ruchów, kurtyny świetlne, skanery, przyciski zatrzymania awaryjnego, zamki ryglujące drzwi i maty naciskowe. W spawaniu dochodzą zagrożenia samego procesu: promieniowanie łuku, rozpryski, gorące detale i dymy. Dlatego osłony w strefie załadunku powinny chronić przed promieniowaniem, a odciąg trzeba zaplanować od początku, a nie dostawiać po odbiorze.
Przy cobotach łatwo o skrót myślowy, że robot współpracujący nie wymaga zabezpieczeń. Tymczasem w spawaniu zagrożeniem jest nie tylko ramię, ale i łuk, a ocena ryzyka dotyczy całego stanowiska z narzędziem i detalem. Cobot ułatwia layout i programowanie, ale nie zwalnia z analizy ryzyka.
Na koniec projektu stanowisko przechodzi ocenę zgodności: dokumentację techniczną, deklarację zgodności, oznakowanie CE oraz testy odbiorcze, czyli FAT u dostawcy i SAT w zakładzie klienta. Jeśli łączysz maszyny różnych producentów, ustal na starcie, kto odpowiada za ocenę zgodności całości. Przy wątpliwościach co do zakresu obowiązków skonsultuj się ze służbą BHP zakładu i z osobą odpowiedzialną za ocenę zgodności u integratora.
Jak layout wpływa na czas cyklu i rozbudowę
Layout zamraża wiele decyzji na lata. Dobrze zaprojektowany skraca drogę robota, zmniejsza czas oczekiwania na materiał i ułatwia przezbrojenia. Źle zaprojektowany dokłada sekundy do każdego cyklu i godziny do każdej zmiany asortymentu.
Kilka zależności, które warto mieć w głowie:
- Droga robota to czas. Każdy zbędny obrót podstawy powtarza się w każdym cyklu. Ustawienie stacji czyszczenia palnika po złej stronie potrafi kosztować więcej niż szybszy robot.
- Robot nie powinien czekać na detal. W układach z kilkoma robotami pętla przenośników ogranicza czekanie na palety, a w celi spawalniczej tę samą rolę spełnia druga stacja albo pozycjoner obrotowy.
- Przezbrojenie musi mieć miejsce. Szybkozłącza przyrządów, regał na przyrządy przy celi i powtarzalne bazowanie skracają zmianę wariantu z godzin do minut.
- Zostaw miejsce na rozbudowę. Projektowanie stanowiska wyłącznie pod jeden wyrób może ograniczać rozwój zakładu. Modułowa konstrukcja i otwarta architektura sterowania pozwalają dodać kolejną stację lub etap procesu bez budowy systemu od nowa.
W praktyce oznacza to na przykład pozostawienie wolnego pola obok celi pod drugi stół, przygotowanie przepustów kablowych na zapas albo dobór sterowania, które przyjmie dodatkową oś zewnętrzną.
Modernizacja istniejącej celi spawalniczej
Wiele zakładów nie zaczyna od zera. Mają celę sprzed lat, która działa, ale spawa za wolno, ma stary sterownik, brakuje części albo nie pasuje do nowego asortymentu. Modernizacja bywa tańsza niż nowa cela, pod warunkiem że zacznie się od rzetelnej oceny.
Co sprawdzić w ocenie istniejącej celi
- Wykorzystanie robota: ile czasu spawa, ile czeka na operatora, ile stoi przez awarie i przezbrojenia.
- Stan mechaniczny i dostępność części: robot, pozycjoner, źródło prądu, podajnik, przewody.
- Zgodność urządzeń: czy nowe źródło prądu lub robot dogada się ze starym sterowaniem i pozycjonerem.
- Bezpieczeństwo: czy osłony i układy bezpieczeństwa odpowiadają obecnym wymaganiom i rzeczywistemu sposobowi obsługi.
- Asortyment: czy obecny layout pomieści detale, które zakład będzie spawał za trzy lata.
Jak modernizować bez długiego przestoju
- Zrób model 3D obecnej celi i nanieś na niego planowane zmiany.
- Przygotuj programy offline w środowisku wirtualnym, żeby w celi zostały tylko korekty na rzeczywistym detalu.
- Zamów i sprawdź nowe podzespoły przed demontażem starych, najlepiej z testem u dostawcy.
- Zaplanuj prace na okres niższego obciążenia, na przykład przestój urlopowy, i przygotuj produkcję na zapas.
- Po uruchomieniu przeprowadź testy odbiorcze, zaktualizuj dokumentację i przeszkol operatorów.
Pamiętaj, że istotna przebudowa, na przykład zmiana funkcji, dodanie robota czy nowych osi, może oznaczać konieczność ponownej oceny zgodności całego stanowiska. To pytanie warto zadać na etapie oferty, a nie po montażu.
Najczęstsze błędy w layoucie celi
- Projekt pod najmniejszy footprint. Ciasna cela wygląda dobrze na rysunku, ale utrudnia dostęp, usuwanie awarii, konserwację i bezpieczną ręczną obsługę.
- Brak drogi dla suwnicy lub wózka. Ciężkie przyrządy i detale trzeba czymś przywieźć, a drzwi serwisowe muszą być wystarczająco szerokie.
- Odciąg dostawiony na końcu. Później zwykle koliduje z robotem albo działa słabo.
- Operator po złej stronie. Załadunek od strony ściany wydłuża każdy cykl i zmusza do przenoszenia detali dookoła celi.
- Brak zapasu na nowe detale. Cela zbyt dokładnie dopasowana do jednego wyrobu szybko staje się ograniczeniem.
Jak to widzimy w JM-TRONIK
Od ponad 45 lat projektujemy i produkujemy rozwiązania do automatyzacji procesów przemysłowych, a spawanie i robotyzacja to dla nas jedna dziedzina, nie dwie. Z tej perspektywy layout celi to przede wszystkim rozmowa o produkcji klienta: o detalach, seriach, ludziach i hali. Robota dobieramy na końcu tej rozmowy, nie na początku.
Projektowanie, produkcję i rozwój stanowisk realizujemy we własnych strukturach, dlatego możemy dopasować układ do zakładu, zamiast dopasowywać zakład do gotowego katalogu. Najwięcej korzyści widzimy tam, gdzie klient od początku myśli o całym procesie: o tym, co dzieje się przed celą, czyli przy cięciu i gięciu, i o tym, co po niej. Powtarzalne przygotowanie detali często daje więcej niż szybszy robot.
Drugą rzeczą, o którą zawsze pytamy, jest serwis. Layout, w którym nasz technik nie może wygodnie dojść do urządzeń, kosztuje klienta przy każdej awarii. Dlatego wsparcie liczymy od projektu przez wdrożenie i szkolenia aż po serwis i części zamienne, a dostęp serwisowy rysujemy od pierwszego szkicu.
— Jan
Cela spawalnicza od projektu po serwis
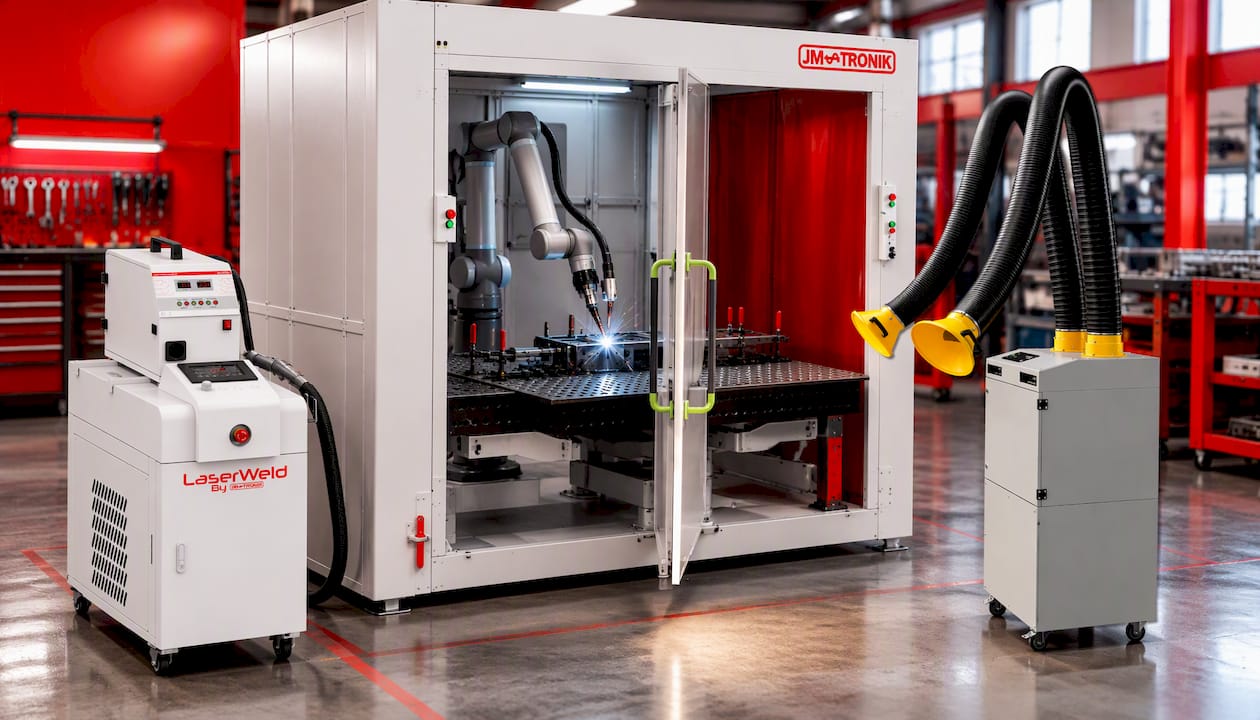
Jeśli chcesz zrobotyzować spawanie w małym lub średnim zakładzie, zobacz naszą celę spawalniczą z cobotem xMate CR. To gotowe, kompaktowe stanowisko, które dobrze sprawdza się przy krótkich seriach i częstych zmianach asortymentu. Gdy potrzebujesz większego zasięgu lub udźwigu, przygotujemy stanowisko z robotem spawalniczym dopasowane do Twoich detali, a całą ofertę znajdziesz w dziale automatyzacja i robotyzacja spawania. Przy istniejącej celi pomoże nasz serwis robotów przemysłowych i cobotów, a do odprowadzenia dymów z mniejszych stanowisk mamy mobilny odciąg spawalniczy BoxAir BXW Duo.
Najczęściej zadawane pytania
Ile miejsca potrzebuje cela spawalnicza?
To zależy od gabarytów detalu, liczby stacji i rodzaju pozycjonera. Kompaktowa cela z cobotem zajmuje wyraźnie mniej miejsca niż cela z torem jezdnym do długich konstrukcji. Do samej powierzchni robota dolicz strefę operatora, drogę wózka lub suwnicy i dostęp serwisowy.
Czy cobot spawalniczy wymaga wygrodzenia?
Decyduje o tym analiza ryzyka całego stanowiska, a nie sam typ robota. W spawaniu zagrożeniem są także łuk, rozpryski i dymy, więc zwykle potrzebne są przynajmniej ekrany spawalnicze i odciąg. Zakres zabezpieczeń ustala integrator razem ze służbą BHP zakładu.
Kiedy wybrać celę dwustanowiskową zamiast jednostanowiskowej?
Gdy czas załadunku i rozładunku jest porównywalny z czasem spawania, a serie są na tyle duże, że przestój robota przy każdym załadunku realnie ogranicza wydajność. Druga stacja pozwala ładować detal równolegle ze spawaniem. Przy długich cyklach i małych seriach jedna stacja zwykle wystarcza.
Czy modernizacja starej celi się opłaca?
Często tak, jeśli robot i mechanika są w dobrym stanie, a ograniczeniem jest sterowanie, źródło prądu albo układ stanowiska. Opłacalność pokaże ocena wykorzystania robota, dostępności części i dopasowania do przyszłego asortymentu. Przy dużej przebudowie trzeba też uwzględnić ponowną ocenę zgodności.
Jak długo trwa projekt layoutu celi?
Zależy to od złożoności detali, liczby wariantów i tego, jak szybko zakład dostarczy dane wejściowe. Największe opóźnienia biorą się zwykle z niepełnych rysunków i nieustalonego czasu cyklu. Komplet danych od początku i symulacja 3D skracają cały proces.
Źródła
- Zrobotyzowane stanowiska spawalnicze: przykłady konfiguracji, automatykab2b.pl
- Selecting equipment for a robotic welding workcell, The Fabricator
- Reducing Cycle Time and Increasing Throughput in Robotic Material Handling Applications, A3
- Rozporządzenie Ministra Gospodarki z 30 października 2002 r. w sprawie minimalnych wymagań BHP w zakresie użytkowania maszyn
- Robotyzacja produkcji bez utraty elastyczności, obudzswojpotencjal.pl


 United States
