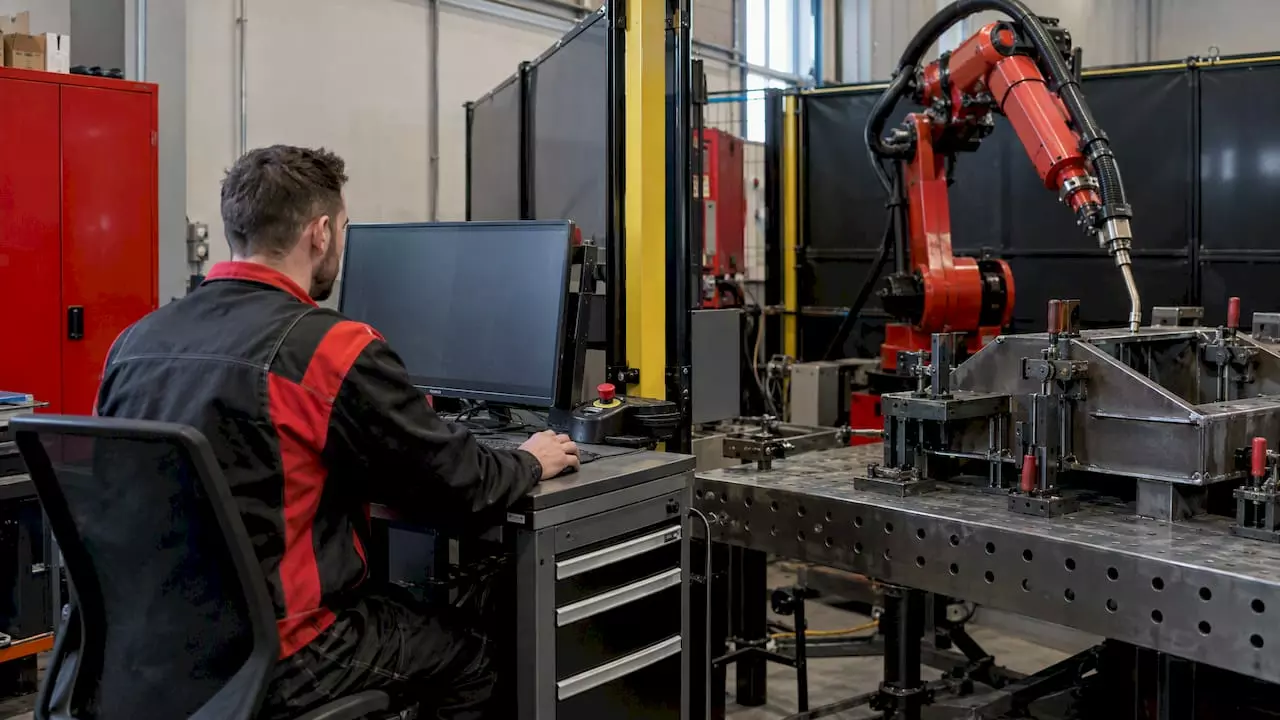
Programowanie offline spawania polega na tym, że program dla robota powstaje na komputerze, w wirtualnym modelu stanowiska, a nie na hali przy konsoli. Robot w tym czasie dalej spawa. Gotową ścieżkę sprawdza się w symulacji, eksportuje do sterownika i po krótkiej korekcie punktów uruchamia na prawdziwym detalu. Poniżej opisujemy, jakie dane trzeba mieć, jak wygląda ten proces krok po kroku, gdzie najczęściej pojawiają się problemy i kiedy taka inwestycja ma sens w zakładzie, który spawa bramy, balustrady, meble stalowe czy konstrukcje.
Krótko mówiąc
- Program offline tworzy się w środowisku 3D z modelem robota, palnika, przyrządu i detalu, więc robot nie stoi podczas programowania.
- Podstawą są poprawne dane: model CAD detalu, zdefiniowany punkt TCP palnika, układ bazowy detalu i opis osi zewnętrznych, na przykład pozycjonera.
- Symulacja wychwytuje kolizje, punkty poza zasięgiem i pozycje osobliwe, zanim ktokolwiek uderzy palnikiem w przyrząd.
- Po przeniesieniu programu na robota zwykle trzeba skorygować kilka punktów, a dokładność zależy od kalibracji i zgodności modelu z rzeczywistym stanowiskiem.
- Offline zarabia przy częstych zmianach detali, produkcji jednostkowej i długich cyklach spawania. Przy kilku powtarzalnych detalach często wystarczy programowanie przez uczenie.
Spis treści
- Offline i online: czym różnią się te dwie metody
- Jakie dane przygotować przed programowaniem
- Programowanie offline krok po kroku
- Symulacja: kolizje, zasięg i czas cyklu
- Od symulacji do pierwszej spoiny
- Kiedy offline się opłaca, a kiedy wystarczy teach-in
- Coboty spawalnicze a programowanie offline
- Nasze spojrzenie na programowanie offline
- Wdrożenie stanowiska spawalniczego z JM-TRONIK
- Najczęstsze pytania
- Źródła
Offline i online: czym różnią się te dwie metody
W programowaniu online, nazywanym też teach-in, operator prowadzi robota panelem lub ręcznie, zapisuje kolejne punkty i parametry spawania bezpośrednio na stanowisku. Według wytycznych niemieckiego stowarzyszenia spawalniczego DVS to najczęściej stosowana metoda w praktyce, ale ma jedną zasadniczą wadę: w czasie programowania robot nie może produkować.
Programowanie offline przenosi tę pracę do komputera. Autorzy artykułu w „Przeglądzie Spawalnictwa” opisują je jako tworzenie wirtualnego systemu zrobotyzowanego, programowanie poza robotem i projektowanie oprzyrządowania spawalniczego w jednym środowisku. Ten sam dokument DVS wyróżnia trzy odmiany programowania offline: tekstową (program pisany w języku robota), graficzno-interaktywną (ścieżka wskazywana na modelu 3D) oraz automatyczne generowanie programu z danych CAD.
| Kryterium | Programowanie online (teach-in) | Programowanie offline |
|---|---|---|
| Gdzie powstaje program | Na stanowisku, przy robocie | Na komputerze, w modelu 3D |
| Czy robot produkuje w tym czasie | Nie | Tak |
| Czego potrzeba na start | Robot, detal, przyrząd, operator | Modele CAD, oprogramowanie, skalibrowane stanowisko |
| Wykrywanie kolizji | Na żywym sprzęcie, ostrożnie i powoli | W symulacji, przed uruchomieniem |
| Wymagane kompetencje | Niższe, bliższe pracy spawacza | Wyższe, potrzebna znajomość CAD i oprogramowania |
| Korekty po uruchomieniu | Rzadko, bo punkty uczono na detalu | Zwykle kilka punktów do poprawienia |
| Najlepsze zastosowanie | Długie serie, mało wariantów | Wiele wariantów, produkcja jednostkowa, duże detale |
W praktyce te metody się uzupełniają. Większość zakładów, które pracują offline, i tak dotyka panelu przy pierwszym uruchomieniu, a dobre stanowisko pozwala łatwo przejść z jednego trybu w drugi.
Jakie dane przygotować przed programowaniem
Program offline jest tak dobry jak dane, na których powstał. Zanim programista otworzy symulację, warto skompletować pięć rzeczy.
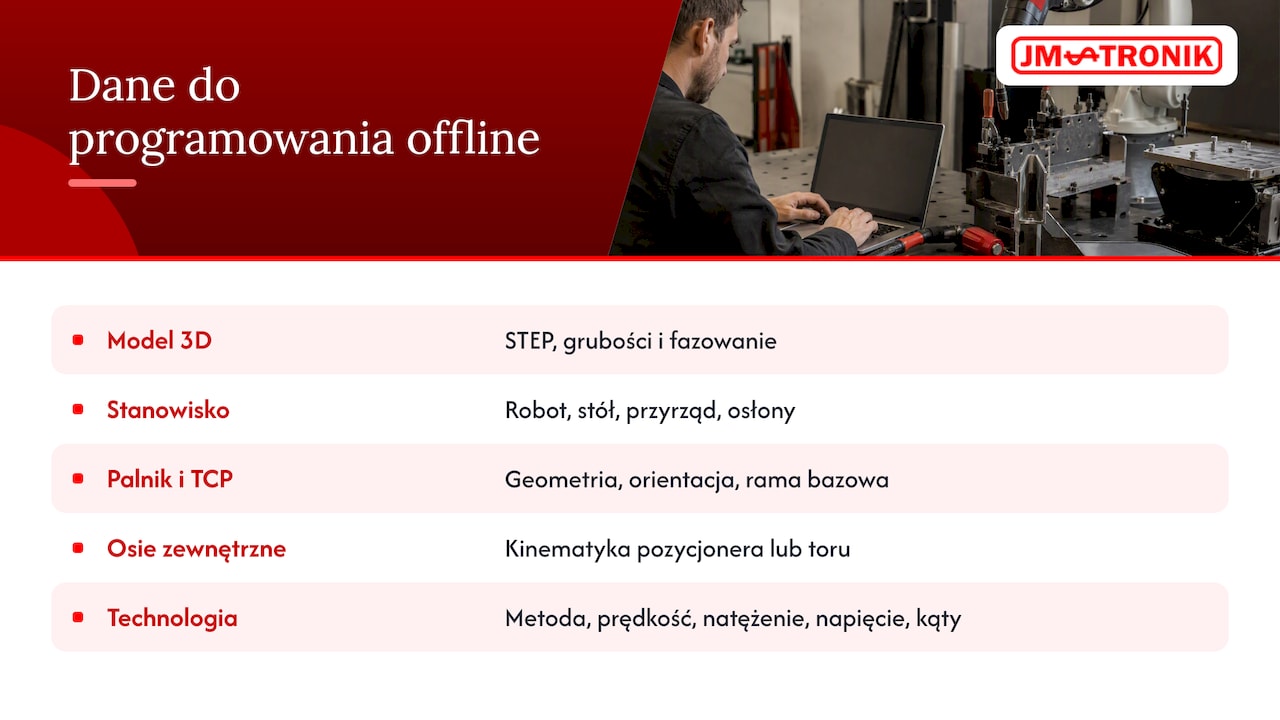
Model 3D detalu. Najlepiej natywny lub w formacie wymiany, na przykład STEP, z rzeczywistymi grubościami blach i fazowaniem krawędzi. Rysunek 2D wystarczy do spawania ręcznego, ale nie do wyznaczenia orientacji palnika w każdym punkcie spoiny.
Model stanowiska. Robot w konkretnej wersji, jego podstawa, stół lub pozycjoner, przyrząd mocujący, osłony i podajnik drutu. Brak w modelu jednego docisku często kończy się kolizją, której symulacja nie mogła pokazać.
Palnik i punkt TCP. Geometria palnika i dokładnie wyznaczony punkt narzędzia, czyli miejsce, wokół którego robot liczy ruch. Do obliczenia ścieżki potrzebne są TCP, orientacja palnika i rama bazowa detalu, czyli układ współrzędnych, względem którego opisane są spoiny.
Osie zewnętrzne. Jeśli detal obraca pozycjoner jedno- lub dwuosiowy albo robot jeździ po torze, oprogramowanie musi znać ich kinematykę. Ręczne zgranie ruchu robota z kilkoma osiami jest żmudne, dlatego właśnie tu programowanie offline daje dużą przewagę.
Technologia spawania. Metoda, prędkość, natężenie i napięcie, kąt prowadzenia i pochylenia palnika, kolejność spoin pod kątem odkształceń. Kierunek rozwoju dobrze pokazuje rozdział naukowy z 2023 r.: parametryczny model produktu może zawierać dane procesu, takie jak kąty spawania, a z gotowych struktur operacji program może powstawać automatycznie.
Jeśli przygotowujecie kilka wariantów jednego wyrobu, na przykład przęsła ogrodzeniowe w różnych szerokościach, opłaca się od razu ustalić wspólny punkt bazowy i stałe położenie detalu w przyrządzie. Wtedy nowy wariant to głównie zmiana geometrii, a nie budowanie programu od zera.
Programowanie offline krok po kroku
Niezależnie od marki robota i oprogramowania kolejność prac jest podobna.
- Wczytanie stanowiska. Pobieracie z biblioteki model robota, pozycjonera i peryferiów albo importujecie własne modele. Ustawiacie je w tych samych odległościach co na hali.
- Umieszczenie detalu i przyrządu. Detal trafia w przyrząd dokładnie tak, jak mocuje go operator. Zapisujecie ramę bazową detalu.
- Dodanie palnika i zdefiniowanie TCP. Wartości TCP przepisujecie ze sterownika rzeczywistego robota, a nie z katalogu palnika.
- Wyznaczenie spoin. Wskazujecie krawędzie na modelu albo pozwalacie programowi wykryć je automatycznie. Dla każdej spoiny określacie kąt palnika, kierunek spawania, dojazd i odjazd.
- Konfiguracja robota i osi zewnętrznych. Wybieracie konfigurację ramienia i ustawienie pozycjonera tak, aby spoina była w korzystnej pozycji, najlepiej podolnej lub nabocznej.
- Przypisanie parametrów spawania. Łączycie każdą spoinę z zestawem parametrów, zapisanym w sterowniku lub źródle spawalniczym.
- Walidacja i symulacja. Sprawdzacie kolizje, zasięg, ograniczenia osi i pozycje osobliwe, a potem puszczacie cały cykl.
- Generowanie programu. Postprocesor zamienia ścieżkę na kod w natywnym języku sterownika robota.
- Wgranie i korekta na stanowisku. Pierwsze przejście robi się bez łuku i na zmniejszonej prędkości, potem poprawia się pojedyncze punkty i spawa detal próbny.
Punkty 4 do 7 to iteracja. Rzadko kiedy pierwsza wersja ścieżki przechodzi walidację bez zmian, i właśnie po to jest symulacja.
Symulacja: kolizje, zasięg i czas cyklu
Symulacja jest najtańszym miejscem na błędy. Badacze opisujący spawanie dużych konstrukcji w „Przeglądzie Spawalnictwa” zwracają uwagę, że w wirtualnym modelu można wykryć kolizje, które w rzeczywistym systemie mogłyby uszkodzić sprzęt lub zagrozić operatorowi. W tej samej pracy pada praktyczny argument: przy dużych elementach dostęp do spoin w trybie uczenia bywa możliwy tylko z drabiny lub podestu, co samo w sobie jest ryzykiem.
Podczas walidacji sprawdzacie cztery rzeczy:
- Kolizje palnika, przewodu i ramienia z detalem, przyrządem, pozycjonerem i osłonami. Warto włączyć kontrolę z pewnym marginesem bezpieczeństwa, bo rzeczywisty detal ma tolerancje.
- Zasięg, czyli czy robot dosięga każdego punktu spoiny z zadanym kątem palnika, a nie tylko samego punktu.
- Ograniczenia osi, zwłaszcza obrót ostatniej osi, który przy długich spoinach obwodowych potrafi się skończyć w połowie ściegu.
- Pozycje osobliwe, w których dwie osie robota się pokrywają i ramię wykonuje gwałtowny, nieprzewidywalny ruch. Na spoinie oznacza to szarpnięcie palnika i wadę.
Po walidacji symulacja daje też szacunkowy czas cyklu. To liczba przydatna do wyceny zlecenia i do decyzji, czy dołożyć pozycjoner albo drugi przyrząd. Traktujcie ją jako dobre przybliżenie: czas zajarzenia łuku, czyszczenia palnika czy wymiany detalu warto zmierzyć na stanowisku i wpisać do modelu.
Od symulacji do pierwszej spoiny
Najczęstsze rozczarowanie po pierwszym wdrożeniu brzmi: „w symulacji było idealnie, a robot spawa obok”. To nie wina metody, tylko różnicy między modelem a rzeczywistością. Branżowy przegląd z USA podaje, że po wgraniu programu zwykle potrzebne są drobne korekty punktów w ścieżkach spawania, a dokładność zależy od kalibracji i zgodności modelu z zbudowanym stanowiskiem.
Dlatego przed pierwszym programem offline trzeba skalibrować robota i stanowisko tak, aby odpowiadały wirtualnym. Polscy praktycy podkreślają, że obok kalibracji robota i rzeczywistego stanowiska potrzebny jest skuteczny system wyszukiwania miejsca spawania. Ma to szczególne znaczenie przy detalach ciętych i giętych, gdzie każda sztuka różni się o ułamki milimetra.
W praktyce sprawdzają się trzy zabezpieczenia:
- Wyszukiwanie położenia spoiny przed spawaniem, na przykład dotykiem drutu lub czujnikiem, które przesuwa program do rzeczywistego położenia detalu.
- Śledzenie spoiny w trakcie spawania, gdy detal odkształca się od ciepła.
- Stała kontrola TCP, bo lekko wygięty palnik po drobnej kolizji psuje dokładność wszystkich programów, także tych z biura.
Dobra praktyka przy uruchomieniu: przejście na sucho z obniżoną prędkością, korekta punktów, spawanie detalu próbnego, kontrola wizualna i wymiarowa, a dopiero potem produkcja. Gdy spoiny podlegają wymaganiom jakościowym, detal próbny jest też dobrym momentem na kwalifikację technologii spawania.
Kiedy offline się opłaca, a kiedy wystarczy teach-in
Oprogramowanie i kompetencje kosztują. Wytyczne DVS wprost przyznają, że programowanie offline wymaga wyższych nakładów na oprogramowanie, ale wyraźnie skraca przestoje, których przy uczeniu robota nie da się uniknąć. Te same wytyczne wskazują, że metoda jest szczególnie korzystna, gdy często tworzy się nowe programy lub dopasowuje istniejące do zmieniających się zadań.
Dobrze obrazuje to przykład z polskiej praktyki: przy słupie energetycznym o średnicy 3 m jeden ścieg obwodowy trwa 30 minut, a co najmniej siedem takich ściegów to 3,5 godziny spawania. W tym czasie operator może przygotować offline program dla kolejnego, innego słupa. W produkcji jednostkowej, gdzie każdy element powstaje na zamówienie, ta różnica decyduje o wykorzystaniu robota.
Z drugiej strony badanie z Chorwacji przypomina, że programowanie online jest często stosowane w małych i średnich systemach i wymaga mniej szkolenia niż offline. Nie każdy zakład potrzebuje stanowiska programisty w biurze.
Kryteria, które pomagają podjąć decyzję:
| Sytuacja w zakładzie | Rekomendowana metoda |
|---|---|
| Kilka detali, długie serie, zmiana raz na kwartał | Teach-in, ewentualnie z korektą offline |
| Wiele wariantów jednego wyrobu (bramy, balustrady, przęsła) | Offline lub programowanie parametryczne |
| Produkcja jednostkowa na zamówienie | Offline |
| Duże konstrukcje, trudny dostęp do spoin | Offline z pozycjonerem i wyszukiwaniem spoiny |
| Robot pracuje na trzy zmiany, każda godzina przestoju boli | Offline |
| Brak modeli 3D detali i osoby znającej CAD | Najpierw teach-in i uporządkowanie dokumentacji |
Proste przeliczenie na własnych danych: zsumujcie, ile godzin w miesiącu robot stoi, bo ktoś go uczy nowego detalu, i pomnóżcie przez godzinowy koszt stanowiska oraz utraconej produkcji. Jeśli wynik jest wyraźnie wyższy niż koszt licencji i szkolenia rozłożony na rok, offline się broni.
Coboty spawalnicze a programowanie offline
Coboty zmieniły rachunek dla małych zakładów. Programowanie ramienia przez prowadzenie ręką i zapisywanie punktów na tablecie jest na tyle proste, że spawacz uczy się go szybko, a przy krótkich seriach często w ogóle nie potrzeba stanowiska offline. Taki cobot spawalniczy dobrze pasuje do zakładu, który spawa wiele różnych detali w małych partiach i nie ma działu technologii.
Gdy jednak wariantów przybywa, a detale są duże albo wymagają pozycjonera, warto mieć możliwość przygotowania i sprawdzenia programu w symulacji. Dla cobotów ROKAE służy do tego ROKAE Studio, które opisujemy na stronie oprogramowanie do robotów: pozwala programować i symulować roboty ROKAE zarówno offline, jak i online. Ten sam model stanowiska służy wtedy do programowania, planowania przyrządów i oceny czasu cyklu.
Przy cięższych detalach i dłuższych seriach naturalnym wyborem jest klasyczny robot spawalniczy z pozycjonerem, gdzie programowanie offline od początku jest częścią sposobu pracy.
Nasze spojrzenie na programowanie offline
Od ponad 45 lat projektujemy i budujemy maszyny w swoich strukturach, a przy stanowiskach spawalniczych widzimy ten sam schemat. Klienci pytają o oprogramowanie, a o sukcesie decyduje stanowisko. Jeśli przyrząd nie trzyma detalu powtarzalnie, a TCP nikt nie kontroluje, najlepsza symulacja zamieni się w godziny poprawiania punktów.
Dlatego zaczynamy od procesu, a nie od licencji. Patrzymy, ile jest wariantów detali, jak długi jest cykl spawania, czy są modele 3D i kto w zakładzie będzie programował. Dopiero wtedy proponujemy cobota z prostym programowaniem, robota z pozycjonerem albo połączenie obu podejść. W wielu zakładach metalowych najlepiej sprawdza się model mieszany: nowe detale i warianty przygotowywane w symulacji, drobne poprawki robione przez operatora na stanowisku.
Uważamy też, że programowanie offline to kompetencja, a nie funkcja w menu. Szkolimy zarówno operatorów, jak i programistów, bo program przygotowany w biurze musi zrozumieć osoba, która stoi przy robocie o szóstej rano.
— Jan
Wdrożenie stanowiska spawalniczego z JM-TRONIK
Jeśli planujecie zrobotyzowane spawanie i zastanawiacie się, czy od razu wejść w programowanie offline, możemy przejść ten proces z Wami od początku. Prowadzimy konsultacje i audyty procesów produkcyjnych, projektujemy i budujemy stanowiska, programujemy roboty, instalujemy maszyny i szkolimy operatorów oraz programistów. Po uruchomieniu zapewniamy serwis 24/7 i części zamienne.
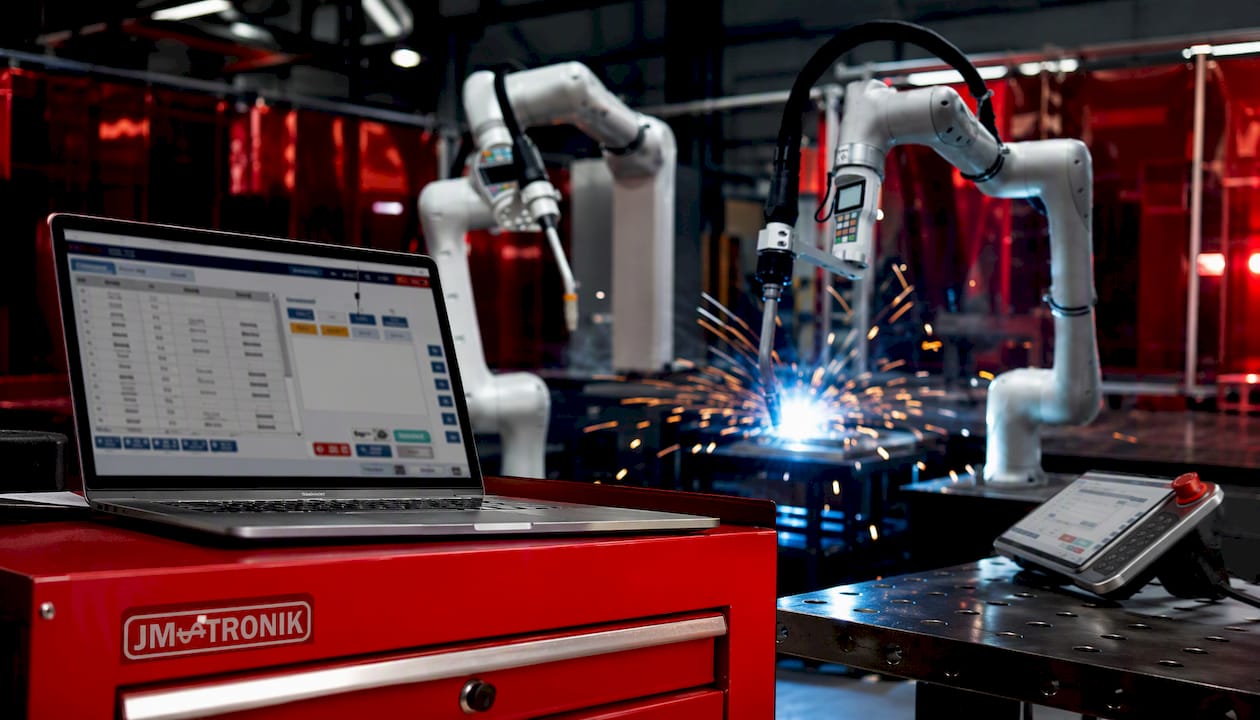
Dla zakładów, które chcą zacząć od elastycznego rozwiązania, mamy CoboWeld, cobota do spawania, oparty na robotach współpracujących ROKAE xMate. Pełny przegląd naszych rozwiązań znajdziecie w dziale automatyzacja i robotyzacja spawania.
Najczęstsze pytania
Czy po programowaniu offline robot od razu spawa poprawnie?
Zwykle nie w stu procentach. Po wgraniu programu trzeba skorygować kilka punktów, bo model nigdy nie jest idealnie zgodny z rzeczywistym stanowiskiem. Im lepsza kalibracja robota, przyrządu i TCP, tym mniej poprawek, a system wyszukiwania spoiny dodatkowo kompensuje różnice między detalami.
Czy do programowania offline potrzebne są modele 3D detali?
Tak, to podstawa. Bez modelu 3D nie da się wyznaczyć spoin, orientacji palnika ani sprawdzić kolizji. Jeśli zakład pracuje głównie na rysunkach 2D, warto najpierw uporządkować dokumentację albo zacząć od programowania przez uczenie.
Czy mały zakład potrzebuje programowania offline?
Nie zawsze. Przy kilku powtarzalnych detalach i krótkich zmianach cobot programowany ręką na stanowisku jest szybszy i tańszy we wdrożeniu. Offline zaczyna się opłacać, gdy wariantów jest dużo, detale są duże albo każda godzina przestoju robota jest kosztowna.
Kto w zakładzie powinien programować offline?
Najlepiej osoba, która łączy znajomość CAD z wiedzą spawalniczą, na przykład technolog lub doświadczony operator po szkoleniu. Programowanie offline wymaga więcej przygotowania niż uczenie na panelu. Dobrze, gdy ta sama osoba uczestniczy w pierwszym uruchomieniu programu na stanowisku.
Czy programowanie offline działa z cobotami?
Tak. Coboty zwykle programuje się przez prowadzenie ręką, ale wiele z nich ma oprogramowanie do symulacji i programowania offline. Dla cobotów ROKAE jest to ROKAE Studio, które obsługuje oba tryby.
Źródła
- Nowak M. i in., Programowanie off-line i on-line, Przegląd Spawalnictwa 5/2012
- DVS, wytyczne dotyczące programowania robotów spawalniczych
- Zrobotyzowane spawanie wielkogabarytowych elementów ze wspomaganiem programowania off-line, Przegląd Spawalnictwa
- Elementary Welding Operations for Automatic Robot Programming, Springer 2023
- Offline programming of welding robots, The Fabricator
- Programowanie na ekranie, Magazyn Przemysłowy
- Programming of industrial robots for needs of robotic welding, 2015


 United States
