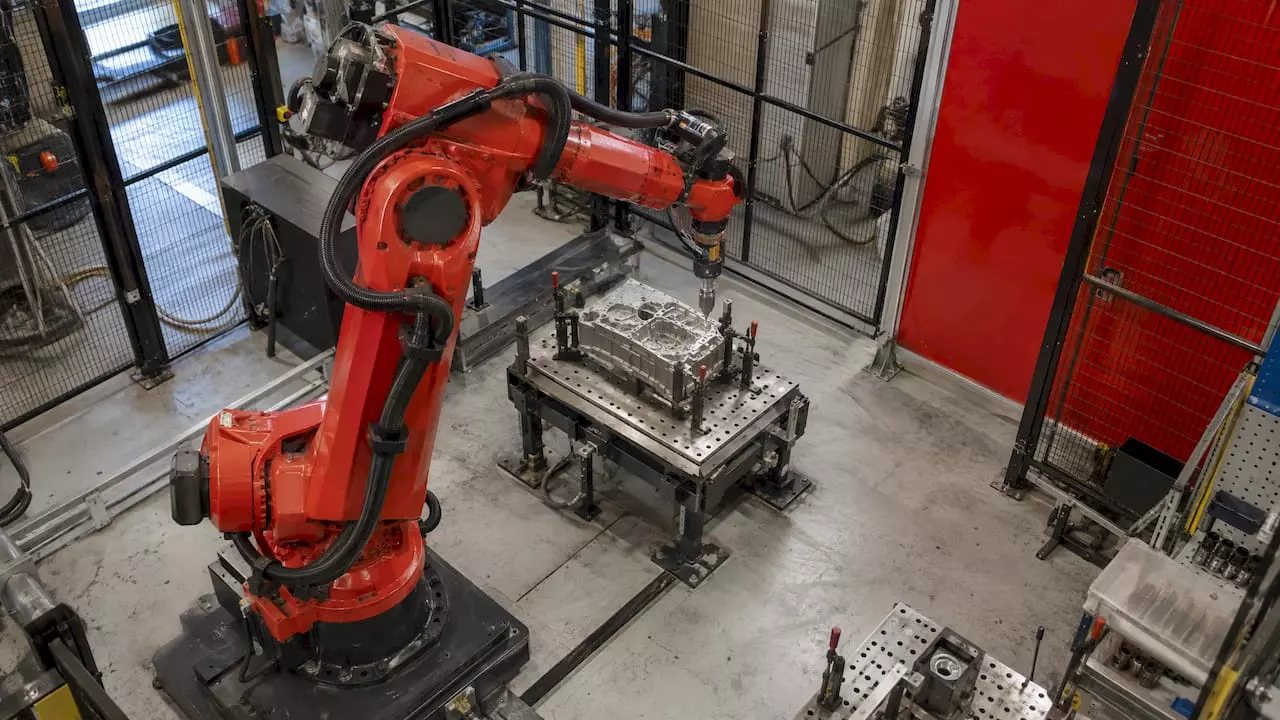
Optymalizacja torów robota polega na tym, żeby narzędzie przechodziło między punktami najkrótszą płynną drogą, bez zbędnych zatrzymań, bez kolizji i bez zmian konfiguracji ramienia, a prędkości i przyspieszenia wynikały z procesu, a nie z przyzwyczajeń programisty. W wielu komórkach daje to kilkanaście procent krótszy cykl na tym samym robocie, równiejsze spoiny i mniejsze zużycie przekładni. Najwięcej da się jednak zyskać, zanim robot w ogóle stanie na hali: wtedy, gdy tor, chwytak, przyrząd i rozmieszczenie stanowiska projektuje jeden zespół. Właśnie tak pracujemy w JM-TRONIK, gdzie projekt, produkcja i wdrożenie stanowisk zrobotyzowanych powstają we własnych strukturach.
Krótko mówiąc
- Tor to geometria ruchu, trajektoria to tor z przypisanym czasem, prędkością i przyspieszeniem. Optymalizuje się oba, w tej kolejności.
- Najczęstsze źródła straconego czasu to zbędne punkty pośrednie, dokładne zatrzymania tam, gdzie nie są potrzebne, czekanie na sygnały i zmiany konfiguracji nadgarstka.
- Płynne planowanie toru skróciło w badaniu z 2024 roku cykl pick-and-place cobota o 11,28% względem ruchu punkt-punkt.
- Każdą zmianę toru sprawdza się w symulacji, a potem mierzy na stanowisku: czas cyklu, jego rozrzut, jakość i zatrzymania bezpieczeństwa.
- Tor zaprojektowany razem ze stanowiskiem jest krótszy niż tor poprawiany po fakcie, dlatego warto zlecić programowanie temu, kto projektuje celę.
Spis treści
- Tor a trajektoria: co właściwie optymalizujemy
- Co daje dobrze zaplanowany tor
- Jak znaleźć zbędne ruchy w istniejącym programie
- Optymalizacja krok po kroku
- Zasięg, orientacja narzędzia, osobliwości i kolizje
- Symulacja i cyfrowy bliźniak przed wdrożeniem
- Spawanie, pakowanie i paletyzacja: różne priorytety
- Jak zmierzyć, czy optymalizacja się opłaciła
- Tor projektowany razem ze stanowiskiem
- Nasze spojrzenie na optymalizację torów
- Najczęściej zadawane pytania
- Źródła
Tor a trajektoria: co właściwie optymalizujemy
W polskiej literaturze robotyki podział jest jasny od dekad. W pracy przedstawionej na III Krajowej Konferencji Robotyki we Wrocławiu w 1990 roku zadanie rozbito na dwa etapy: najpierw planuje się bezkolizyjny geometryczny tor manipulatora, potem optymalną trajektorię wzdłuż tego toru, z uwzględnieniem dynamiki robota i wybranych kryteriów. Ten podział nadal porządkuje pracę na hali.
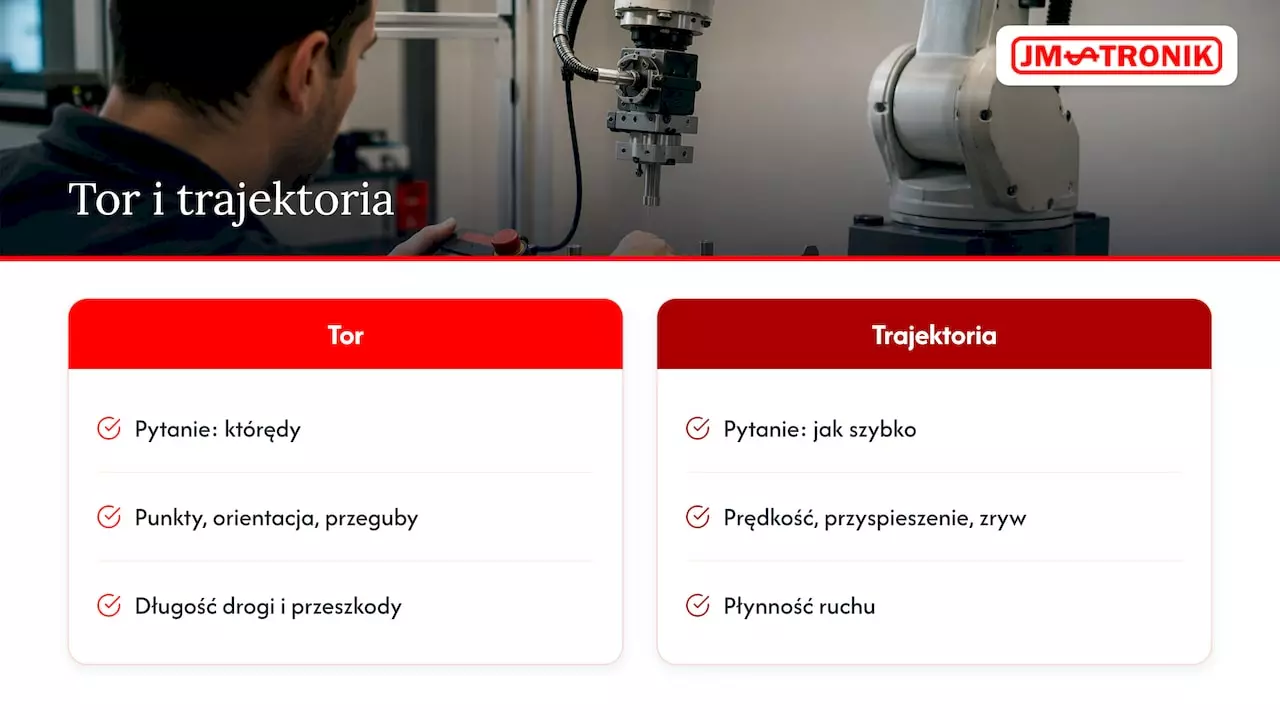
Tor odpowiada na pytanie „którędy”: przez jakie punkty przechodzi punkt TCP narzędzia, z jaką orientacją, w jakiej konfiguracji przegubów. Tu wygrywa się na długości drogi, liczbie punktów i omijaniu przeszkód.
Trajektoria odpowiada na pytanie „jak szybko”: profil prędkości, przyspieszenia i zrywu na każdym odcinku. Tu wygrywa się na płynności, bo robot, który co chwilę hamuje do zera i rusza od nowa, traci czas nawet przy wysokiej prędkości nominalnej.
Cele optymalizacji bywają różne i często się ze sobą ścierają: najkrótszy cykl, najmniejsze obciążenie przegubów, najniższe zużycie energii, stała prędkość wzdłuż spoiny, bezpieczny odstęp od operatora. Dobra optymalizacja zaczyna się od ustalenia, który cel jest nadrzędny dla danego procesu.
Co daje dobrze zaplanowany tor
Najlepiej udokumentowany efekt to czas cyklu. W pracy opublikowanej w PMC w sierpniu 2024 roku algorytm planowania toru oparty na krzywych B-spline z profilem prędkości typu S skrócił czas całego cyklu pick-and-place robota współpracującego o 11,28% w porównaniu z ruchem punkt-punkt i o 57,5% w porównaniu z algorytmem RRT*, przy zachowaniu ograniczeń prędkości, przyspieszenia i zrywu. To ważny wniosek: płynność ruchu daje więcej niż samo podkręcanie prędkości.
Druga korzyść to jakość procesu. Gdy narzędzie porusza się bez szarpnięć, mniej drga, a w spawaniu oznacza to równiejszy ścieg i stałą energię liniową. Trzecia to trwałość mechaniki: łagodne profile przyspieszeń oszczędzają reduktory i łożyska, co widać później w kosztach utrzymania ruchu.
Przy 60 sekundach cyklu i dwóch zmianach każde 5 sekund oszczędności to kilkadziesiąt dodatkowych detali na dobę, bez nowego robota i bez nowej zmiany ludzi.
Jak znaleźć zbędne ruchy w istniejącym programie
Zanim zmienisz cokolwiek w programie, rozbij cykl na odcinki i zmierz każdy z nich. Większość sterowników pozwala zapisać znaczniki czasu na początku i końcu instrukcji, a w symulatorze offline widać to od razu na osi czasu. Szukaj przede wszystkim tych miejsc:
- Czekanie na sygnały. Robot stoi, bo czeka na potwierdzenie z PLC, zamknięcie chwytaka albo podanie detalu. Często to nie ruch jest wolny, tylko logika. Wstępne pozycjonowanie nad punktem chwytu w trakcie oczekiwania potrafi odzyskać sekundy.
- Dokładne zatrzymania bez potrzeby. Punkty przejściowe zaprogramowane jako dokładne (z pełnym zatrzymaniem) zamiast z zaokrągleniem strefy. Pełne zatrzymanie jest potrzebne w punkcie chwytu, odkładania i startu spoiny, a nie na drodze dojazdowej.
- Powroty do pozycji domowej. Program po każdej operacji wraca do bazy, choć następny ruch zaczyna się zupełnie gdzie indziej.
- Za dużo punktów pośrednich. Punkty dodane kiedyś „na wszelki wypadek” przy uczeniu z panelu, które dziś tylko wydłużają drogę.
- Zmiany konfiguracji. Przejście, na którym nadgarstek obraca się o pół obrotu albo ramię zmienia konfigurację łokcia. Taki ruch jest długi, wolny i ryzykowny.
- Ruch przegubowy kontra liniowy. Ruch liniowy tam, gdzie wystarczyłby przegubowy, bo nic po drodze nie przeszkadza. Ruch przegubowy jest zwykle szybszy i łagodniejszy dla mechaniki.
- Kolejność operacji. Spoiny albo miejsca odkładania na palecie wykonywane w kolejności, w jakiej je nauczono, a nie w kolejności najkrótszej drogi.
Przy takiej analizie łatwo popełnić jeden błąd: mierzyć pojedynczy cykl. Zmierz kilkadziesiąt i patrz na rozrzut. Jeśli czas waha się o kilka sekund, problem zwykle leży w przepływie materiału lub w komunikacji, a nie w samym torze.
Optymalizacja krok po kroku
Poniższa kolejność wynika z prostej zasady: najpierw usuwa się zbędną drogę, potem wygładza ruch, a dopiero na końcu sięga po prędkość.
- Ustal cel i ograniczenia. Zapisz wymagany takt, tolerancje procesu (na przykład dopuszczalną odchyłkę położenia spoiny) i strefy, w których pracuje człowiek. Bez tego łatwo skrócić cykl kosztem jakości. Tu najczęściej zaczyna się nasza współpraca z klientem: od konsultacji i audytu procesu produkcyjnego.
- Popraw układ stanowiska. Często najkrótszy tor wymaga przesunięcia przyrządu, obrócenia palety albo zmiany wysokości podstawy robota. Detal leżący na granicy zasięgu wymusza niewygodne konfiguracje. W stanowiskach, które projektujemy od zera, rozmieszczenie elementów dobieramy właśnie pod tor robota.
- Uporządkuj kolejność i punkty. Usuń zbędne punkty pośrednie i powroty do bazy, ułóż operacje w kolejności najkrótszej drogi. Uważaj, żeby przy skracaniu nie wprowadzić przejścia przez strefę kolizji.
- Wygładź ruch. Zastąp dokładne zatrzymania zaokrągleniem strefy na punktach przejściowych, dobierając promień tak, by sąsiednie strefy na siebie nie nachodziły. Za duży promień sprawi, że robot ominie punkt, który miał osiągnąć.
- Dobierz prędkość i przyspieszenie. Dopiero teraz. Robot powinien poruszać się tak wolno, jak pozwala wymagany takt: wyższe przyspieszenia skracają cykl o ułamki sekundy, a obciążają przekładnie przez cały okres eksploatacji.
- Zsymuluj i sprawdź zasięg. Przejdź cały program w symulacji, z modelem chwytaka, przyrządów i ogrodzenia. Szczegóły w kolejnych sekcjach.
- Wdróż na stanowisku i zmierz. Uruchom program najpierw w trybie zredukowanej prędkości, potem w pełnym, i porównaj wskaźniki z punktem wyjścia. Programowanie robotów i ich uruchomienie na hali wykonujemy jako osobną usługę, także dla stanowisk, które już pracują.
- Przeszkol ludzi. Zoptymalizowany program psuje się najczęściej przy pierwszej zmianie asortymentu, gdy ktoś dopisze punkty z panelu. Szkolenia operatorów i programistów są po to, żeby zespół wiedział, czego nie ruszać i jak dodawać nowe detale bez utraty taktu.
Od strony oprogramowania warto znać możliwości, jakie dają oprogramowanie do robotów i narzędzia do programowania offline: pozwalają przygotować i przetestować nowy tor bez zatrzymywania produkcji.
Zasięg, orientacja narzędzia, osobliwości i kolizje
Najkrótszy tor na papierze bywa niewykonalny dla konkretnego ramienia. Przy każdej zmianie toru sprawdź cztery grupy problemów.
| Problem | Jak się objawia | Co zwykle pomaga |
|---|---|---|
| Punkt poza zasięgiem | Program zatrzymuje się z błędem lub robot nie osiąga orientacji | Przesunięcie przyrządu lub podstawy, zmiana kąta narzędzia w dopuszczalnej tolerancji |
| Limit przegubu | Ruch urywa się w połowie, szczególnie na osiach nadgarstka | Zmiana konfiguracji startowej, rozłożenie obrotu na kilka osi |
| Osobliwość | Gwałtowny wzrost prędkości przegubów, szarpnięcie, spowolnienie TCP | Lekka zmiana orientacji narzędzia, ominięcie strefy, w której osie się pokrywają |
| Odwrócenie nadgarstka | Robot obraca nadgarstek o pół obrotu, by utrzymać orientację TCP | Inna orientacja narzędzia lub inny punkt wejścia w operację |
| Kolizja | Kontakt przewodów, palnika lub chwytaka z przyrządem, detalem albo ogrodzeniem | Symulacja z pełnym modelem otoczenia i przewodów, korekta punktów dojazdu |
Orientacja narzędzia to osobna dźwignia. W spawaniu kąt palnika ma tolerancję technologiczną: wykorzystanie jej pozwala ominąć osobliwość bez pogorszenia spoiny. W paletyzacji obrót chwytaka o 180° bywa dopuszczalny dla symetrycznego kartonu i potrafi oszczędzić cały obrót nadgarstka.
Symulacja i cyfrowy bliźniak przed wdrożeniem
Tor sprawdzony tylko na hali to tor sprawdzony kosztem produkcji. Dlatego każdą istotną zmianę najpierw przechodzi się wirtualnie. Badania idą tu dalej niż proste symulatory: w pracy opublikowanej w Springer w 2022 roku algorytm genetyczny modyfikował parametry instrukcji ruchu, każdą kandydującą trajektorię symulowano na cyfrowym bliźniaku stanowiska współpracującego, łącznie z objętością zajmowaną przez operatora, a optymalizacja wybierała ruch minimalizujący jednocześnie ryzyko kolizji z człowiekiem i czas przejścia. Metodę zwalidowano przy montażu drobnych elementów dwuramiennym robotem.
W praktyce zakładu wystarczy mniej, ale trzy rzeczy są nieodzowne:
- wierny model otoczenia: przyrządy, ogrodzenie, przenośniki, a także przewody palnika lub chwytaka, które w symulacji często są pomijane;
- realne parametry ruchu: te same strefy zaokrąglenia, prędkości i obciążenie co w programie produkcyjnym, inaczej czas z symulacji nie zgodzi się z halą;
- logika sygnałów: czasy zamknięcia chwytaka, zapłonu łuku, podania detalu. Bez nich symulacja pokaże cykl krótszy, niż jest naprawdę.
Cyfrowe modele stanowisk to element szerszej cyfryzacji procesów, którą łączymy z projektowaniem nowych stanowisk.
Spawanie, pakowanie i paletyzacja: różne priorytety
Ta sama zasada „najkrótsza płynna droga” działa inaczej w każdym procesie.
| Proces | Co jest nadrzędne | Gdzie szukać czasu |
|---|---|---|
| Spawanie | Stała prędkość i kąt palnika wzdłuż spoiny, dokładność położenia | Przejazdy między spoinami, kolejność spoin, dojazdy i odjazdy |
| Pakowanie | Takt zgrany z linią, delikatne obchodzenie się z produktem | Pozycjonowanie nad punktem chwytu w czasie oczekiwania, łączenie ruchów |
| Paletyzacja | Stabilność warstwy, poprawne odkładanie przy dużym zasięgu | Wzór paletowy, kolejność odkładania, ruch przegubowy na dalekich przejazdach |
| Obsługa CNC | Czas otwarcia maszyny, bezpieczne wejście do przestrzeni roboczej | Przygotowanie detalu przed końcem obróbki, krótki wjazd i wyjazd |
W spawaniu skracanie samej spoiny prędkością rzadko jest dobrym pomysłem, bo prędkość posuwu jest częścią technologii. Czas odzyskuje się na przejazdach i dojazdach. Dlatego w stanowiskach takich jak robot spawalniczy tor projektuje się razem z przyrządem i kolejnością spoin.
W paletyzacji badacze sięgają już po uczenie maszynowe: w artykule opublikowanym w MDPI Robotics w 2025 roku opisano adaptacyjny planer ruchu łączący cyfrowego bliźniaka z uczeniem ze wzmocnieniem właśnie w zadaniach paletyzacji. Na co dzień decydujące są prostsze rzeczy: dobry wzór paletowy i kolejność odkładania, które opisujemy przy robotyzacji paletyzacji i robotyzacji pakowania.
Jak zmierzyć, czy optymalizacja się opłaciła
Krótszy czas cyklu nic nie znaczy, jeśli rośnie liczba wad albo zatrzymań. Oceniaj zmianę na kilku wskaźnikach naraz, zawsze w porównaniu z okresem przed zmianą:
- czas cyklu względem taktu: czy stanowisko nadąża za linią, a nie tylko czy jest szybsze;
- rozrzut czasu cyklu: stabilny cykl jest cenniejszy od rekordowego;
- wskaźnik wad: liczba lub odsetek detali niezgodnych, w spawaniu także wyniki kontroli spoin;
- przestoje według przyczyn: mechanika, chwytak lub narzędzie, błędy PLC i komunikacji, braki materiału, interwencje operatora;
- zdarzenia bezpieczeństwa: zatrzymania bezpieczeństwa, zatrzymania awaryjne, sytuacje potencjalnie wypadkowe.
Gdy proces wymaga bardzo wysokiej dokładności, tor można zmierzyć niezależnie od sterownika. Instytut Fraunhofer IPA do pomiaru dokładności bezwzględnej, powtarzalności i toru robotów stosuje tracker laserowy mierzący pozycję z częstotliwością 1000 Hz i dokładnością do 15 µm. Dla większości zakładów wystarczy jednak kontrola jakości gotowego detalu i regularne sprawdzanie punktu TCP, zwłaszcza po kolizji lub wymianie narzędzia. Tu pomaga zaplanowane utrzymanie ruchu, bo przesunięty TCP potrafi zniweczyć najlepszy tor.
Tor projektowany razem ze stanowiskiem
Najkrótszy tor powstaje wtedy, gdy ten sam zespół rysuje przyrząd, dobiera robota i pisze program. W JM-TRONIK projektujemy i produkujemy stanowiska zrobotyzowane we własnych strukturach: do spawania, paletyzacji, pakowania, obsługi CNC i gięcia, z cobotami ROKAE xMate. Zajmujemy się też programowaniem robotów, szkoleniami operatorów i programistów, a po uruchomieniu zapewniamy serwis 24/7 i części zamienne.
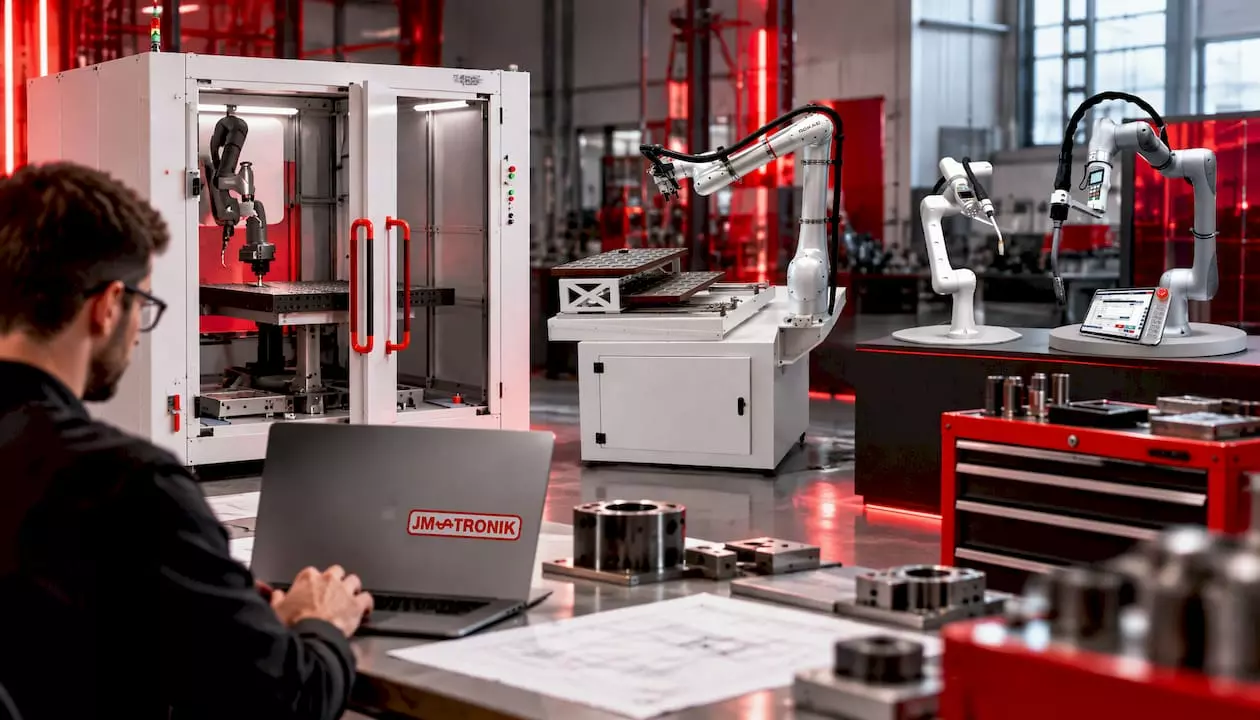
Jeśli Twój robot nie nadąża za taktem albo planujesz nowe stanowisko, zacznij od rozmowy o procesie. Gotowe rozwiązania, takie jak CoboWeld, cobot do spawania, dopasowujemy do detalu i hali klienta.
Nasze spojrzenie na optymalizację torów
Od ponad 45 lat projektujemy i budujemy maszyny dla przemysłu i jedno widzimy wyraźnie: tor robota jest wynikiem całego projektu stanowiska, a nie tylko programu. Kiedy przyrząd, chwytak i położenie robota są dobrane pod proces, program wychodzi krótki i czysty od pierwszego dnia.
Dlatego wolimy myśleć o torze już na etapie projektu niż poprawiać go po uruchomieniu. Łączymy technologię spawalniczą z robotyzacją, więc wiemy, gdzie w spawaniu można szukać czasu, a gdzie prędkość jest częścią technologii i trzeba jej pilnować.
Optymalizacja nie kończy się też na odbiorze. Nowy asortyment, nowy przyrząd, nowy operator: każda zmiana to okazja, żeby tor się rozjechał. Dlatego wspieramy klientów od projektu po wdrożenie, szkolimy ich zespoły i zostajemy z nimi w serwisie. To daje to, o co w automatyzacji chodzi najbardziej: kontrolę nad procesem i przewidywalną wydajność.
Jan
Najczęściej zadawane pytania
O ile można skrócić cykl robota przez optymalizację toru?
Zależy od punktu wyjścia. W badaniu z 2024 roku płynne planowanie toru skróciło cykl pick-and-place o 11,28% względem ruchu punkt-punkt. Programy uczone ręcznie, z wieloma dokładnymi zatrzymaniami i powrotami do bazy, mają zwykle większy zapas niż programy już raz optymalizowane.
Czy wystarczy zwiększyć prędkość robota?
Zwykle nie. Prędkość to ostatni krok: najpierw usuwa się zbędne punkty, powroty i zatrzymania, potem wygładza ruch. Wyższe przyspieszenia dają niewiele czasu, a mocniej obciążają przekładnie, więc dobiera się je do wymaganego taktu, a nie do maksimum.
Czy optymalizacja toru wymaga zatrzymania produkcji?
W dużej mierze nie. Nowy program można przygotować i sprawdzić w symulacji offline, a na stanowisku potrzebny jest tylko czas na uruchomienie w zredukowanej prędkości i weryfikację. Przy nowych stanowiskach tor przygotowuje się jeszcze przed montażem na hali.
Jak sprawdzić, czy krótszy cykl nie pogorszył jakości?
Porównaj z okresem przed zmianą nie tylko czas cyklu, ale też jego rozrzut, odsetek wad, przestoje według przyczyn i zatrzymania bezpieczeństwa. W spawaniu dołącz wyniki kontroli spoin. Jeśli którykolwiek z tych wskaźników się pogorszył, zysk na czasie jest pozorny.
Źródła
- Planowanie optymalnych trajektorii ruchu robota, Zasoby Nauki
- Optimal Path Planning Algorithm with Built-In Velocity Profiling, PMC
- Trajectory optimisation in collaborative robotics, Springer
- Trajectory Planning for Robotic Manipulators in Automated Palletizing, MDPI
- Robot optimization, Fraunhofer IPA


 United States
