Komunikacja robota z maszyną to wymiana prostych, ściśle zdefiniowanych sygnałów: maszyna lub nadrzędny sterownik PLC mówi robotowi, co i kiedy ma zrobić, a robot odpowiada, czy jest gotowy, czy pracuje, czy skończył i czy wystąpił błąd. Od tego, jak dobrze zaprojektowano tę rozmowę, zależy, czy stanowisko pracuje równo przez trzy zmiany, czy staje kilka razy dziennie bez widocznej przyczyny. Dlatego najpewniejszą drogą jest stanowisko, w którym robot, sterowanie, bezpieczeństwo i programy projektuje jeden dostawca. Tak pracujemy w JM-TRONIK: od projektu, przez programowanie robota i PLC, po instalację, szkolenie i serwis.
Krótko mówiąc
- Robot i maszyna wymieniają polecenia (start, wybór programu, reset), stany (gotowy, w pracy, cykl zakończony, błąd) oraz dane procesowe i diagnostyczne.
- W większości stanowisk PLC decyduje, kiedy robot ma działać, a sterownik robota decyduje, jak wykona ruch.
- Połączenie może być zwykłymi wejściami i wyjściami, siecią przemysłową (np. Profinet) albo standardowym interfejsem, takim jak OPC UA.
- Sygnały bezpieczeństwa zawsze idą osobnym, bezpiecznym torem: przewodowo albo protokołem bezpiecznym, np. PROFIsafe.
- Większość przestojów zrobotyzowanych gniazd ma źródło w źle zaprojektowanym handshake’u, a nie w samym robocie.
Spis treści
- Co właściwie wymieniają robot i maszyna
- Kto tu rządzi: PLC, sterownik robota i sterownik maszyny
- Jak połączyć robota z maszyną: trzy poziomy
- Bezpieczeństwo: osobny tor, który nie może zawieść
- Jak to wygląda w spawaniu, obsłudze CNC i paletyzacji
- Wdrożenie krok po kroku
- Najczęstsze błędy komunikacji i jak je diagnozować
- Stanowisko, które rozmawia z maszyną od pierwszego dnia
- Nasze spojrzenie na integrację
- Najczęściej zadawane pytania
- Źródła
Co właściwie wymieniają robot i maszyna
Robot nie „widzi”, że frezarka skończyła obróbkę, a drzwi wtryskarki są otwarte. Wie to tylko wtedy, gdy ktoś mu to zakomunikuje. Ta wymiana nazywa się handshake (uzgadnianie): każda strona wystawia sygnał i czeka na potwierdzenie drugiej, zanim zrobi kolejny krok. Przykład z obsługi obrabiarki: maszyna zgłasza „obróbka zakończona, drzwi otwarte”, robot odpowiada „wjeżdżam”, po odłożeniu detalu „wyjechałem ze strefy”, a dopiero wtedy maszyna zamyka drzwi i startuje cykl.
Dobrze zaprojektowana komunikacja nie opiera się na domysłach. Sterownik nie zgaduje po czasie, że robot pewnie już odjechał, tylko dostaje jednoznaczną informację: chwytak zamknięty, punkt osiągnięty, cykl zakończony, alarm. Dzięki temu sekwencja nie zawiesza się w pół kroku.
Typowe grupy danych wyglądają tak:
| Grupa sygnałów | Kierunek | Przykłady |
|---|---|---|
| Polecenia | PLC/maszyna → robot | start, stop, reset błędu, wybór programu, potwierdzenie kroku |
| Stany | robot → PLC/maszyna | gotowy (serwo włączone), w pracy, pauza, cykl zakończony, pozycja domowa, błąd |
| Dane procesowe | w obie strony | numer receptury, liczba sztuk, tryb pracy, numer warstwy na palecie |
| Diagnostyka | robot → PLC/HMI | kod i opis alarmu, licznik cykli, czas pracy |
| Dane ruchu | robot → PLC | osiągnięty punkt, pozycja, stan osi |
Dwie zasady oszczędzają najwięcej nerwów przy rozruchu. Po pierwsze, start wolno wysłać tylko wtedy, gdy robot zgłasza stan „gotowy”. Po drugie, reset błędu podaje się jako krótki impuls dopiero po usunięciu przyczyny, a nie jako sygnał trzymany na stałe. Złamanie którejś z nich kończy się robotem, który rusza w nieoczekiwanym momencie albo w kółko wpada w ten sam alarm.
Kto tu rządzi: PLC, sterownik robota i sterownik maszyny
W typowym gnieździe pracują co najmniej dwa, a często trzy „mózgi”: sterownik maszyny (np. CNC obrabiarki, sterownik spawarki, owijarki czy przenośnika), sterownik robota i nadrzędny PLC. Robot i maszyna mają niezależne platformy sterowania, a łączy się je protokołami komunikacyjnymi, aby zgrać ich pracę. Tak opisuje to Portal Przemysłowy przy okazji koncepcji zintegrowanego sterowania robotami.
Podział ról, który sprawdza się w praktyce:
- PLC prowadzi logikę całego stanowiska: sprawdza obecność detalu, stan czujników, osłon, przenośników, chwytaków i kolejnych maszyn, a potem decyduje, kiedy robot ma wykonać zadanie.
- Sterownik robota odpowiada za trajektorie, pozycje, orientację narzędzia i płynność ruchu.
- Sterownik maszyny pilnuje własnego procesu technologicznego i zgłasza swoje stany: gotowa, w obróbce, koniec cyklu, alarm.
Coraz częściej spotyka się też podejście, w którym robotem steruje się bezpośrednio z PLC. W rozwiązaniu Siemens opisanym przez Portal Przemysłowy sterownik z funkcjami SRCI tłumaczy instrukcje dla robota ze środowiska TIA Portal, bez pisania w języku programowania robota. To wygodne dla zakładów, w których utrzymanie ruchu zna PLC, a nie zna języków robotów. Niezależnie od wybranej architektury, ktoś musi zaprojektować ją świadomie, zanim powstanie pierwsza linijka programu. W JM-TRONIK zajmujemy się programowaniem robotów przemysłowych i PLC, w tym sterowników Siemens w TIA Portal, więc obie strony rozmowy powstają w jednych rękach.
Jak połączyć robota z maszyną: trzy poziomy
Nie ma jednego „najlepszego” protokołu. Wybór zależy od tego, co już stoi na hali, ile danych trzeba przesłać i jak szybko.
Dyskretne wejścia i wyjścia
Najprostsza forma: kilka do kilkunastu przewodów, każdy z jednym sygnałem 24 V (start, gotowy, koniec cyklu). Sprawdza się przy starszych maszynach bez portu sieciowego, np. przy prasie, giętarce czy obrabiarce sprzed lat. Ograniczeniem jest liczba sygnałów: numer receptury trzeba wtedy kodować na kilku bitach, a diagnostyki praktycznie nie ma.
Sieć przemysłowa
Profinet, Profibus, EtherNet/IP czy Modbus TCP pozwalają przesłać setki bitów i całe rejestry danych jednym kablem. Robot staje się po prostu kolejnym urządzeniem w sieci sterownika, co ułatwia synchronizację i daje pełną diagnostykę na panelu HMI. Przy nowych liniach to dziś standard.
Interfejsy branżowe i OPC UA
W niektórych branżach rozmowę robota z maszyną ujednolicono. Przykładem jest EUROMAP 79, interfejs OPC UA między wtryskarkami a robotami: maszyna działa jako klient, robot jako serwer, a wymiana sygnałów w czasie rzeczywistym przez mechanizm PubSub ma zapobiegać kolizjom mechanicznym. Ważny szczegół: sygnały bezpieczeństwa nie są w tym standardzie przesyłane przez OPC UA, tylko przez interfejs elektryczny z EUROMAP 81.
| Sposób połączenia | Kiedy pasuje | Na co uważać |
|---|---|---|
| Dyskretne I/O | starsze maszyny, proste cykle | mało sygnałów, słaba diagnostyka |
| Sieć przemysłowa (Profinet itp.) | nowe linie, wiele danych, receptury | zgodność plików konfiguracyjnych, adresacja |
| OPC UA / standard branżowy | wtryskarki, cyfryzacja, wymiana danych z systemami zakładu | bezpieczeństwo zawsze osobnym torem |
Bezpieczeństwo: osobny tor, który nie może zawieść
Sygnał „gotowy” może się czasem spóźnić i najwyżej wydłuży cykl. Sygnał „drzwi otwarte, człowiek w strefie” nie może się spóźnić nigdy. Dlatego funkcje bezpieczeństwa (zatrzymanie awaryjne, monitorowanie osłon, kurtyny świetlne, skanery) projektuje się jako osobną warstwę, zgodną z normami bezpieczeństwa funkcjonalnego ISO 13849-1 i IEC 62061. Te normy opisują, jak bardzo niezawodny musi być układ sterowania, który chroni ludzi: m.in. odporność na pojedyncze uszkodzenie, redundancję i wykrywanie błędów z przejściem w stan bezpieczny. Szersze omówienie, czym są normy bezpieczeństwa w automatyce przemysłowej, pomaga uporządkować te pojęcia przed rozmową o projekcie.
W praktyce bezpieczne sygnały przesyła się na dwa sposoby. Pierwszy to klasyczne okablowanie dwukanałowe przez przekaźniki lub sterowniki bezpieczeństwa. Drugi to protokół bezpieczny działający w istniejącej sieci, np. PROFIsafe na Profinecie lub Profibusie. Jak wyjaśnia AutomatykaB2B w artykule o zintegrowanym bezpieczeństwie funkcjonalnym, PROFIsafe numeruje telegramy, pilnuje czasu ich dostarczenia watchdogiem, sprawdza adres nadawcy i odbiorcy oraz sumę kontrolną CRC.
Co musi być wspólne dla robota i maszyny:
- jeden obwód zatrzymania awaryjnego dla całego gniazda, a nie osobne „grzybki” działające tylko lokalnie,
- otwarcie osłony ruchomej natychmiast uruchamia funkcję zatrzymania,
- jasno opisany powrót do pracy po zatrzymaniu: kto kwituje, w jakiej kolejności ruszają urządzenia.
Nie mniej ważna jest instalacja elektryczna zakładu, bo przepięcia i złe uziemienie potrafią zakłócać sieć przemysłową. Warto znać podstawy, czym jest bezpieczeństwo elektryczne zakładu przemysłowego. Ocenę ryzyka i dobór poziomu bezpieczeństwa dla konkretnego stanowiska wykonuje projektant układu sterowania; w JM-TRONIK zajmujemy się projektowaniem układów sterowania maszyn oraz utrzymaniem ruchu i bezpieczeństwem maszyn.
Jak to wygląda w spawaniu, obsłudze CNC i paletyzacji
W analizie polskiego rynku opublikowanej przez AutomatykaB2B najczęściej wskazywane zastosowania robotów to przenoszenie detali (75%), pakowanie (74%), paletyzacja (74%) oraz spawanie i zgrzewanie (68%). Ten sam raport podaje, że w Polsce pracuje ponad tysiąc cobotów, a ich liczba rośnie o ponad 30% rocznie. W każdej z tych aplikacji rozmowa robota z maszyną wygląda nieco inaczej.
Obsługa maszyny CNC
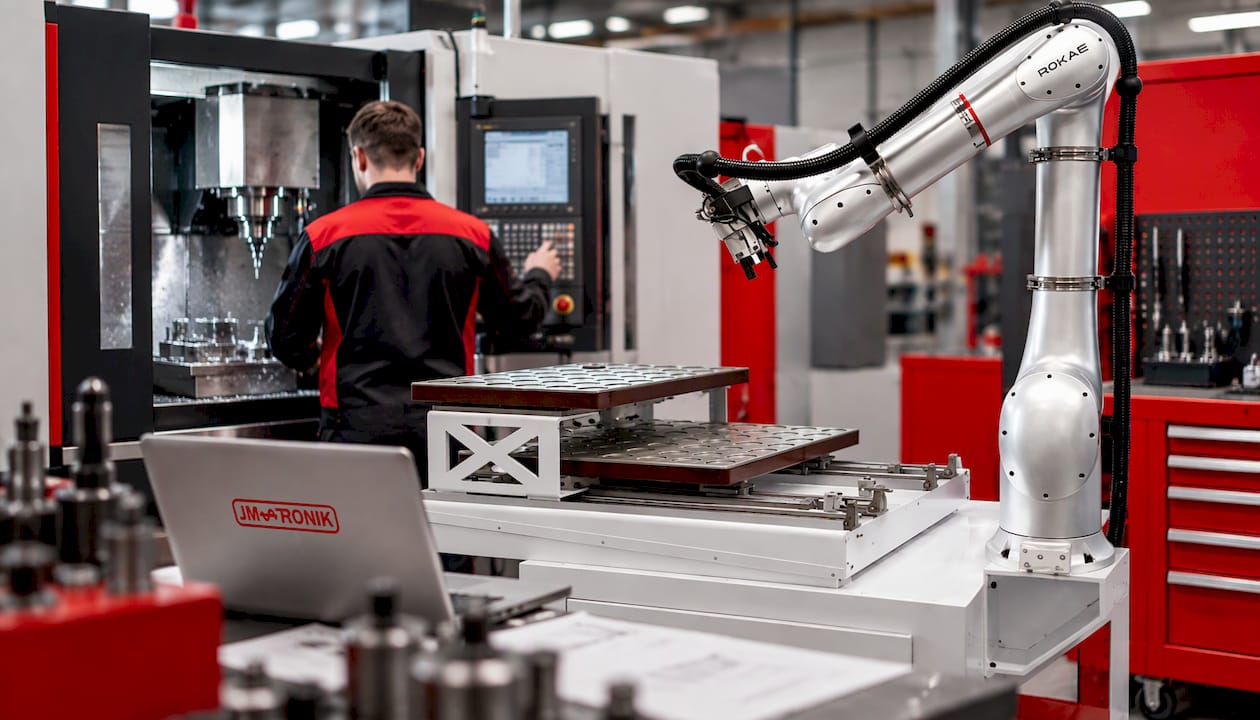
To klasyczny handshake z drzwiami i uchwytem. Sekwencja wygląda zwykle tak: CNC kończy program i otwiera drzwi, zgłasza „gotowa do wymiany”; robot zdejmuje gotowy detal, wkłada surowy, zgłasza „detal w uchwycie”; maszyna zaciska uchwyt i potwierdza; robot wyjeżdża i zgłasza „strefa wolna”; dopiero wtedy drzwi się zamykają i rusza obróbka. Do tego dochodzi wybór programu dla rodziny detali, najlepiej z panelu HMI, bez przeprogramowania robota. Dla obrabiarek mamy gotowe rozwiązanie: CoboCNC, cobot do maszyn CNC.
Spawanie
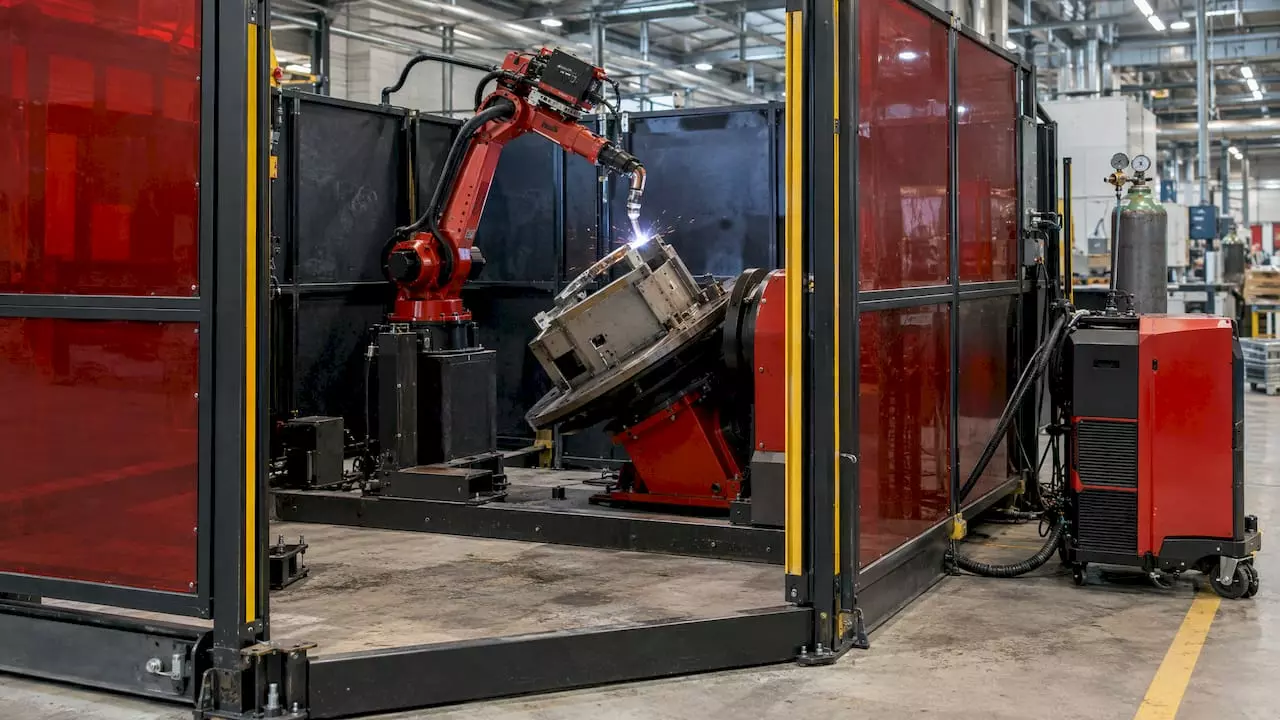
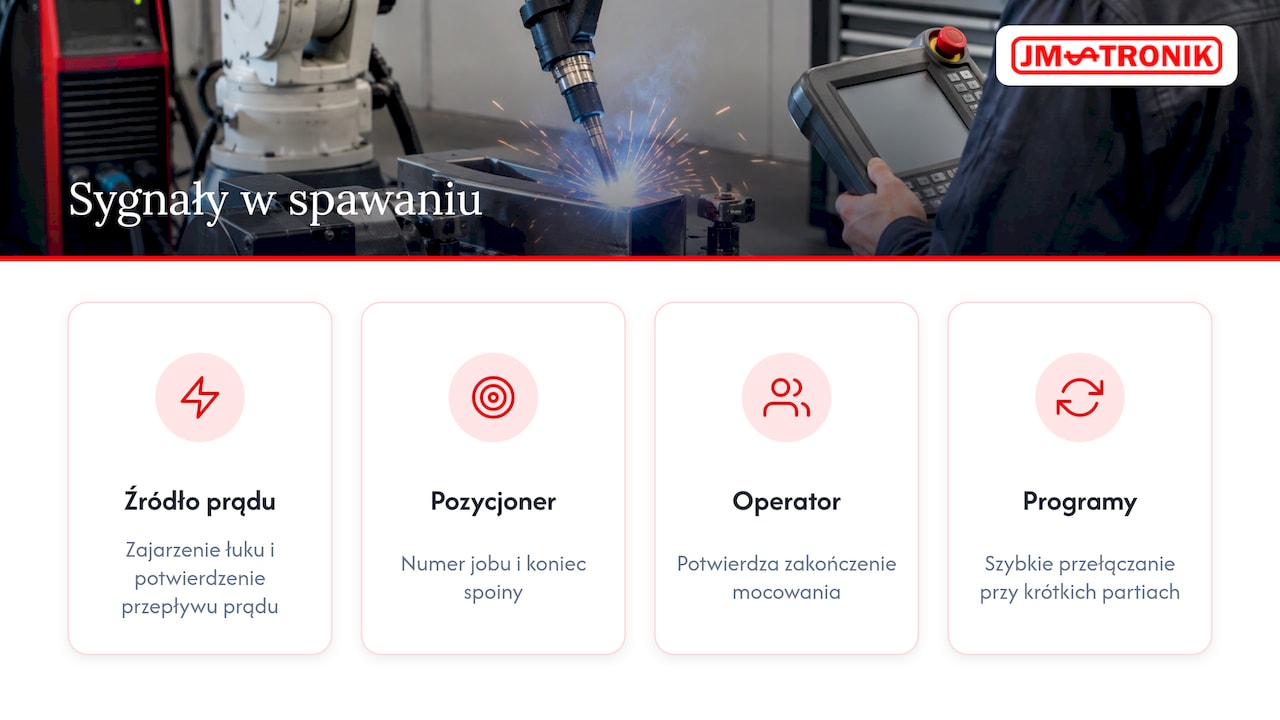
Robot spawalniczy wymienia sygnały ze źródłem prądu i z pozycjonerem: zajarzenie łuku, potwierdzenie przepływu prądu, numer zestawu parametrów (tzw. job), koniec spoiny, alarm drutu czy gazu. Do tego dochodzi komunikacja z operatorem: „mocowanie zakończone, można spawać”. Przy produkcji bram, balustrad, ogrodzeń czy mebli stalowych, gdzie partie są krótkie, kluczowe jest szybkie przełączanie programów. Kompletne stanowisko opisujemy na stronie robot spawalniczy.
Paletyzacja i pakowanie
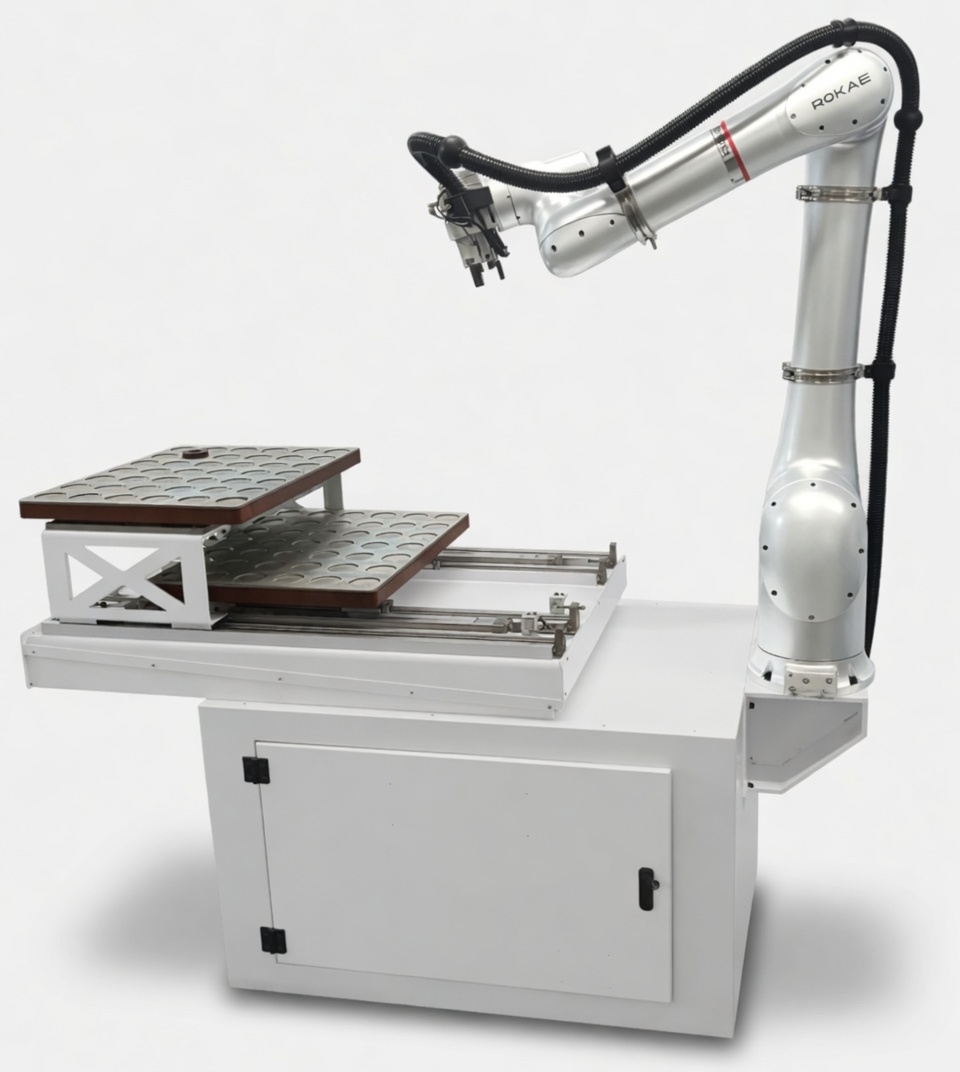
Tu robot rozmawia z przenośnikiem, czujnikami obecności kartonu lub worka i miejscem odkładczym palety: „karton na pozycji pobrania”, „paleta obecna”, „warstwa zakończona”, „paleta pełna, wymień”. Dane procesowe to głównie wzór ułożenia i licznik warstw. Przy zmianie asortymentu operator wybiera recepturę, a PLC przekazuje robotowi właściwy wzór. Takie stanowiska realizujemy w ramach robotyzacji paletyzacji, w tym jako kompaktowy cobot paletyzujący.
Wdrożenie krok po kroku
- Opis procesu i lista sygnałów. Zanim powstanie program, spisuje się każdy krok cyklu i każdy sygnał: nazwa, kierunek, kiedy się pojawia, kiedy znika. Najczęstszy błąd: pominięcie sytuacji nietypowych, np. co robi robot, gdy detal nie został zaciśnięty. W JM-TRONIK ten etap jest częścią usług inżynieryjnych, od projektu stanowiska.
- Wybór interfejsu. Sprawdza się, co oferuje maszyna: wolne wejścia i wyjścia, port sieciowy, ewentualnie gotowy interfejs robota. Przy starszych maszynach często trzeba rozbudować ich sterowanie, co wymaga znajomości dokumentacji elektrycznej.
- Projekt bezpieczeństwa. Ocena ryzyka, dobór osłon, wspólny obwód stopu awaryjnego, poziom wymaganej niezawodności. To etap, którego nie da się nadrobić po uruchomieniu.
- Programowanie PLC, robota i HMI. Logika sekwencji, obsługa błędów, receptury i ekrany diagnostyczne. Tu rozstrzyga się, czy operator po alarmie zobaczy „błąd 47”, czy „brak potwierdzenia zacisku uchwytu”. Wykonujemy programowanie paneli HMI Siemens i Weintek razem z programem robota i PLC.
- Instalacja i testy sygnał po sygnale. Każde wejście i wyjście sprawdza się osobno, potem cykl w trybie ręcznym i z obniżoną prędkością, na końcu pełna produkcja.
- Szkolenie i serwis. Operatorzy i utrzymanie ruchu muszą wiedzieć, jak przywrócić stanowisko po zatrzymaniu. Prowadzimy szkolenia operatorów i programistów, a po uruchomieniu zapewniamy serwis 24/7 i części zamienne.
Najczęstsze błędy komunikacji i jak je diagnozować
Gdy gniazdo staje, a robot „nic nie robi”, prawie zawsze czeka na sygnał, który nie przyszedł. Diagnostykę zaczyna się od pytania: na którym kroku sekwencji stoi PLC i na jaki warunek czeka.
- Robot nie startuje. Najczęściej nie zgłasza stanu „gotowy”: serwo wyłączone, aktywny alarm, robot nie w pozycji domowej albo tryb ręczny zamiast automatycznego.
- Cykl zatrzymuje się w połowie. Brakuje potwierdzenia z maszyny, np. czujnik zacisku uchwytu lub krańcówka drzwi jest źle wyregulowana. Pomaga podgląd stanów sygnałów na HMI.
- Ten sam alarm wraca po resecie. Reset podawany na stałe zamiast impulsu albo przyczyna nieusunięta.
- Losowe zaniki komunikacji sieciowej. Uszkodzone złącza, przewody poprowadzone razem z kablami mocy, brak właściwego ekranowania i uziemienia, konflikty adresów.
- Robot „wyprzedza” maszynę. Sekwencja oparta na czasach opóźnień zamiast na potwierdzeniach. Rozwiązaniem jest pełny handshake na każdym kroku.
Dobra praktyka: każdy krok sekwencji ma swój numer widoczny na panelu, a każdy oczekiwany sygnał ma limit czasu, po którym pojawia się czytelny komunikat. Wtedy utrzymanie ruchu szuka przyczyny minutami, nie godzinami.
Stanowisko, które rozmawia z maszyną od pierwszego dnia
W JM-TRONIK projektujemy i produkujemy zrobotyzowane stanowiska we własnych strukturach: do spawania, obsługi CNC, gięcia, paletyzacji i pakowania, oparte m.in. na cobotach ROKAE xMate. Komunikację z Twoimi maszynami, program robota, PLC i HMI oraz układ bezpieczeństwa przygotowujemy jako jeden projekt, a potem instalujemy, szkolimy zespół i zapewniamy serwis 24/7 z częściami zamiennymi.
Sprawdź, jak podchodzimy do automatyzacji i robotyzacji produkcji, albo zobacz nasze roboty współpracujące ROKAE xMate.
Nasze spojrzenie na integrację
Przez ponad 45 lat pracy przy maszynach przemysłowych nauczyliśmy się jednego: robot jest tak dobry, jak rozmowa, którą prowadzi z resztą stanowiska. Sam ruch ramienia to dziś najmniejszy problem. Trudność leży na styku: w sygnale, który ktoś zapomniał opisać, w osłonie podpiętej tylko do jednego sterownika, w alarmie bez czytelnego komunikatu.
Dlatego wolimy brać odpowiedzialność za całość. Kiedy jeden zespół projektuje stanowisko, programuje robota, PLC i panel oraz projektuje bezpieczeństwo, nie ma miejsca na przerzucanie winy między dostawcami. A kiedy po latach coś trzeba zmienić, dodać nowy detal czy nową maszynę, ten sam zespół wie, jak stanowisko jest zbudowane.
Dla małego zakładu robiącego bramy czy meble stalowe i dla dużej linii pakującej zasada jest ta sama: najpierw dobrze zaprojektowana komunikacja, potem prędkość.
Jan
Najczęściej zadawane pytania
Czy da się podłączyć robota do starej maszyny bez portu sieciowego?
Tak. Najczęściej używa się dyskretnych wejść i wyjść, czyli pojedynczych sygnałów 24 V, a w razie potrzeby rozbudowuje się sterowanie maszyny o czujniki drzwi czy zacisku. Wymaga to dokumentacji elektrycznej maszyny albo jej odtworzenia podczas oględzin.
Czy cobot też potrzebuje komunikacji z PLC?
Tak, jeśli pracuje z inną maszyną, przenośnikiem lub paletą. Cobot wymienia te same sygnały co robot przemysłowy: gotowość, start, koniec cyklu, błędy i numer receptury. Prostsze stanowiska mogą działać na samym sterowniku cobota, ale przy kilku urządzeniach nadrzędny PLC porządkuje logikę.
Który protokół wybrać: Profinet czy OPC UA?
Do sterowania cyklem w czasie rzeczywistym zwykle stosuje się sieć przemysłową, np. Profinet. OPC UA dobrze sprawdza się w wymianie danych z systemami zakładu oraz tam, gdzie branża ma własny standard, jak EUROMAP 79 dla wtryskarek. Sygnały bezpieczeństwa w obu przypadkach idą osobnym, bezpiecznym torem.
Ile trwa uruchomienie komunikacji robota z maszyną?
Zależy od liczby urządzeń, rodzaju interfejsu i stanu dokumentacji maszyny, dlatego czas ustala się po analizie procesu. Najwięcej czasu oszczędza dokładna lista sygnałów i scenariuszy awaryjnych przygotowana przed programowaniem.
Źródła
- Portal Przemysłowy: współpraca Siemens z producentami robotów i zintegrowane sterowanie
- EUROMAP 79: interfejs OPC UA wtryskarka–robot
- AutomatykaB2B: zintegrowane bezpieczeństwo funkcjonalne i PROFIsafe
- AutomatykaB2B: rynek robotów przemysłowych, współpracujących i mobilnych w Polsce


 United States
